Datawhale 开源教程
动手学
机器人 Agent
从 VLA、WAM 到机器人 Agent。用同一台 MuJoCo 机械臂,看懂观察、技能与执行反馈。
16 章 · 本地仿真实验 · 无需实体机器人
机器人 Agent 的决策循环
- 观察发现蓝色目标区移动
- 决策获取新坐标,调整下一步
- 执行调用
move() 和 release()
↺ 检查结果,更新观察
学习路线
0 / 16 章已完成 · 进度保存在当前浏览器
01–05机器人基础让机器人可靠地动起来
06–09Agent 闭环让任务形成闭环
10–12记忆与观察让经验和观察真正有用
13–16整合与评测组合能力,完成一个系统
基础实验可离线运行。已跑通前 9 章,可以从 任务记忆 继续。
实验案例
从真实轨迹找出机器人获得了什么信息、何时改变动作,以及它如何确认任务完成。
目标移动后,旧计划还有效吗?
从空间记忆案例,理解观察的时效性,以及为什么执行之后还要检查。
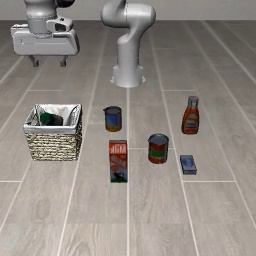
模型生成代码,就能控制机器人吗?
把程序、技能与底层控制分开看,追踪决策怎样变成一次实际动作。
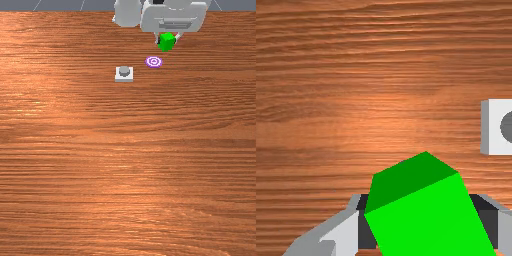
怎么知道“做够了”,可以停止?
把自然语言要求变成明确的完成条件,区分动作执行与任务成功。
运行本地实验
下载并解压实验包,按第 2 章配置 Python 环境,再运行 MuJoCo 自检和第一次搬运。
python -m pip install -r lab/requirements.txt
python lab/run.py doctor
python lab/run.py baseline --out runs/baseline
python lab/run.py agent --mode scripted --out runs/agent