ROS2
In questa pagina
ROS2
Questo tutorial collega cinematica, sviluppo ROS2 e pianificazione MoveIt 2 attraverso un braccio a due segmenti funzionante. Si rivolge a chi vuole costruire ed eseguire un sistema robotico, dalle equazioni all'applicazione completa.
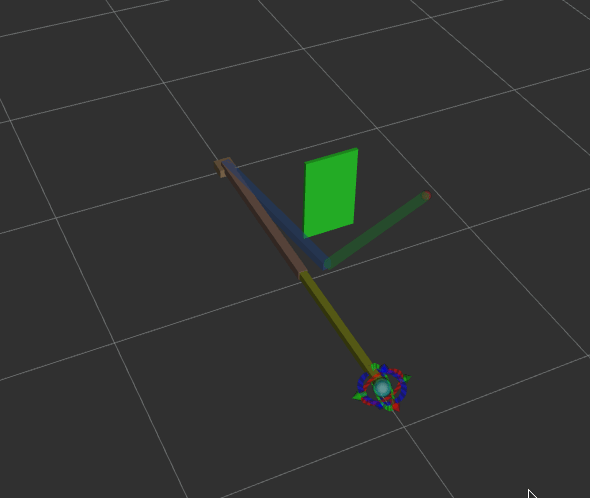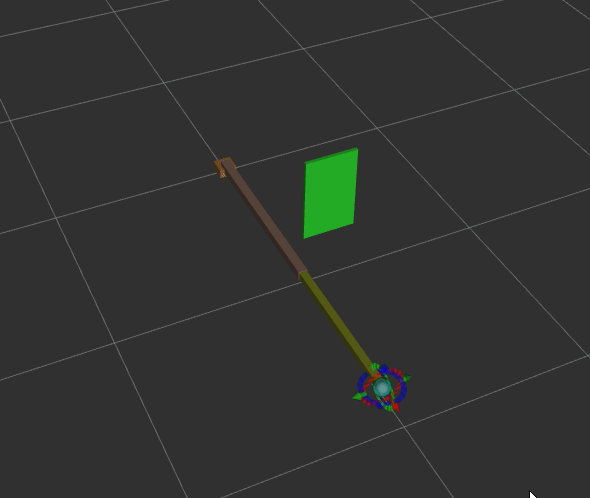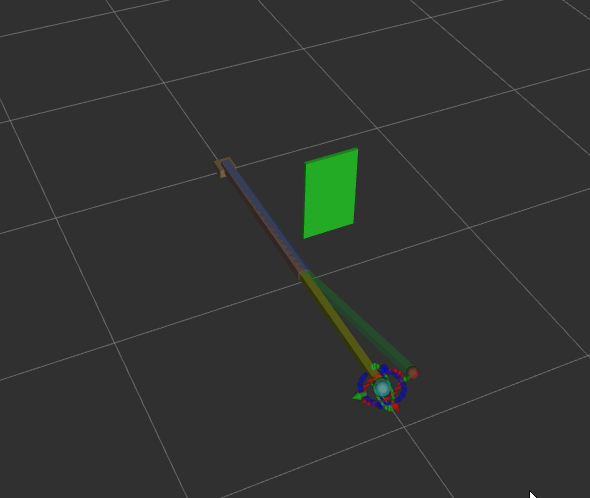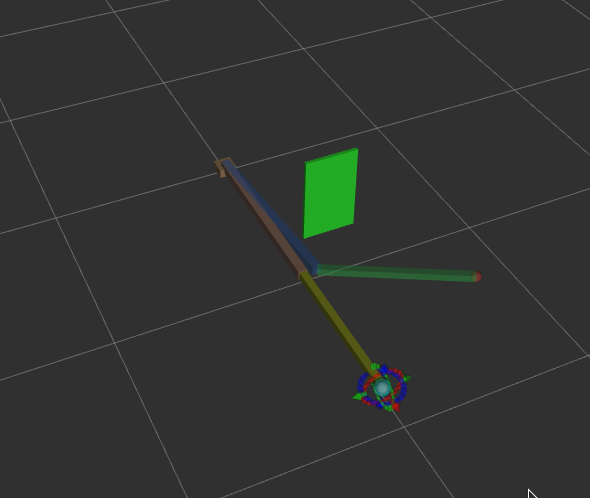
La dimostrazione finale mostra l'effettore che segue una traiettoria pianificata con ROS2 Jazzy e MoveIt 2.
1. Perché seguire questo tutorial
Conoscere i singoli concetti è spesso più facile che collegarli. Il tutorial affronta tre passaggi:
- Dalla matematica al software: derivare FK/IK e implementare funzioni riutilizzabili.
- Dai nodi al sistema: combinare Topic, Service, Action, parametri e file Launch.
- Dai modelli alla pianificazione: integrare tf2, URDF e MoveIt 2.
2. Argomenti trattati
| Lezione | Argomenti principali | Risultato pratico |
|---|---|---|
| 1. Introduzione al sistema | Sei livelli robotici, ROS2, percorso di studio | Una visione complessiva |
| 2. Cinematica e trasformazioni | Riferimenti, rotazione, traslazione, trasformazioni omogenee | Basi per la FK |
| 3. Cinematica diretta e inversa | Derivazione e implementazione FK/IK | Funzioni riutilizzabili |
| 4. Sviluppo ROS2 | Spazi di lavoro, pacchetti, nodi | Dagli script ai pacchetti |
| 5. Topic | Publisher, subscriber, tipi di messaggi | Comunicazione continua |
| 6. Service e Action | Richieste, risposte, operazioni prolungate | Servizio IK e azioni |
| 7. Parametri e Launch | Configurazione e avvio coordinato | Configurazione centralizzata |
| 8. tf2 | Alberi, pubblicazione e ricerca delle trasformazioni | Riferimenti coerenti |
| 9. URDF e robot_state_publisher | Modelli e pubblicazione dello stato | TF dal modello |
| 10. Basi di MoveIt 2 | Configurazione e pianificazione | Visualizzare il primo piano |
| 11. Progetto MoveIt 2 | Obiettivi, IK, pianificazione, esecuzione | Un sistema simulato integrato |
| 12. Riepilogo e sviluppi | Ripasso, adattamento, estensioni | Proseguire lo studio |
3. Lezioni
Le lezioni dettagliate sono attualmente in cinese.
- 1. Introduzione al corso e al sistema
- 2. Cinematica e trasformazioni di coordinate
- 3. Cinematica diretta e inversa
- 4. Basi di sviluppo ROS2
- 5. Topic
- 6. Service e Action
- 7. Parametri e file Launch
- 8. tf2
- 9. URDF e robot_state_publisher
- 10. MoveIt 2 e pianificazione del movimento
- 11. Progetto di simulazione MoveIt 2
- 12. Riepilogo e sviluppi successivi
4. Sequenza suggerita
Introduzione → Cinematica (2–3) → Sviluppo ROS2 (4–7) → Riferimenti e modelli (8–9) → MoveIt 2 (10–11) → Riepilogo (12)
Se hai poco tempo, dai priorità a 1 → 3 → 5 → 8 → 9 → 10 → 11 per ottenere un sistema funzionante.
Preparare l'ambiente
Il codice è incluso in codes/foundations/robotics-and-ros2/ros_ws. Il vecchio percorso ros_learning è obsoleto: non serve un progetto separato con quel nome. Consulta il README del codice per dipendenze e istruzioni progressive.
Prepara Ubuntu 24.04 e ROS2 Jazzy seguendo la lezione 1. I comandi usano Bash. Esegui le prime due righe solo se non hai già clonato il repository; altrimenti entra nella sua directory radice:
git clone https://github.com/datawhalechina/dive-into-embodied-ai.git
cd dive-into-embodied-ai

export ROS_WS="$(pwd)/codes/foundations/robotics-and-ros2/ros_ws"
echo "$ROS_WS"
L'output è un percorso assoluto, ad esempio /home/yourname/dive-into-embodied-ai/codes/foundations/robotics-and-ros2/ros_ws. Imposta ROS_WS in ogni nuovo terminale oppure aggiungi a ~/.bashrc una riga export ROS_WS="..." con quel percorso. Immagini e video usano Git LFS; la guida ai contributi spiega come scaricare tutte le risorse.
Codice di supporto
$ROS_WS/scripts/: esempi autonomi delle lezioni 2–3. Installa NumPy; ROS non è necessario.$ROS_WS/src/: pacchetti degli esercizi, inizialmente vuota. Creali seguendo le lezioni.$ROS_WS/reference/src/: pacchetti di riferimento ricavati dal tutorial. Copia i singoli file secondo le istruzioni. Conservareference/COLCON_IGNOREper evitare la scoperta di pacchetti duplicati.
| Pacchetto | Contenuto |
|---|---|
my_robot_basics | Cinematica, nodi di base, parametri e tf2 (4–8) |
my_robot_interfaces | Interfacce Service/Action personalizzate (6) |
my_robot_description | URDF e file Launch di visualizzazione, inclusi i tag ros2_control della lezione 10 (9–10) |
my_robot_planner | Client di pianificazione (10–11) |
my_robot_bringup | File Launch del sistema (11) |
Genera my_robot_moveit_config con MoveIt Setup Assistant nella lezione 10: non è incluso. Il file demo_sim.launch.py della lezione è conservato separatamente in $ROS_WS/reference/moveit/, da copiare dopo aver generato la configurazione. Il README del codice spiega come compilare le lezioni 4–9 prima degli esperimenti MoveIt.
I pacchetti di riferimento integrano le modifiche delle lezioni successive per il confronto. Gli esperimenti ROS, RViz2 e MoveIt richiedono Ubuntu / Jazzy; gli script matematici e i controlli statici non sostituiscono la verifica completa dell'esecuzione.
Note d'uso
- Il tutorial usa ROS2 Jazzy su Ubuntu 24.04. Con un'altra distribuzione, sostituisci il nome a
jazzy; i concetti fondamentali restano gli stessi. - Le lezioni MoveIt 2 distinguono
MoveGroupInterfacein C++ damoveit_pyin Python. - Gli esempi di shell usano sempre
vimper modificare i file.