Insegna ai robot a
percepire e agire.
Dalla comprensione di un algoritmo al primo passo di un robot.
Collega percezione, apprendimento e controllo, dalla simulazione al mondo reale.
Impara ed esplora
Dalla comprensione alla sperimentazione.
Parti dalla visione d'insieme, comprendi i principi e poi realizza un progetto.
Scopri l'IA incarnata nel suo insieme.
Scopri concetti, storia, compiti e piattaforme dell'IA incarnata e trova articoli, dataset e strumenti open source.
- Che cos'è l'IA incarnata
- Compiti e piattaforme
- Articoli e dataset
Comprendi come pensano i robot.
Costruisci le basi dell'IA incarnata con decisioni, controllo del movimento e percezione.
- Robotica e ROS2
- Apprendimento per rinforzo
- Modelli visione-linguaggio-azione
Sperimenta e metti in azione gli algoritmi.
Segui un progetto completo capitolo per capitolo o scegli una demo per provare i metodi in simulazione e su robot reali.
- Robot quadrupedi
- LeRobot
- MicroDuck
Progetti in evidenza
Metti in movimento le tue conoscenze.
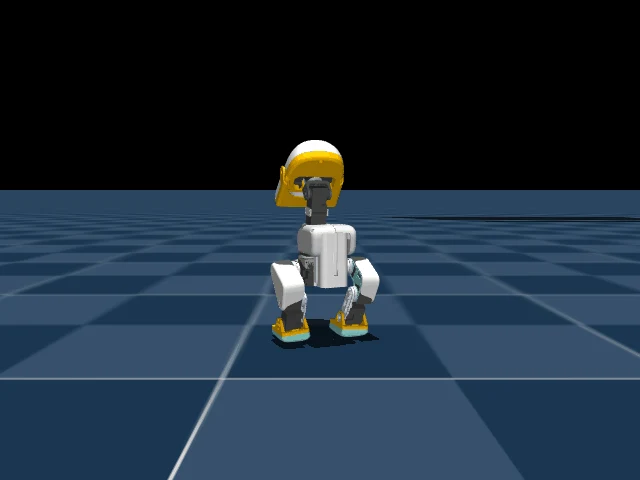
Locomozione bipede / Apprendimento per rinforzo
Bipede MicroDuck
Esplora camminata, rialzata e movimento su ruote, dall'addestramento PPO alla riproduzione delle azioni.
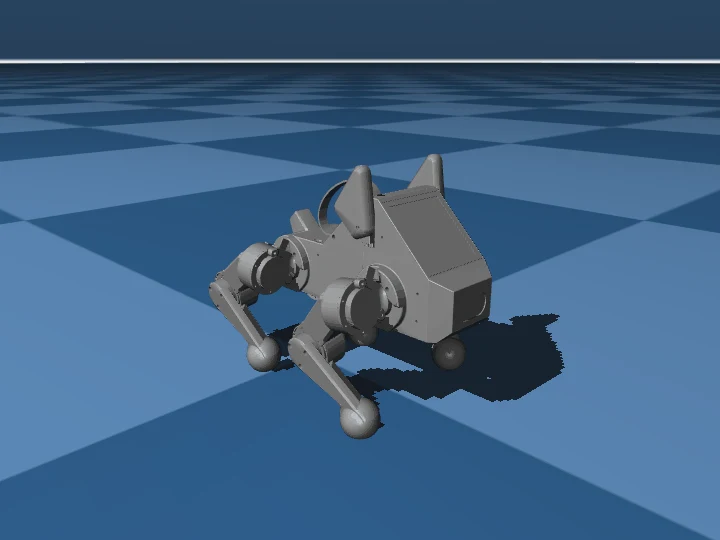
Progetti AMD / Controllo dei quadrupedi
Esplora il quadrupede Pupper
Esplora l'apprendimento per rinforzo per la locomozione di Pupper e gli esperimenti VLA su hardware AMD.
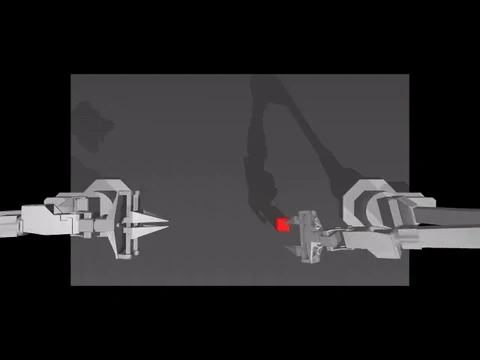
Coordinazione bimanuale / Apprendimento per imitazione
Addestramento bimanuale con ACT
Addestra politiche con dati di simulazione ALOHA e valuta la manipolazione bimanuale.
Esperimenti interattivi
Prova e scopri come funziona.
Esplora controllo e cinematica nel browser, senza installare nulla.
Controllo PD
Regola il tuo primo controllore
Regola i guadagni e osserva come cambiano risposta, sovraelongazione e stabilità.
Apri l'esperimentoCinematica diretta
Scopri come si muovono le articolazioni
Ruota le articolazioni ed esplora il rapporto tra posizione del piede e sistemi di riferimento.
Apri l'esperimentoCinematica inversa
Porta il piede al punto desiderato
Sposta l'obiettivo per esplorare lo spazio raggiungibile da una gamba robotica.
Apri l'esperimentoIMPARA CON DATAWHALE
Ogni riproduzione fa progredire l'open source.
Condividi un risultato, correggi un refuso o poni una buona domanda.
La tua esperienza di apprendimento può essere il punto di partenza di qualcun altro.