章节目录
本页目录
两轮足 Flamingo · Isaac Lab 强化学习实战
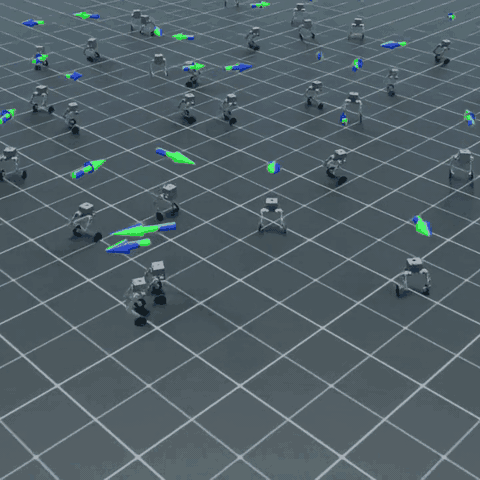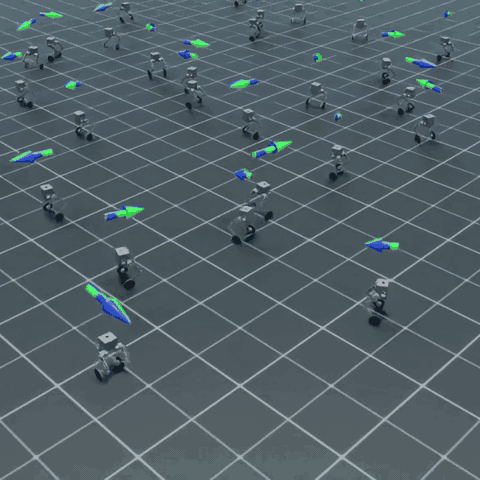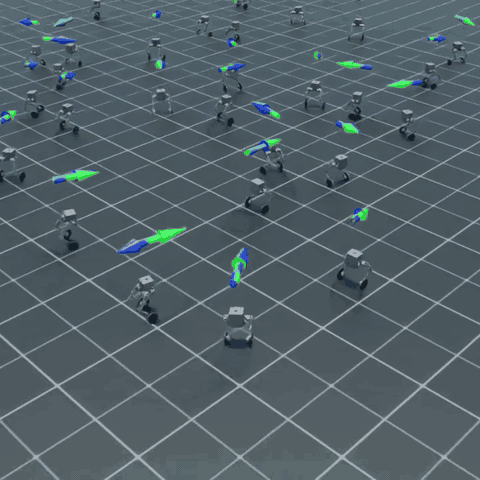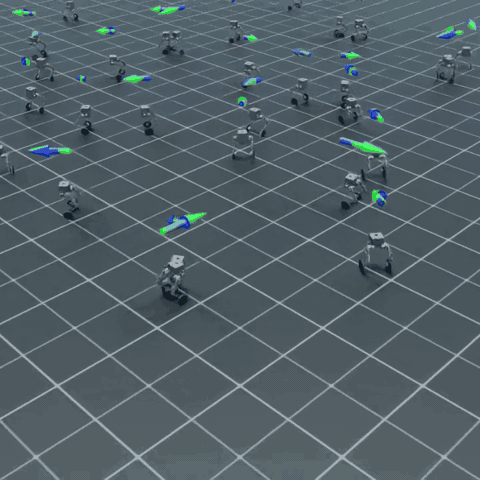
上面是多个 Flamingo 两轮足机器人在 Isaac Lab 中同时接受随机速度指令的大规模并行训练与回放画面:每台机器人独立采样前后线速度
本课程围绕这台 8 自由度双足轮腿机器人(Wheeled Biped),从零搭起一条完整的工业级具身强化学习链路:本体与延迟执行器建模 → 奖励设计与 4096 环境并行 PPO → 约束式强化学习(CaT)对照 → ONNX 独立计算图导出 → MuJoCo 零样本跨仿真器迁移(Sim2Sim)与抗扰动压力测试。
[!NOTE] 开源致谢与课程定位 本课程基于开源研究仓库 jaykorea/Isaac-RL-Two-wheel-Legged-Bot(作者 @jaykorea,MIT 协议)的
main训练分支与sim2sim_onnx跨仿真验证分支整理重编。原仓库面向科研实验提供了丰富的任务代码;本课程将其提炼为一条原理清晰、参数对齐、可逐步复现且面向工程交付的 6 章完整实战教程。
全链路架构图
为什么在双足系列里学“两轮足”?
如果把纯双足点足/平足机器人(如 MicroDuck RL)和四足机器人(如 CS123 Pupper)放在一起对比,**两轮足机器人(Wheeled Biped)**恰好处于一个极具工程价值的交叉点:
- 天生的欠驱动非最小相位系统:静态站立时底部只有两个轮地接触点(连成一条支撑线),俯仰方向(Pitch)与轮式倒立摆完全同构——想向前加速,轮子必须先瞬间后撤让质心前倾,再加速追赶质心;没有策略介入时 0.3 秒内就会拍地倒下。
- 混合动作空间(位置 + 速度):髋、肩、膝 6 个腿部关节维持机身高度与横滚姿态,采用目标角度 PD 控制;左右 2 个驱动轮需要连续无限旋转,采用目标角速度阻尼控制。这是具身控制中处理异构执行器的绝佳范本。
- 兼具轮式高能效与腿式主动悬挂:平地巡航时无需高频抬腿迈步,能耗远低于纯双足/四足;遇到路面起伏、加减速俯仰冲击或横向落差时,双腿又能像主动悬挂一样实时调节质心高度与水平姿态。
- 物理约束边界极其敏感:轮电机极易在急停或抗推时打满力矩上限,左右腿若失去对称约束则会劈成“前后弓步”卡死。因此它非常适合用来对比传统软惩罚调参(PPO)与约束式强化学习(CaT, Constraints as Terminations)。
与站内相关课程的技术栈对照
| 维度 | 四足系列 · CS123 Pupper | 双足系列 · MicroDuck RL | 双足系列 · 两轮足 Flamingo(本课程) |
|---|---|---|---|
| 机器人构型 | 12 自由度四足点足 | 10–14 自由度微型双足 | 8 自由度双足轮腿(含闭链膝关节减速比 -1.5) |
| 核心平衡难点 | 对角步态(Trot)周期相位协调 | 双足交替迈步与跑跳滚翻长链课程 | 轮式倒立摆欠驱动动态平衡 + 腿轮异构解耦 |
| 训练仿真栈 | MuJoCo CPU + Stable-Baselines3 | mjlab + MuJoCo Warp GPU | NVIDIA Isaac Sim 4.5 + Isaac Lab 2.1(4096 并行) |
| 算法看点 | 标准 PPO + 步态相位奖励 | 并行 PPO + 12 步正反向课程学习 | 非对称 Actor-Critic PPO vs 约束式 RL(CaT) |
| 部署与验证 | 同引擎回放与 VLA 接入 | 固定条件离屏 GIF 验收 + ROCm 适配 | ONNX 归一化融合导出 + MuJoCo 零样本 Sim2Sim 压测 |
你将亲手做出来的成果
学完并跑通全部 6 章后,你将沉淀出一套完整的工程闭环产物:
- 一套清晰的 8-DoF 两轮足环境配置说明:理清
DelayedPDActuatorCfg(0~20 ms通信延迟)、GearDelayedPDActuatorCfg(闭链皮带传动比-1.5)与 28 维多帧堆叠观测空间。 - 两条同条件对比训练的策略模型:一条标准软惩罚 PPO 策略,一条引入虚拟终止概率折现的 CaT 策略,并掌握 TensorBoard 曲线诊断与病态步态排障方法。
- 一个零依赖的独立推理计算图
policy.onnx:把在线运行均值方差归一化器(EmpiricalNormalization)与 Actor 网络融合成单输入单输出 ONNX 文件。 - 一套跨物理引擎的 MuJoCo Sim2Sim 验证台:亲手对齐 Isaac Lab(广度优先关节序、
[w,x,y,z]/[x,y,z,w]四元数)与 MuJoCo(单腿深度优先关节序)的索引映射,支持键盘实时遥控。 - 一份量化鲁棒性压测报告:涵盖横向速度脉冲推力、低摩擦冰面滑移、机身负载偏置与传感器噪声下的存活率及跟踪 RMSE 对比表。
章节地图与学习节奏
| 章节 | 主题 | 核心问题与产出 | 建议耗时 |
|---|---|---|---|
| 第 1 章 | 本体建模与环境注册 | 拆解 Flamingo 8 自由度拓扑、延迟/齿轮执行器、混合动作空间与非对称堆叠观测,跑通环境烟雾测试 | 2–3 小时 |
| 第 2 章 | 奖励设计与 PPO 训练 | 理解轮式倒立摆非最小相位特性,拆解 16 项奖励与域随机化,启动 4096 环境并行 PPO 并排查 4 类病态步态 | 3–4 小时 |
| 第 3 章 | 约束式强化学习(CaT) | 推导 CaT 随机虚拟终止与 GAE 折现率重标定公式,对照 ConstraintManager 源码完成 PPO vs CaT 实验 | 3 小时 |
| 第 4 章 | 策略导出与 MuJoCo Sim2Sim | 剖析 _OnnxPolicyExporter 融合导出机制,解决跨引擎关节序/四元数/PD 增益五大错位陷阱,实现零样本迁移 | 3–4 小时 |
| 第 5 章 | 鲁棒性与抗扰动评测 | 利用 PushManager / InertiaManager / NoiseManager 构建四维压力测试,输出量化鲁棒性评测矩阵 | 2–3 小时 |
| 第 6 章 | 项目复盘与工程交付 | 整理标准化项目归档清单,复盘四大架构权衡,梳理足式/轮足运动控制岗位面试高频深挖问题 | 1.5 小时 |
硬件与软件环境准备
硬件建议
- 训练端(第 1–3 章,Isaac Lab):建议使用配备 NVIDIA RTX GPU(显存 ≥ 8 GB,推荐 12 GB+,如 RTX 3060 / 4070 / 4090 或云端 L4 / A10)、内存 ≥ 32 GB 的 Linux 主机(推荐 Ubuntu 22.04 LTS)。4096 环境无头(
--headless)训练 5000 轮通常只需 25–45 分钟。 - 验证端(第 4–5 章,MuJoCo Sim2Sim):导出
policy.onnx后,MuJoCo + ONNX Runtime 推理仅需普通 CPU 笔记本(Linux / macOS / Windows 均可流畅运行 200 Hz 实时仿真)。
软件环境安装(双环境隔离)
为了避免 Omniverse / Isaac Sim 庞大的依赖与轻量级部署验证环境冲突,强烈建议将训练环境与 Sim2Sim 验证环境分成两个独立的 Conda 虚拟环境:
1. 训练环境(flamingo_train:Isaac Sim 4.5 + Isaac Lab 2.1)
先按照 Isaac Lab 官方安装指南 安装好 Isaac Sim 4.5.0 与 Isaac Lab v2.1.0,然后克隆并安装上游训练仓库(main 分支):
# 1. 激活已安装好 Isaac Sim 4.5 与 Isaac Lab 2.1 的虚拟环境
conda activate flamingo_train

# 2. 克隆上游仓库(main 分支为 Isaac Lab 训练与导出工程)
git clone -b main https://github.com/jaykorea/Isaac-RL-Two-wheel-Legged-Bot.git flamingo_isaaclab
cd flamingo_isaaclab

# 3. 以可编辑模式安装 lab.flamingo 扩展包及其依赖(含 co_rl、prettytable、reportlab 等)
pip install -e source/extensions/omni.isaac.lab_flamingo || pip install -e .
[!TIP] 目录结构速览 上游仓库核心代码位于两个目录:
lab/flamingo/:机器人资产配置(assets/flamingo/)、基于管理器的强化学习任务(tasks/manager_based/)以及约束式强化学习扩展(tasks/constraint_based/与isaaclab/isaaclab/managers/constraint_manager.py);scripts/co_rl/:内置的强化学习训练框架(支持 PPO、SRMPPO、SAC、TQC 及 CaT 连续终止概率折现),包含train.py、play.py与core/wrapper/exporter.py。
2. 跨仿真验证环境(flamingo_sim2sim:MuJoCo + ONNX Runtime)
在另一套干净的 Python 3.10 环境中克隆 sim2sim_onnx 分支,用于第 4–5 章的零样本迁移与鲁棒性压测:
conda create -n flamingo_sim2sim python=3.10 -y
conda activate flamingo_sim2sim

git clone -b sim2sim_onnx https://github.com/jaykorea/Isaac-RL-Two-wheel-Legged-Bot.git flamingo_sim2sim
cd flamingo_sim2sim

pip install "gymnasium[mujoco]>=0.29.1" mujoco onnxruntime numpy scipy pygame matplotlib pandas prettytable tqdm torch
准备好环境后,进入 第 1 章:本体建模与环境注册,从 Flamingo 的 8 自由度机械耦合与传感器/执行器接口开始拆解。