项目实战
从四足迈出的第一步,到机械臂的第一次抓取。选一个你感兴趣的机器人,把原理变成看得见的行动。
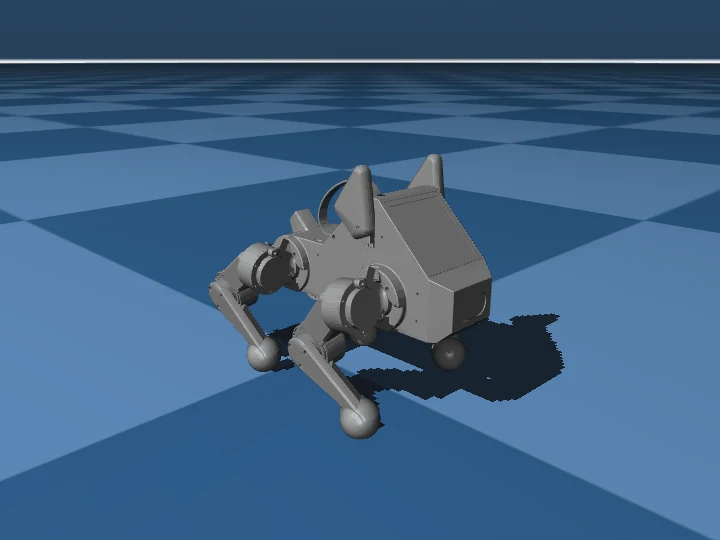
四足系列
从运动学与关节控制出发,在仿真中搭建步态,再尝试强化学习与语言导航。
8 章主线:执行器、运动学、步态、策略训练与感知。
用 MuJoCo 理解周期控制、接触与地形实验。
连接语言指令、视觉观测与底层步态控制。
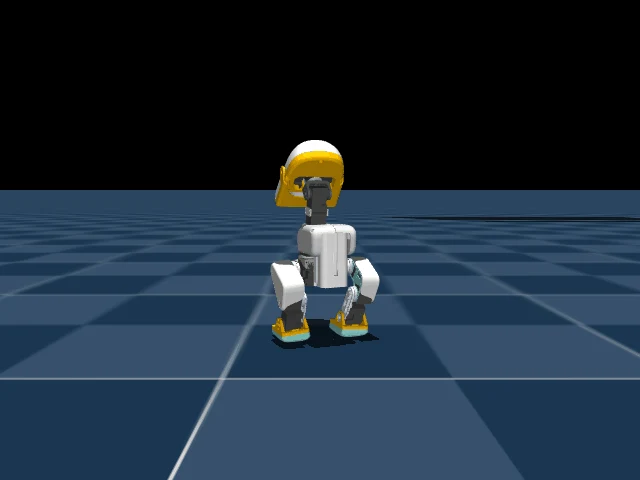
双足与轮足
让小黄鸭学会一个动作,或让轮足机器人保持平衡。循序推进训练,再用评测检验策略。
从奖励设计互动实验,到 MuJoCo Warp 并行 PPO。
6 章课程:Isaac Lab、PPO / CaT 与 MuJoCo 跨仿真验证。
12 步串联助跑、越墙、翻滚与起身。
阅读固定条件评测与不同动作的探索记录。
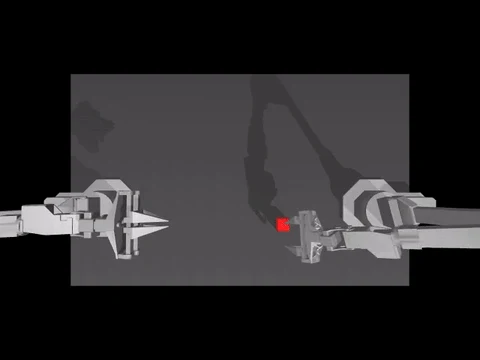
机械臂系列
从连续控制到模仿学习,连接仿真、示教数据与真实机械臂。
用 ALOHA 示教数据学习动作分块预测与闭环评测。
加载 MJCF 模型,跑通第一个 Python 控制循环。
价值模型、优势标注与策略微调的复现路线。
Unit 0–2:机器人学习、数据集与工具链。
从硬件连通与基础测试,到第一次动作回放。
AMD 专区
云端环境、ROCm 训练与机器人项目,集中找到对应的平台实践。
AMD 平台上的运动策略与 VLA 实验。
浏览器中的 JupyterHub、Code Server 与 ROCm 环境。
ROCm Warp 环境构建与双足 PPO 训练。
Radeon GPU 上的训练、续训与闭环评测。
遇到原理上的疑问,沿着知识地图补齐下一块拼图。