Chapters
On this page
4. 搭建四足机器人
本章我们开始在 MuJoCo 里搭建四足机器人 Pupper v3 的 MJCF 模型,并理解它的结构组成和相关参数。
本章目标
- 说清楚 Pupper v3 的运动学结构:1 个
base_link+ 4 条对称的 3-DoF 腿,共 12 个驱动关节 - 在 pupper_v3_fixed.xml 里把 MJCF 两层结构(worldbody 内 5 元素 + 外部并列块,详见 §3.1 MJCF 元素一览)一一指认出来
- 用 run_view_pupper_fixed.py 在本机跑通 viewer,看到机器人摆出
homekeyframe 的姿态 - 理解
<general biastype="affine">如何把关节目标角转换为位置伺服力矩 - 知道 fixed 模型与 floating 模型的唯一差别就是
<freejoint/>,并能在 floating 模型上让它"站住"
前置阅读
- 第 1 章 执行器与 PD 控制
- 第 2 章 正运动学
- 第 3 章 逆运动学
- 仿真与可视化 · MuJoCo 快速上手
- 仿真与可视化 · MJCF 元素一览
- 配套代码
4.1 Pupper 简介
Pupper 是一款由斯坦福学生机器人社团(Stanford Student Robotics)开源的低成本、高性能、轻量化四足机器人平台,面向 K–12 及以上的机器人教学和腿式机器人研究。它沿着 2019 年 Stanford Doggo 的开源路线发展:Doggo 证明了学生团队也能做出高动态四足机器人,随后 Pupper 进一步降低体积、成本和装配门槛,并在 2021 年作为低成本、易复现的研究与教学平台正式发表(项目论文)。
今天的 Pupper v3 是该平台经过 Stanford 多年课程实践后的新一代版本,也是 CS 123 串联电机控制、运动学、步态与 AI 的教学载体。本教程在 MuJoCo 中保留最关键的机身、四腿和单腿三关节结构;下面先从这副运动学骨架开始认识它。
4.2 Pupper 结构
Pupper v3 的骨架主要包括一个机身(torso)和四条结构对称的腿,每条腿是一条 3 段嵌套的串联链,从髋部往下数三个转动关节(HAA / HFE / KFE),如图 1 所示:
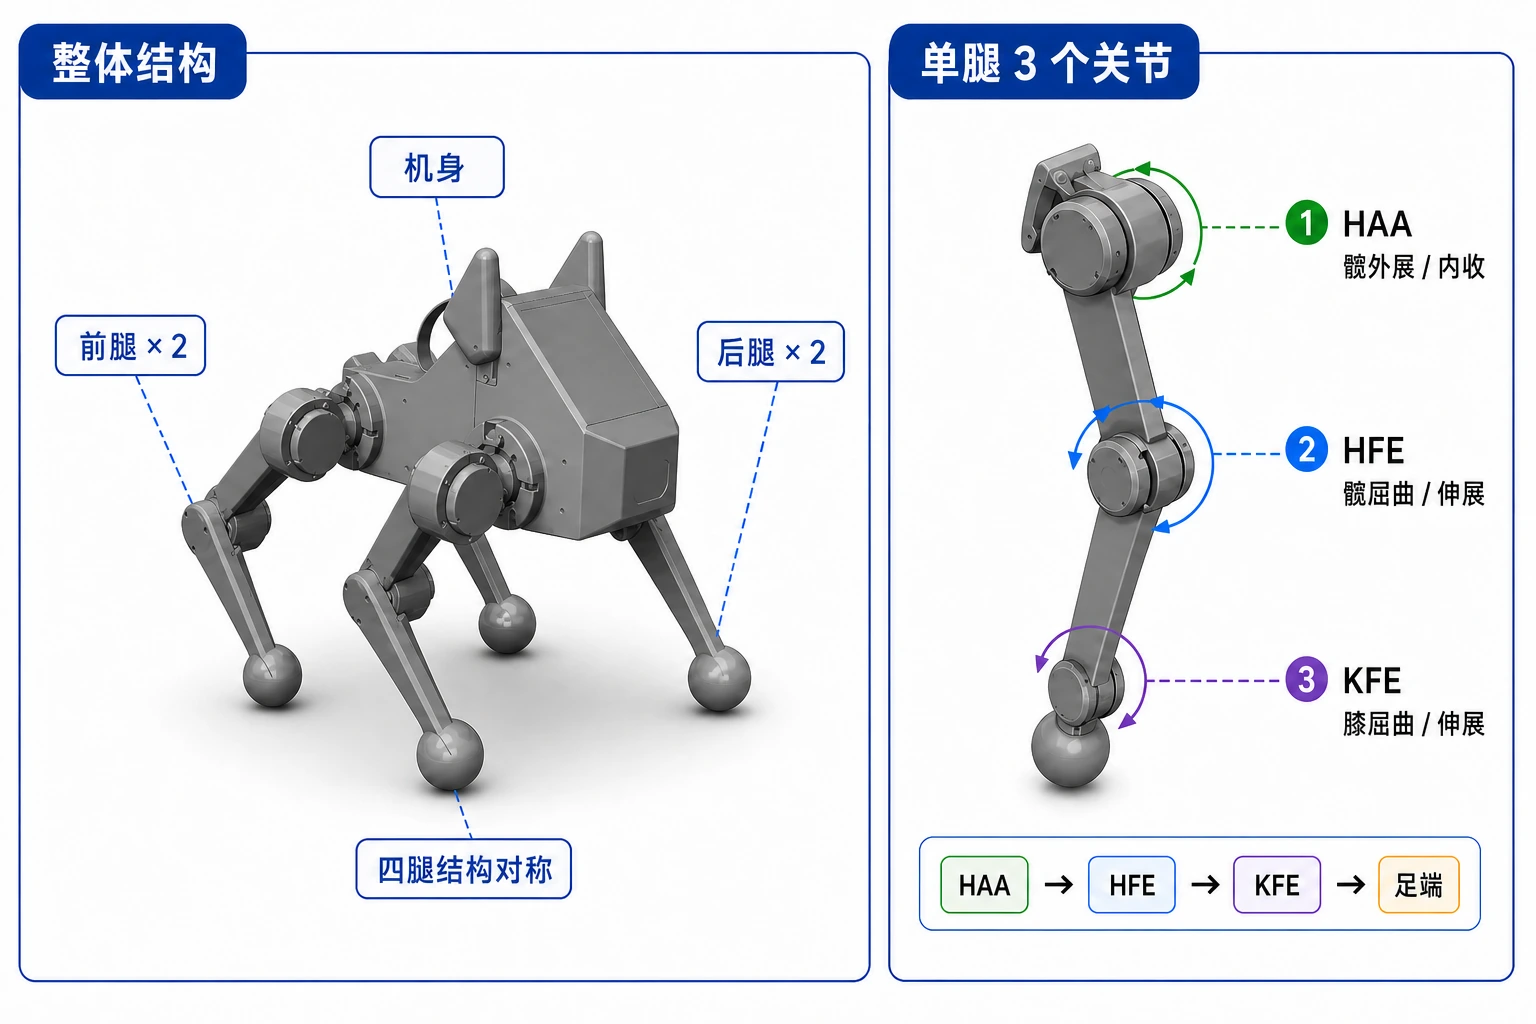
每条腿三个关节,从髋部到足端依次是:
| 缩写 | 关节名 | 旋转轴方向 | 直观作用 |
|---|---|---|---|
| HAA | hip abduction/adduction | 沿身体前后向(roll 轴) | 把腿往身体外掰 / 往内收 |
| HFE | hip flexion/extension | 沿身体左右向(pitch 轴) | 抬腿前后摆 |
| KFE | knee flexion/extension | 同 HFE 平行 | 弯小腿、调节足端高度 |
四条腿按“前左 / 前右 / 后左 / 后右”通常缩写成 FL / FR / RL / RR。
4.3 搭建 Pupper 仿真模型
本节将在 MuJoCo 中搭建一个固定基座的 Pupper 仿真模型。我们以 pupper_v3_fixed.xml 为例:它将机身固定在世界坐标系中,只保留 12 个腿部关节,便于逐步检查运动学树、执行器和传感器配置。
<mujoco>
  ├── <compiler>   编译与资源路径
  ├── <option>     物理求解参数
  ├── <asset>      mesh 与材质
  ├── <default>    公共默认参数
  ├── <actuator>   12 路位置伺服
  ├── <keyframe>   初始姿态
  ├── <sensor>     IMU 与状态读数
  └── <worldbody>  机身和四条腿
下面按运动学树、mesh、默认参数、执行器、初始姿态和传感器依次展开。
4.3.1 搭运动学树
四条腿使用 front_r / front_l / back_r / back_l 标识,每条腿的三个关节按 _1 / _2 / _3 编号:
| §4.2 关节 | 右腿命名 | 作用 | 限位(rad) |
|---|---|---|---|
| HAA | leg_<front|back>_r_1 | 髋外展/内收 | [-1.22, 2.51](左腿镜像) |
| HFE | leg_<front|back>_r_2 | 髋俯仰 | [-0.42, 3.14](左腿镜像) |
| KFE | leg_<front|back>_r_3 | 膝关节 | [-2.79, 0.71](左腿镜像) |
完整层级如下:
                   base_link
         ┌──────────┬─────────┴──────────┬──────────┐
   front_r_1   front_l_1            back_r_1    back_l_1   ← HAA
        │           │                   │           │
   front_r_2   front_l_2            back_r_2    back_l_2   ← HFE
        │           │                   │           │
   front_r_3   front_l_3            back_r_3    back_l_3   ← KFE
        │           │                   │           │
   foot_site   foot_site            foot_site   foot_site
MJCF 用元素嵌套表示父子关系。下面截取机身和前右腿第一段:
<worldbody>
  <body name="base_link" pos="0 0 0.13">
    <inertial pos="0.025 0 0.015" mass="1.506"
              diaginertia="0.00854 0.0085 0.00236"/>
    <geom type="box" size="0.045 0.064 0.130" class="collision"/>
    <geom type="mesh" mesh="BodyV4v70_001" group="1"
          contype="0" conaffinity="0"/>

    <body name="leg_front_r_1" pos="0.075 -0.0835 0"
          quat="0.707105 0.707108 0 0">
      <joint name="leg_front_r_1" axis="0 0 1" range="-1.22 2.51"/>
      <!-- leg_front_r_2 → leg_front_r_3 → foot_site -->
    </body>
  </body>
</worldbody>
读这段 XML 时抓住四点:
- 子
<body>的位姿都相对父<body>;pos决定安装位置,quat决定局部坐标系朝向。 <joint>让当前 body 相对父 body 转动,range给出关节限位。axis定义在当前 body 的局部坐标系中,必须结合quat判断实际转轴。<inertial>决定质量与惯量;geom分别承担碰撞和渲染。
如何读 quat 与 axis
MuJoCo 四元数采用 (w, x, y, z)。例如 quat="0.7071 0.7071 0 0" 表示绕 X 轴旋转约 90°。因此,即使多个关节都写 axis="0 0 1",它们也可能绕不同方向转动,因为各级 body 的局部坐标系已经被 quat 旋转。

四条腿结构对称。看懂前右腿后,其余三条腿只需镜像根部位置和关节限位。每条腿末端的 foot_site 用于读取足端位置、求 IK 和检测接触,机身上的 body_imu_site 用于挂载传感器。
4.3.2 加载 mesh
Pupper 的外观来自 STL mesh。MJCF 通过三步引用它:
<compiler meshdir="...">
  → <asset><mesh name="..." file="..."/>
    → <geom type="mesh" mesh="..."/>
<compiler angle="radian" meshdir="meshes/stl/" autolimits="true"/>

<asset>
  <mesh name="BodyV4v70_001" file="BodyV4v70_001.stl"/>
  <mesh name="LegAssemblyForFlangedv26_010"
        file="LegAssemblyForFlangedv26_010.stl" scale="1 -1 1"/>
</asset>

<body name="base_link">
  <geom type="box" class="collision"/>
  <geom type="mesh" mesh="BodyV4v70_001"
        group="1" contype="0" conaffinity="0" density="0"/>
</body>
精细 mesh 只负责显示,碰撞使用 box、cylinder 和 sphere 等简化几何体。contype="0" conaffinity="0" 关闭 mesh 碰撞,density="0" 避免重复计入质量;scale="1 -1 1" 可镜像对称零件。
排错时按引用链检查:看不见模型,检查 meshdir → asset/mesh → geom/mesh;接触抖动,优先检查简化碰撞体。
4.3.3 设置默认值
<default> 集中定义重复参数,joint、geom 和 actuator 在未覆盖时自动继承:
<default>
  <general forcerange="-3 3" forcelimited="true" biastype="affine"
           gainprm="5.0 0 0" biasprm="0 -5.0 -0.1"/>

  <geom condim="6" contype="0" conaffinity="0"/>
  <default class="collision">
    <geom group="3" contype="0" conaffinity="1"
          solimp="0.015 1 0.015" friction="0.8 0.02 0.01"/>
  </default>

  <joint type="hinge" limited="true" armature="0.0016"
         damping="0.01" frictionloss="0.01"/>
</default>

<option cone="elliptic" impratio="100"/>
<general>:位置伺服的增益、阻尼和 ±3 N·m 力矩限制。- 普通
<geom>:默认只显示;class="collision"才启用碰撞与摩擦。 <joint>:统一设置 hinge、限位、转子惯量、阻尼和摩擦损失。<option>:全局接触求解参数,不属于<default>。
4.3.4 装位置伺服
<joint> 只创建自由度,<actuator> 才负责驱动。模型给 12 个关节各接一个 <general> actuator:
<actuator>
  <general joint="leg_front_r_1" name="leg_front_r_1"/>
  <general joint="leg_front_r_2" name="leg_front_r_2"/>
  <general joint="leg_front_r_3" name="leg_front_r_3"/>
  <!-- front_l / back_r / back_l,共 12 路 -->
</actuator>
执行器参数继承自 <default><general>。代入 gainprm="5 0 0" 和 biasprm="0 -5 -0.1" 后:
u=data.ctrl[i] 是目标关节角,MuJoCo 内部完成 PD 计算并按 forcerange 限幅,因此无需在 Python 中再写一层 PD。
data.ctrl 的顺序与 <actuator> 一致:
front_r_1/2/3, front_l_1/2/3, back_r_1/2/3, back_l_1/2/3
后续站立、步态和 RL 动作都必须按此顺序组织 12 维数组。
4.3.5 录初始姿态
<keyframe> 保存一组状态,home 同时记录关节角 qpos 和伺服目标 ctrl:
<keyframe>
  <key name="home"
       qpos="0 0 0 0 0 0 0 0 0 0 0 0"
       ctrl="0 0 0 0 0 0 0 0 0 0 0 0"/>
</keyframe>
fixed 模型的 qpos 只有 12 个关节角。零关节角对应模型约定的 home 姿态,不一定是几何上“腿完全伸直”的姿态。
home_id = mujoco.mj_name2id(model, mujoco.mjtObj.mjOBJ_KEY, "home")
mujoco.mj_resetDataKeyframe(model, data, home_id)
mujoco.mj_forward(model, data)
mj_resetDataKeyframe 恢复状态,mj_forward 更新 body、site 和传感器数据,但不推进仿真时间。
4.3.6 读取 IMU
IMU(Inertial Measurement Unit,惯性测量单元)可以理解为机器人的“平衡感官”。实体机器人通常将 IMU 安装在机身上,通过陀螺仪测量角速度,通过加速度计测量加速度,控制器据此判断机身是否倾斜、旋转或受到冲击。
在 MuJoCo 中,先用 site 标记 IMU 在机身上的安装位置和坐标系,再将传感器绑定到该 site:
<site name="body_imu_site" pos="0.09 0 0.032"/>

<sensor>
  <framequat name="body_quat" objtype="site" objname="body_imu_site"/>
  <gyro name="body_gyro" site="body_imu_site"/>
  <accelerometer name="body_acc" site="body_imu_site"/>
  <framepos name="global_position" objtype="site" objname="body_imu_site"/>
  <framelinvel name="global_linvel" objtype="site" objname="body_imu_site"/>
  <frameangvel name="global_angvel" objtype="site" objname="body_imu_site"/>
</sensor>
| 读数 | 含义 |
|---|---|
body_quat | IMU 坐标系的朝向,以四元数表示 |
body_gyro | IMU 局部坐标系下的角速度 |
body_acc | IMU 局部坐标系下的加速度 |
global_position | IMU 在世界坐标系中的位置 |
global_linvel / global_angvel | 世界坐标系下的线速度 / 角速度 |
其中,body_gyro 和 body_acc 对应实体 IMU 的主要测量量;body_quat、绝对位置和世界坐标速度是 MuJoCo 可直接给出的仿真真值。真实机器人通常需要通过传感器融合估计姿态,并借助视觉、里程计等信息估计位置,不能只靠 IMU 直接得到这些状态。
Python 可按名称读取:
quat = data.sensor("body_quat").data
gyro = data.sensor("body_gyro").data
vel = data.sensor("global_linvel").data
调用 mj_forward 或 mj_step 后,MuJoCo 会更新这些读数。当前模型未配置传感器噪声,适合先验证模型和控制链路;需要 sim2real 时再加入噪声、偏置和延迟。
4.4 在 viewer 中查看模型
完成 fixed 模型后,可以直接运行配套脚本,检查 MJCF 是否能被 MuJoCo 正确加载。首次运行请先按 CS123 环境说明 执行 uv sync,然后在仓库根目录运行:
cd codes/practices/quadruped/cs123

# Linux / Windows
uv run python 4.quadruped-mjcf/run_view_pupper_fixed.py

# macOS
uv run mjpython 4.quadruped-mjcf/run_view_pupper_fixed.py
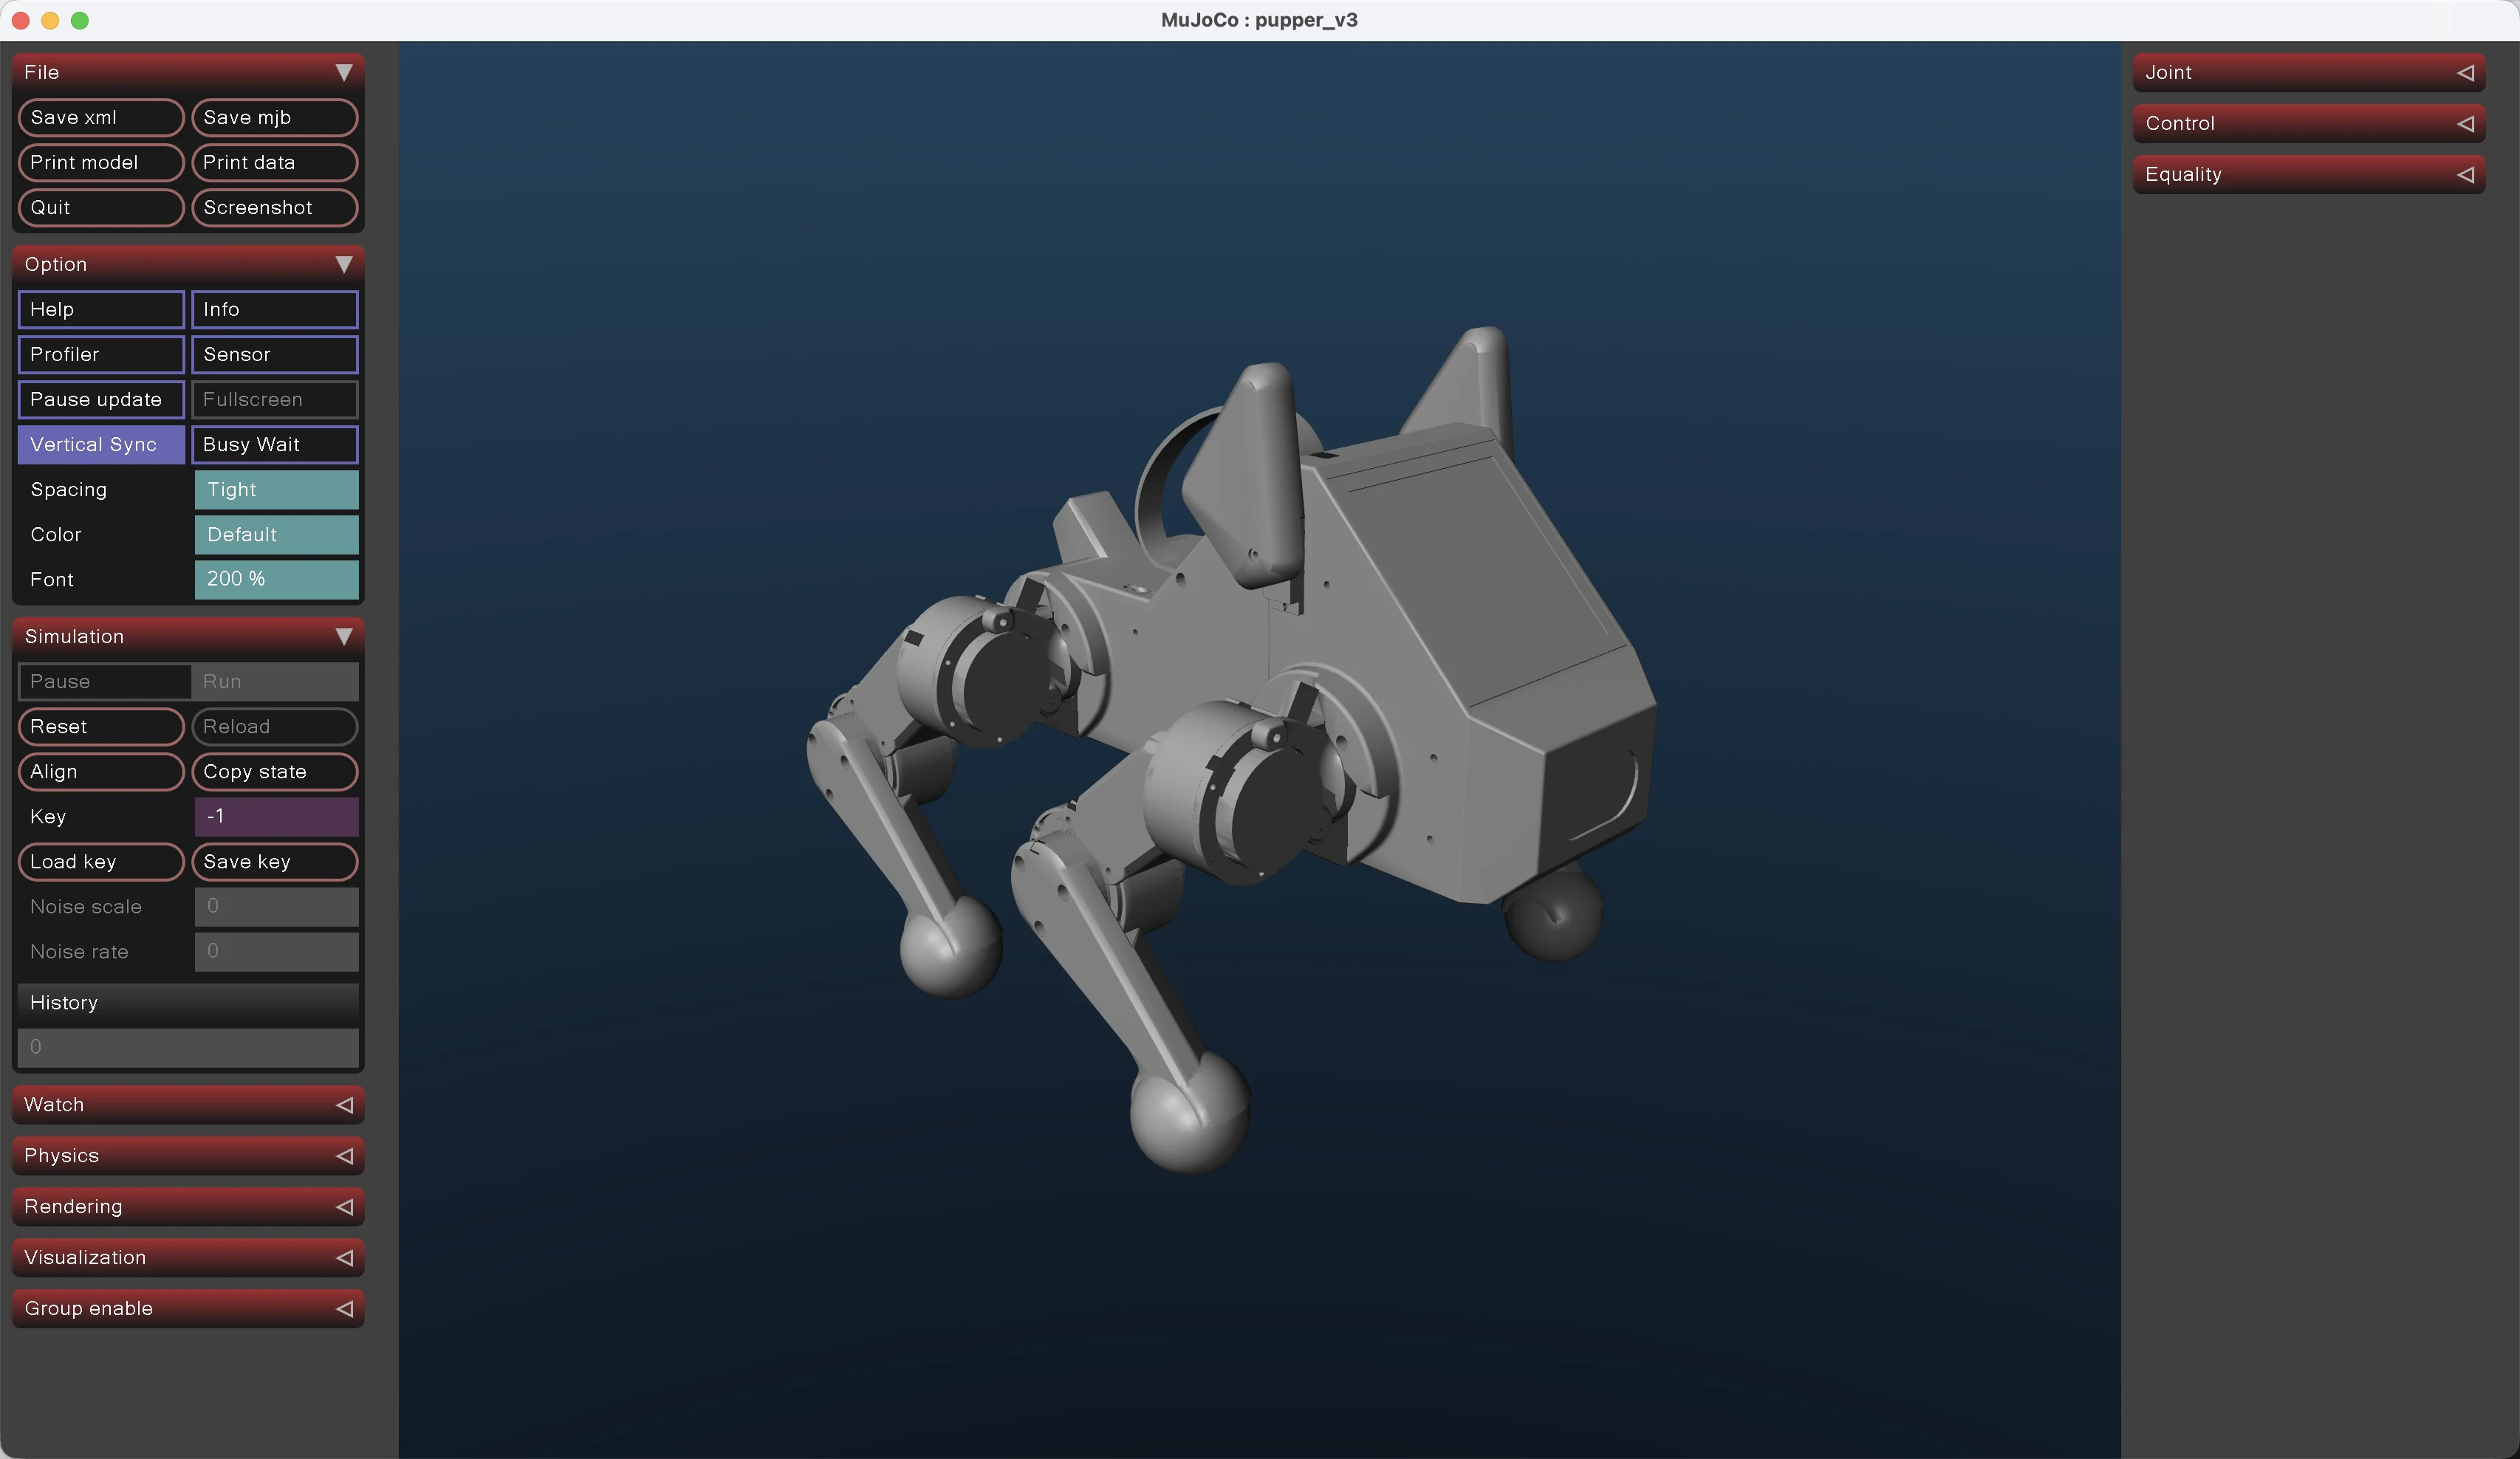
脚本会加载 pupper_v3_fixed.xml、恢复 home 姿态并打开 viewer。终端应显示 nq=12, nv=12, nu=12,窗口中应看到保持静止的 Pupper,如图 2 所示。
本节查看的是 fixed 模型;run_view_pupper.py 会加载 floating 模型并推进重力与接触仿真,留到 §4.5 再运行。
4.5 从固定基座到浮动基座
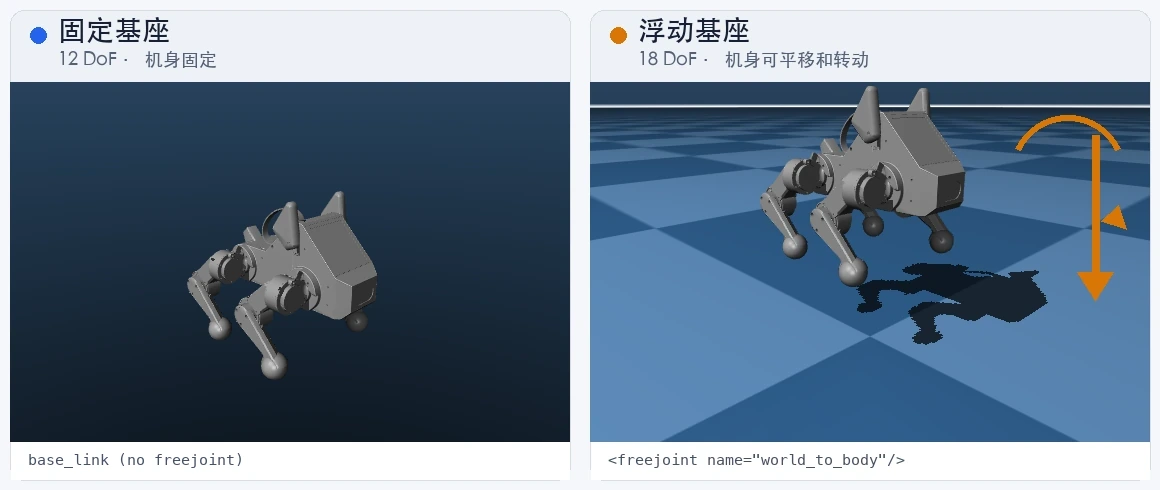
固定基座模型用于验证运动学树和关节配置;浮动基座模型进一步描述机身在重力与接触力作用下的运动。两者采用相同的腿部结构,区别在于 base_link 是否包含 freejoint:
- pupper_v3_fixed.xml:机身固定,仅包含 12 个腿部关节自由度。
- pupper_v3.xml:机身通过
<freejoint name="world_to_body"/>获得 6 个被动自由度。
因此,两种模型的自由度分别为:
浮动基座模型增加 freejoint,并为 home keyframe 配置对应的机身位姿:
<body name="base_link" pos="0 0 0.13">
  <freejoint name="world_to_body"/>
  <!-- 机身与四条腿 -->
</body>

<key name="home"
     qpos="0 0 0.28  1 0 0 0  0 0 0  0 0 0  0 0 0  0 0 0"
     ctrl="0 0 0  0 0 0  0 0 0  0 0 0"/>
浮动模型的 qpos 共 19 维:机身位置 3 维、姿态四元数 4 维和关节角 12 维;qvel 为 18 维。由于 freejoint 没有执行器,ctrl 仍为 12 维。
4.6 让 Pupper 站起来
§4.5 已经让 Pupper 在重力作用下落地。本节进一步给 12 个腿部关节设置目标角,并通过机身高度判断它是否站稳。运行配套脚本:
cd codes/practices/quadruped/cs123

# Linux / Windows
uv run python 4.quadruped-mjcf/run_stand_pupper.py

# macOS
uv run mjpython 4.quadruped-mjcf/run_stand_pupper.py
运行后,Pupper 会从初始高度落下;足端接触地面后,12 路位置伺服将各关节保持在 home 站姿:
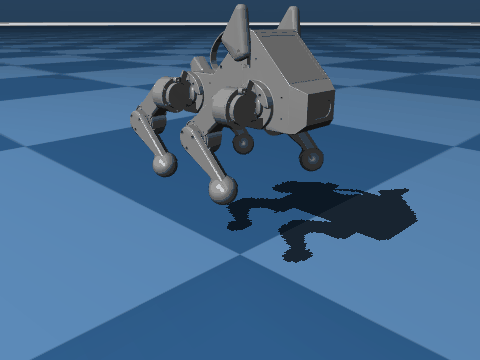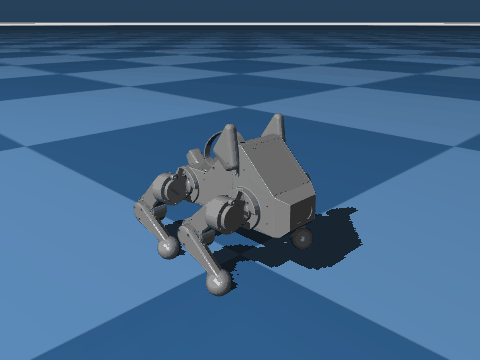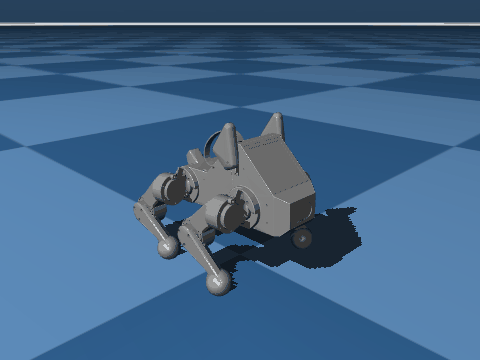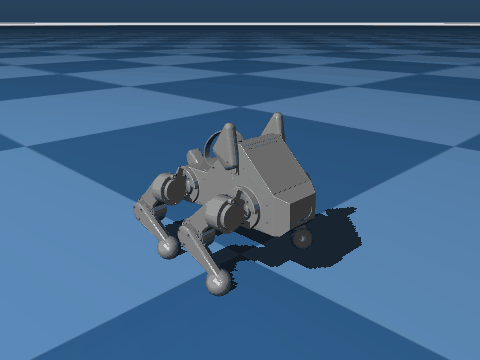
脚本先加载浮动基座模型 pupper_v3.xml,恢复 home 初始状态,再在每个仿真步写入站立目标角:
STAND_POSE = np.zeros(12)

data.ctrl[:] = STAND_POSE
mujoco.mj_step(model, data)
heights.append(data.qpos[2])
这里的 12 个零表示模型约定的 home 站姿。各级 body 的 quat 已经定义了关节零位的装配方向,因此零角并不表示四条腿完全伸直。
浮动基座模型中,qpos 由 7 维机身位姿和 12 个关节角组成,所以 data.qpos[2] 是机身高度、data.qpos[7:] 才是关节角;data.ctrl 仍只有 12 维,因为 freejoint 没有执行器。
关闭 viewer 后,脚本会输出:
final z=0.120 m, last-1s std=0.00 mm (< 5 mm = stable)
final z 是最终机身高度,last-1s std 是最后 1 秒的高度波动。本教程以小于 5 mm 作为站稳判据;如果波动过大,应先检查 §4.3.4 的执行器参数和 §4.5 的模型配置。
4.7 Pupper 形态与站姿探索
前文使用的是原始 Pupper。本项目进一步改变腿长和机身质量,观察形态变化如何影响站姿与稳定性。实验包含三种模型:
| 变体 | leg_scale | torso_mass_scale | 变化 |
|---|---|---|---|
original | 1.0 | 1.0 | 原始尺寸与质量 |
long-leg | 1.5 | 1.0 | 大腿和小腿加长 50% |
heavy | 1.0 | 2.0 | 机身质量增至 2 倍 |
代码位于 4.quadruped-mjcf/pupper_variants/:
| 文件 | 作用 |
|---|---|
run_pupper_variants.py | 生成变体、搜索站姿、验证稳定性并输出图表 |
skeleton.xml | 三种变体共用的 12-DoF 浮动基座骨架 |
utils.py | 本项目使用的最小控制与绘图工具 |
test_pupper_variants.py | 检查腿长、质量、状态维度和站立稳定性 |
整体流程如下:
形态参数
  ↓
make_variant()        生成 original / long-leg / heavy
  ↓
find_stand_pose()     为每种形态重新搜索 12 维站姿
  ↓
simulate_stand()      在浮动基座模型中验证站立
  ↓
结果图与数值检查
4.7.1 生成形态变体
三种模型共享 skeleton.xml,差异通过 default class 注入。以腿长和质量为例:
thigh_len = THIGH_LEN * spec.leg_scale
calf_len = CALF_LEN * spec.leg_scale
thigh_mass = THIGH_MASS * spec.leg_scale
calf_mass = CALF_MASS * spec.leg_scale
torso_mass = TORSO_MASS * spec.torso_mass_scale
生成的 MJCF 只覆盖发生变化的参数:
<default class="variant_thigh">
  <geom type="capsule" fromto="0 0 0 0 0 -0.12" mass="0.279"/>
</default>
<default class="variant_calf">
  <geom type="capsule" fromto="0 0 0 0 0 -0.165" mass="0.075"/>
</default>
<include file="../../../pupper_variants/skeleton.xml"/>
腿长变化时,碰撞体、质量、足端球和 foot_site 必须同步更新。mesh 直接复用 assets/mjcfs/meshes/stl/,无需复制资源文件。
4.7.2 搜索对应站姿
find_stand_pose() 将单腿近似为二维二连杆,固定 HAA = 0,在 HFE/KFE 网格中搜索足端高度和前后位置合适的组合:
for hfe in hfe_grid:
    for kfe in kfe_grid:
        x, z = _leg_xz(hfe, kfe, thigh_len, calf_len)
        score = (z - target_z) ** 2 + 0.25 * x**2
        if score < best_score:
            best_score = score
            best = (hfe, kfe)

stand_pose = np.tile([0.0, best[0], best[1]], 4)
输出按 FL / FR / RL / RR 排列,共 12 个关节角。由于 long-leg 的连杆长度已经变化,它不能直接复用 original 的站姿。
4.7.3 验证站立稳定性
站姿搜索只处理几何关系,还需在动力学仿真中验证。控制器通过关节名称取得 12 个驱动关节,避免误用浮动基座的状态:
qpos_ids, qvel_ids = _joint_qpos_qvel_ids(model)
q = data.qpos[qpos_ids]
qdot = data.qvel[qvel_ids]

tau = gains.kp * (stand_pose - q) - gains.kd * qdot
data.ctrl[:] = np.clip(tau, -MAX_TORQUE, MAX_TORQUE)
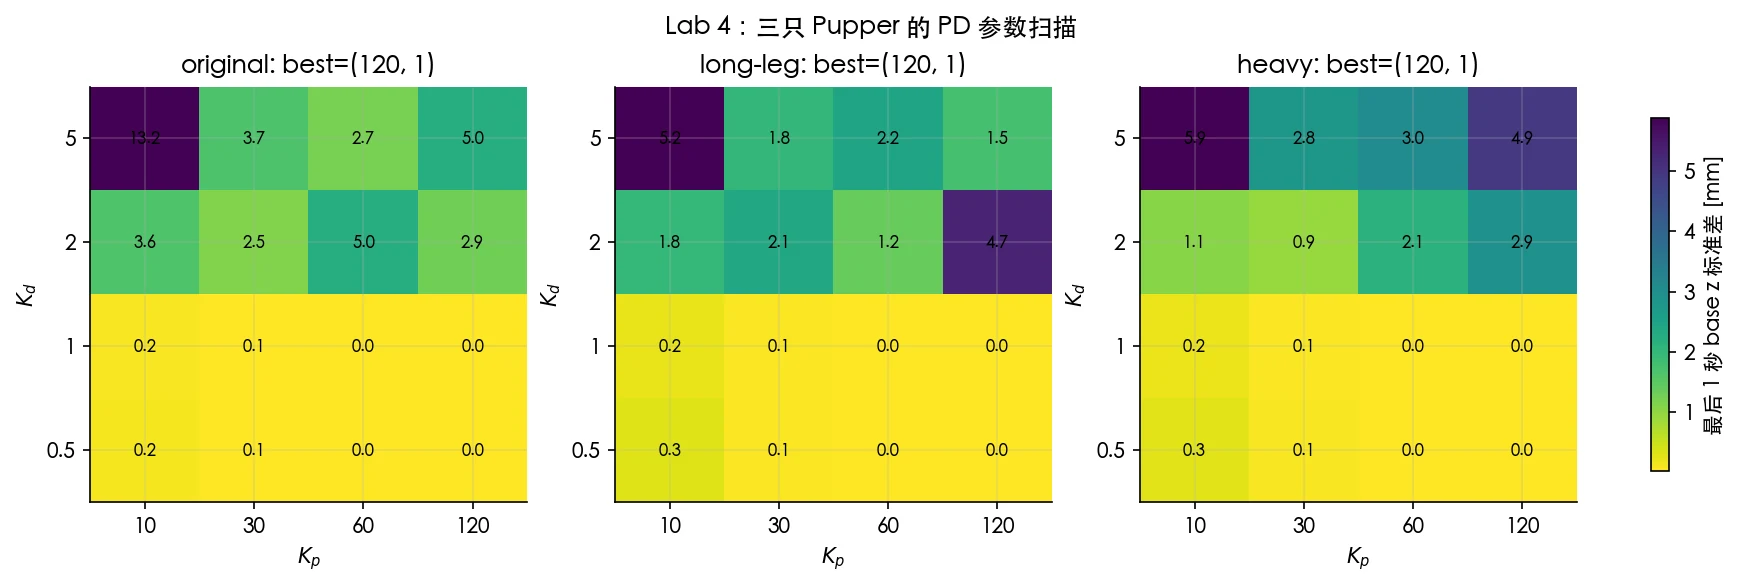
脚本会扫描一组 Kp/Kd,以最后 1 秒机身高度的标准差作为稳定性指标。参数扫描仅用于确认不同形态都能稳定站立,形态与站姿仍是本项目的重点。
4.7.4 运行实验
在 codes/practices/quadruped/cs123 目录执行:
# 生成三种模型、搜索站姿并输出对比结果
uv run python 4.quadruped-mjcf/pupper_variants/run_pupper_variants.py

# 运行数值检查
uv run python 4.quadruped-mjcf/pupper_variants/test_pupper_variants.py
生成的模型和图表位于 4.quadruped-mjcf/outputs/pupper_variants/。数值检查应输出:
long-leg thigh ratio = 1.500
nq = 19
heavy mass ratio = 1.56
4.7.5 观察结果
long-leg 的腿部明显加长;heavy 背部的深色配重块用于标识质量变化,实际质量由 MJCF 中的 mass 决定。
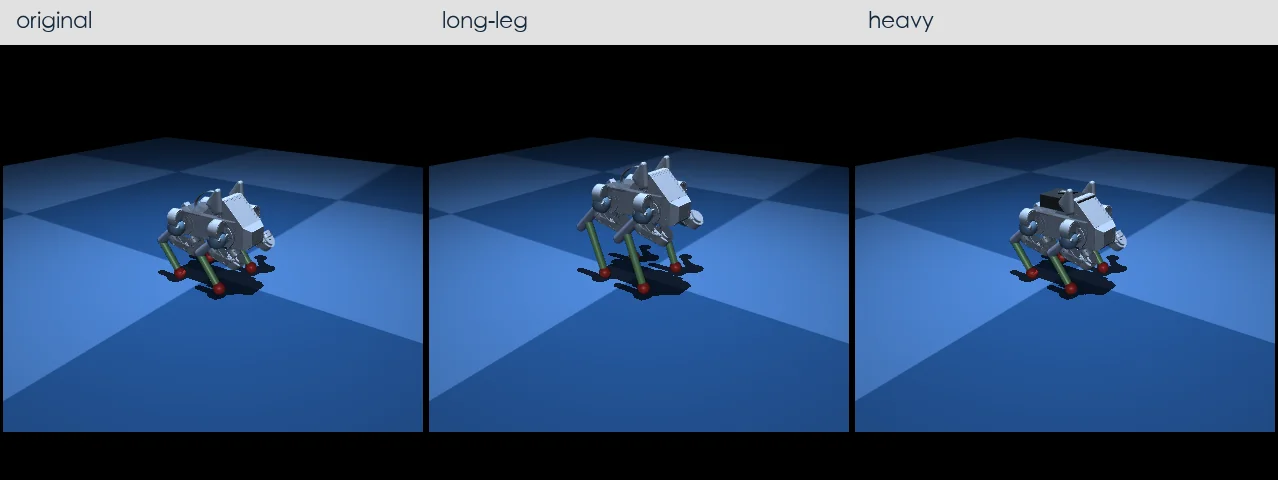
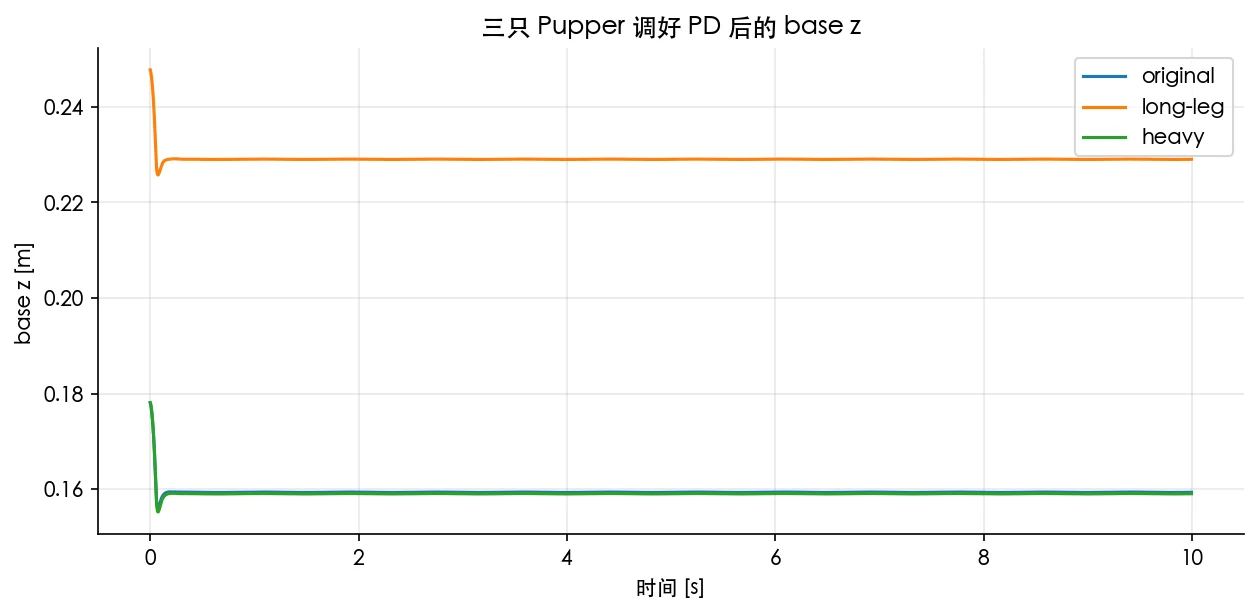
三种模型在各自站姿和控制参数下均能稳定站立,但平衡高度不同:
PD 热力图用于检查不同参数下的高度波动,颜色表示最后 1 秒 base z 的标准差:
参考资料
- CS123 Lab 4: Pupper Assembly
- mujoco_menagerie · MuJoCo 官方维护的标准模型库(含多款四足、机械臂、人形)
- MuJoCo 文档 · MJCF Reference
- MuJoCo 文档 · Modeling overview