Capitoli
In questa pagina
Quaddle: miglioramenti e limiti dopo il passo più rapido
Le zampe possono muoversi più frequentemente senza avanzare velocemente. Lo studio del 16 novembre 2026 ha prodotto un candidato simulato a circa 3,34 Hz. Nelle stesse sei condizioni perturbate, il vecchio controllore ne supera 2/6 e il nuovo 6/6. Non sono risolti il terreno accidentato originale, la salita continua dei gradini o la corsa con fase aerea. I risultati precedenti sono negli esperimenti multiscenario.
È un miglioramento del controllo in retroazione su quattro articolazioni: nessun nuovo addestramento PPO, nessuna sostituzione dell'andatura predefinita, modifica della dinamica o verifica hardware. Ogni prova dura 20 secondi di movimento più 2 di avvio; 6/6 non significa affidabilità statistica del 100%.
Osservare movimento e direzione
Il filmato è una riproduzione reale della simulazione di 22 secondi, a velocità normale, incluso l'avvio. Hz indica i cicli completi di andata e ritorno di una singola articolazione motorizzata al secondo, non il totale degli appoggi delle quattro zampe né l'aggiornamento del controllo a 100 Hz.
| Misura nominale | Vecchio candidato a 3,34 Hz | Nuovo candidato |
|---|---|---|
| Velocità media in avanti | 0,07025 m/s | 0,06953 m/s |
| Deviazione massima di orientamento | 17,39° | 7,62° |
| Picco reale delle articolazioni motorizzate | 8,929 rad/s | 8,929 rad/s |
| Frequenza principale reale | Circa 3,34 Hz | Circa 3,34 Hz |
Ogni zampa del nuovo candidato presenta 57 picchi angolari evidenti fra i secondi 5 e 22. Il picco FFT è 3,352941 Hz e la stima dagli intervalli fra picchi è circa 3,333333 Hz, coerenti con il comando di 3,342608 Hz alla risoluzione del campionamento. L'escursione angolare reale P95−P5 è 0,416–0,486 rad: il movimento rimane significativo.
Modifica della correzione direzionale
Frequenza, ampiezze di base e fase fra zampe anteriori e posteriori restano fisse. La correzione usa una piccola differenza degli angoli neutri fra sinistra e destra, eliminando il termine di posizione laterale dall'errore di orientamento. Si scrivono solo quattro obiettivi di posizione, senza modificare lo stato del corpo o applicare spinte esterne.
steering_profile = bias
heading_kp = 0.1
heading_kd = 0.03
steering_limit = 0.12 rad
lateral_kp = 0
frequency = 3.342608 Hz
Restano il limite di variazione degli obiettivi di 8 rad/s e il controllo della velocità articolare reale di 10 rad/s. Disattivare soltanto la retroazione laterale produce ancora circa 179,91° di deviazione con attrito ridotto: eliminare un solo termine non spiega tutto. Guadagni maggiori non sono automaticamente migliori: un candidato sulle ampiezze posteriori supera la selezione iniziale ma raggiunge 61,68° e 10,703 rad/s con attrito maggiore.
Congelare i parametri prima della verifica
Si seleziona su sei condizioni di sviluppo, poi si congela un candidato per le sei prove seguenti. Il vecchio controllore usa esattamente le stesse condizioni. Il nuovo supera tutte e sei le condizioni di sviluppo e tutte e sei le verifiche successive.
| Condizione | Deviazione massima precedente | Deviazione massima nuova | Verifica del passo: vecchio / nuovo |
|---|---|---|---|
| Orientamento −1,5°, attrito ×0,95 | 11,92° | 8,19° | Superata / superata |
| Orientamento +1,5°, attrito ×1,05 | 119,09° | 6,50° | Fallita / superata |
| Posizione laterale −7,5 mm | 16,89° | 7,98° | Superata / superata |
| Posizione laterale +7,5 mm | 52,27° | 6,96° | Fallita / superata |
| Attrito ×0,95 | 169,87° | 6,70° | Fallita / superata |
| Attrito ×1,05 | 179,27° | 7,80° | Fallita / superata |
Nelle nuove prove la velocità è 0,06579–0,07140 m/s e il massimo articolare è 9,090 rad/s. Passano i controlli di postura, contatto, chiusura dei leveraggi, coppia e contabilizzazione delle forze.
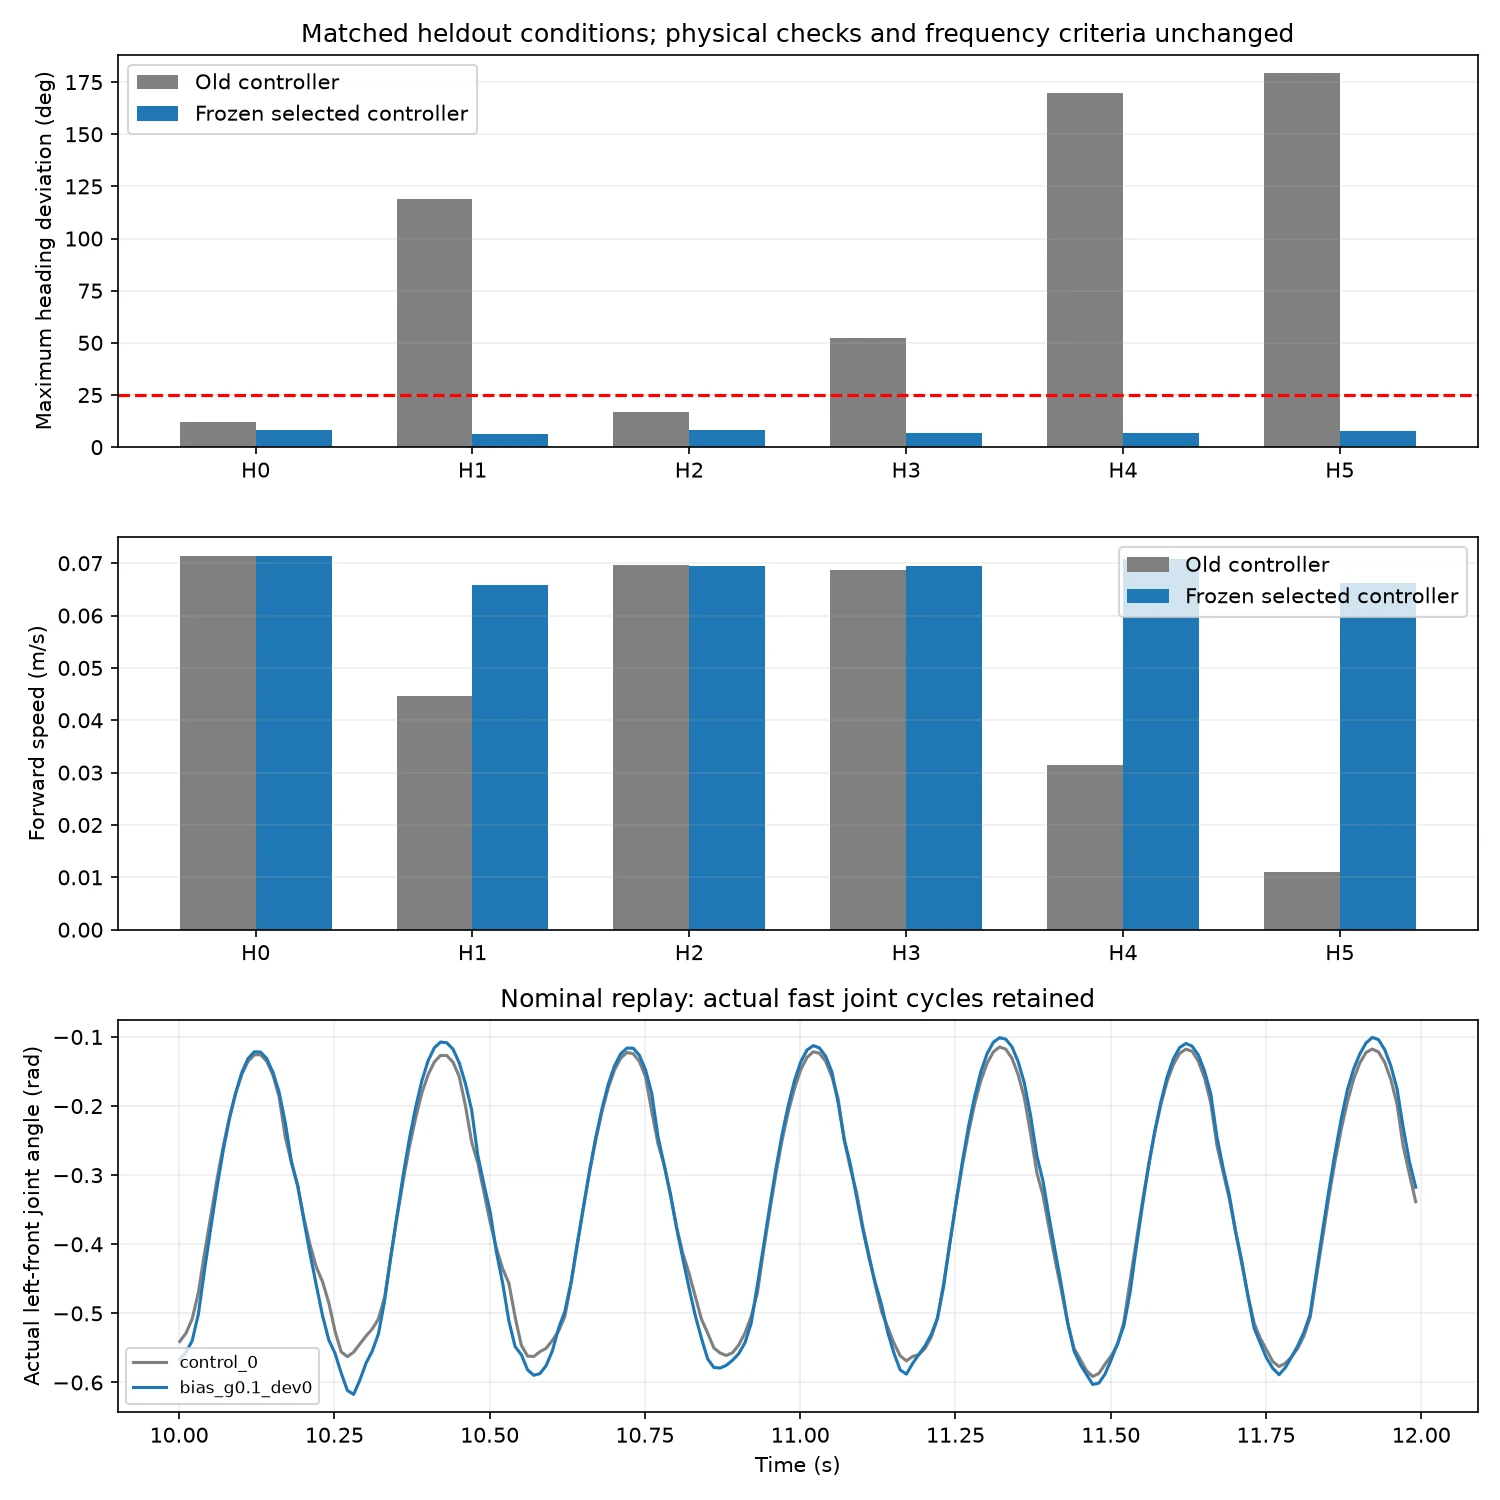
È un miglioramento del mantenimento dell'orientamento, non un inseguimento preciso della traiettoria. La deriva laterale arriva ancora a circa 7,2 cm; nella prima condizione cresce da circa 5,7 a 7,2 cm. Non tutte le misure migliorano insieme.
Obiettivi ancora incompleti
| Scenario / obiettivo | Progresso documentato | Limite attuale |
|---|---|---|
| Camminata lenta ad alta frequenza | Circa 3,34 Hz; verifica nelle stesse condizioni da 2/6 a 6/6 | Valide solo le prove brevi elencate; a 4–6 Hz le articolazioni seguono il comando ma la direzione è ancora errata |
| Gradino singolo di 2 mm | La retrazione della zampa bloccata risolve un caso con bordo spostato di +15 mm: 85,37°→20,53° | Altre posizioni falliscono; nessuna garanzia generale sotto 2 mm |
| Tre gradini di 2 mm | Passaggio nominale e miglioramenti in alcune perturbazioni | Il recupero congelato supera soltanto 4/10 condizioni miste e peggiora un caso precedentemente superato; non adottato globalmente |
| Terreno originale ±3 mm | Identificati salti adiacenti fino a circa 5,759 mm e problemi di contatto/direzione | Falliscono tutte e tre le mappe originali provate; il terreno attenuato non sostituisce il compito originale |
| Tre gradini di 4 mm in salita | Conservate le prove di fallimento | Spinta e orientamento irrisolti; ottimizzazione sospesa, impossibilità meccanica non dimostrata |
| Corsa originale con fase aerea | Il controllo predittivo nominale combina limite e volo: 0,06011 m/s, 9,938 rad/s, 27 intervalli | Sotto 0,1 m/s; con attrito ridotto può tornare il superamento di velocità; nessuna prova completa superata |
| Camminare→correre→decelerare→girare→fermarsi | Nel primo PPO passano camminata e svolta | Falliscono corsa, decelerazione e arresto; ulteriori ottimizzazioni sospese |
Le precedenti verifiche su piano, pendenze, discesa dei gradini e terreno attenuato mantengono il proprio ambito limitato. La configurazione ad alta frequenza non è stata verificata su quei terreni e non sostituisce i rispettivi controllori.
Il PPO dedicato alla corsa ha usato 131.072 passi iniziali e altri 131.072 nei confronti, senza superare il compito. La sequenza combinata ha usato altri 32.768 passi e non è riuscita complessivamente. Il miglioramento recente deriva dal controllo in retroazione, non dall'apprendimento di queste azioni da parte del PPO. Questo PR contiene risultati e riproduzione del passo rapido, non quei checkpoint o l'intera procedura di riaddestramento PPO.
Passo rapido e corsa hanno criteri distinti
Il passo richiede comando ≥3,3 Hz, errore della frequenza reale ≤15% per ogni zampa, escursione angolare P95−P5 ≥0,12 rad per zampa, avanzamento ≥0,1 m in 20 secondi e tutti i controlli fisici e direzionali originali. Non richiede fase aerea o 0,1 m/s.
L'originale run_attempt richiede ancora almeno 0,1 m/s, almeno tre intervalli completi senza contatto con il terreno di almeno 10 ms ciascuno e gli altri controlli originali. Lo script salva sia cadence_pass sia l'originale result.passed: il nuovo obiettivo non riscrive un fallimento della corsa.
Evidenze mancanti sul modello
Ogni zampa ha un attuatore e leveraggi passivi: non sono disponibili comandi indipendenti del ginocchio o traiettorie arbitrarie del piede. Le molle sono approssimazioni torsionali non calibrate; anche servo, attrito e contatti non sono calibrati sull'hardware. La soglia di 10 rad/s è un criterio del progetto, non il massimo misurato del motore. I fallimenti non dimostrano un difetto hardware e il successo simulato non garantisce quello reale.
I prossimi studi sono distinti: durata e sequenze di comandi per il passo rapido, appoggi prima del bordo e supporto per i gradini, ottimizzazione congiunta di spinta e velocità per la corsa. Prima del trasferimento reale servono calibrazione del modello e delle interfacce, non soltanto più passi con la stessa ricetta.
Riprodurre il confronto
Installa le dipendenze Python dalla pagina introduttiva e verifica che le mesh LFS siano file reali. Da codes/practices/quadruped/quaddle-mujoco:
# Configurazioni congelate, caso nominale e sei perturbazioni, 22 s ciascuno
OPENBLAS_NUM_THREADS=1 OMP_NUM_THREADS=1 .venv/bin/python evaluate_cadence.py --workers 3 --output outputs/cadence-review
# Registra solo il caso nominale ottimizzato; usa una nuova cartella
MUJOCO_GL=egl .venv/bin/python evaluate_cadence.py --controller optimized --suite nominal --video --output outputs/cadence-video
Gli output comprendono controlli originali, risultato separato del passo, campioni e misure di frequenza. I singoli risultati esistenti non vengono sovrascritti. cadence_controller.py e reference/cadence-*.json sono ingressi sperimentali; i valori predefiniti Python e web restano invariati.
Il file sorgente reports/optimization-2026-11-16.json conserva lo studio e le misure di tutte le 73 prove. Ambiente: Python 3.12, MuJoCo 3.16.0; commit sorgente b0e5ec7; SHA256 del modello 10d1990f12c2dc79b739b67203422ff8a0090a01e424dacf780b9a03d6015b83. La simulazione deterministica dei contatti è sensibile a versioni e differenze numeriche: confronta controlli completi e traiettorie.
Diagnosticare un fallimento
- Confronta
cadence_passcon l'originaleresult.passed: perché una traiettoria può superare il passo e fallire la corsa? - In una cartella distinta cambia soltanto orientamento iniziale o attrito. Esamina orientamento, frequenza reale e deriva laterale.
- Usa gli angoli articolari per controllare se un comando di 4 Hz genera davvero movimento a 4 Hz, poi valuta la direzione. Misura separatamente frequenza comandata, frequenza reale e avanzamento.