章节目录
本页目录
Quaddle 优化进展与瓶颈:高频慢行之后
动作可以更密,前进不必很快。 2026-11-16的后续研究得到一个约3.34 Hz的仿真慢行候选。同一组六项扰动中,旧控制器2/6通过,新控制器6/6通过;它没有解决原始坑洼、连续上台阶或腾空跑。此前分场景结果见多场景实验。
这是四关节反馈控制优化,没有新增PPO训练,没有修改默认步态或动力学,也没有真机验证。每项是运动20秒加启动2秒的固定条件回放;6/6不是统计意义上的100%成功率。
看实际动作与方向改善
视频为实际22秒原速回放,保留启动;不是加速播放。Hz指一条腿驱动关节每秒完整往返次数,不是四腿落脚次数之和,也不是100 Hz控制更新率。
| 标称指标 | 旧3.34 Hz候选 | 新候选 |
|---|---|---|
| 前进均速 | 0.07025 m/s | 0.06953 m/s |
| 最大偏航 | 17.39° | 7.62° |
| 实际驱动关节峰值 | 8.929 rad/s | 8.929 rad/s |
| 实际主要动作频率 | 约3.34 Hz | 约3.34 Hz |
新候选的四腿在5–22秒各有57个明显角度峰;FFT主峰为3.352941 Hz,峰间隔估计约3.333333 Hz,与指令3.342608 Hz在采样分辨率内一致。实际关节角P95−P5为0.416–0.486 rad,保留明显往返动作。
纠偏改在哪里
保持频率、基础摆幅和前后腿相位,改用小幅左右中位角差纠偏,关闭原来直接并入航向误差的横向位置项。控制器只写四个位置目标,不改机身状态、不施加推进外力。
steering_profile = bias
heading_kp = 0.1
heading_kd = 0.03
steering_limit = 0.12 rad
lateral_kp = 0
frequency = 3.342608 Hz
保留原8 rad/s目标变化上限和实际关节10 rad/s检查。单独把横向位置反馈关闭,低摩擦条件仍偏航约179.91°;因此不能说只删除一个反馈项就解决了问题。大增益也不必然有效:一个后腿摆幅候选初筛通过,却在高摩擦条件出现61.68°偏航及10.703 rad/s超速。
冻结参数后再复测
先在六项开发条件中选参,再冻结一个候选,在以下六项条件复测;旧控制器也运行完全相同的条件。新候选在开发条件和冻结复测中均6/6通过。
| 条件 | 旧方案最大偏航 | 新方案最大偏航 | 旧 / 新快步检查 |
|---|---|---|---|
| 航向−1.5°、摩擦×0.95 | 11.92° | 8.19° | 通过 / 通过 |
| 航向+1.5°、摩擦×1.05 | 119.09° | 6.50° | 未过 / 通过 |
| 横向位置−7.5 mm | 16.89° | 7.98° | 通过 / 通过 |
| 横向位置+7.5 mm | 52.27° | 6.96° | 未过 / 通过 |
| 摩擦×0.95 | 169.87° | 6.70° | 未过 / 通过 |
| 摩擦×1.05 | 179.27° | 7.80° | 未过 / 通过 |
六项新结果均速0.06579–0.07140 m/s、实际关节峰值最高9.090 rad/s;姿态、触地、闭环、力矩和外力检查通过。
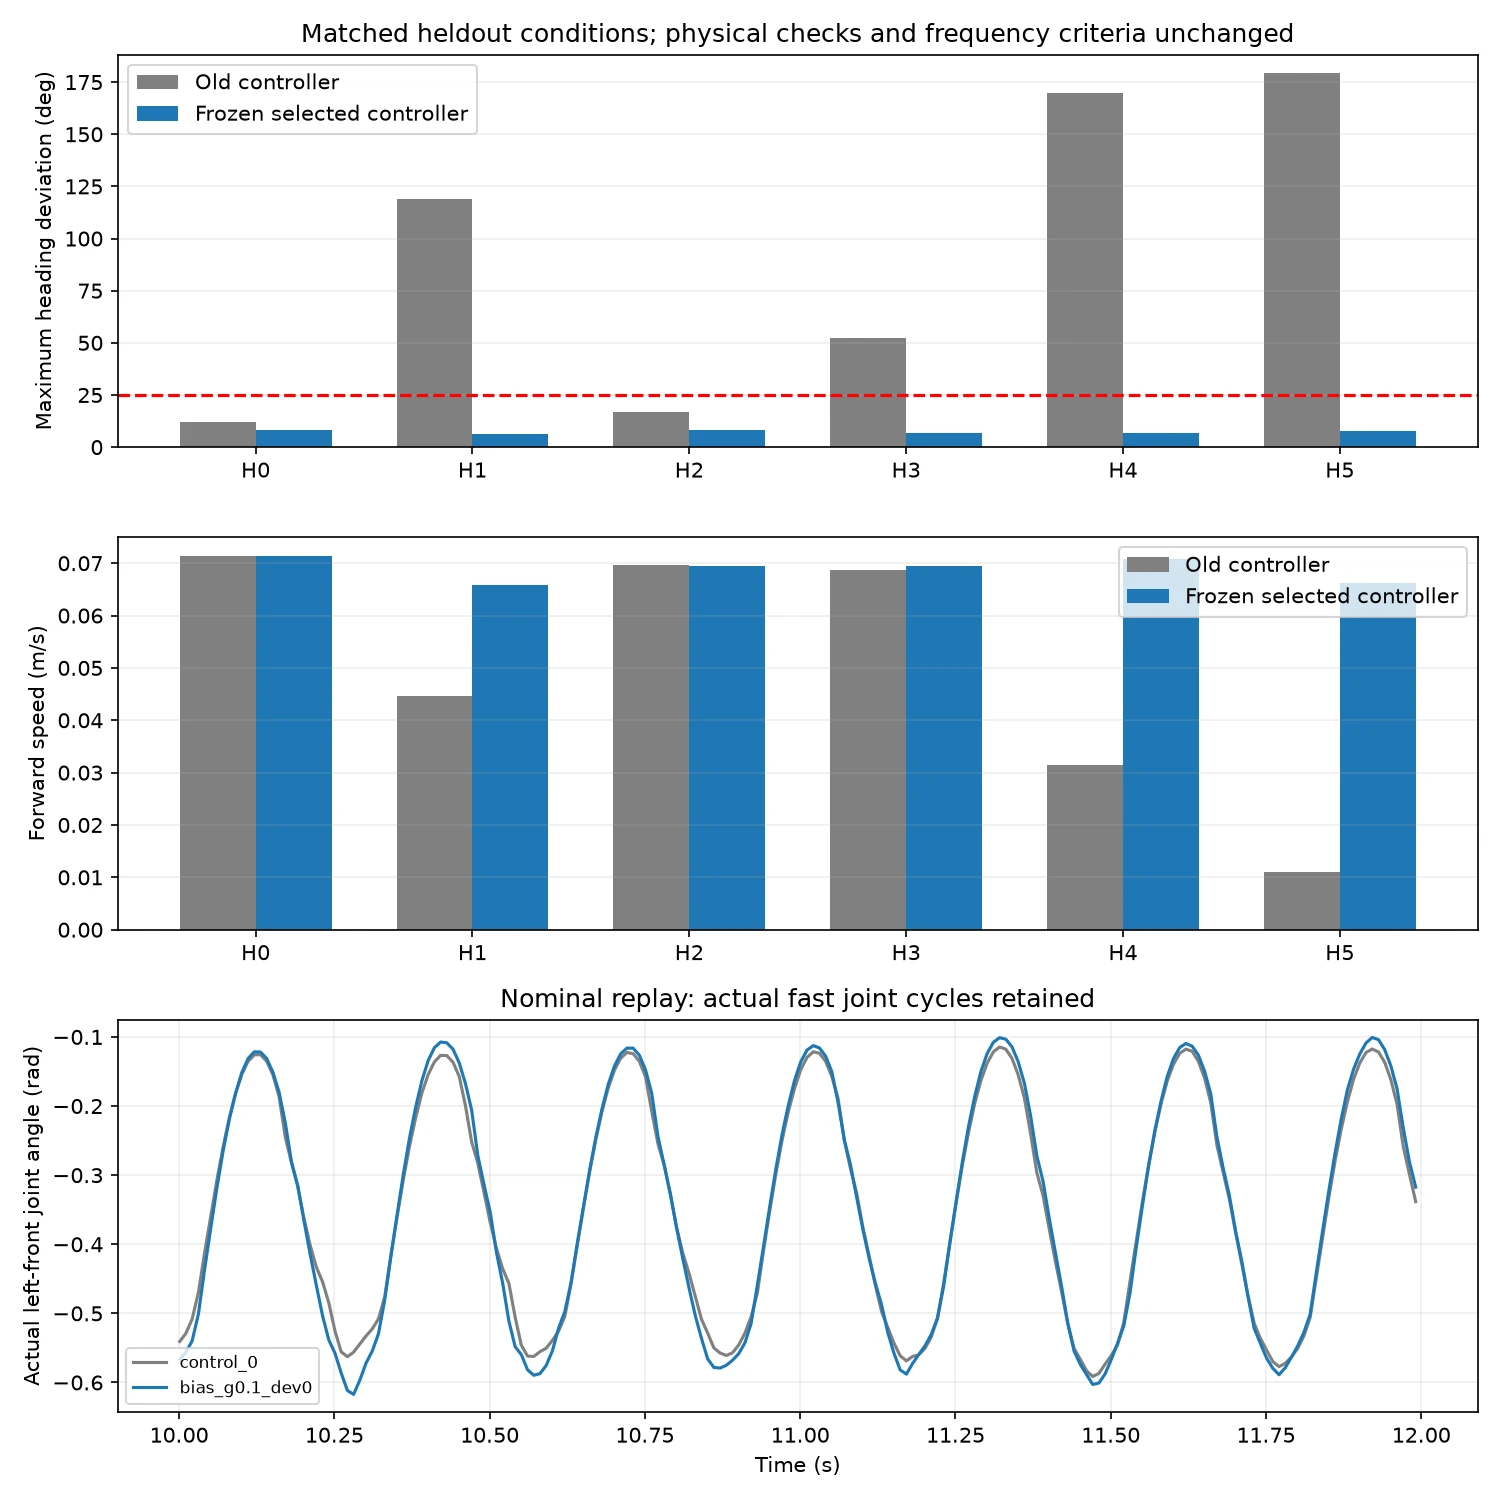
这是航向保持优化,尚非精确路线跟踪。新候选仍有最高约7.2 cm横向偏移;第一项横偏还由旧方案约5.7 cm增至7.2 cm,并非所有指标同时改善。
哪些优化还没有通关
| 场景 / 目标 | 本轮有证据的进展 | 当前瓶颈 |
|---|---|---|
| 高频慢行 | 约3.34 Hz,匹配复测2/6→6/6 | 仅验证列出的短时条件;4–6 Hz能跟关节频率但仍偏航,不是可用行走档 |
| 2 mm单阶 | 受阻脚回撤修复一个边缘+15 mm的失败条件,偏航85.37°→20.53° | 改变边缘位置仍失败,不能说2 mm以内全能过 |
| 2 mm三阶 | 标称可过,部分扰动改善 | 固定恢复候选在含平地、台阶和坑洼的混合复测中仅4/10通过;还曾使一个旧通过条件退步,未全局采用 |
| 原始随机坑洼±3 mm | 明确了相邻格最高约5.759 mm突变及接触/航向问题 | 三张原始地图仍失败;平缓坑洼通过不能替代原任务 |
| 4 mm三阶上行 | 保留原失败证据 | 推进与偏航未解决,优化暂停;未证明机构不可行 |
| 原腾空跑目标 | 预测控制可在标称下同时限速并保留腾空:0.06011 m/s、9.938 rad/s、27段 | 仍达不到0.1 m/s;降低摩擦又可能超速,没有完整跑步通过结果 |
| 走→跑→减速→转弯→停稳 | 首轮PPO中走、转弯分段通过 | 跑、减速、停止分段未过,后续优化暂停 |
此前基础版已验证的平地、坡面、下台阶和平缓坑洼继续保留各自有限条件结论。没有验证把本页高频配置直接搬到这些地形;不全局替换已有分场景控制。
跑步专项PPO首轮131,072步、对照131,072步,均未得到原跑步通过结果;组合另训练32,768步,也未整体通过。最近的高频改善来自反馈控制优化,不能描述成PPO已经学会这些动作。此PR不包含上述checkpoint或完整训练重跑链路,只提供结果记录与高频控制复跑入口。
快步与腾空跑是两套判据
本页快步要求:指令≥3.3 Hz、四腿实测频率误差≤15%、每腿实际角度P95−P5≥0.12 rad、20秒前进≥0.1 m,并保留原姿态、机身触地、航向、关节速度、力矩、闭环及外力检查。不要求完整腾空或0.1 m/s。
原run_attempt仍要求均速≥0.1 m/s、至少3段已完成且各≥10 ms的无地形接触区间,以及其余原检查。脚本同时保存cadence_pass和原result.passed;新目标通过不能回填为原跑步通过。
模型还缺什么证据
单腿一个驱动、其余连杆被动,不能独立指定膝关节或任意足端轨迹。当前弹簧是未标定的关节扭转近似,舵机、摩擦和接触也未实机标定;10 rad/s是项目验收阈值,不是测得的电机极限。现有失败不能证明硬件设计有问题,仿真通过也不能保证真机通过。
下一步应分开研究:高频慢行的长时间/组合指令验证;台阶进入边缘前的落脚与支撑时序;腾空跑的推进与限速联合优化。实机迁移前先做模型和接口标定,而非只加同配方训练步数。
自己复跑这组对照
按入门页安装Python依赖,并确认LFS网格已展开。在codes/practices/quadruped/quaddle-mujoco执行:
# 固定新旧配置,标称+六项复测;每个条件22秒,保留失败
OPENBLAS_NUM_THREADS=1 OMP_NUM_THREADS=1 .venv/bin/python evaluate_cadence.py --workers 3 --output outputs/cadence-review
# 只录新候选的标称视频;使用新目录以保留旧证据
MUJOCO_GL=egl .venv/bin/python evaluate_cadence.py --controller optimized --suite nominal --video --output outputs/cadence-video
输出含原物理检查、独立快步结果、关节采样与频率测量。脚本拒绝覆盖已存在的单项输出。cadence_controller.py和reference/cadence-*.json是实验入口;默认Python/网页步态均未替换。
原始研究记录及全部73次回合指标见源码reports/optimization-2026-11-16.json。运行环境Python 3.12、MuJoCo 3.16.0,记录来源提交b0e5ec7;模型SHA256为10d1990f12c2dc79b739b67203422ff8a0090a01e424dacf780b9a03d6015b83。确定性接触仿真对版本与数值变化敏感,复现时请比较完整检查与轨迹。
动手判断一次失败
- 先对比
cadence_pass与原result.passed,解释为何同一条轨迹可以“快步通过、跑步未过”。 - 在独立输出目录只改初始航向或摩擦,检查偏航、实际频率和横向偏移哪一项先变化。
- 用关节角波形判断4 Hz指令是否真的变成4 Hz动作,再讨论它是否能沿目标方向行走。指令频率、动作频率和前进速度分别测量。