Capitoli
In questa pagina
机械臂系列
围绕机械臂与双臂桌面操作,串联物理仿真与连续控制(MuJoCo + DDPG)、模仿学习与视觉-语言-动作大模型(ACT + π₀.₅ RECAP),以及**开源工具链与低成本硬件部署(LeRobot + SO-101)**三条实战主线。
🗂️ 项目总览
| 分类 | 项目 | 简介 |
|---|---|---|
| 仿真与连续控制 | MuJoCo 仿真入门 | 搭建第一个 MuJoCo 物理环境,掌握 MJCF 模型加载与 Python 闭环控制接口 |
| 仿真与连续控制 | DDPG 连续控制实验(3 篇) | 用纯 PyTorch 单文件实现 DDPG,依次攻克 InvertedPendulum、Reacher 末端追踪与 Pusher 接触推物 |
| 模仿学习与双臂操作 | ACT 双臂操作训练实战 | 基于 ALOHA Transfer Cube 示教数据完成 50k 训练、动作分块预测与 20 回合 MuJoCo 闭环评测 |
| AMD 专区实测 | ACT 双臂操作训练|AMD ROCm | 在 Radeon GPU 上以 BF16 完成 ACT 快速训练、断点续训、闭环评估与回放导出 |
| 长时程 VLA 复现 | π₀.₅ + RECAP:LIBERO 复现 | 基于 OpenPI 与 4,096 条 LIBERO rollout,跑通分布式价值头、优势标注与 ACP 策略微调 |
| 数据与算法讲义 | LeRobot 中文课程讲义 | 系统梳理经典机器人学瓶颈、LeRobotDataset 数据结构与端到端机器人学习工具链 |
| 真机部署 | SO-101 + LeRobot 真机教程 | 完成 SO-101 机械臂串口连通、低风险回零安全检查与首次真机动作回放 |
| 工程扩展 | ROS2 机械臂控制 / 模仿学习训练 | ROS2 控制链路接入与自定义遥操作采集训练(施工中) |
🎬 典型演示
模仿学习与 VLA 双臂 / 桌面操作
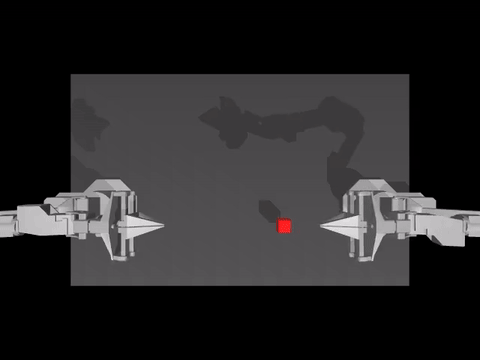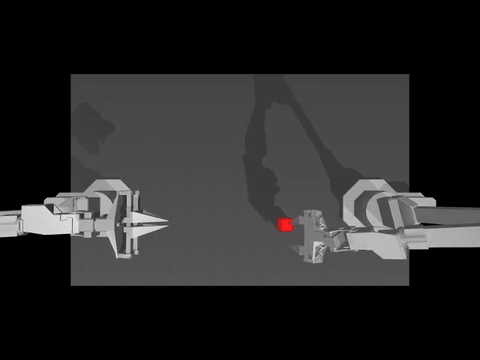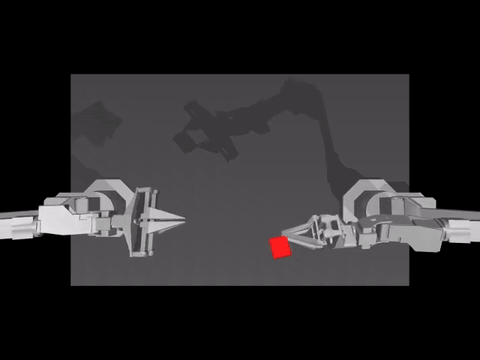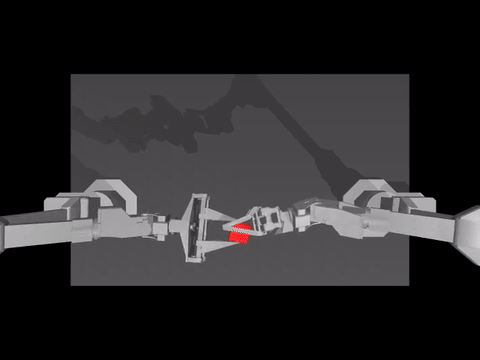 ACT · ALOHA 双臂方块交接 50k 训练 · 100 帧动作块 · MuJoCo 20 回合评测 |  ACT · AMD ROCm 双臂操作 Radeon R9700 BF16 · 10k 快速收敛与闭环回放 | 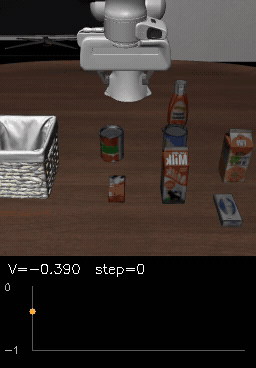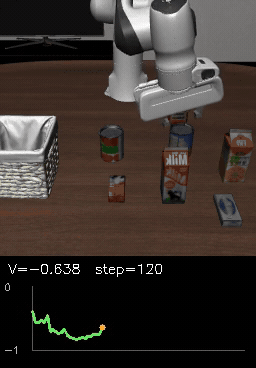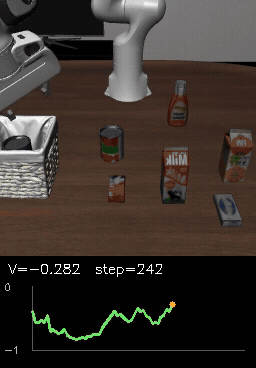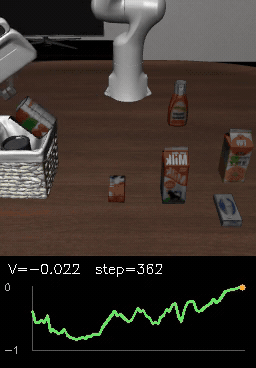 π₀.₅ + RECAP · LIBERO 长时程操作 OpenPI 分布式价值预测 + ACP 优势条件微调 |
|---|
MuJoCo 连续控制与 DDPG 机械臂基线
 DDPG InvertedPendulum-v5 Actor-Critic 连续动作空间最小可运行基线 |  DDPG Reacher-v5 2-DoF 平面机械臂末端实时追踪随机目标点 |  DDPG Pusher-v5 7-DoF 机械臂接触推物操作与稀疏奖励分析 |
|---|
LeRobot 工具链与真机入门预览
 LeRobot 中文课程讲义 Unit 0–2 完整中文整理:运动学、数据集设计与机器人学习范式 | 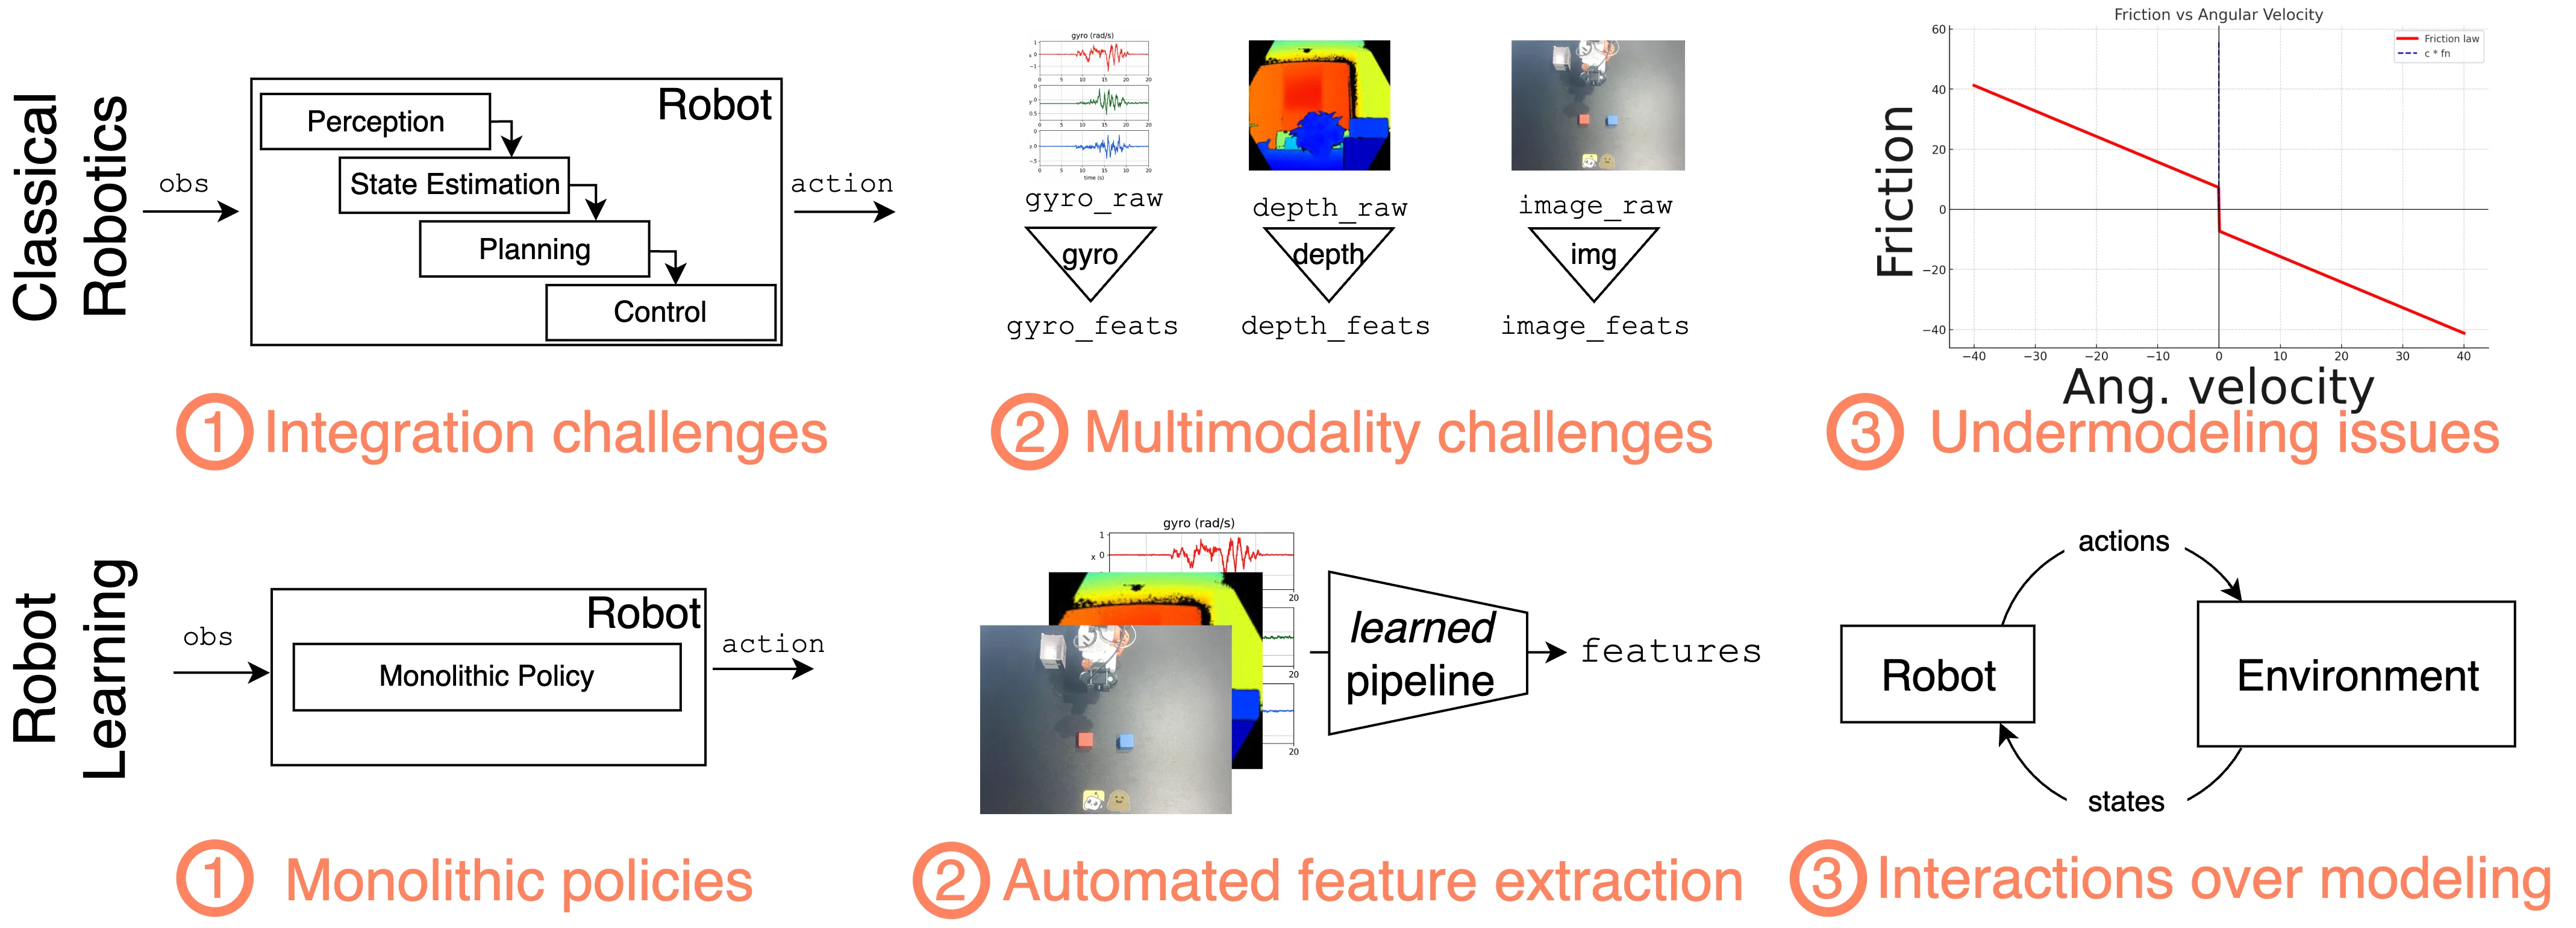 SO-101 + LeRobot 真机教程 从串口校验、安全回零到真实机械臂基础轨迹回放 |
|---|
🧭 内容大纲
1. MuJoCo 仿真与 DDPG 连续控制
适合作为机械臂强化学习的第一站:所有 DDPG 脚本均为单文件纯 PyTorch 实现(约 330 行),便于对照公式逐行拆解 ReplayBuffer、目标网络软更新与探索噪声设计。
| 篇章 | 内容 |
|---|---|
| MuJoCo 仿真入门 | MuJoCo 安装、MJCF 场景加载与 mujoco.viewer Python 交互控制 |
| DDPG InvertedPendulum-v5 | 连续动作裁剪、TD 目标引导与 20k 步快速收敛验证 |
| DDPG Reacher-v5 | 二维机械臂关节力矩控制、末端误差奖励与 GIF 录制导出 |
| DDPG Pusher-v5 | 七自由度机械臂接触推物、多阶段奖励权衡与 250k 步基线对比 |
2. 模仿学习与 VLA 双臂 / 长时程操作
从经典的 CVAE + Transformer 动作分块策略(ACT),进阶到基于视觉-语言-动作基座模型(π₀.₅)的价值引导自我进化(RECAP)。
| 篇章 | 内容 |
|---|---|
| ACT 双臂操作训练实战(CUDA) | 50 条人类示教轨迹加载、100 帧 Action Chunking、bfloat16 训练与多回合成功率统计 |
| ACT 双臂操作训练(AMD ROCm) | ROCm 独立依赖锁、Radeon R9700 BF16 训练吞吐实测、断点续训与闭环视频导出 |
| π₀.₅ + RECAP:LIBERO 长时程复现 | RLinf 数据校验、分布式价值头训练、优势标签生成、ACP 策略微调与 LIBERO 实时价值曲线可视化 |
3. LeRobot 数据工程与 SO-101 真机部署
打通“数据集理解 → 工具链上手 → 真实机械臂安全上电执行”的最后一公里。
| 篇章 | 内容 |
|---|---|
| LeRobot 中文课程讲义 | Hugging Face Robotics Course Unit 0–2 中文重排:平面机械臂运动学、LeRobotDataset 时序结构与数据驱动方法演进 |
| SO-101 + LeRobot 真机教程 | Ubuntu 环境配置、USB 串口与供电排查、Home 回零安全测试与真机动作回放清单 |
| ROS2 机械臂控制 | ROS2 控制器接口与机械臂真机执行链路(施工中) |
| 模仿学习训练 | 自定义任务遥操作数据采集与端到端模仿学习闭环(施工中) |