Enseña a los robots a
percibir y actuar.
De comprender un algoritmo al primer paso de un robot.
Conecta percepción, aprendizaje y control, de la simulación al mundo real.
Aprende y explora
De comprender a experimentar.
Empieza por la visión general, comprende los principios y después construye un proyecto.
Descubre la IA corporizada en su conjunto.
Aprende los conceptos, la historia, las tareas y las plataformas de la IA corporizada y encuentra artículos, conjuntos de datos y herramientas de código abierto.
- Qué es la IA corporizada
- Tareas y plataformas
- Artículos y conjuntos de datos
Comprende cómo piensan los robots.
Construye una base en IA corporizada con decisiones, control del movimiento y percepción.
- Robótica y ROS2
- Aprendizaje por refuerzo
- Modelos de visión, lenguaje y acción
Experimenta y pon en marcha los algoritmos.
Sigue un proyecto completo capítulo a capítulo o elige una demo para probar métodos en simulación y con robots reales.
- Robots cuadrúpedos
- LeRobot
- MicroDuck
Proyectos destacados
Pon tus conocimientos en movimiento.
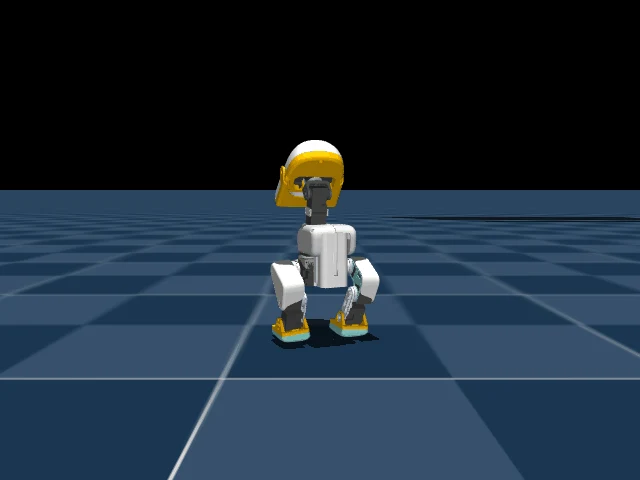
Locomoción bípeda / Aprendizaje por refuerzo
Bípedo MicroDuck
Explora la marcha, la incorporación y el movimiento sobre ruedas, del entrenamiento PPO a la reproducción de acciones.
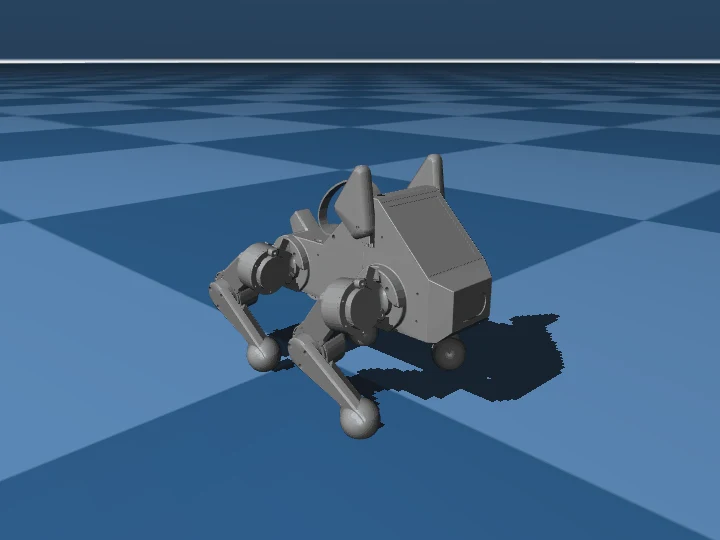
Proyectos AMD / Control de cuadrúpedos
Explora el cuadrúpedo Pupper
Explora el aprendizaje por refuerzo para la locomoción de Pupper y experimentos VLA en hardware AMD.
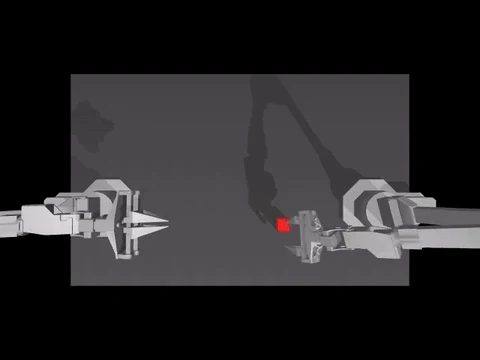
Coordinación bimanual / Aprendizaje por imitación
Entrenamiento bimanual con ACT
Entrena políticas con datos de simulación ALOHA y evalúa la manipulación bimanual.
Experimentos interactivos
Pruébalo y descubre cómo funciona.
Explora el control y la cinemática en el navegador, sin instalar nada.
Control PD
Ajusta tu primer controlador
Ajusta las ganancias y observa cómo cambian la respuesta, el sobreimpulso y la estabilidad.
Abrir experimentoCinemática directa
Descubre cómo se mueven las articulaciones
Gira las articulaciones y explora la relación entre la posición del pie y los sistemas de referencia.
Abrir experimentoCinemática inversa
Lleva el pie al objetivo
Mueve el objetivo para explorar el espacio alcanzable de una pata robótica.
Abrir experimentoAPRENDE CON DATAWHALE
Cada reproducción hace avanzar el código abierto.
Comparte un resultado, corrige una errata o plantea una buena pregunta.
Tu experiencia de aprendizaje puede ser el punto de partida de otra persona.