第十章 移动底盘规划基础与Nav2框架
本章导读:第四章我们已经能让 G2 四轮独立转向底盘按给定的
运动,但"给什么速度"仍然要人来决定。本章回答的正是这个问题:机器人如何根据地图、自身位姿和实时障碍,自己算出一条安全路线并把它变成连续的速度指令。我们从位姿与坐标系、占据栅格和代价地图开始,依次讲解全局路径规划、路径与轨迹优化、局部路径规划、轨迹跟踪、安全监控和恢复机制,最后把这些基础模块映射到 ROS 2 Nav2 的标准工程框架中。 本章最终要跑通两个案例:一是不调用 Nav2、完全由本章 Python 代码实现的教学导航(
code/code_chapter10_1),G2 从出发,绕开三块静态障碍和一个周期移动的障碍物,到达 并对准 朝向;二是用标准 Nav2 节点完成同一任务( code/code_chapter10_2)。本章建立的"地图—规划—控制—恢复"闭环,是后续接入 SLAM、AMCL、真实激光雷达和更复杂任务调度的基础。
本章概览
本章要解决的问题
设想 G2 停在房间西南角,你在 RViz 里点了一下东北角,希望它自己走过去。房间中央有一块
学习目标
- 解释占据栅格、地图分辨率、世界坐标与栅格坐标转换,以及为什么要按"机器人半径 + 安全余量"膨胀障碍物;
- 推导并手算 Dijkstra、A、加权 A 在小网格上的扩展顺序,说明 Octile 启发函数与"防斜向穿墙"规则的作用;
- 实现/阅读视线捷径化、Chaikin 平滑、等距重采样和航向生成四步路径优化,并能手算其中的新点坐标;
- 解释全局规划与局部规划的分工,手算全向底盘前视跟踪器输出的
; - 描述 Nav2 中
bt_navigator、planner_server、controller_server、smoother_server、behavior_server、velocity_smoother和两层 Costmap 的职责,读懂nav2_params.yaml的"服务器 → 插件 → 参数"结构; - 运行教学导航与 Nav2 导航两套示例,并用 RViz、
ros2 topic、ros2 lifecycle、tf2_echo观察和排查常见故障。
前置知识
- 第四章:G2 四轮独立转向底盘的运动学、
G2BaseController的速度接口(本章直接复用 code/code_chapter4); - 前几章的 Isaac Sim 场景加载、ROS 2 话题与 TF 基础概念;
- 数学:二维旋转矩阵、向量长度、
atan2、指数函数; - 编程:Python
dataclass、heapq最小堆、numpy数组索引;了解 YAML 与 ROS 2 Launch 的基本写法。
知识地图
图 10-1 本章知识地图:左侧是按数据流排列的原理部分,右侧是两套代码中实现对应功能的文件
本章的教学代码实际处理顺序不是简单的"全局规划、局部规划、优化、跟踪",而是:
静态地图与机器人尺寸
        ↓
障碍物膨胀
        ↓
A* 全局路径规划
        ↓
全局路径捷径化、平滑与重采样
        ↓
动态障碍融合与局部路径规划
        ↓
局部绕行路径再次优化
        ↓
全向底盘轨迹跟踪
        ↓
碰撞监控、进度检查和恢复重规划
        ↓
第四章 G2BaseController
        ↓
Isaac Sim 中的四轮转向与驱动关节
也就是说,轨迹优化既作用于全局路径,也会作用于局部 A* 生成的绕行路径。这样既符合代码实现,也能完整体现"规划—优化—控制"的层次关系。
对应代码
本章包含两套相互衔接、但互不调用的代码:
code/code_chapter10_1:不调用 Nav2,从零实现一条便于学习的完整导航链路(A*、路径优化、局部规划、前视跟踪、状态机);code/code_chapter10_2:不再重复实现规划算法,而是使用标准 Nav2 节点完成地图管理、全局规划、局部控制、恢复和任务调度,并配置可由行为树调用的路径平滑服务器。
两套代码都复用第四章的 G2 四轮独立转向底盘控制器,机器人模型为 assets/robot/G2_omnipicker/robot.usda,仿真环境为 assets/background/room/room_1/background.usda。
第一部分 移动底盘规划基础与完整数据链
1.1 移动底盘导航不是一条路径,而是一个闭环系统
直观理解。 很多初学者会把移动底盘导航理解为"从起点画一条线到终点"。路径规划确实重要,但仅有一条路径并不能让机器人可靠到达目标——就像开车时手机导航给你画好了路线,你仍然要看路、躲行人、控制油门和方向盘,走错了还要重新规划。
一个完整的移动机器人导航系统至少要持续回答下面几个问题:
- 机器人在哪里? 系统需要获得机器人当前位姿,包括位置和朝向。
- 环境中哪里可以通过? 系统需要地图、障碍物信息和机器人自身尺寸,不能把机器人当成没有体积的点。
- 从当前位置到目标的大方向怎么走? 全局规划器需要在较大范围内找到一条连通、代价较低的路线。
- 眼前突然出现障碍物时怎么办? 局部规划器需要结合实时传感器数据,对短距离路径或速度进行调整。
- 怎样把路径变成底盘速度? 跟踪控制器要根据机器人当前误差输出
,再交给底盘控制器执行。 - 机器人被卡住或路径失效时怎么办? 导航器需要停止、重新规划、执行恢复行为,必要时报告失败。
因此,移动底盘导航是一个不断重复的闭环:
读取位姿与传感器
        ↓
更新地图和障碍物
        ↓
计算或更新路径
        ↓
计算速度指令
        ↓
底盘执行运动
        ↓
再次读取新的位姿与传感器本章的两套代码都遵循这一基本闭环。区别在于,code_chapter10_1 把关键算法直接写在 Python 模块中,便于观察每一步;code_chapter10_2 则把相同职责交给 Nav2 的标准服务器和插件。
图 10-2 移动底盘导航闭环:地图、位姿、实时感知和任务目标共同进入规划控制链。底盘执行后产生的新里程计、激光和 TF 又反馈给系统,因此导航不是一次性的路径计算,而是持续更新的闭环
闭环在代码里有多快? 教学版中 Isaac Sim 物理步长为 SimulationConfig.physics_hz = 120),导航器每 6 个物理步(120 // 20,即 navigator.update();局部路径每
💡 要点:判断一个导航系统是否"完整",不是看它有没有路径规划算法,而是看上面 6 个问题是否都有对应模块回答,并且信息能闭环流动。
1.2 位姿、目标、路径和轨迹
原理与公式。 平面导航中的机器人位姿写成:
其中:
、 是机器人在平面中的位置,单位为米; 是航向角 yaw,单位为弧度;- 本章统一采用右手坐标系,逆时针旋转为正方向。
导航目标同样是一个二维位姿:
这意味着"到达目标"通常包含两层要求:
- 机器人位置接近
; - 机器人最终朝向接近
。
路径和轨迹容易混淆,可以先用一个直观区分:
- 路径(Path)主要回答"经过哪些位置";
- 轨迹(Trajectory)还关心"以什么方向、速度和时间规律经过这些位置"。
本章教学代码中的 Pose2D 路径点包含
对应代码。 所有算法共用的几何类型都定义在 code/code_chapter10_1/geometry.py,它不依赖 Isaac Sim 或 ROS 2,便于单独测试:
# 摘自 code/code_chapter10_1/geometry.py
# 坐标约定:x 向前、y 向左、yaw 逆时针为正。
@dataclass
class Pose2D:
    x: float = 0.0
    y: float = 0.0
    yaw: float = 0.0          # 弧度

@dataclass
class Velocity2D:
    vx: float = 0.0           # base_link 前向速度 m/s
    vy: float = 0.0           # base_link 左向速度 m/s
    wz: float = 0.0           # 绕 z 轴角速度 rad/s

def normalize_angle(angle: float) -> float:
    # 把任意角度折回 [-π, π),即公式中的 wrap()
    return (angle + math.pi) % (2.0 * math.pi) - math.pi
导航链路中各层的输入输出可以概括为:
| 层级 | 主要输入 | 主要输出 | 作用范围 |
|---|---|---|---|
| 地图与代价地图 | 静态障碍、传感器、机器人尺寸 | 可通行区域和碰撞代价 | 全局或局部 |
| 全局规划 | 当前位姿、目标位姿、全局代价地图 | 从起点到终点的全局路径 | 整张地图 |
| 路径优化 | 栅格折线路径、碰撞约束 | 更短、更平滑、间距更均匀的路径 | 整条路径或局部绕行段 |
| 局部规划 | 当前位姿、全局参考线、动态障碍 | 当前附近的一小段安全路径 | 滚动窗口 |
| 轨迹跟踪 | 当前位姿、局部路径、最终目标 | 当前控制周期 | |
| 底盘控制 | 底盘速度指令 | 各转向关节与驱动关节目标 | 机器人关节 |
案例:角度归一化。 为什么需要 normalize_angle?假设目标朝向
⚠️ 注意:凡是"两个角度相减"的地方都必须归一化,否则机器人在
附近会突然原地转一大圈。
1.3 坐标系与 TF 树
直观理解。 导航系统中的位姿、地图、激光和速度不能随意混用,必须明确它们所在的坐标系。就像"往左走两步"必须说清是谁的左边——地图的左边还是机器人的左边。
本章两套示例使用相同的 TF 主链:
map -> odom -> base_link -> base_scan各坐标系含义如下:
| 坐标系 | 含义 | 是否随机器人运动 |
|---|---|---|
map | 全局地图坐标系,目标点和全局路径所在坐标系 | 否 |
odom | 里程计坐标系,用于表达连续的短期运动 | 否 |
base_link | 机器人底盘坐标系 | 是 |
base_scan | 激光雷达坐标系 | 是 |
在真实机器人中,轮式里程计会累积漂移,因此 map -> odom 通常由 SLAM 或 AMCL(Adaptive Monte Carlo Localization,自适应蒙特卡洛定位)定位系统动态估计;odom -> base_link 由轮式里程计、视觉里程计或状态估计器发布。
本章为了把重点放在规划与控制上,直接使用 Isaac Sim 仿真真值作为里程计,并发布恒等的 map -> odom。因此在当前示例中,map 和 odom 的原点与方向重合。这是一种教学简化,不能直接等同于真实机器人定位方案。
base_link -> base_scan 是固定外参,表示雷达相对底盘的安装位置。代码中雷达位于底盘上方约 0.30 m。
世界系到底盘系的速度变换。 速度指令 base_link 坐标系:
:沿机器人前方移动; :沿机器人左侧横移; :逆时针旋转。
这与第四章 G2 全向底盘控制接口一致。路径点在 map 中,速度却在 base_link 中,两者之间靠一个二维旋转连接:
其中
# 摘自 code/code_chapter10_1/geometry.py
def world_to_body(dx: float, dy: float, yaw: float) -> tuple[float, float]:
    cosine = math.cos(yaw)
    sine = math.sin(yaw)
    # 第一行:Δx_b = cosψ·Δx_w + sinψ·Δy_w
    # 第二行:Δy_b = -sinψ·Δx_w + cosψ·Δy_w
    return cosine * dx + sine * dy, -sine * dx + cosine * dy
案例。 机器人朝向
⚠️ 注意:
map -> odom恒等是本章的教学假设。迁移到真机时如果忘记接入定位,map中的目标会随里程计漂移一起偏掉,表现为"路径看起来对,但机器人总停在目标旁边"。
1.4 占据栅格与地图分辨率
直观理解。 占据栅格(Occupancy Grid)就是把地面切成一张"方格纸",每个格子只记一件事:这里能不能走。
本章使用二维占据栅格表达环境。每个栅格保存一个离散状态:
0:空闲;100:占用;-1:未知。
地图分辨率为 0.05 m,表示每个栅格边长为 5 cm。地图范围为:
x: [-4.75, 4.75]
y: [-4.75, 4.75]
因此地图宽、高都约为:
即一张约 190 × 190 的栅格地图。
原理与公式。 世界坐标
其中
对应代码。
# 摘自 code/code_chapter10_1/costmap.py
@dataclass
class OccupancyGrid2D:
    """ROS 地图约定的二维栅格:0 空闲,100 占用,-1 未知。"""
    data: np.ndarray        # 形状 (height, width),data[row, column]
    resolution: float
    origin_x: float
    origin_y: float

    def world_to_grid(self, x: float, y: float) -> tuple[int, int]:
        column = int(math.floor((x - self.origin_x) / self.resolution))
        row = int(math.floor((y - self.origin_y) / self.resolution))
        return row, column              # 注意返回顺序是 (row, column)

    def grid_to_world(self, row: int, column: int) -> tuple[float, float]:
        return (
            self.origin_x + (column + 0.5) * self.resolution,   # 取栅格中心
            self.origin_y + (row + 0.5) * self.resolution,
        )

    def is_occupied_cell(self, row, column, unknown_is_occupied=True) -> bool:
        if not self.contains_cell(row, column):
            return True                  # 地图外一律视为障碍
        value = int(self.data[row, column])
        return value >= 50 or (unknown_is_occupied and value < 0)
代码解读:
world_to_grid先算列(x 方向)再算行(y 方向),但返回(row, column),与numpy的data[row, column]索引顺序一致;is_occupied_cell用>= 50判断占用,并默认把未知(-1)也当成障碍,地图边界之外同样视为障碍,这是一种"宁可保守"的设计;- 地图由
build_map.py生成:先把四周wall_thickness = 0.12 m(向上取整为 3 格)的边框置为 100,再把config.py中STATIC_OBSTACLES的三块矩形写入。
# 摘自 code/code_chapter10_1/build_map.py
def build_navigation_map(config: MapConfig | None = None) -> OccupancyGrid2D:
    config = config or MapConfig()
    width = int(math.ceil((config.max_x - config.min_x) / config.resolution))
    height = int(math.ceil((config.max_y - config.min_y) / config.resolution))
    grid = OccupancyGrid2D(np.zeros((height, width), dtype=np.int8),
                           config.resolution, config.min_x, config.min_y)
    thickness = max(1, int(math.ceil(config.wall_thickness / config.resolution)))
    grid.data[:thickness, :] = 100      # 下边墙
    grid.data[-thickness:, :] = 100     # 上边墙
    grid.data[:, :thickness] = 100      # 左边墙
    grid.data[:, -thickness:] = 100     # 右边墙
    for obstacle in STATIC_OBSTACLES:   # center_block / northwest_block / southeast_block
        grid.set_rectangle(obstacle.center_x, obstacle.center_y,
                           obstacle.size_x, obstacle.size_y)
    return grid
三块静态障碍定义在 code/code_chapter10_1/config.py,栅格地图和 Isaac Sim 场景中的方块使用同一份定义,保证"地图里画的"和"仿真里摆的"完全一致:
| 名称 | 中心 | 尺寸 |
|---|---|---|
center_block | ||
northwest_block | ||
southeast_block |
案例:起点和终点落在哪个格子? 默认起点
数学上 floor 得到 world_to_grid(-3.6, -3.3) 得到 (29, 22),该格中心为 (159, 166)。
⚠️ 注意:恰好落在栅格边界上的坐标会受浮点误差影响落到相邻格。这不影响导航(误差小于半格
),但写单元测试时不要断言边界点一定落在某一格。
💡 要点:分辨率是"精度—计算量"的权衡。分辨率减半(
),格子数变为 4 倍( ),A* 要搜索的节点也大约变为 4 倍。
1.5 障碍物膨胀与配置空间
直观理解。 规划时不能只判断机器人中心是否碰到障碍。G2 底盘具有实际宽度,如果把它当成一个没有体积的点,路径可能从距离墙面只有几厘米的位置经过,机器人真实外轮廓仍会碰撞。
常见处理方法是把障碍物向外"吹胖",再把机器人中心当作规划点——这在规划理论中叫配置空间(Configuration Space,C-space):机器人缩成一个点,障碍物相应膨胀一个机器人半径。教学代码使用圆形近似:
当前参数为:
其中:
robot_radius = 0.34 m:机器人外接圆半径;safety_margin = 0.10 m:额外安全距离;inflation_radius = 0.44 m:规划使用的总膨胀半径。
膨胀半径越大,路径离障碍越远,但狭窄通道可能被完全封闭;膨胀半径越小,可通行区域增多,但碰撞风险上升。因此机器人尺寸必须来自真实模型或可靠测量,不能只凭视觉随意设置。

图 10-3 占据栅格与障碍物膨胀:灰色区域表示真实障碍,红色区域表示按机器人半径和安全余量膨胀后的禁行区域。规划器只需约束机器人中心不进入红色区域,就能为真实底盘外轮廓保留安全距离
对应代码。 膨胀半径由配置类自动计算,避免手工改错:
# 摘自 code/code_chapter10_1/config.py
@dataclass(frozen=True)
class MapConfig:
    resolution: float = 0.05
    min_x: float = -4.75
    min_y: float = -4.75
    max_x: float = 4.75
    max_y: float = 4.75
    wall_thickness: float = 0.12
    robot_radius: float = 0.34
    safety_margin: float = 0.10
    unknown_is_occupied: bool = True

    @property
    def inflation_radius(self) -> float:
        return self.robot_radius + self.safety_margin
膨胀算法本身是"圆形模板平移":先预计算所有满足
# 摘自 code/code_chapter10_1/costmap.py
def inflated(self, radius: float) -> "OccupancyGrid2D":
    """按机器人外接圆膨胀障碍物,配置空间中机器人可视为一个点。"""
    if radius <= 0.0:
        return self.copy()
    occupied = self.data >= 50
    result = self.copy()
    cells = int(math.ceil(radius / self.resolution))      # 模板半边长(格)
    offsets = [
        (dr, dc)
        for dr in range(-cells, cells + 1)
        for dc in range(-cells, cells + 1)
        if math.hypot(dr, dc) * self.resolution <= radius  # 圆形模板
    ]
    rows, columns = np.nonzero(occupied)                   # 所有原始障碍格
    for dr, dc in offsets:
        shifted_rows = rows + dr
        shifted_columns = columns + dc
        valid = ((shifted_rows >= 0) & (shifted_rows < self.height)
                 & (shifted_columns >= 0) & (shifted_columns < self.width))
        result.data[shifted_rows[valid], shifted_columns[valid]] = 100
    return result
代码解读:
- 循环次数等于模板偏移量个数,而不是障碍格个数;每次平移用
numpy一次性处理全部障碍格,因此即使地图有几千个障碍格也很快; - 判据用的是"格心距离
",膨胀后的边界是阶梯状的圆,最大误差约半格。
案例:手算一个最小膨胀。 为了能在纸上画出来,取分辨率
- 模板半边长
cells = ceil(0.15/0.1) = ceil(1.5) = 2,候选偏移,共 25 个; - 判据
,即 ; 距离 0, 、 距离 1, 距离 ,都满足; 距离 2,不满足; - 最终通过的偏移恰好是
个,膨胀后中心周围一圈全部变为占用。
图 10-4 膨胀手算:分辨率 0.1 m、半径 0.15 m 时,单个障碍格膨胀为 3×3 区域;格内数字是偏移量的格心距离
对本章真实参数: cells = ceil(8.8) = 9,满足条件的偏移共 241 个; cells = 7,偏移共 145 个。可以用下面几行代码自行验证:
import math
for R in (0.44, 0.34):
    cells = math.ceil(R / 0.05)
    n = sum(1 for a in range(-cells, cells + 1) for b in range(-cells, cells + 1)
            if math.hypot(a, b) * 0.05 <= R)
    print(R, cells, n)     # 0.44 9 241 / 0.34 7 145
两张膨胀地图。 教学代码区分了两张地图:
- 规划地图按
0.44 m膨胀,用于生成具有安全余量的路径; - 短时碰撞检查地图按
0.34 m膨胀,用于判断机器人外轮廓是否即将碰到静态障碍。
# 摘自 code/code_chapter10_1/demo_navigation.py
raw_map = build_navigation_map(map_config)
planning_map = raw_map.inflated(map_config.inflation_radius)   # 0.44 m
# ...
navigator = TeachingNavigator(
    planning_map, planner, optimizer, local_planner, tracker,
    # ...
    safety_costmap=raw_map.inflated(map_config.robot_radius),  # 0.34 m
)
这种设计让规划器主动远离墙面,同时避免最后一道急停保护过于敏感:如果急停也按
案例:通道还能不能过? 两块障碍之间有一条宽 safety_margin 从
⚠️ 注意:遇到"明明有路却规划失败",第一步应检查膨胀半径与通道宽度的关系,而不是去调 A* 或控制器参数。
💡 要点:圆形近似对接近正方形的底盘足够好;对长条形底盘,外接圆会过度保守,此时 Nav2 支持用
footprint多边形代替robot_radius(本章未使用)。
第二部分 全局路径规划:从 Dijkstra 到 A*
2.1 全局规划解决什么问题
直观理解。 全局规划器面向整张地图工作。它接收机器人当前位姿和最终目标,在静态地图或全局代价地图上寻找一条连通路径。
全局规划负责决定"从障碍物左边走还是右边走""通过哪一条走廊到达目标"等大尺度问题,但通常不负责直接输出车轮控制量,也不会在每个物理仿真步都重新搜索整张地图。
把占据栅格看成一张图(Graph):每个空闲栅格是一个节点,相邻空闲栅格之间有一条边,边上的权重是移动代价。全局规划就变成了经典的图上最短路径问题。
| 概念 | 在栅格地图中的含义 |
|---|---|
| 节点 | 一个空闲栅格 |
| 边 | 当前栅格到四邻域或八邻域中可通行栅格的移动 |
| 边权 | 直线移动 1,对角移动 |
| 路径代价 | 沿路径所有边权之和,乘以分辨率即为米 |
2.2 Dijkstra、A* 与加权 A*:同一个框架的三种取值
直观理解。 三种算法都维护一个"待探索的边界",每次从边界上取出"最有希望"的节点向外扩展。区别只在于"最有希望"怎么定义:
- Dijkstra:只看已经走了多远
,像水波一样从起点均匀向四周扩散; - A*:看"已走 + 估计还要走"
,波前会朝目标方向偏; - 加权 A*:把估计值放大,
( ),更急切地冲向目标。
原理与公式。 本章教学代码使用 A* 算法。A* 可以理解为同时考虑两类代价:
- 已经走过的累计代价
; - 从当前节点到目标的估计代价
。
节点优先级为:
其中 heuristic_weight = 1.0。取
当
| 算法 | 优先级 | 是否最优 | 扩展节点数 | 本章中的位置 |
|---|---|---|---|---|
| Dijkstra | 是 | 最多 | NavFn 在 use_astar: false 时的默认方式 | |
| A* | 是( | 较少 | 教学版 AStarPlanner;NavFn use_astar: true | |
| 加权 A* | 不保证 | 通常更少 | 教学版把 heuristic_weight 改大即可 |
2.3 八邻域、Octile 启发函数与防斜向穿墙
四邻域与八邻域。 栅格地图上最简单的移动方式是四邻域:上、下、左、右。四邻域每一步代价为 1。为了让路径能够斜向移动,本章默认启用八邻域,再加入四个对角方向,对角移动代价为
Octile 启发函数。 八邻域适合使用 Octile Distance 作为启发函数:
其中
防斜向穿墙(corner cutting)。 八邻域存在一个常见错误:机器人可能从两个相邻障碍栅格的角点之间斜穿过去。数学上两个栅格中心之间有一条对角线,真实机器人却没有足够空间通过。
因此教学代码规定:当候选移动同时改变行和列时,对角线两侧的两个正交栅格也必须为空闲。只有三个相关位置都可通行,才允许对角移动。这一步通常称为防止 corner cutting。

图 10-5 对角移动的防切角检查:只要对角线两侧的任一正交栅格被占用,本章代码就禁止该对角移动
对应代码。
# 摘自 code/code_chapter10_1/global_planner.py
def _neighbors(self, cell, bounds):
    row, column = cell
    moves = [(1, 0, 1.0), (-1, 0, 1.0), (0, 1, 1.0), (0, -1, 1.0)]   # 四邻域,代价 1
    if self.allow_diagonal:
        diagonal = math.sqrt(2.0)
        moves += [(1, 1, diagonal), (1, -1, diagonal),
                  (-1, 1, diagonal), (-1, -1, diagonal)]             # 对角,代价 √2
    for dr, dc, cost in moves:
        next_cell = row + dr, column + dc
        if not self._cell_allowed(next_cell, bounds):                # 目标格必须空闲且在窗口内
            continue
        # 对角运动时两侧正交栅格也必须空闲,避免从障碍角点"穿墙"。
        if dr and dc:
            if self.costmap.is_occupied_cell(row + dr, column):
                continue
            if self.costmap.is_occupied_cell(row, column + dc):
                continue
        yield next_cell, cost

@staticmethod
def _heuristic(a, b):
    dx, dy = abs(a[1] - b[1]), abs(a[0] - b[0])     # 列差、行差
    # Octile distance:适合 8 邻域移动。
    return max(dx, dy) + (math.sqrt(2.0) - 1.0) * min(dx, dy)
💡 要点:防切角规则与障碍膨胀是两道独立的防线。膨胀保证"格子本身"离障碍够远;防切角保证"格子之间的连线"不会擦过障碍角点。
2.4 A* 主循环:开放列表、关闭集合与父节点回溯
A* 搜索中维护三类关键数据:
| 数据 | 作用 | 代码中的变量 |
|---|---|---|
| 开放列表 | 保存已经发现、但尚未正式扩展的候选节点 | open_heap(最小堆) |
| 关闭集合 | 保存已经扩展过的节点,避免重复处理 | closed |
| 父节点表 | 记录每个节点从哪里到达,用于终点回溯 | came_from |
此外还有 g_cost 字典记录每个节点当前已知的最小累计代价。当目标节点从开放列表中取出后,算法沿父节点不断回溯到起点,再把顺序反转,得到起点到终点的栅格路径。
# 摘自 code/code_chapter10_1/global_planner.py(AStarPlanner.plan)
start_cell = self._nearest_free(self.costmap.world_to_grid(start.x, start.y), bounds)
goal_cell = self._nearest_free(self.costmap.world_to_grid(goal.x, goal.y), bounds)
if start_cell is None:
    raise PlanningError("起点附近没有可通行栅格")
if goal_cell is None:
    raise PlanningError("终点附近没有可通行栅格")

open_heap = []
counter = 0
heapq.heappush(open_heap, (0.0, counter, start_cell))   # (f, 插入序号, 节点)
came_from = {}
g_cost = {start_cell: 0.0}
closed = set()
expanded = 0

while open_heap:
    _, _, current = heapq.heappop(open_heap)            # 取 f 最小者
    if current in closed:                               # 堆里的过期副本,跳过
        continue
    if current == goal_cell:                            # 终点出堆才算找到
        cells = self._reconstruct(came_from, current)
        path = [Pose2D(*self.costmap.grid_to_world(row, column)) for row, column in cells]
        path[0] = Pose2D(start.x, start.y, start.yaw)   # 首尾换成精确位姿
        path[-1] = Pose2D(goal.x, goal.y, goal.yaw)
        return PlanResult(path, expanded, g_cost[current] * self.costmap.resolution)

    closed.add(current)
    expanded += 1
    for neighbor, step_cost in self._neighbors(current, bounds):
        if neighbor in closed:
            continue
        tentative = g_cost[current] + step_cost          # 经 current 到 neighbor 的 g
        if tentative >= g_cost.get(neighbor, math.inf):  # 不比已知更好则放弃
            continue
        came_from[neighbor] = current
        g_cost[neighbor] = tentative
        counter += 1
        priority = tentative + self.heuristic_weight * self._heuristic(neighbor, goal_cell)
        heapq.heappush(open_heap, (priority, counter, neighbor))

raise PlanningError("A* 未找到从起点到终点的可行路径")
代码解读:
- 堆元素是三元组
(f, counter, cell)。counter是单调递增的插入序号,当两个节点相同时先插入的先出堆,保证结果确定且不会去比较 cell; heapq不支持"降低某个元素的优先级",所以发现更短的时直接再压入一份新副本,旧副本出堆时被 if current in closed过滤——这叫"惰性删除";- 终点出堆时才返回,而不是第一次被发现时返回,这是保证最优性的关键;
PlanResult.path_cost把以"格"为单位的乘以分辨率换算成米, expanded_nodes会被导航器打印为"全局规划完成:扩展 N 个栅格";- 回溯函数
_reconstruct沿came_from从终点一路找父节点,最后reverse()。
起终点落在障碍里怎么办? 如果用户给出的起点或终点恰好落在占用栅格中(例如膨胀后机器人本身就"压"在红区里),教学代码会在周围搜索最近的自由栅格,最大搜索半径为 20 个栅格。以 0.05 m 分辨率计算,对应最大约 1.0 m 的搜索范围。如果附近仍没有自由位置,则规划失败并给出明确错误。
# 摘自 code/code_chapter10_1/global_planner.py
def _nearest_free(self, requested, bounds, max_radius_cells: int = 20):
    if self._cell_allowed(requested, bounds):
        return requested
    row, column = requested
    for radius in range(1, max_radius_cells + 1):     # 一圈一圈向外找
        candidates = []
        for dr in range(-radius, radius + 1):         # 正方形环的左右两条边
            candidates.append((row + dr, column - radius))
            candidates.append((row + dr, column + radius))
        for dc in range(-radius + 1, radius):         # 上下两条边
            candidates.append((row - radius, column + dc))
            candidates.append((row + radius, column + dc))
        valid = [cell for cell in candidates if self._cell_allowed(cell, bounds)]
        if valid:                                     # 同一圈里取欧氏距离最近的
            return min(valid, key=lambda cell: (cell[0] - row) ** 2 + (cell[1] - column) ** 2)
    return None
2.5 手算案例:5×5 小网格上的 A* 与 Dijkstra
为了真正看懂扩展过程,我们在一张
- 起点
,终点 ; - 障碍:
、 、 ,是一道竖墙,只在 与 两端留有缺口; - 启用八邻域与防切角,
。
第 0 步:初始化。
第 1 步:扩展 moves 的顺序检查邻居:
| 邻居 | 移动 | |||
|---|---|---|---|---|
| 上 | 1 | 5.414 | ||
| 下 | 1 | 6.243 | ||
| 右 | 1 | 4.828 | ||
| 右上 | 1.414 | 4.828 | ||
| 右下 | 1.414 | 5.657 |
(行号向上增大,"上"指 row+1。)左侧邻居超出地图被跳过。
第 2 步:扩展
第 3 步:扩展
第 4、5 步: 开放列表中
继续下去,完整的扩展顺序如下表(
| 顺序 | 节点 | |||
|---|---|---|---|---|
| 1 | 0 | 4.828 | — | |
| 2 | 1.000 | 3.828 | 4.828 | |
| 3 | 1.414 | 3.414 | 4.828 | |
| 4 | 1.000 | 4.414 | 5.414 | |
| 5 | 2.414 | 3.000 | 5.414 | |
| 6 | 1.414 | 4.243 | 5.657 | |
| 7 | 2.000 | 4.000 | 6.000 | |
| 8 | 1.000 | 5.243 | 6.243 | |
| 9 | 2.414 | 3.828 | 6.243 | |
| 10 | 3.414 | 3.414 | 6.828 | |
| 11 | 3.414 | 3.414 | 6.828 | |
| 12 | 4.414 | 2.414 | 6.828 | |
| 13 | 4.414 | 2.414 | 6.828 | |
| 14 | 4.828 | 2.000 | 6.828 | |
| 15 | 5.414 | 1.414 | 6.828 | |
| 16 | 5.414 | 1.414 | 6.828 | |
| 17 | 5.828 | 1.000 | 6.828 | |
| — | 6.828 | 0 | 6.828 |
终点出堆时 came_from 得到路径:
它由 2 步对角(
同一网格上的 Dijkstra。 令
图 10-6 5×5 小网格手算:格内数字是被取出扩展的顺序。Dijkstra(右)比 A*(左)多扩展了 (4,0)、(0,4)、(3,3)、(4,4) 四个格子——它们要么在起点身后的角落,要么是 $g$ 较大、启发函数判断"不必先看"的位置
再做两个对比实验。 用同样的网格和真实 AStarPlanner 代码运行:
| 配置 | 扩展节点数 | 路径代价 | 说明 |
|---|---|---|---|
| 八邻域 A*, | 17 | 6.828 | 默认配置 |
| 八邻域 Dijkstra( | 21 | 6.828 | 同样最优,扩展更多 |
四邻域 A*(allow_diagonal=False) | 21 | 8.000 | 只能走直角折线,路径更长 |
| 八邻域加权 A*, | 11 | 6.828 | 扩展最少;本例碰巧仍最优,一般不保证 |
可以用下面的小程序复现第一行(在 code/code_chapter10_1 目录下运行):
import numpy as np
from costmap import OccupancyGrid2D
from geometry import Pose2D
from global_planner import AStarPlanner

data = np.zeros((5, 5), dtype=np.int8)
for rc in [(1, 2), (2, 2), (3, 2)]:
    data[rc] = 100
grid = OccupancyGrid2D(data, 1.0, 0.0, 0.0)          # 分辨率 1 m,原点 (0,0)
# 栅格 (row=1, column=0) 的中心是 (x=0.5, y=1.5)
result = AStarPlanner(grid).plan(Pose2D(0.5, 1.5), Pose2D(4.5, 3.5))
print(result.expanded_nodes, result.path_cost)        # 17 6.828...
print([(p.x, p.y) for p in result.path])
💡 要点:A* 与 Dijkstra 的最优路径代价相同,差别在于"为了找到它看了多少格"。在
的真实地图上这个差距会放大成成千上万个节点。
⚠️ 注意:等代价路径往往不唯一,两次规划结果在折线形状上可能不同,这是正常现象。后面的捷径化和平滑会让它们收敛到相近的形状。
2.6 为什么 A* 路径不能直接跟踪
A* 输出的是离散栅格中心序列。即使允许八邻域,它仍可能出现以下问题:
- 路径点数量很多;
- 相邻线段方向频繁变化;
- 拐角不连续;
- 路径点间距由地图分辨率决定;
- 控制器容易在折点附近左右摆动;
- 路径航向没有按照运动方向统一生成。
以本章真实地图为例,起点栅格
第三部分 路径与轨迹优化
3.1 优化流水线总览
直观理解。 A* 给出的是"能走"的路,路径优化要把它变成"好走"的路:去掉多余的折点,把尖角磨圆,让点距均匀,再给每个点标上朝向。整个过程有一条铁律——任何一步都不能把路径推进障碍区。
本章的轨迹优化包含四个步骤:
A* 栅格路径
    ↓
视线捷径化
    ↓
Chaikin 平滑
    ↓
等距重采样
    ↓
航向生成
图 10-7 从 A* 栅格折线到可跟踪参考路径:A* 的密集折线先删除可直达的冗余点,再缓和尖角,最后按统一间距采样并补充切线航向。每一步都要重新进行碰撞检查,不能为了平滑而进入障碍区域
对应代码。 TrajectoryOptimizer.optimize() 把优化步骤固定为统一流水线:
# 摘自 code/code_chapter10_1/trajectory.py
class TrajectoryOptimizer:
    def __init__(self, costmap: OccupancyGrid2D, spacing: float = 0.12) -> None:
        if spacing <= 0.0:
            raise ValueError("spacing 必须大于 0")
        self.costmap = costmap          # 传入的是膨胀后的规划地图
        self.spacing = spacing

    def optimize(self, path, shortcut_passes=2):
        """依次进行视线裁剪、保碰撞约束的 Chaikin 平滑和等距重采样。"""
        if len(path) < 2:
            return list(path)
        result = list(path)
        for _ in range(max(1, shortcut_passes)):      # 第一步:捷径化,默认 2 轮
            result = self.shortcut(result)
        smoothed = self.chaikin(result, iterations=2) # 第二步:Chaikin 2 次
        if self.costmap.path_is_free(smoothed):       # 整条平滑路径安全才接受
            result = smoothed
        result = self.resample(result, self.spacing)  # 第三步:0.12 m 重采样
        return self.assign_yaws(result, final_yaw=path[-1].yaw)   # 第四步:航向
所有步骤共用同一个碰撞检查工具——线段采样检查:
# 摘自 code/code_chapter10_1/costmap.py
def line_is_free(self, start: Pose2D, end: Pose2D, step: float | None = None) -> bool:
    length = math.hypot(end.x - start.x, end.y - start.y)
    sample_step = step or self.resolution * 0.5            # 默认半格 = 0.025 m
    samples = max(1, int(math.ceil(length / sample_step)))
    for index in range(samples + 1):
        ratio = index / samples
        x = start.x + ratio * (end.x - start.x)
        y = start.y + ratio * (end.y - start.y)
        if self.is_occupied_world(x, y):
            return False
    return True

def path_is_free(self, path: Sequence[Pose2D]) -> bool:
    return all(self.line_is_free(a, b) for a, b in zip(path, path[1:]))
直线是否安全不是只检查两个端点,而是沿线段按小于栅格分辨率的间隔采样。只要任一采样点落入占用区域,该捷径就被拒绝。例如一条
⚠️ 注意:采样步长取半格是为了不"跳过"一个完整的障碍格。如果把
step设得大于分辨率,细长障碍可能恰好落在两个采样点之间而被漏检。
3.2 第一步:视线捷径化
直观理解。 站在当前点往路径远处看,只要能"一眼看到"某个点(中间没有障碍),中间那些点就是多余的。
从当前锚点开始,算法尽量寻找路径后方最远、且与锚点之间直线无碰撞的点。如果可以直接连接,就跳过中间多余栅格点。例如,原路径可能沿连续对角栅格包含几十个点,但如果起点到某个远处节点之间整段都处于自由空间,就可以用一条直线代替中间节点。教学代码默认执行 2 轮捷径化。
# 摘自 code/code_chapter10_1/trajectory.py
def shortcut(self, path):
    if len(path) <= 2:
        return list(path)
    output = [path[0]]
    anchor = 0
    while anchor < len(path) - 1:
        candidate = len(path) - 1                 # 从最远的点开始试
        while candidate > anchor + 1:
            if self.costmap.line_is_free(path[anchor], path[candidate]):
                break                             # 找到最远可直达点
            candidate -= 1
        output.append(path[candidate])            # 最差也会连到相邻点
        anchor = candidate
    return output
案例。 继续使用 2.5 节的
- 锚点
:先试终点 ,连线在 处 ,落在障碍格 ,拒绝;再试 、 ,都会穿过墙,拒绝;试 ,连线 只经过第 0、1 列,全部空闲,接受; - 锚点
:试终点 ,连线 从 降到 ,经过的格子 、 都空闲(在 时 ,处于第 4 行,越过了墙顶 ),接受; - 结果只剩 3 个点:
。
路径长度从
💡 要点:A* 的"最优"只是在八邻域图上最优;捷径化让路径走出栅格方向的限制,是对离散化误差的补偿。
3.3 第二步:Chaikin 平滑
原理与公式。 捷径化后的路径点很少,但拐角仍是尖的。Chaikin 算法(Chaikin's corner cutting)对相邻两个路径点
即在每条线段的 2 次。
# 摘自 code/code_chapter10_1/trajectory.py
def chaikin(self, path, iterations=2):
    points = list(path)
    for _ in range(max(0, iterations)):
        if len(points) < 3:
            break                                   # 两个点的直线无需平滑
        refined = [points[0]]                       # 保留起点
        for first, second in zip(points, points[1:]):
            q = Pose2D(0.75 * first.x + 0.25 * second.x, 0.75 * first.y + 0.25 * second.y)
            r = Pose2D(0.25 * first.x + 0.75 * second.x, 0.25 * first.y + 0.75 * second.y)
            # 新点必须位于自由空间;否则保留原线段端点。
            if not self.costmap.is_occupied_world(q.x, q.y):
                refined.append(q)
            if not self.costmap.is_occupied_world(r.x, r.y):
                refined.append(r)
        refined.append(points[-1])                  # 保留终点
        points = refined
    return points
平滑会改变路径位置(拐角被"切掉"后路径会向内侧收),因此不能只追求曲线好看。教学代码先检查新点是否处于自由空间,生成整条平滑路径后还会在 optimize() 中再次用 path_is_free 检查所有线段是否无碰撞。只有整条平滑路径安全时才接受,否则继续使用捷径化后的结果。
案例。 对直角折线
- 线段
: , ; - 线段
: , ; - 首尾保留:结果为
,共 6 点。
拐点

图 10-8 Chaikin 平滑(左):每次迭代在每条线段的 1/4、3/4 处取新点,拐角 B 被切掉;等距重采样(右):沿折线每 0.12 m 放一个点,跨越拐角时余量会累积到下一段
⚠️ 注意:Chaikin 会把首尾之外的原始点全部替换掉。如果某个原始点是"必须经过"的(例如门洞中心),平滑后路径可能偏离它,这正是需要整条路径碰撞复检的原因。
3.4 第三步:等距重采样
直观理解。 控制器希望路径点分布相对均匀。如果有些点相距几厘米,有些点相距一米,前视点选择和速度控制都会不稳定。
教学代码按 path_spacing = 0.12 m 重新采样,使相邻参考点间距接近 12 cm。这样路径密度不再直接受地图 5 cm 分辨率限制。
# 摘自 code/code_chapter10_1/trajectory.py
@staticmethod
def resample(path, spacing):
    if len(path) < 2:
        return list(path)
    output = [Pose2D(path[0].x, path[0].y, path[0].yaw)]
    carry = 0.0                       # 上一个采样点之后、已经"走过"但不足 spacing 的距离
    previous = path[0]
    for target in path[1:]:
        segment = distance(previous, target)
        while carry + segment >= spacing and segment > 1e-12:
            ratio = (spacing - carry) / segment          # 在本段中再走 spacing-carry 就到下一个采样点
            previous = Pose2D(previous.x + ratio * (target.x - previous.x),
                              previous.y + ratio * (target.y - previous.y))
            output.append(previous)
            segment = distance(previous, target)
            carry = 0.0
        carry += segment              # 本段剩余不足 spacing 的部分留给下一段
        previous = target
    if distance(output[-1], path[-1]) > 1e-6:
        output.append(Pose2D(path[-1].x, path[-1].y, path[-1].yaw))   # 确保包含终点
    return output
案例。 折线 spacing = 0.12:
- 第一段长
:依次放下 、 ;剩余 不足一个间距, carry = 0.06; - 第二段长
:只需再走 就到下一个采样点,得 ;再走 得 ;剩余 ; - 终点
与最后采样点相距 ,补上终点。
结果为 6 个点:
3.5 第四步:航向生成
除最后一个点外,每个路径点的航向由它指向下一个点的切线方向确定:
最后一个点使用用户目标中指定的最终朝向
# 摘自 code/code_chapter10_1/trajectory.py
@staticmethod
def assign_yaws(path, final_yaw=None):
    if not path:
        return []
    output = []
    for index, pose in enumerate(path):
        if index < len(path) - 1:
            following = path[index + 1]
            yaw = math.atan2(following.y - pose.y, following.x - pose.x)   # 切线方向
        elif final_yaw is not None:
            yaw = normalize_angle(final_yaw)                               # 终点用目标朝向
        elif output:
            yaw = output[-1].yaw
        else:
            yaw = pose.yaw
        output.append(Pose2D(pose.x, pose.y, yaw))
    return output
案例。 对 3.4 节的 6 个点、目标朝向
路径优化不能突破碰撞约束。它的目标不是把路径变成任意光滑曲线,而是在安全区域内减少冗余点、缓和折角、统一点间距并补充航向。
💡 要点:对全向底盘而言,路径点航向是"期望朝向",不是"运动方向的约束"——G2 可以侧着走,但让车头大致朝向前进方向能让激光视野更合理,也让行为更符合人的预期。
⚠️ 注意:
PlannerConfig.shortcut_passes已在配置类中定义,但demo_navigation.py当前没有把它显式传给TrajectoryOptimizer.optimize();实际运行使用该函数默认值2。如果要通过配置修改轮数,需要在调用optimize()时继续传递该字段。
第四部分 局部路径规划、轨迹跟踪与安全闭环
4.1 全局路径与局部路径的分工
直观理解。 全局路径提供从起点到终点的大方向,但它主要依据静态地图。机器人实际运动时可能遇到地图中没有的新障碍,例如移动的人、临时摆放的箱子或正在穿过通道的其他机器人。
如果每次发现动态障碍都在整张地图上重新做全局搜索,计算量会增大,路径也可能频繁发生大幅变化。因此导航系统通常采用全局与局部两层规划:
- 全局规划器在整张地图上生成长期参考路线;
- 局部规划器只关注机器人附近的滚动窗口;
- 局部规划器尽量沿全局路线前进,必要时产生短距离绕行;
- 绕过障碍后再逐渐回到全局参考线。
本章教学局部规划器的处理步骤为:
当前位姿
    ↓
寻找全局路径最近点
    ↓
沿全局路径向前选择局部目标
    ↓
复制静态规划地图并写入动态障碍
    ↓
检查原全局参考段是否安全
    ├─ 安全:直接复用参考段
    └─ 被阻塞:在局部窗口内运行 A*
                    ↓
              优化局部绕行路径
当前参数中:
- 局部目标前视距离为
2.4 m; - 局部窗口半径为
3.0 m; - 局部重规划周期为
0.40 s; - 动态障碍物写入局部地图时使用
0.44 m的额外膨胀; - 已有绕行路径仍然安全时优先复用。
局部目标并不是最终导航目标。它是沿全局路径向前截取的一个短期目标,使局部搜索始终服务于全局方向,而不是在机器人附近任意游走。

图 10-9 全局规划、局部绕行与轨迹跟踪分工:全局规划器在整张地图上确定长期方向;局部规划器只在机器人附近处理动态障碍;轨迹跟踪器选择前视点并输出全向底盘速度 $(v_x,v_y,\omega_z)$。三层职责不同,但共同服务于同一个最终目标
对应代码:选局部目标。 局部规划器先找到机器人在全局路径上的最近位置,再沿路径累计弧长,直到超过 2.4 m:
# 摘自 code/code_chapter10_1/local_planner.py
nearest = nearest_path_index(global_path, current, max(0, self._last_global_index - 5))
self._last_global_index = nearest
target_index = self._target_index(global_path, nearest)
target = global_path[target_index]
# ...
def _target_index(self, path, start):
    travelled = 0.0
    for index in range(start + 1, len(path)):
        travelled += distance(path[index - 1], path[index])
        if travelled >= self.lookahead_distance:      # 2.4 m
            return index
    return len(path) - 1                              # 不足 2.4 m 时取终点
nearest_path_index 从上次的索引往回退 5 个点开始搜索,而不是每次从头搜索:这样既能容忍机器人小幅后退,又能防止路径自交时"最近点"跳回到起点附近。全局路径按
4.2 动态障碍融合与稳定绕行
动态障碍模型。 教学场景包含一个周期移动的圆形障碍物。它在固定的
当前参数为:
- 固定位置
x = 1.20 m; - 中心位置
center_y = 1.05 m; - 运动幅值
travel = 1.15 m; - 周期
period = 8.0 s; - 障碍物半径
radius = 0.34 m。
案例。
# 摘自 code/code_chapter10_1/config.py
@dataclass(frozen=True)
class DynamicObstacleConfig:
    x: float = 1.20
    center_y: float = 1.05
    travel: float = 1.15
    period: float = 8.0
    radius: float = 0.34

    def at_time(self, seconds: float) -> CircleObstacle:
        import math
        y = self.center_y + self.travel * math.sin(2.0 * math.pi * seconds / self.period)
        return CircleObstacle(self.x, y, self.radius)
写入局部地图。 局部地图把动态障碍圆写入静态规划地图的副本,而不会永久修改全局静态地图。这样每个局部规划周期都能根据障碍物的新位置重新构建短时环境。写入时半径为 dynamic_padding = map_config.inflation_radius)。
# 摘自 code/code_chapter10_1/local_planner.py
local_map = self.static_costmap.copy()
local_map.add_circles(dynamic_obstacles, padding=self.dynamic_padding)
reference = [Pose2D(current.x, current.y, current.yaw), *global_path[nearest : target_index + 1]]
reference_is_free = local_map.path_is_free(reference)
如果障碍物挡住全局参考段,局部规划器会限制 A* 搜索范围,只在以机器人为中心、半径约 3 m 的窗口内寻找通向局部目标的绕行路径。搜索成功后,绕行路径同样经过捷径化、平滑、重采样和航向生成:
# 摘自 code/code_chapter10_1/local_planner.py
bounds = (
    current.x - self.window_radius,
    current.y - self.window_radius,
    current.x + self.window_radius,
    current.y + self.window_radius,
)
try:
    raw = AStarPlanner(local_map).plan(current, target, bounds=bounds).path
    optimized = TrajectoryOptimizer(local_map, self.path_spacing).optimize(raw)
    self._remember(optimized, used_detour=True)
    return LocalPlanResult(optimized, True, False, target_index)
except PlanningError:
    self._previous_path = []
    self._previous_used_detour = False
    # 只返回当前位置,blocked=True,导航器据此请求恢复
    return LocalPlanResult([Pose2D(current.x, current.y, current.yaw)], True, True, target_index)
这里复用了第二、三部分的 AStarPlanner 和 TrajectoryOptimizer,只是换了一张地图并加了 bounds:窗口为
防止左右振荡。 动态避障中一个常见问题是"左右振荡":
- 第一次规划从障碍物左侧绕行;
- 障碍物稍微移动后,右侧路径代价略低;
- 下一周期又切到右侧;
- 再下一周期重新切回左侧;
- 机器人在两种决策之间摆动,无法稳定通过。
本章采用了简单但直观的路径保持策略:
- 如果上一条绕行路径剩余部分仍然安全,就继续使用;
- 即使全局参考线已经恢复畅通,也连续确认若干周期;
- 默认确认
3个局部规划周期后,才切回全局路径; - 已走过的旧路径点会被裁掉,只保留机器人前方的剩余部分;
- 当剩余路径长度过短时(代码中
reuse_min_distance = 0.55 m),不再继续复用。
这种方法相当于给路径切换加入"滞回"(hysteresis),避免系统对很小的环境变化过度敏感——就像空调不会在 25.0℃ 和 25.1℃ 之间反复启停。
# 摘自 code/code_chapter10_1/local_planner.py
previous = self._remaining_previous_path(current)
if self._previous_used_detour and previous and local_map.path_is_free(previous):
    if reference_is_free:
        self._clear_cycles += 1                         # 参考线畅通,计数
        if self._clear_cycles <= self.detour_hold_cycles:
            self._remember(previous, used_detour=True)
            return LocalPlanResult(previous, True, False, target_index)   # 继续绕行
    else:
        self._clear_cycles = 0                          # 参考线仍被挡,清零计数
        self._remember(previous, used_detour=True)
        return LocalPlanResult(previous, True, False, target_index)

self._clear_cycles = 0
if reference_is_free:
    self._remember(reference, used_detour=False)
    return LocalPlanResult(reference, False, False, target_index)          # 回到全局参考
案例:多久才切回全局路径? 绕行中某次局部规划发现参考线畅通,_clear_cycles 变为 1、2、3 时都继续绕行;第 4 次仍然畅通时 4 > 3,才切回全局参考。局部规划周期是
💡 要点:滞回的代价是反应变慢。
detour_hold_cycles越大越稳,但障碍物离开后机器人会多绕一段;设为 0 则恢复到"每次都选当前最优",振荡风险最大。
4.3 全向底盘前视轨迹跟踪
直观理解。 局部规划器输出一段安全参考路径,但机器人仍然需要把路径误差转换为速度指令。本章使用"前视点 + 比例反馈"的全向轨迹跟踪方法。它不是只追逐离机器人最近的路径点,而是在路径前方选择一个距离约为 0.70 m 的目标点——就像骑自行车时眼睛看前方几米,而不是盯着前轮。
选择前视点有两个作用:
- 避免机器人在密集路径点之间频繁调整;
- 让控制器提前看向弯道前方,运动更平滑。
前视点不能越过障碍物。如果机器人当前位置到某个候选前视点之间的直线被障碍阻挡,控制器会停止继续向前寻找,避免为了追逐远处路径点而"切弯"穿过障碍。
原理与公式。 路径点和机器人位姿位于世界坐标系,而第四章底盘控制器接收 base_link 坐标系中的速度。因此先计算世界坐标误差:
再根据当前航向
全向底盘可以同时前后和横向移动,因此直接采用比例控制:
当前 position_gain = 1.0。随后按照二维合速度进行统一缩放:
最大线速度为 0.48 m/s。处于局部绕行状态时,再把线速度限制为 0.34 m/s,减少绕障过程中的冲击和超调。
机器人接近目标时会逐渐减速。当前减速距离为 0.90 m。在目标位置容差外,速度上限随剩余距离减小,但保留一定的最低比例,避免过早变得极慢。写成公式即:
其中
角速度采用航向误差比例控制:
当前参数为:
yaw_gain = 1.5;max_angular_speed = 0.80 rad/s。
行进过程中,期望航向取前视路径点的切线航向;进入目标位置容差后,线速度变为零,再对齐最终目标朝向。
目标判定使用:
- 位置容差
0.12 m; - 航向容差
0.12 rad,约为6.9°。
只有位置误差和航向误差同时满足要求,状态才会变为 SUCCEEDED。
对应代码。
# 摘自 code/code_chapter10_1/path_tracker.py(HolonomicPathTracker.compute)
goal_distance = distance(current, goal)
goal_yaw_error = normalize_angle(goal.yaw - current.yaw)
reached = goal_distance <= self.position_tolerance and abs(goal_yaw_error) <= self.yaw_tolerance
if reached:
    return TrackingResult(Velocity2D(), goal, goal_distance, goal_yaw_error, True)

nearest = nearest_path_index(path, current)
target = path[min(nearest + 1, len(path) - 1)]
travelled = 0.0
for index in range(nearest + 1, len(path)):
    travelled += distance(path[index - 1], path[index])
    candidate = path[index]
    # 弯道附近不能让前视点越过障碍,否则控制器会"切弯"。
    if self.costmap is not None and not self.costmap.line_is_free(current, candidate):
        break
    target = candidate
    if travelled >= self.lookahead_distance:          # 0.70 m
        break

dx_body, dy_body = world_to_body(target.x - current.x, target.y - current.y, current.yaw)
vx = self.position_gain * dx_body                     # v_x = k_p Δx_b
vy = self.position_gain * dy_body                     # v_y = k_p Δy_b
speed = math.hypot(vx, vy)
speed_limit = self.max_linear_speed * min(1.0, max(0.18, goal_distance / self.slow_down_distance))
if speed > speed_limit and speed > 1e-12:
    scale = speed_limit / speed                       # 合速度统一缩放,方向不变
    vx *= scale
    vy *= scale

# 行进时跟随轨迹切线;进入目标位置容差后再精确对齐目标朝向。
desired_yaw = goal.yaw if goal_distance <= self.position_tolerance else target.yaw
yaw_error = normalize_angle(desired_yaw - current.yaw)
wz = max(-self.max_angular_speed, min(self.max_angular_speed, self.yaw_gain * yaw_error))
if goal_distance <= self.position_tolerance:
    vx = vy = 0.0                                     # 到位后只转不走
return TrackingResult(Velocity2D(vx, vy, wz), target, goal_distance, yaw_error, False)
⚠️ 注意:
HolonomicPathTracker.__init__的默认参数(如lookahead_distance=0.55、position_gain=1.25)与TrackerConfig不同。demo_navigation.py通过HolonomicPathTracker(**tracker_config.__dict__, costmap=planning_map)传入配置,所以实际运行值以TrackerConfig为准(0.70、1.0等)。单独构造跟踪器做实验时要记得显式传参。
案例一:偏离路径时的指令。 参考路径是沿
- 最近点是
;沿路径向前累计,到 时累计长度达到 ,前视点为 ; ,所以体坐标误差等于世界误差: ; : , ; - 目标距离
, ;缩放系数 ; - 结果
;前视点航向为 0, 。
机器人一边向前一边向右( Velocity2D(vx=0.4615..., vy=-0.1319..., wz=0.0),与手算一致。

图 10-10 前视点跟踪手算:误差向量指向 0.7 m 外的前视点,合速度被统一缩放到 0.48 m/s,方向保持不变
案例二:接近目标时减速。 机器人距目标
案例三:最终转向。 机器人已到达
💡 要点:前视距离是跟踪器最重要的参数。太小——追着眼前的点跑,容易左右摆;太大——"抄近道"切弯。本章用"前视点不得穿过障碍"兜住了切弯的风险。
4.4 状态机、碰撞监控与恢复机制
直观理解。 规划器和控制器需要由更高一层的导航状态机组织——它像一个调度员,决定"现在该规划、该跟踪、还是该停下来想办法"。本章教学导航器包含六种状态:
| 状态 | 含义 |
|---|---|
IDLE | 等待目标,没有输出运动指令 |
PLANNING | 正在进行全局规划与路径优化 |
CONTROLLING | 正在局部规划并跟踪路径 |
RECOVERY | 当前导航异常,准备清除局部历史并重规划 |
SUCCEEDED | 位置和朝向都已到达目标容差 |
FAILED | 无法规划或超过最大恢复次数 |

图 10-11 TeachingNavigator 状态机:正常流程为 IDLE → PLANNING → CONTROLLING → SUCCEEDED;三类异常触发 RECOVERY 并回到 PLANNING,超过 3 次恢复则进入 FAILED
收到新目标后,导航器会清空旧的全局路径、局部路径和绕行历史,再进入 PLANNING。全局规划成功后进入 CONTROLLING。
# 摘自 code/code_chapter10_1/navigator.py
class NavigationState(str, Enum):
    IDLE = "IDLE"
    PLANNING = "PLANNING"
    CONTROLLING = "CONTROLLING"
    RECOVERY = "RECOVERY"
    SUCCEEDED = "SUCCEEDED"
    FAILED = "FAILED"

def set_goal(self, goal, current, now=None):
    self.goal = Pose2D(goal.x, goal.y, goal.yaw)
    self.global_path = []
    self.local_path = []
    self.local_planner.reset()
    self.recovery_attempts = 0
    self._last_local_plan_time = -math.inf      # 保证下一次 update 立即做局部规划
    self._using_detour = False
    self.state = NavigationState.PLANNING
    self._message = "收到新目标"
    self.progress_checker.reset(current, time.monotonic() if now is None else now)
控制期间,系统按照 0.40 s 的周期更新局部路径,但速度跟踪以 20 Hz 运行。这样可以避免在每个物理步都做局部 A*,同时保持速度控制足够连续。
除规划器外,系统还设置了两类安全检查。
短时域碰撞监控。 碰撞监控器根据当前速度指令向前模拟一小段时间,预测机器人中心是否会进入按机器人半径膨胀后的静态障碍区域。
当前参数为:
- 预测时域
collision_horizon = 0.12 s; - 积分步长
collision_step = 0.05 s。
若预测碰撞,速度立即变为零,并请求恢复。这里的最后一道监控主要针对静态地图;动态障碍的主要处理仍由局部地图和局部规划器完成。
预测使用全向底盘的运动学积分(把 base_link 速度旋转到世界系):
# 摘自 code/code_chapter10_1/navigator.py
class CollisionMonitor:
    """在控制器之外增加最后一道短时域碰撞保护。"""
    def __init__(self, costmap, horizon=0.12, step=0.05):
        self.costmap = costmap          # 传入 safety_costmap(按 0.34 m 膨胀)
        self.horizon = horizon
        self.step = step

    def safe_command(self, pose, command):
        x, y, yaw = pose.x, pose.y, pose.yaw
        elapsed = 0.0
        while elapsed < self.horizon:
            cosine, sine = math.cos(yaw), math.sin(yaw)
            x += (cosine * command.vx - sine * command.vy) * self.step
            y += (sine * command.vx + cosine * command.vy) * self.step
            yaw += command.wz * self.step
            if self.costmap.is_occupied_world(x, y):
                return Velocity2D()     # 预测碰撞:输出零速度
            elapsed += self.step
        return command
案例。 elapsed 依次取
进度检查。 机器人可能持续收到非零速度,但由于碰撞、控制异常或物理约束而没有实际前进。进度检查器会记录一个锚点:
- 如果机器人移动距离达到
0.12 m,更新锚点和时间; - 如果连续
7.0 s没有达到最小进度,认为机器人可能被卡住。
# 摘自 code/code_chapter10_1/navigator.py
class ProgressChecker:
    def is_stuck(self, pose, now):
        if distance(pose, self.anchor) >= self.minimum_progress:   # 0.12 m
            self.reset(pose, now)                                  # 有进展,更新锚点
            return False
        return now - self.anchor_time >= self.timeout              # 7.0 s 无进展
恢复流程。 进入恢复状态后,教学代码会:
- 输出零速度;
- 清除局部规划器保存的旧绕行路径;
- 重置局部规划计时;
- 回到全局规划状态;
- 从当前位置重新生成全局路径。
允许的恢复次数为 3。如果问题持续存在,下一次恢复请求会让导航状态进入 FAILED,避免机器人无限循环。
# 摘自 code/code_chapter10_1/navigator.py(update 的控制分支)
if now - self._last_local_plan_time >= self.local_replan_period or not self.local_path:
    local_result = self.local_planner.plan(current, self.global_path, dynamic_obstacles)
    self.local_path = local_result.path
    self._using_detour = local_result.used_detour
    self._last_local_plan_time = now
    if local_result.blocked:
        return self._request_recovery("局部路径被阻塞")
    # ...
tracking = self.tracker.compute(current, self.local_path, self.goal)
if tracking.reached:
    self.state = NavigationState.SUCCEEDED
    # ...
if self.progress_checker.is_stuck(current, now):
    return self._request_recovery("进度检查失败:机器人可能被卡住")

desired_command = tracking.command
if self._using_detour:
    desired_command = self._limit_linear_speed(desired_command, self.tracker.detour_speed_limit)
command = self.collision_monitor.safe_command(current, desired_command)
if command == Velocity2D() and math.hypot(desired_command.vx, desired_command.vy) > 0.05:
    return self._request_recovery("碰撞监控触发急停")
return self._output(command, tracking.target)

def _request_recovery(self, message):
    self.recovery_attempts += 1
    if self.recovery_attempts > self.max_recovery_attempts:       # 第 4 次 → FAILED
        self.state = NavigationState.FAILED
        self._message = f"{message};超过最大恢复次数"
    else:
        self.state = NavigationState.RECOVERY
        self._message = message
    return self._output(Velocity2D(), None)
代码解读:
- 三类异常(局部阻塞、进度不足、碰撞急停)都汇入同一个
_request_recovery,计数共享; - 碰撞急停只在"原本想以超过
平移"时才算异常,避免原地转向时误触发; recovery_attempts只在set_goal时清零,所以一次导航任务中最多恢复 3 次。
此外,主程序还监控机器人倾斜角。倾斜超过 0.35 rad,约 20° 时立即停止并抛出异常。这项检查不属于路径规划算法,但属于真实机器人系统中不可缺少的执行安全边界。
⚠️ 注意:教学版的"恢复"只是重新规划,并不会主动后退或原地旋转。如果机器人被卡在角落,重规划可能得到同样的路径而反复失败,这正是 Nav2 引入
behavior_server(Spin、BackUp 等)的原因。
第五部分 Nav2 整体框架、参数与数据流
5.1 从教学模块映射到 Nav2 标准组件
直观理解。 code_chapter10_1 的目标是让读者看清每一步做了什么;code_chapter10_2 的目标是展示工程中如何使用 Nav2(Navigation 2,ROS 2 的标准导航框架)组织同类功能。可以把 Nav2 理解为把第二至第四部分的每个模块都做成了"可替换插件",再用一个行为树把它们串起来。
两者的职责对应关系如下:
| 教学版模块 | Nav2 组件 | 主要职责 |
|---|---|---|
OccupancyGrid2D 与地图发布 | map_server、Costmap 2D | 发布静态地图并构建全局、局部代价地图 |
AStarPlanner | planner_server + NavFn | 生成全局路径 |
TrajectoryOptimizer | smoother_server + Simple Smoother | 提供全局路径平滑能力;是否执行取决于行为树是否调用 SmoothPath |
LocalPlanner | controller_server 中的 DWB | 根据局部代价地图采样并评价短时轨迹 |
HolonomicPathTracker | DWB 控制器 | 选择可行速度并跟踪全局路径 |
CollisionMonitor、ProgressChecker | Costmap、DWB、Progress Checker | 碰撞约束和卡住检测 |
TeachingNavigator 状态机 | bt_navigator 行为树 | 调度规划、控制、恢复和任务结果 |
| 教学恢复重规划 | behavior_server | 旋转、后退、等待等恢复动作 |
| 底盘限速 | velocity_smoother + 第四章底盘控制器 | 平滑速度、限制加速度并驱动关节 |
Nav2 不是一个单独进程,而是一组通过 ROS 2 话题、服务、Action 和 TF 协作的服务器。导航目标通过 NavigateToPose Action 发送给 bt_navigator,行为树再按任务状态调用规划器、控制器和恢复行为。
本章 Nav2 示例的数据流为:
目标位姿 /navigate_to_pose
        ↓
bt_navigator 行为树
        ↓
planner_server 生成 /plan
        ↓
可选:行为树调用 smoother_server 平滑路径
        ↓
controller_server + local_costmap
        ↓
DWB 采样、前向模拟和评分
        ↓
velocity_smoother
        ↓
/cmd_vel
        ↓
nav2_bridge.py
        ↓
第四章 G2BaseController
        ↓
Isaac Sim G2 底盘
        ↓
/odom、/scan、TF、/clock
        └──────────────反馈到 Nav2
图 10-12 Nav2 组件与数据流:NavigateToPose 目标先进入 bt_navigator,行为树再调度规划、平滑、控制和恢复服务器。两层代价地图提供环境约束,速度经 velocity_smoother 和 bridge 传给 G2 底盘,新的 /odom、/scan、TF 与 /clock 持续反馈到 Nav2
💡 要点:读 Nav2 的任何参数之前,先问"它属于哪个服务器、哪个插件"。本章
nav2_params.yaml的顶层键就是服务器名:bt_navigator、controller_server、local_costmap、global_costmap、map_server、planner_server、smoother_server、behavior_server、waypoint_follower、velocity_smoother。
5.2 行为树导航器与 Lifecycle 节点
行为树(Behavior Tree,BT)。 教学版用 if/elif 写成的状态机在功能变多后会迅速膨胀。Nav2 改用行为树:树中的每个节点在被"tick"(周期性调用)时返回 SUCCESS、FAILURE 或 RUNNING,控制节点(如 Sequence、Recovery)根据子节点的返回值决定下一步执行谁。动作节点则各自对应一个服务器的 Action:
| BT 动作节点 | 调用的服务器 | 对应教学版 |
|---|---|---|
ComputePathToPose | planner_server | PLANNING 状态中的 planner.plan() |
SmoothPath | smoother_server | optimizer.optimize() |
FollowPath | controller_server | CONTROLLING 状态中的局部规划 + 跟踪 |
Spin / BackUp / Wait 等 | behavior_server | RECOVERY 状态(教学版只重规划) |
图 10-13 行为树调度的简化骨架(左)与 Lifecycle 节点状态(右):默认 NavigateToPose 行为树不包含 SmoothPath;各服务器要经 configure、activate 进入 active 才提供服务
本章面向 ROS 2 Humble,参数文件没有指定自定义行为树 XML,因此使用 Humble 默认 NavigateToPose 行为树。bt_navigator 自身不实现 A* 或 DWB,它保存任务级坐标和行为树调度参数:
# 摘自 code/code_chapter10_2/config/nav2_params.yaml
bt_navigator:
  ros__parameters:
    use_sim_time: true
    global_frame: map
    robot_base_frame: base_link
    odom_topic: /odom
    bt_loop_duration: 10
    default_server_timeout: 20
Lifecycle 节点。 Nav2 大多数服务器是 Lifecycle(生命周期)节点。进程已经出现不代表它已经提供服务,必须依次经过 unconfigured -> inactive -> active。本章用 lifecycle_manager 设置 autostart: true 自动完成 configure 和 activate;排查时用 ros2 lifecycle get /planner_server 查看当前状态。
⚠️ 注意:需要特别区分"平滑服务器已经配置并激活"和"每次导航一定执行平滑":默认流程主要调用
ComputePathToPose与FollowPath,不会仅因为smoother_server已启动就自动执行SmoothPath。如果课程要求保证每次全局路径都经过 Simple Smoother,应提供包含SmoothPath节点的自定义 BT XML,并通过default_nav_to_pose_bt_xml参数显式指定。
5.3 地图服务器、两层代价地图与定位简化
地图服务器。 map_server 读取 chapter10_2_map.yaml,再加载对应的 PGM 图像。地图参数为:
| 参数 | 当前值 | 含义 |
|---|---|---|
resolution | 0.05 | 每个像素代表 5 cm |
origin | [-4.75, -4.75, 0.0] | 地图左下角在 map 坐标系中的位置 |
mode | trinary | 将像素解释为空闲、占用或未知三类 |
occupied_thresh | 0.65 | 高于阈值判为占用 |
free_thresh | 0.25 | 低于阈值判为空闲 |
这份 YAML/PGM 由 build_map.py 调用 OccupancyGrid2D.save() 生成:空闲写成像素值 254、占用写成 0、未知写成 205,并做一次上下翻转,因为 PGM 原点在左上而 ROS 地图原点在左下。
两层代价地图。 Nav2 同时维护全局代价地图和局部代价地图。代价地图(Costmap)与占据栅格的区别是:它不只记"能不能走",还给每个格子一个 0~254 的代价,越靠近障碍代价越高;它由若干"层(layer)"叠加而成。
全局代价地图使用 map 坐标系,包含:
static_layer:静态地图障碍;obstacle_layer:由/scan标记和清除的实时障碍;inflation_layer:障碍膨胀代价。
它的更新和发布频率都是 2 Hz,主要服务于全局规划。
局部代价地图使用 odom 坐标系,是一个跟随机器人移动的滚动窗口:
- 宽
6 m; - 高
6 m; - 分辨率
0.05 m; - 更新频率
10 Hz; - 发布频率
5 Hz。
它只包含实时障碍层和膨胀层,主要服务于 DWB 局部控制。
两张代价地图都使用:
robot_radius = 0.34 m;inflation_radius = 0.44 m;cost_scaling_factor = 4.0。
膨胀代价的衰减。 inflation_radius 决定障碍影响范围,cost_scaling_factor 决定代价随距离衰减的速度。衰减越快,机器人越可能靠近障碍;衰减越慢,较远位置也会具有较高代价,路径更保守。
教学版的膨胀是"非黑即白"的: InflationLayer 则是渐变的。按 Nav2 官方文档给出的计算方式,设 robot_radius,取
其中 cost_scaling_factor。
案例。 取
图 10-14 Nav2 膨胀层代价随距离衰减:0.34 m 以内为内切区,0.34~0.44 m 按指数衰减,cost_scaling_factor 越大衰减越快
激光观测源。 激光观测源配置为 /scan,消息类型为 LaserScan,同时启用:
marking: true:检测到障碍时写入代价地图;clearing: true:射线穿过的自由空间用于清除旧障碍。
障碍有效范围到 7.5 m,射线清除范围到 8.0 m,与 bridge 发布的模拟激光量程一致。
# 摘自 code/code_chapter10_2/config/nav2_params.yaml
local_costmap:
  local_costmap:
    ros__parameters:
      use_sim_time: true
      update_frequency: 10.0
      publish_frequency: 5.0
      global_frame: odom
      robot_base_frame: base_link
      rolling_window: true
      width: 6
      height: 6
      resolution: 0.05
      robot_radius: 0.34
      plugins: [obstacle_layer, inflation_layer]
      obstacle_layer:
        plugin: nav2_costmap_2d::ObstacleLayer
        enabled: true
        observation_sources: scan
        scan:
          topic: /scan
          data_type: LaserScan
          clearing: true
          marking: true
          obstacle_min_range: 0.12
          obstacle_max_range: 7.5
          raytrace_min_range: 0.12
          raytrace_max_range: 8.0
          max_obstacle_height: 2.0
      inflation_layer:
        plugin: nav2_costmap_2d::InflationLayer
        inflation_radius: 0.44
        cost_scaling_factor: 4.0
      always_send_full_costmap: true

global_costmap:
  global_costmap:
    ros__parameters:
      # ...
      global_frame: map
      track_unknown_space: false
      plugins: [static_layer, obstacle_layer, inflation_layer]
      static_layer:
        plugin: nav2_costmap_2d::StaticLayer
        map_subscribe_transient_local: true
      # obstacle_layer / inflation_layer 与局部代价地图相同
定位简化。 当前示例没有启动 AMCL。nav2_bridge.py 直接发布恒等 map -> odom 和仿真真值 odom -> base_link。因此读者不需要先解决定位问题就能学习 Nav2,但将代码迁移到真实机器人时必须替换这一部分。
💡 要点:动态障碍物在教学版中由仿真直接"告诉"局部规划器;在 Nav2 版中它只能通过
/scan被看见——bridge 把动态障碍写进射线投射地图,再由obstacle_layer标记。这更接近真实机器人的情况。
5.4 全局规划器与路径平滑服务器
NavFn 规划器。 全局规划服务器注册名为 GridBased 的 NavFn 插件。关键参数为:
| 参数 | 当前值 | 含义 |
|---|---|---|
expected_planner_frequency | 5.0 Hz | 期望规划器工作频率 |
use_astar | true | 使用 A*,而不是默认 Dijkstra 方式 |
tolerance | 0.15 m | 目标附近允许寻找可达替代点的容差 |
allow_unknown | false | 不允许规划进入未知区域 |
NavFn 的 A* 与教学版思想一致( tolerance 则对应教学版的 _nearest_free:目标恰好不可达时,允许在
Simple Smoother。 参数文件配置并启动了 nav2_smoother::SimpleSmoother 平滑服务器:
| 参数 | 当前值 | 含义 |
|---|---|---|
tolerance | 1.0e-10 | 优化停止容差 |
max_its | 1000 | 最大迭代次数 |
do_refinement | true | 对结果继续细化 |
# 摘自 code/code_chapter10_2/config/nav2_params.yaml
planner_server:
  ros__parameters:
    use_sim_time: true
    expected_planner_frequency: 5.0
    planner_plugins: [GridBased]
    GridBased:
      plugin: nav2_navfn_planner/NavfnPlanner
      tolerance: 0.15
      use_astar: true
      allow_unknown: false

smoother_server:
  ros__parameters:
    use_sim_time: true
    smoother_plugins: [simple_smoother]
    simple_smoother:
      plugin: nav2_smoother::SimpleSmoother
      tolerance: 1.0e-10
      max_its: 1000
      do_refinement: true
与教学版 Chaikin "一次性构造新点"不同,Simple Smoother 是迭代优化:反复微调路径点,在"贴近原路径"和"与相邻点平滑"之间取平衡,直到变化量小于 tolerance 或达到 max_its。两者目标一致——不越过障碍的前提下减少折角。
⚠️ 注意:再次强调,本仓库配置并启动了
SimpleSmoother,但 Launch 没有指定自定义default_nav_to_pose_bt_xml。当前代码能够启动 smoother server,但默认导航任务不保证实际调用路径平滑 Action。不要只修改simple_smoother参数后就假定路径已经被优化。
5.5 DWB 局部控制器:速度空间采样与评分
直观理解。 Nav2 中的局部规划与轨迹跟踪由 DWB(Dynamic Window approach,"B" 表示该实现的第二代版本)控制器统一完成。DWB 的基本思想不是先输出一条固定局部路径,再单独用另一个跟踪器追踪,而是在速度空间中"试驾":把一批候选速度各自模拟开一小段,看哪条轨迹最好,就执行哪个速度。
原理与公式。 DWB 在速度空间中采样候选速度:
然后对每个候选速度进行短时间前向模拟,得到一条候选轨迹,再使用多个评价器进行评分。得分较低且无碰撞的轨迹对应下一周期速度指令:
其中 sim_time 得到的轨迹, *.scale)。碰撞轨迹被直接剔除。
"动态窗口"指 acc_lim_x = 0.8 m/s²、控制频率
本章为 G2 全向底盘同时开放
| 参数 | 当前值 |
|---|---|
min_vel_x / max_vel_x | -0.55 / 0.55 m/s |
min_vel_y / max_vel_y | -0.55 / 0.55 m/s |
max_vel_theta | 1.0 rad/s |
max_speed_xy | 0.55 m/s |
vx_samples | 12 |
vy_samples | 12 |
vtheta_samples | 16 |
sim_time | 1.5 s |
案例:采样规模。 如果不考虑约束过滤,三个维度可形成最多 12 × 12 × 16 = 2304 组离散速度组合。DWB 会对候选轨迹进行碰撞检查和代价评价,而不是把这些速度全部发送给机器人。每条轨迹模拟 linear_granularity: 0.05 约需 17 个检查点。也就是说每个
图 10-15 DWB 一个控制周期:速度采样、前向模拟、critic 加权评分、取总分最低者;右侧为本章 nav2_params.yaml 中的 critic 权重
当前使用的评价器包括:
| Critic | 作用 | 本章权重 scale |
|---|---|---|
BaseObstacle | 惩罚靠近或碰到障碍的轨迹 | 0.04 |
PathAlign | 让机器人运动方向与全局路径方向一致 | 24.0 |
GoalAlign | 让机器人朝向有利于接近目标 | 18.0 |
PathDist | 惩罚偏离全局路径 | 24.0 |
GoalDist | 惩罚距离目标过远 | 18.0 |
RotateToGoal | 接近目标时完成最终朝向调整 | 20.0 |
Oscillation | 抑制前后、左右或旋转方向反复切换 | 未显式设置 |
这些评价器共同决定"安全、贴近路径、朝向合理、能够接近目标"的综合效果。调参时不能只看某一个权重;某个权重过大可能压制其他目标,导致机器人虽然贴近路径,却无法有效绕障或调整朝向。
# 摘自 code/code_chapter10_2/config/nav2_params.yaml(controller_server.FollowPath)
    FollowPath:
      plugin: dwb_core::DWBLocalPlanner
      debug_trajectory_details: false
      min_vel_x: -0.55
      min_vel_y: -0.55
      max_vel_x: 0.55
      max_vel_y: 0.55
      max_vel_theta: 1.0
      min_speed_xy: 0.0
      max_speed_xy: 0.55
      min_speed_theta: 0.0
      acc_lim_x: 0.8
      acc_lim_y: 0.8
      acc_lim_theta: 1.8
      decel_lim_x: -0.8
      decel_lim_y: -0.8
      decel_lim_theta: -1.8
      vx_samples: 12
      vy_samples: 12
      vtheta_samples: 16
      sim_time: 1.5
      linear_granularity: 0.05
      angular_granularity: 0.04
      transform_tolerance: 0.25
      xy_goal_tolerance: 0.12
      trans_stopped_velocity: 0.05
      short_circuit_trajectory_evaluation: true
      stateful: true
      critics: [RotateToGoal, Oscillation, BaseObstacle, GoalAlign, PathAlign, PathDist, GoalDist]
      BaseObstacle.scale: 0.04
      PathAlign.scale: 24.0
      PathAlign.forward_point_distance: 0.25
      GoalAlign.scale: 18.0
      GoalAlign.forward_point_distance: 0.25
      PathDist.scale: 24.0
      GoalDist.scale: 18.0
      RotateToGoal.scale: 20.0
      RotateToGoal.slowing_factor: 5.0
      RotateToGoal.lookahead_time: -1.0
由于 G2 是全向底盘,本章把 min_vel_y 和 max_vel_y 分别设为 -0.55 与 0.55。如果把两者都设为零,DWB 就不会采样横向速度,机器人会退化为不能横移的底盘模型。
教学版跟踪器与 DWB 对比。
| 对比项 | HolonomicPathTracker | DWB |
|---|---|---|
| 决策方式 | 解析公式: | 采样 + 模拟 + 打分 |
| 避障 | 依赖局部规划器先给出无碰撞路径 | 评分中直接考虑代价地图 |
| 每周期计算量 | 极小 | 数千条轨迹 |
| 调参对象 | 前视距离、增益、限速 | 采样数、sim_time、critic 权重 |
⚠️ 注意:
BaseObstacle.scale = 0.04看起来远小于其他权重,但它乘的是代价地图的代价值(可达 252 左右),而路径类 critic 的原始分数通常是以格为单位的距离,量纲不同。不要仅凭数字大小判断谁"更重要"。
5.6 控制频率、容差、恢复行为与速度平滑
控制服务器以 20 Hz 运行。进度检查与目标检查参数为:
| 参数 | 当前值 | 含义 |
|---|---|---|
required_movement_radius | 0.12 m | 判定有效进度所需移动距离 |
movement_time_allowance | 8.0 s | 允许无明显进度的最长时间 |
xy_goal_tolerance | 0.12 m | 目标位置容差 |
yaw_goal_tolerance | 0.12 rad | 目标航向容差 |
stateful | true | 到达位置后保持目标检查状态,继续完成朝向 |
它们与教学版 ProgressChecker(
DWB 内部速度约束为:
| 参数 | 线速度 | 角速度 |
|---|---|---|
| 最大速度 | 0.55 m/s | 1.0 rad/s |
| 最大加速度 | 0.8 m/s² | 1.8 rad/s² |
| 最大减速度绝对值 | 0.8 m/s² | 1.8 rad/s² |
恢复行为。 behavior_server 提供:
spin:原地旋转;backup:后退;drive_on_heading:沿指定方向移动;wait:等待环境变化。
这些行为由 bt_navigator 的行为树按任务状态调度。behavior_server 使用 odom 坐标系和局部代价地图(local_costmap/costmap_raw)判断恢复动作是否安全,旋转速度限制在
速度平滑器。 最后,velocity_smoother 以 20 Hz 对速度进行平滑,并限制速度、加速度、减速度。其关键参数为:
| 参数 | 当前值 |
|---|---|
max_velocity | [0.55, 0.55, 1.0] |
min_velocity | [-0.55, -0.55, -1.0] |
max_accel | [0.8, 0.8, 1.8] |
max_decel | [-0.8, -0.8, -1.8] |
feedback | OPEN_LOOP |
velocity_timeout | 0.5 s |
velocity_smoother 也不是规划插件,它读取数组形式的三轴速度、加速度和减速度限制,三个位置依次对应 vx、vy、wz。OPEN_LOOP 表示它以上一次输出的速度为基准做限幅,而不是读取里程计实测速度。
案例:从静止加速到最大速度要多久?
Nav2 的最终速度通过 /cmd_vel 发送给 nav2_bridge.py。bridge 自身也设置 0.5 s 指令超时:如果长时间没有收到新速度,就向第四章底盘控制器发送零速度。ROS 2 Humble 的标准导航 Launch 将控制器原始速度放到 /cmd_vel_nav,平滑器处理后输出 /cmd_vel,正好与 bridge 的订阅一致。于是参数链为:
FollowPath.max_vel_* / acc_lim_*
        ↓ 决定 DWB 可采样范围
controller_server: /cmd_vel_nav
        ↓
velocity_smoother.max_velocity / max_accel / max_decel
        ↓ 再做输出限幅和平滑
/cmd_vel
        ↓
nav2_bridge.py 的 0.5 s 超时保护
        ↓
G2BaseController
这种双层约束体现了工程控制中的重要原则:规划器给出的速度仍然要经过平滑和超时保护,底盘执行端也不应无限保持最后一条旧指令。
⚠️ 注意:DWB 的
max_vel_*、velocity_smoother的max_velocity与第四章ControlLimits是三层独立的限速。只改其中一层往往看不到效果——实际速度取三者中最严格的那个。
5.7 参数文件如何装载插件
参数文件按"节点名 → ros__parameters → 插件列表 → 插件实例参数"组织。例如:
planner_server:
  ros__parameters:
    planner_plugins: [GridBased]
    GridBased:
      plugin: nav2_navfn_planner/NavfnPlanner
      use_astar: true
装载过程可以理解为:
planner_server读取planner_plugins: [GridBased];- 它寻找名为
GridBased的参数组; GridBased.plugin指定真正实例化的 C++ 插件类型;use_astar、tolerance、allow_unknown传给这个插件实例;- BT 以规划器 ID
GridBased请求路径时,planner_server调用该实例。
controller_server 的写法与之对应:
controller_server:
  ros__parameters:
    controller_frequency: 20.0
    controller_plugins: [FollowPath]
    progress_checker_plugin: progress_checker
    goal_checker_plugins: [goal_checker]

    FollowPath:
      plugin: dwb_core::DWBLocalPlanner
      min_vel_x: -0.55
      max_vel_x: 0.55
      min_vel_y: -0.55
      max_vel_y: 0.55
      vx_samples: 12
      vy_samples: 12
      vtheta_samples: 16
      sim_time: 1.5
这里有三类不同 ID:
FollowPath是控制器插件实例 ID,行为树把全局路径交给它;progress_checker判断机器人是否在规定时间内产生了足够位移;goal_checker判断位置和朝向是否进入目标容差。
代价地图参数采用两层节点命名。例如 local_costmap.local_costmap.ros__parameters 中,plugins 决定加载哪些层,每个同名参数组再指定插件类型和数据源(见 5.3 节的完整 YAML)。
其他服务器采用相同模式:
| 服务器 | 插件 ID | 插件类型 | 本章中的作用 |
|---|---|---|---|
planner_server | GridBased | nav2_navfn_planner/NavfnPlanner | 在全局代价地图上使用 A* 生成全局路径 |
controller_server | FollowPath | dwb_core::DWBLocalPlanner | 采样全向速度、前向模拟轨迹并评分,完成局部避障和路径跟踪 |
smoother_server | simple_smoother | nav2_smoother::SimpleSmoother | 在被行为树调用时平滑全局路径 |
behavior_server | spin、backup、drive_on_heading、wait | Nav2 Behaviors | 规划或控制失败后的恢复动作 |
local_costmap | obstacle_layer、inflation_layer | Costmap Layers | 融合 /scan,维护机器人周围 6 m × 6 m 滚动窗口 |
global_costmap | static_layer、obstacle_layer、inflation_layer | Costmap Layers | 融合静态地图和激光障碍,供全局规划使用 |
💡 要点:插件 ID 是"名字",
plugin字段是"类型"。同一类型可以注册多个不同 ID 的实例(例如两个参数不同的 DWB),由行为树按 ID 选择——这是 Nav2 可扩展性的核心。
第六部分 代码结构与实现解析
前五部分在讲原理时已经穿插了核心算法代码。本部分换一个视角:按"文件 → 调用关系 → 执行顺序"把两套工程串起来,并把两套工程完全分开:
| 代码目录 | 谁完成规划与控制 | 目标怎样进入系统 | 最终速度怎样进入底盘 |
|---|---|---|---|
code/code_chapter10_1 | 本章自己实现的 A*、轨迹优化、局部规划、跟踪器和状态机 | demo_navigation.py 默认目标或 /goal_pose | 主循环直接调用第四章 G2BaseController |
code/code_chapter10_2 | 标准 Nav2 节点和插件 | /navigate_to_pose Action 或 RViz 的 Nav2 Goal | Nav2 发布 /cmd_vel,nav2_bridge.py 转交给 G2BaseController |
这两套代码不是上下游关系。code_chapter10_2 不会调用 code_chapter10_1 中的 AStarPlanner、TrajectoryOptimizer、LocalPlanner、HolonomicPathTracker 或 TeachingNavigator。前者用于拆开算法观察内部过程,后者用于学习真实 ROS 2/Nav2 工程怎样通过节点、Action、话题、TF 和参数插件完成同类功能。
6.1 文件组织
code_chapter10_1:自研教学导航。
code/code_chapter10_1/
├── __init__.py               # 导出 Pose2D、OccupancyGrid2D、AStarPlanner 等核心类
├── config.py                 # 教学版统一参数(地图、规划、跟踪、安全、仿真、动态障碍)
├── geometry.py               # 二维位姿、速度和坐标变换
├── costmap.py                # 占据栅格、膨胀、碰撞查询、射线投射、PGM/YAML 读写
├── build_map.py              # 构造静态地图(可单独运行生成 maps/ 下的文件)
├── global_planner.py         # 八邻域 A*
├── trajectory.py             # 捷径化、平滑、重采样和航向生成
├── local_planner.py          # 局部目标、动态障碍和局部 A*
├── path_tracker.py           # 全向底盘前视轨迹跟踪
├── navigator.py              # 状态机、碰撞监控、进度检查与恢复
├── simulation.py             # Isaac Sim 场景和动态障碍
├── ros2_interface.py         # 教学路径、状态和传感器可视化
├── demo_navigation.py        # 教学版装配入口与主循环
├── run_teaching_navigation.sh  # 用 Isaac Sim python.sh 启动 demo_navigation.py
├── run_rviz.sh               # 用系统 ROS 2 启动 RViz(chapter10_1_navigation.rviz)
├── config/chapter10_1_navigation.rviz
├── maps/chapter10_1_map.yaml / .pgm
└── tests/ # 不依赖 Isaac Sim 的算法测试(原文列出,见 7.2 节说明)code_chapter10_2:标准 Nav2 工程。
code/code_chapter10_2/
├── config.py                 # 场景、地图与仿真配置(Pose2D、障碍物定义等)
├── map_utils.py              # 最小地图工具:只生成静态地图和模拟 LaserScan,不含规划算法
├── build_map.py              # 生成 maps/chapter10_2_map.yaml / .pgm
├── simulation.py             # Isaac Sim 场景加载
├── nav2_bridge.py            # Isaac Sim ⇄ ROS 2 桥接器
├── config/
│   ├── nav2_params.yaml      # 所有 Nav2 服务器与插件参数
│   └── chapter10_2_navigation.rviz
├── launch/
│   └── nav2_navigation.launch.py   # map_server + Nav2 官方 navigation_launch + RViz
├── maps/
│   ├── chapter10_2_map.yaml
│   └── chapter10_2_map.pgm
├── g2_chapter10_2_nav/       # 标准 ament_python ROS 2 包
│   ├── package.xml
│   ├── setup.py              # 注册 console_scripts: send_goal
│   ├── launch/
│   ├── config/
│   ├── maps/
│   └── g2_chapter10_2_nav/
│       └── send_goal.py      # NavigateToPose Action 客户端
├── build_nav2.sh             # 生成地图、同步配置、colcon 构建
├── run_nav2_bridge.sh        # 终端 1:Isaac Sim + bridge
├── run_nav2.sh               # 终端 2:map_server + Nav2 + RViz
├── run_rviz.sh               # 单独启动 RViz
├── send_goal.sh              # 终端 3:发送目标
└── check_nav2.sh             # 检查关键话题、Action 和 TF
6.2 模块调用关系
图 10-16 两套代码的模块调用关系:左侧教学版是单进程内的函数调用;右侧 Nav2 版是三组独立进程,只通过 ROS 2 话题、Action 和 TF 通信
教学版推荐按"数据结构 → 地图 → 全局规划 → 路径优化 → 局部规划 → 跟踪 → 状态机 → 主循环"的顺序阅读:
geometry.py
    ↓
costmap.py → global_planner.py → trajectory.py
                                      ↓
                              local_planner.py
                                      ↓
                               path_tracker.py
                                      ↓
                                 navigator.py
                                      ↓
                           demo_navigation.py
Nav2 版这里最容易产生的误解是:Nav2 不是在 nav2_bridge.py 中被 import 后调用的一个 Python 类。 实际运行时至少有三组独立进程,它们通过 ROS 2 通信:
| 进程 | 启动入口 | 职责 | 与其他进程的接口 |
|---|---|---|---|
| Isaac Sim 与 bridge | run_nav2_bridge.sh | 仿真、里程计、激光、TF、仿真时钟和底盘执行 | 发布 /clock、/odom、/scan、TF;订阅 /cmd_vel |
| Nav2 服务器组 | run_nav2.sh | 地图、代价地图、全局规划、局部控制、行为树、恢复和速度平滑 | 提供 /navigate_to_pose 等 Action;消费地图、TF、里程计和激光;输出速度 |
| 目标客户端 | send_goal.sh 或 RViz | 构造目标位姿并等待结果 | 调用 /navigate_to_pose Action |
从调用关系看,一次目标请求经过下面的数据链:
send_goal.py 或 RViz
        │  NavigateToPose Action: /navigate_to_pose
        ▼
bt_navigator
        │
        ├── ComputePathToPose ──> planner_server
        │                           ├── global_costmap
        │                           └── NavfnPlanner(A*)
        │
        ├── FollowPath ─────────> controller_server
        │                           ├── local_costmap
        │                           └── DWBLocalPlanner
        │
        └── 失败时调用恢复行为 ─> behavior_server
                                    ├── Spin
                                    ├── BackUp
                                    ├── DriveOnHeading
                                    └── Wait

controller_server 的原始速度
        │ /cmd_vel_nav
        ▼
velocity_smoother
        │ /cmd_vel
        ▼
nav2_bridge.py
        ▼
G2BaseController
        ▼
Isaac Sim 中的四轮独立转向底盘
与此同时,环境信息沿反方向进入 Nav2:
静态 PGM/YAML ──> map_server ──> /map ──> global_costmap
Isaac Sim 位姿 ─> /odom + TF ───────────> Nav2
模拟激光 ──────> /scan ────────────────> local/global obstacle_layer
仿真时间 ──────> /clock ───────────────> 所有 use_sim_time 节点
因此,"调用 Nav2"实际包含三件事:先提供 Nav2 所需的数据接口,再启动并激活各服务器,最后通过 Action 发送目标。缺少其中任何一项,都不会形成完整导航闭环。
6.3 关键流程逐段解读
6.3.1 教学版:参数集中管理
code_chapter10_1/config.py 用数据类集中管理参数。规划、跟踪和安全参数分别保存:
# 摘自 code/code_chapter10_1/config.py
@dataclass(frozen=True)
class PlannerConfig:
    allow_diagonal: bool = True
    heuristic_weight: float = 1.0
    shortcut_passes: int = 2
    path_spacing: float = 0.12
    local_lookahead_distance: float = 2.4
    local_window_radius: float = 3.0
    local_replan_period: float = 0.40
    detour_hold_cycles: int = 3

@dataclass(frozen=True)
class TrackerConfig:
    # 稍长的前视距离与较低增益可减少局部路径更新时的左右摆动。
    lookahead_distance: float = 0.70
    position_gain: float = 1.0
    yaw_gain: float = 1.5
    max_linear_speed: float = 0.48
    max_angular_speed: float = 0.80
    detour_speed_limit: float = 0.34
    slow_down_distance: float = 0.90
    position_tolerance: float = 0.12
    yaw_tolerance: float = 0.12

@dataclass(frozen=True)
class SafetyConfig:
    max_tilt_angle: float = 0.35  # rad,约 20°,超过后立即停车
    collision_horizon: float = 0.12
    collision_step: float = 0.05
    progress_timeout: float = 7.0
    minimum_progress: float = 0.12
    max_recovery_attempts: int = 3

@dataclass(frozen=True)
class SimulationConfig:
    headless: bool = False
    physics_hz: int = 120
    rendering_hz: int = 60
    warmup_steps: int = 120
    renderer: str = "RaytracedLighting"
    robot_start: Pose2D = field(default_factory=lambda: Pose2D(-3.6, -3.3, 0.0))
    default_goal: Pose2D = field(default_factory=lambda: Pose2D(3.6, 3.2, 1.57))
    dynamic_obstacle: bool = True
需要注意当前代码中的两个参数连接细节:
PlannerConfig.shortcut_passes已在配置类中定义,但demo_navigation.py当前没有把它显式传给TrajectoryOptimizer.optimize();实际运行使用该函数默认值2。如果要通过配置修改轮数,需要在调用optimize()时继续传递该字段;MapConfig.unknown_is_occupied也没有从主程序显式传入查询函数;当前地图查询函数自身默认把未知栅格视为占用,因此默认行为与配置值True一致。若要允许未知区域,需要同时修改参数传递链,而不是只改配置字段。
6.3.2 教学版:主程序装配
demo_navigation.py 是所有模块的装配入口。核心创建顺序为:
# 摘自 code/code_chapter10_1/demo_navigation.py(main)
map_config = MapConfig()
planner_config = PlannerConfig()
tracker_config = TrackerConfig()
safety_config = SafetyConfig()
raw_map = build_navigation_map(map_config)
planning_map = raw_map.inflated(map_config.inflation_radius)

planner = AStarPlanner(
    planning_map,
    allow_diagonal=planner_config.allow_diagonal,
    heuristic_weight=planner_config.heuristic_weight,
)
optimizer = TrajectoryOptimizer(planning_map, planner_config.path_spacing)
local_planner = LocalPlanner(
    planning_map,
    lookahead_distance=planner_config.local_lookahead_distance,
    window_radius=planner_config.local_window_radius,
    path_spacing=planner_config.path_spacing,
    dynamic_padding=map_config.inflation_radius,
    detour_hold_cycles=planner_config.detour_hold_cycles,
)
tracker = HolonomicPathTracker(**tracker_config.__dict__, costmap=planning_map)
navigator = TeachingNavigator(
    planning_map, planner, optimizer, local_planner, tracker,
    collision_horizon=safety_config.collision_horizon,
    collision_step=safety_config.collision_step,
    progress_timeout=safety_config.progress_timeout,
    minimum_progress=safety_config.minimum_progress,
    max_recovery_attempts=safety_config.max_recovery_attempts,
    local_replan_period=planner_config.local_replan_period,
    safety_costmap=raw_map.inflated(map_config.robot_radius),
)
随后复用第四章底盘模块。导航使用的底盘加速度限制比第四章单独速度演示更保守:
# 摘自 code/code_chapter10_1/demo_navigation.py(main)
simulation = G2NavigationSimulation(sim_config, enable_ros2=not args.no_rviz)
geometry = RobotGeometry()
kinematics = SwerveKinematics(geometry.wheel_positions, geometry.wheel_radius)
# 导航比单独速度演示更强调稳定性:降低加速度,避免局部路径变化时冲击底盘。
navigation_limits = ControlLimits(
    max_linear_speed=tracker_config.max_linear_speed,
    max_angular_speed=tracker_config.max_angular_speed,
    max_linear_acceleration=0.40,
    max_angular_acceleration=0.90,
)
base = G2BaseController(simulation.robot, kinematics, navigation_limits)
6.3.3 教学版:一次控制周期
教学版的一次控制周期是:
simulation.py读取机器人当前位姿和动态障碍;TeachingNavigator.update()决定是否重新规划全局或局部路径;HolonomicPathTracker.compute()计算底盘坐标系速度(vx, vy, wz);CollisionMonitor.safe_command()对短时预测轨迹做最后安全检查;demo_navigation.py将速度直接交给G2BaseController;ros2_interface.py只把地图、路径、状态和速度副本发布到 RViz 观察。
# 摘自 code/code_chapter10_1/demo_navigation.py(主循环,有删减)
control_period_steps = max(1, sim_config.physics_hz // 20)          # 120//20 = 6
visualization_period_steps = max(1, sim_config.physics_hz // 10)    # 120//10 = 12
scan_angles = [(-math.pi + index * 2.0 * math.pi / 359.0) for index in range(360)]
# ...
max_steps = int(args.timeout / sim_config.physics_dt)
for step in range(max_steps):
    pose = simulation.get_pose2d()
    tilt_angle = simulation.get_tilt_angle()
    if tilt_angle > safety_config.max_tilt_angle:                   # 防倾倒
        raise RuntimeError(f"底盘倾斜达到 {math.degrees(tilt_angle):.1f}°,已触发防倾倒停车")
    dynamic = simulation.dynamic_obstacles()

    if ros2:
        ros2.spin_once()
        requested_goal = ros2.take_goal()                           # RViz 2D Goal Pose
        if requested_goal is not None:
            goal = requested_goal
            navigator.set_goal(goal, pose, now=simulation.sim_time)

    if step % control_period_steps == 0:                            # 20 Hz 导航决策
        output = navigator.update(pose, dynamic, now=simulation.sim_time)
        command = output.command
        if output.state != last_state or output.message != last_message:
            print(f"[{output.state.value}] {output.message}", flush=True)
            last_state, last_message = output.state, output.message
    # 非控制周期保持上一条命令,底层仍以物理频率更新限速和车轮关节。
    base.set_velocity(command.vx, command.vy, command.wz)
    base.update(sim_config.physics_dt)                              # 120 Hz 底盘控制
    # ...(20 Hz 发布位姿;10 Hz 发布路径、标记和激光)
    simulation.step()
    if output.state == NavigationState.SUCCEEDED:
        print(f"[完成] 到达目标,最终位姿:({pose.x:.2f}, {pose.y:.2f}, {pose.yaw:.2f})", flush=True)
        break
    if output.state == NavigationState.FAILED:
        raise RuntimeError(output.message)
else:
    raise TimeoutError(f"导航在 {args.timeout:.1f} 秒内未完成")
主循环中,导航控制以 20 Hz 更新,底层控制器仍按 120 Hz 物理频率执行。非控制周期保持上一条速度指令,使关节速度和加速度变化连续。终端里看到的 [CONTROLLING] ... 这类日志只在状态或消息变化时打印一次,所以不会刷屏。默认 --timeout 90,即
6.3.4 教学版:ROS 2 可视化接口
code_chapter10_1/ros2_interface.py 只承担教学版的可视化和目标输入,不参与 Nav2。它发布的主要话题如下:
| 话题 | 含义 |
|---|---|
/map | 教学版占据栅格地图 |
/plan/global | 自研 A* 与优化器得到的全局路径 |
/plan/local | 局部规划器当前采用的局部路径 |
/plan/executed | 机器人已经走过的轨迹 |
/odom | Isaac Sim 中的机器人位姿与速度 |
/scan | 教学版模拟激光雷达 |
/teaching_cmd_vel | 自研轨迹跟踪器输出的速度,仅用于观察 |
/navigation/markers | 目标点、前视点和动态障碍物标记 |
/navigation/status | 教学状态机状态与文字说明 |
/clock | 仿真时间 |
它还订阅 /goal_pose,所以可以在 RViz 中使用 2D Goal Pose 修改教学版目标。需要特别注意:/teaching_cmd_vel 不是 Nav2 的 /cmd_vel,教学版速度由主程序直接交给第四章 G2BaseController,不会经过 Nav2 服务器。
激光数据是"假"的:主程序把动态障碍写进原始地图的副本,再用 OccupancyGrid2D.ray_cast() 沿 360 条射线以约
6.3.5 Nav2 版:Isaac Sim—Nav2 bridge
nav2_bridge.py 的职责非常克制:它不做规划,只把仿真世界转换成 Nav2 能理解的 ROS 2 数据,并把 Nav2 速度转换为第四章底盘控制命令。
1. 创建 ROS 2 接口。 Nav2IsaacBridge.__init__() 创建三个发布器、两个 TF 广播器和一个速度订阅器:
# 摘自 code/code_chapter10_2/nav2_bridge.py
self.odom_pub = self.node.create_publisher(Odometry, "/odom", 30)
self.scan_pub = self.node.create_publisher(LaserScan, "/scan", 10)
self.clock_pub = self.node.create_publisher(Clock, "/clock", 20)
self.tf_pub = TransformBroadcaster(self.node)
self.static_tf_pub = StaticTransformBroadcaster(self.node)
self.node.create_subscription(Twist, "/cmd_vel", self._command_callback, 10)
它们的消息契约如下:
| 接口 | 消息/变换 | 关键坐标系 | 用途 |
|---|---|---|---|
/clock | rosgraph_msgs/Clock | 无 | 让所有 use_sim_time: true 节点使用同一个仿真时间 |
/odom | nav_msgs/Odometry | odom -> base_link | 提供机器人位姿和 (vx, vy,wz) |
/scan | sensor_msgs/LaserScan | base_scan | 给代价地图障碍层标记和清除障碍 |
| TF | map -> odom -> base_link -> base_scan | 四层坐标树 | 让地图、机器人和激光数据能够互相转换 |
/cmd_vel | geometry_msgs/Twist | base_link 语义 | 接收 Nav2 最终平滑后的底盘速度 |
2. 接收 Nav2 速度并设置超时保护。 回调只保存最新速度,不直接操作关节:
# 摘自 code/code_chapter10_2/nav2_bridge.py
def _command_callback(self, message) -> None:
    self.command = Velocity2D(message.linear.x, message.linear.y, message.angular.z)
    self.last_command_time = self.sim_time
主循环调用 spin_once() 执行一次 ROS 2 回调。如果超过 0.5 s 没收到新命令,就返回零速度:
# 摘自 code/code_chapter10_2/nav2_bridge.py
def spin_once(self, sim_time: float) -> Velocity2D:
    self.sim_time = sim_time
    self.rclpy.spin_once(self.node, timeout_sec=0.0)
    if sim_time - self.last_command_time > 0.5:
        return Velocity2D()
    return self.command
这样做可以避免 Nav2 异常退出或通信中断后,底盘继续执行最后一条非零指令。last_command_time 初始化为 /cmd_vel 之前底盘始终静止。
3. 发布里程计、激光和 TF。 publish() 使用同一个仿真时间戳发布 /clock、odom -> base_link、/odom 和 /scan。其中激光参数与模拟射线保持一致:360 条射线、最小距离 0.12 m、最大距离 8.0 m、扫描周期 0.1 s。
# 摘自 code/code_chapter10_2/nav2_bridge.py(publish,有删减)
quaternion_z, quaternion_w = math.sin(pose.yaw / 2.0), math.cos(pose.yaw / 2.0)
transform = self.TransformStamped()
transform.header.frame_id = "odom"
transform.child_frame_id = "base_link"
transform.header.stamp = stamp
transform.transform.translation.x = pose.x
transform.transform.translation.y = pose.y
transform.transform.rotation.z = quaternion_z
transform.transform.rotation.w = quaternion_w
self.tf_pub.sendTransform(transform)
# ... /odom 填入相同位姿与当前速度指令,并给出小的非零协方差
scan = self.LaserScan()
scan.header.frame_id = "base_scan"
scan.angle_min = angle_min
scan.angle_max = angle_max
scan.angle_increment = (angle_max - angle_min) / max(1, len(ranges) - 1)
scan.scan_time = 0.1
scan.range_min = 0.12
scan.range_max = 8.0
当前 TF 的含义是:
map -> odom            静态恒等变换
odom -> base_link      Isaac Sim 真值位姿
base_link -> base_scan 雷达相对底盘的静态外参,z = 0.30 m
这里的 map -> odom 恒等变换只是为了把课程重点放在 Nav2 规划与控制上。它等价于假设机器人在地图中的位姿完全已知,不是 AMCL、SLAM 或真实机器人定位方案。接入真实机器人时,应由定位系统持续估计 map -> odom,里程计系统发布 odom -> base_link。
4. 在仿真主循环中完成闭环。 main() 创建场景、第四章运动学和底盘控制器,然后循环执行:
# 摘自 code/code_chapter10_2/nav2_bridge.py(main)
publish_steps = max(1, sim_config.physics_hz // 20)    # 20 Hz
scan_steps = max(1, sim_config.physics_hz // 10)       # 10 Hz
# ...
while simulation.is_running():
    if step % publish_steps == 0:
        command = bridge.spin_once(simulation.sim_time)
    base.set_velocity(command.vx, command.vy, command.wz)
    base.update(sim_config.physics_dt)
    pose = simulation.get_pose2d()
    if step % scan_steps == 0:
        sensor_map = raw_map.copy()
        sensor_map.add_circles(simulation.dynamic_obstacles())
        ranges = sensor_map.ray_cast(pose, scan_angles, 0.12, 8.0)
    if step % publish_steps == 0:
        bridge.publish(simulation.sim_time, pose, command, ranges, -math.pi, math.pi)
    simulation.step()
    step += 1
实际代码将底盘控制和物理仿真按物理频率执行,将 ROS 2 状态约按 20 Hz 发布,并约按 10 Hz 更新激光。数据闭环因此是:Nav2 根据上一周期的位姿与激光计算速度,bridge 执行速度,Isaac Sim 产生新位姿和新激光,再反馈给 Nav2。注意 bridge 使用的是第四章默认 ControlLimits(),而不是教学版那组更保守的导航加速度限制;Nav2 版的加速度约束主要由 DWB 和 velocity_smoother 承担。
6.3.6 Nav2 版:Launch 如何启动 Nav2
run_nav2.sh 不是直接执行某个规划器,而是先加载 ROS 2 环境和本章安装空间,再调用 Launch:
run_nav2.sh
  ├── source /opt/ros/humble/setup.bash
  ├── source code/code_chapter10_2/ros2_install/setup.bash
  └── ros2 launch g2_chapter10_2_nav nav2_navigation.launch.py
nav2_navigation.launch.py 又完成三层启动。
第一层:单独启动静态地图服务器。
# 摘自 code/code_chapter10_2/launch/nav2_navigation.launch.py
map_server = Node(
    package="nav2_map_server",
    executable="map_server",
    name="map_server",
    output="screen",
    parameters=[params, {"yaml_filename": map_yaml, "use_sim_time": True}],
)
地图文件不在 nav2_params.yaml 中写死(那里 yaml_filename: ""),而由 Launch 参数 map 覆盖 yaml_filename。因此可以在命令行替换地图:
ros2 launch g2_chapter10_2_nav nav2_navigation.launch.py \
  map:=/absolute/path/to/another_map.yaml
第二层:让地图服务器进入 active。 本章创建 lifecycle_manager_map,设置 autostart: true,并管理 map_server,所以无需手动执行 configure 和 activate:
# 摘自 code/code_chapter10_2/launch/nav2_navigation.launch.py
map_lifecycle = Node(
    package="nav2_lifecycle_manager",
    executable="lifecycle_manager",
    name="lifecycle_manager_map",
    output="screen",
    parameters=[
        {"use_sim_time": True},
        {"autostart": True},
        {"node_names": ["map_server"]},
    ],
)
第三层:包含 Nav2 官方导航 Launch。
# 摘自 code/code_chapter10_2/launch/nav2_navigation.launch.py
navigation = IncludeLaunchDescription(
    PythonLaunchDescriptionSource(os.path.join(nav2_dir, "launch", "navigation_launch.py")),
    launch_arguments={
        "use_sim_time": "true",
        "autostart": "true",
        "params_file": params,
        "use_composition": "False",
    }.items(),
)
这一步启动并激活 controller_server、planner_server、smoother_server、behavior_server、bt_navigator、waypoint_follower、velocity_smoother 和导航 Lifecycle Manager。use_composition: False 表示这些组件以便于学习和排查的独立进程运行。Launch 还声明了三个参数:params_file(默认包内 config/nav2_params.yaml)、map(默认包内 maps/chapter10_2_map.yaml)、use_rviz(默认 true)。
6.3.7 Nav2 版:NavigateToPose 的具体调用
命令行目标不是向 /goal_pose 发布一条普通消息,而是调用 Nav2 的 /navigate_to_pose Action。Action 适合长时间任务,因为它同时包含:
- Goal:目标位姿;
- Feedback:剩余距离、恢复次数等中间状态;
- Result:最终成功、失败或取消状态;
- Cancel:任务执行过程中取消目标的能力。
本章从 Shell 到 Python 的调用链如下:
send_goal.sh
  ├── source /opt/ros/humble/setup.bash
  ├── source ros2_install/setup.bash
  └── ros2 run g2_chapter10_2_nav send_goal --x ... --y ... --yaw ...
          ↓ setup.py 中的 console_scripts
     g2_chapter10_2_nav.send_goal:main
          ↓
     GoalClient.send()
          ↓
     ActionClient(..., "navigate_to_pose")
setup.py 注册入口:
# 摘自 code/code_chapter10_2/g2_chapter10_2_nav/setup.py
entry_points={"console_scripts": ["send_goal = g2_chapter10_2_nav.send_goal:main"]},
因此 ros2 run 并不是按文件路径运行脚本,而是在已经构建并 source 的 ROS 2 安装空间中查找这个入口。
1. 创建 Action Client。
# 摘自 code/code_chapter10_2/g2_chapter10_2_nav/g2_chapter10_2_nav/send_goal.py
self.client = ActionClient(self, NavigateToPose, "navigate_to_pose")
在根命名空间运行时,相对名称 navigate_to_pose 解析为 /navigate_to_pose,它由 bt_navigator 提供。
2. 把平面目标转换为 PoseStamped。
# 摘自 send_goal.py(_make_goal)
goal.pose.header.frame_id = "map"
goal.pose.header.stamp = self.get_clock().now().to_msg()
goal.pose.pose.position.x = x
goal.pose.pose.position.y = y
goal.pose.pose.orientation.z = math.sin(yaw / 2.0)
goal.pose.pose.orientation.w = math.cos(yaw / 2.0)x、y 的单位是米,yaw 的单位是弧度,而且目标必须使用 map 坐标系。二维航向只需设置四元数的 z 和 w 分量:绕
3. 等待服务器和 Lifecycle 激活。
# 摘自 send_goal.py(send)
if not self.client.wait_for_server(timeout_sec=startup_timeout):
    self.get_logger().error("Nav2 action 未就绪,请检查 bringup 和 lifecycle 状态")
    return False
Action 名称已经出现在 ros2 action list 中,仍不一定意味着 bt_navigator 已经进入 active。本章客户端发送后如果暂时被拒绝,会每隔 1 s 重试,直到目标被接受或超过 startup_timeout(默认
4. 异步发送目标并注册反馈回调。
# 摘自 send_goal.py(send)
while True:
    future = self.client.send_goal_async(
        self._make_goal(x, y, yaw), feedback_callback=self._feedback
    )
    rclpy.spin_until_future_complete(self, future)
    handle = future.result()
    if handle is not None and handle.accepted:
        break
    if time.monotonic() >= deadline:
        break
    self.get_logger().warn("Nav2 尚未激活,1 秒后重试目标")
time.sleep(1.0)目标被接受后,bt_navigator 开始 tick 行为树。反馈回调每 0.5 s 最多打印一次剩余距离和恢复次数,避免终端被高频日志刷满。
5. 等待最终 Result。
# 摘自 send_goal.py(send)
result_future = handle.get_result_async()
rclpy.spin_until_future_complete(self, result_future)
result = result_future.result()
# ...
self.get_logger().info(f"导航结束,action 状态码:{result.status}")
return result.status == GoalStatus.STATUS_SUCCEEDED
只有 Action 状态为 STATUS_SUCCEEDED 才算完成。全局路径已经生成、机器人开始运动或 /cmd_vel 出现非零值,都只是中间状态。失败时 main() 以 SystemExit(1) 退出,便于脚本判断。
把内部过程展开后,一次目标的实际执行顺序如下:
send_goal.py向/navigate_to_pose发送map坐标系目标;bt_navigator接受目标并启动默认 NavigateToPose 行为树;- 行为树请求
planner_server计算路径; planner_server从 TF 获取当前机器人位姿,并读取global_costmap;GridBased对应的 NavFn A* 插件生成全局路径;- 行为树把路径交给
controller_server的FollowPath; controller_server每秒执行约 20 个控制周期;- DWB 从
/odom获取当前速度,从 TF 获取当前位姿,从local_costmap获取障碍; - DWB 对全向速度样本做前向模拟和 critic 评分,选出当前周期最优速度;
- 原始速度经
/cmd_vel_nav进入velocity_smoother; - 平滑后的
/cmd_vel被nav2_bridge.py接收; - bridge 调用第四章
G2BaseController,底盘在 Isaac Sim 中运动; - 新
/odom、/scan和 TF 返回 Nav2,下一控制周期重新计算; - 若规划或控制失败,行为树调用清除代价地图或
behavior_server恢复动作,再重试; - 进入
0.12 m位置容差和0.12 rad朝向容差后,Action 返回成功。
在 RViz 中使用 Nav2 Goal 工具时,入口界面不同,但最终同样向 Nav2 的 NavigateToPose 接口提交 map 坐标系目标,后续规划、控制与 bridge 执行链不变。
6.3.8 Nav2 版:参数修改怎样真正生效
本章保留了两份配置:顶层 config/launch/maps 便于阅读,包内同名目录用于 ROS 2 构建。build_nav2.sh 会先生成地图,再把顶层文件复制到 g2_chapter10_2_nav 包内,最后执行 colcon build:
顶层 config/nav2_params.yaml
          │ build_nav2.sh 复制
          ▼
g2_chapter10_2_nav/config/nav2_params.yaml
          │ colcon --symlink-install
          ▼
ros2_install/share/g2_chapter10_2_nav/config/nav2_params.yaml
          │ run_nav2.sh / ros2 launch
          ▼
各 Nav2 节点参数
因此推荐的修改步骤是:
- 修改
code/code_chapter10_2/config/nav2_params.yaml; - 重新运行
bash code/code_chapter10_2/build_nav2.sh,把顶层配置同步到 ROS 2 包; - 结束旧的 Nav2 进程;
- 重新运行
run_nav2.sh; - 用
ros2 param get检查运行节点实际收到的参数。
例如:
ros2 param get /planner_server GridBased.use_astar
ros2 param get /controller_server FollowPath.max_vel_x
ros2 param get /controller_server FollowPath.max_vel_y
ros2 param get /local_costmap/local_costmap robot_radius
ros2 param get /velocity_smoother max_velocity
修改参数后只看 YAML 文件还不够,必须确认"配置文件被同步、节点重新启动、运行参数值正确、对应插件确实被行为树调用"。这四步共同成立,参数才真正进入 Nav2 执行链。
⚠️ 注意:直接修改包内
g2_chapter10_2_nav/config/nav2_params.yaml的改动会在下一次运行build_nav2.sh时被顶层文件覆盖。请始终修改顶层文件。
第七部分 代码运行
7.1 环境部署
💡 路径约定:下文命令中
/path/to/project-root表示本仓库在你电脑上的根目录,均为占位符,请替换为自己机器上的实际路径。
本章命令面向仓库在 Ubuntu 环境中的路径:
/path/to/project-root运行前应具备:
- Isaac Sim;
- ROS 2 Humble;
- Nav2;
- 本仓库完整代码与模型资产;
- 第四章
code/code_chapter4底盘控制代码。
教学版可以只运行算法单元测试,不需要 Isaac Sim。完整仿真和 Nav2 联调则需要对应运行环境。
两套 Python 环境不能混用。 ROS 2 Humble 的系统 rclpy 通常对应 Python 3.10,而当前 Isaac Sim 使用自己的 Python 3.11 环境。本章脚本已经分离两类进程:
run_teaching_navigation.sh、run_nav2_bridge.sh使用 Isaac Sim 的python.sh和 Isaac ROS 2 Bridge 库(脚本中默认ISAAC_SIM_ROOT=/root/isaacsim,可通过环境变量覆盖);run_nav2.sh、send_goal.sh、run_rviz.sh、build_nav2.sh使用系统 ROS 2 Humble 环境。
构建 Nav2 示例。 Nav2 示例首次运行前需要构建 ROS 2 包:
cd /path/to/project-root
bash code/code_chapter10_2/build_nav2.sh
构建脚本会依次完成:
- 运行
build_map.py生成 PGM/YAML 地图; - 把顶层地图同步到
g2_chapter10_2_nav/maps; - 把 Nav2 参数和 RViz 配置同步到包内
config; - 把 Launch 文件同步到包内
launch; source /opt/ros/humble/setup.bash;- 使用
colcon构建包; - 安装到
code/code_chapter10_2/ros2_install。
导航场景展示:
图 10-17 导航场景展示:room_1 场景中的 G2 机器人、三块静态障碍与移动障碍
7.2 代码执行
7.2.1 运行不使用 Nav2 的教学导航
打开终端 1,启动 Isaac Sim 与教学导航主程序:
cd /path/to/project-root
bash code/code_chapter10_1/run_teaching_navigation.sh
程序会自动加载:
room_1场景;- G2 机器人;
- 三个静态矩形障碍;
- 一个周期移动障碍;
- 默认起点
(-3.6, -3.3, 0.0); - 默认目标
(3.6, 3.2, 1.57)。
常用运行参数如下(分别用于无窗口运行、关闭移动障碍、指定目标、关闭 ROS 2 接口和修改超时):
# 无 Isaac Sim 图形窗口运行,但保留 ROS 2 和 RViz 数据
bash code/code_chapter10_1/run_teaching_navigation.sh --headless

# 关闭移动障碍,只观察全局规划和基础跟踪
bash code/code_chapter10_1/run_teaching_navigation.sh \
  --no-dynamic-obstacle

# 指定目标 x、y、yaw
bash code/code_chapter10_1/run_teaching_navigation.sh \
  --goal 3.2 2.8 1.57

# 完全关闭 ROS 2 可视化接口
bash code/code_chapter10_1/run_teaching_navigation.sh --no-rviz

# 修改最大允许仿真时间
bash code/code_chapter10_1/run_teaching_navigation.sh \
  --timeout 120
如果需要 RViz,在终端 2 运行下面的命令,它用系统 ROS 2 加载 chapter10_1_navigation.rviz 配置:
cd /path/to/project-root
bash code/code_chapter10_1/run_rviz.sh
可以在 RViz 中使用 2D Goal Pose 工具发送新目标。新目标会发布到 /goal_pose,教学导航器将清除当前路径并从机器人实时位置重新规划。
7.2.2 运行纯算法测试
不启动 Isaac Sim 时,可运行下面的命令,用 unittest 自动发现并执行教学版算法测试:
cd /path/to/project-root
python3 -m unittest discover \
  -s code/code_chapter10_1/tests -v
测试覆盖:
- 地图坐标转换;
- 地图保存、加载和膨胀;
- A* 全局规划;
- 防斜向穿墙;
- 路径捷径化与平滑;
- 局部动态绕障;
- 前视轨迹跟踪;
- 碰撞监控与进度检查;
- 完整导航状态机;
- ROS 2 接口中的非运行时数学逻辑。
单元测试通过只说明这些 Python 模块在测试输入下符合预期,不等于 Isaac Sim、ROS 2、Nav2 和真实机器人已经完成端到端验证。
⚠️ 注意:当前仓库快照中
code/code_chapter10_1/下没有tests/目录。如果执行上面的命令时报告找不到目录,说明测试文件未随本仓库发布;可以参考第二、三部分中的小程序(5×5 网格 A*、Chaikin、重采样、前视跟踪)自行编写测试。
7.2.3 运行 Nav2 示例
构建完成后,推荐使用三个终端。
终端 1:启动 Isaac Sim 与 Nav2 bridge。 下面的命令启动仿真、G2 底盘、模拟激光和 ROS 2 桥接器:
cd /path/to/project-root
bash code/code_chapter10_2/run_nav2_bridge.sh
无窗口运行:
bash code/code_chapter10_2/run_nav2_bridge.sh --headless关闭移动障碍:
bash code/code_chapter10_2/run_nav2_bridge.sh \
  --no-dynamic-obstacle
bridge 正常启动后会提示它正在订阅 /cmd_vel,并发布 /odom、/scan、/clock 和 TF。
终端 2:启动地图服务器、Nav2 和 RViz。 下面的命令通过 Launch 启动 map_server、全部 Nav2 服务器和 RViz:
cd /path/to/project-root
bash code/code_chapter10_2/run_nav2.sh
如果在无图形界面的服务器运行,用 use_rviz:=false 关闭 RViz:
bash code/code_chapter10_2/run_nav2.sh use_rviz:=false随后可在另一个带图形环境的终端单独启动 RViz:
bash code/code_chapter10_2/run_rviz.sh终端 3:发送 NavigateToPose 目标。 下面的命令通过 Action 客户端向 Nav2 发送目标
cd /path/to/project-root
bash code/code_chapter10_2/send_goal.sh \
  --x 3.6 --y 3.2 --yaw 1.57
也可以在 RViz 中使用 Nav2 Goal 工具发送目标。具体操作为:
- 确认 RViz 的 Fixed Frame 为
map; - 等待
/map、机器人模型或坐标轴、/scan、global/local costmap 正常显示; - 单击工具栏中的 Nav2 Goal;
- 在地图自由区域按下鼠标,拖动箭头指定目标朝向后松开;
- 观察
/plan出现全局路径、/local_plan出现 DWB 当前局部轨迹,随后机器人开始运动; - 到达后查看 Nav2 终端或 Action 客户端的最终状态,而不是只根据路径是否显示判断成功。
目标必须位于地图自由区域,并且机器人到目标之间存在可行通路。如果 Nav2 启动较慢,可以提高客户端等待时间:
bash code/code_chapter10_2/send_goal.sh --x 3.6 --y 3.2 --yaw 1.57 --startup-timeout 607.2.4 运行检查
可以先运行快速检查脚本,它列出关键话题、NavigateToPose Action,并在 5 秒内尝试打印 map -> base_link 变换:
bash code/code_chapter10_2/check_nav2.sh它会检查:
/clock;/cmd_vel;/map;/odom;/scan;/plan;/local_plan;/navigate_to_poseAction;map -> base_linkTF。
也可以分别执行:
ros2 topic echo /clock --once
ros2 topic echo /scan --once
ros2 topic echo /odom --once
ros2 topic echo /cmd_vel --once
ros2 action list | grep navigate_to_pose
ros2 lifecycle get /planner_server
ros2 lifecycle get /controller_server
ros2 run tf2_ros tf2_echo map base_link
7.3 运行结果
7.3.1 教学导航输出
正常启动后,控制台会显示类似的状态变化:
=== 第十章教学版:不使用 Nav2 的完整导航 ===
起点:(-3.60, -3.30)
目标:(3.60, 3.20, 1.57)
算法链:A* → 路径优化 → 局部重规划 → 全向前视跟踪 → 碰撞监控
[CONTROLLING] 局部路径畅通,正在跟踪全局路径
[CONTROLLING] 检测到障碍,正在稳定绕行
[SUCCEEDED] 目标已到达
[完成] 到达目标,最终位姿:(..., ..., ...)
实际日志是否出现绕行状态,取决于移动障碍与机器人到达交叉区域的时间关系。
如何读懂这些输出:
- 前四行由
demo_navigation.py在进入主循环前打印,"起点"是 Isaac Sim 中实测的初始位置,因此可能与配置值有毫米级差异; [状态] 消息只在状态或消息变化时打印。第一次update()中 PLANNING 成功后会在同一周期继续进入控制分支,所以通常直接看到[CONTROLLING],而"全局规划完成:扩展 N 个栅格"会被随后的局部规划消息覆盖;- 看到"检测到障碍,正在稳定绕行"说明局部参考段被动态障碍挡住,
LocalPlanner启用了局部 A*;之后再次出现"局部路径畅通"说明滞回计数已满,切回全局参考; - 若出现"恢复行为 k/3:重新规划",说明触发过局部阻塞、进度检查或碰撞急停;出现
[FAILED]时程序会抛出RuntimeError并附带原因; [完成]行给出最终,应满足与目标距离不超过 、航向误差不超过 。
在 RViz 中重点观察:
| 显示内容 | 话题 | 应观察的现象 |
|---|---|---|
| 静态地图 | /map | 墙体和三个静态障碍与场景对应 |
| 全局路径 | /plan/global | 从起点绕开静态障碍到达目标 |
| 局部路径 | /plan/local | 无动态阻挡时贴近全局路径,阻挡时产生局部绕行 |
| 执行轨迹 | /plan/executed | 机器人真实走过的轨迹逐渐增长 |
| 模拟雷达 | /scan | 扫描线随机器人和移动障碍变化 |
| 导航标记 | /navigation/markers | 目标、前视点和动态障碍位置 |
| 里程计与 TF | /odom、TF | map -> odom -> base_link -> base_scan 连通 |
动态避障演示:
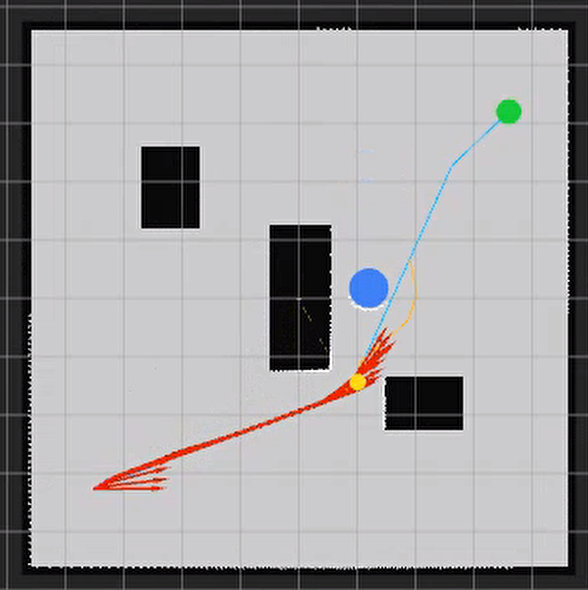
图 10-18 教学导航动态避障演示:局部路径偏离全局路径,绕开移动障碍
导航终点演示:
图 10-19 教学导航终点演示:机器人到达目标位置并对准最终朝向
7.3.2 Nav2 导航输出
目标客户端正常工作时会显示:
等待 Nav2 navigate_to_pose action...
目标已接受
剩余距离:... m,恢复次数:...
导航结束,action 状态码:...
只有 Action 状态为 SUCCEEDED 才表示 Nav2 任务成功结束。看到全局路径、局部轨迹或 /cmd_vel 都不能单独证明机器人最终到达目标。
如何读懂这些输出:
- "等待 Nav2 navigate_to_pose action..." 之后若长时间无响应,说明
bt_navigator尚未提供 Action;若出现"Nav2 尚未激活,1 秒后重试目标",说明 Action 已存在但 Lifecycle 尚未 active; - "剩余距离"每
最多打印一次,应总体单调下降;"恢复次数"增加说明行为树调用了恢复分支; - "action 状态码"是
action_msgs/GoalStatus中的整数,STATUS_SUCCEEDED对应 4,STATUS_ABORTED对应 6,STATUS_CANCELED对应 5(ROS 2 标准定义);客户端在非成功时以退出码 1 结束。
实验中动态避障效果演示:
图 10-20 Nav2 动态避障演示:RViz 中显示全局路径 /plan、DWB 局部轨迹与两层代价地图
本章小结
知识回顾
| 主题 | 核心要点 | 教学版实现 | Nav2 对应 |
|---|---|---|---|
| 位姿与 TF | map -> odom -> base_link -> base_scan;速度在 base_link | geometry.py | bridge 发布 TF |
| 占据栅格 | floor 换算行列 | costmap.py | map_server |
| 膨胀 | inflated() | inflation_layer,指数衰减 | |
| 全局规划 | AStarPlanner | NavFn use_astar: true | |
| 路径优化 | 捷径化 → Chaikin → 0.12 m 重采样 → 切线航向,全程碰撞复检 | TrajectoryOptimizer | Simple Smoother(需 BT 调用) |
| 局部规划 | 2.4 m 局部目标、3 m 窗口、0.40 s 周期、3 周期滞回 | LocalPlanner | DWB + local_costmap |
| 轨迹跟踪 | 0.70 m 前视点、 | HolonomicPathTracker | DWB critics |
| 安全与恢复 | 0.12 s 碰撞预测、7 s 无进展、最多 3 次恢复、20° 倾斜停车 | TeachingNavigator | Progress Checker、behavior_server |
| 速度链 | 多层限速与 0.5 s 超时 | ControlLimits | velocity_smoother + bridge |
两套示例的区别可以总结为:
| 对比项 | code_chapter10_1 | code_chapter10_2 |
|---|---|---|
| 主要目的 | 学习导航算法内部流程 | 学习标准 Nav2 工程集成 |
| 全局规划 | 自编八邻域 A* | NavFn A* 插件 |
| 路径优化 | 自编捷径化、Chaikin、重采样 | 已配置 Simple Smoother;实际调用由行为树决定 |
| 局部规划 | 局部窗口 A* | DWB 速度空间采样 |
| 路径跟踪 | 全向前视比例控制 | DWB 轨迹评分与控制 |
| 任务调度 | Python 状态机 | Behavior Tree Navigator |
| 恢复机制 | 清除局部历史并重新规划 | Behavior Server + 行为树 |
| 接口 | 教学专用路径与标记话题 | 标准 Nav2 话题、Lifecycle 和 Action |
| 定位 | 仿真真值 | 仿真真值,未启用 AMCL |
| 适用场景 | 理解原理、修改算法 | 接近实际 ROS 2 工程使用方式 |
教学版的价值在于把导航拆成可阅读、可测试的模块,让读者理解每一层的输入、输出和边界。Nav2 版的价值在于展示实际工程如何通过插件、参数文件、Lifecycle、行为树和 ROS 2 Action 组织这些功能。
本章最终建立了两条完整链路。
第一条是算法学习链:
占据栅格
    ↓
障碍膨胀
    ↓
A* 全局路径
    ↓
路径优化
    ↓
局部动态绕行
    ↓
全向轨迹跟踪
    ↓
安全监控与恢复
第二条是 Nav2 工程链:
NavigateToPose 目标
    ↓
Behavior Tree Navigator
    ↓
Planner Server
    ↓
可选的 Smoother Server
    ↓
Global/Local Costmap
    ↓
Controller Server + DWB
    ↓
Velocity Smoother
    ↓
/cmd_vel
    ↓
G2BaseController
    ↓
Isaac Sim G2
在此基础上,后续可以继续接入 SLAM、AMCL、真实激光雷达、真实底盘里程计和更复杂的恢复行为,逐步从教学仿真导航扩展到真实机器人自主导航系统。
课后练习
建议先关闭移动障碍,确保静态导航稳定,再逐步加入局部避障。每次只修改一类参数,并记录路径长度、完成时间、最小障碍距离、最大横向误差和恢复次数。
思考题:可采纳启发函数。 在 2.5 节的
网格上,如果把启发函数换成欧氏距离 ,它还可采纳吗?如果换成曼哈顿距离 呢?对八邻域而言,哪一个可能导致 A* 返回非最优路径?请用起点 的 值与真实代价 比较说明。 手算题:Chaikin 与重采样。 对折线
做一次 Chaikin 迭代,写出全部新点;再对结果以 spacing = 0.5重采样,写出前 5 个点及其航向。用TrajectoryOptimizer的chaikin()、resample()、assign_yaws()验证你的答案。动手题:地图膨胀半径。 教学版修改:
textMapConfig.safety_marginNav2 版修改:
textlocal_costmap.inflation_layer.inflation_radius global_costmap.inflation_layer.inflation_radius观察:路径与墙面的距离;狭窄通道是否仍可通行;局部规划失败次数。请同时用 1.5 节的公式预测
safety_margin增大到多少时某条通道会被堵死。动手题:四邻域与八邻域 A*。 教学版把:
textPlannerConfig.allow_diagonal = False比较路径长度、折点数量和扩展节点数(导航器打印的"全局规划完成:扩展 N 个栅格")。关闭对角移动后,路径通常更接近水平和竖直折线。再把
heuristic_weight改为2.0,比较扩展节点数的变化,并解释与 2.5 节小网格结果是否一致。动手题:路径点间距、前视距离与局部重规划稳定性。 依次调整:
textPlannerConfig.path_spacing TrackerConfig.lookahead_distance一般规律为:点间距太小——路径点密集,计算与可视化数据增加;点间距太大——弯道表达粗糙;前视距离太小——跟踪精细但容易摆动;前视距离太大——运动平滑但可能切弯,窄通道风险增加。随后修改:
textPlannerConfig.local_replan_period PlannerConfig.detour_hold_cycles TrackerConfig.detour_speed_limit观察移动障碍附近是否出现左右换边、急转或路径跳变。把
detour_hold_cycles设为 0 时,按 4.2 节分析预测会发生什么。动手题:DWB 速度采样与 Critic 权重。 修改:
textvx_samples vy_samples vtheta_samples sim_time采样数量增加通常能提供更多候选运动,但计算量也会增加。
sim_time增大可让控制器看得更远,但也可能使机器人在狭窄环境中过于保守。之后调整 critic 权重,建议按以下顺序:- 先确保
BaseObstacle能阻止碰撞; - 再平衡
PathDist和GoalDist; - 调整
PathAlign和GoalAlign; - 最后处理
RotateToGoal与振荡问题。
不要一次同时修改所有权重,否则难以判断行为变化来自哪个参数。另外尝试把
min_vel_y、max_vel_y都设为 0,观察 G2 是否退化为不能横移的底盘。修改后记得按 6.3.8 节重新构建并用ros2 param get确认。- 先确保
参考资料
- 本章原文:
docs/chapter10/第十章 移动底盘规划基础与Nav2框架.md(原文未单独列出参考资料条目); - 本章代码:
code/code_chapter10_1/(教学导航)、code/code_chapter10_2/(Nav2 工程,参数见config/nav2_params.yaml); - 第四章 G2 底盘控制代码:
code/code_chapter4/(base_controller.py、kinematics.py、config.py); - Nav2 官方文档(补充阅读,本章 5.3 节膨胀代价公式、5.2 节行为树结构依据此文档整理):https://docs.nav2.org/