第四章 移动底盘运动学与控制
本章导读:前几章我们学会了安装 Isaac Sim、在场景中加载模型并调用基本 API。从本章开始,G2 机器人要真正"动起来"。移动底盘是移动机器人的"腿":后续的移动抓取、SLAM 建图、自主导航,乃至执行大模型生成的任务,都建立在"底盘能稳定移动、准确停车"之上。本章从最基础的位姿、速度和坐标系出发,讲解 G2 四轮独立转向底盘的结构、正逆运动学、转向优化与轮速缩放、二维位姿反馈控制,并用 Isaac Sim 代码把它们串起来。
本章最终要跑通两个案例:速度控制示例(前进、横移、原地旋转、斜向并旋转、平滑停车)和航点控制示例(依次闭环到达 4 个目标位姿,走出一个约 1 m × 1 m 的方形轨迹)。本章建立的"底盘速度接口
"会在后续导航章节中被反复复用。
本章概览
本章要解决的问题
假设你在键盘上按下"向左平移 0.35 m/s",或者导航程序告诉机器人"去房间里
学习目标
学完本章,你能够:
- 解释世界坐标系与底盘坐标系的区别,说明为什么航点控制中必须先做坐标变换;
- 推导四轮独立转向(Swerve Drive)底盘的逆运动学公式,并手算任意
下四个轮子的转向角和驱动轮速; - 推导正运动学的最小二乘角速度估计公式,并用它实现轮速里程计;
- 解释转向最短路径(翻转
并反转轮速)与轮速统一缩放的原理,并能用数值说明"统一缩放"为什么比"单独截断"好; - 实现一个二维位姿比例控制器,手算给定位姿误差下的速度指令;
- 运行
demo_velocity_control.py和demo_waypoint_control.py,读懂终端输出;
前置知识
- 第一至三章:Isaac Sim 的安装、Python 环境(
python.sh)以及 World、Articulation 等基本概念; - 数学:平面向量的加法与点积、二维旋转矩阵、三角函数与
atan2、弧度制; - 物理:刚体平面运动中"线速度 = 角速度 × 半径"的关系;
- 编程:Python 的
dataclass、类与方法、math模块。
知识地图
图 4-1 本章知识地图:上排是每个控制周期依次执行的计算链,绿色虚线是位姿反馈,下排是对应的代码文件
对应代码
本章代码位于 code/code_chapter4/:config.py(参数配置)、kinematics.py(正逆运动学与里程计)、base_controller.py(底盘控制器与位姿控制器)、simulation.py(Isaac Sim 环境)以及两个演示程序 demo_velocity_control.py、demo_waypoint_control.py。使用的机器人模型是 assets/robot/G2_omnipicker/robot.usda,仿真环境是 assets/background/room/room_1/background.usda。
本章前六部分集中讲概念、结构、数学原理和关键算法,每个知识点后面紧跟对应的真实源码片段;第七部分再把这些片段按执行顺序串成完整程序;第八部分负责运行和结果分析。
第一部分 移动底盘控制基础
1.1 从机器人位姿到速度控制
直观理解:描述一个在地面上移动的机器人,只需要回答两个问题——"它现在在哪、朝哪"(位姿),以及"它接下来怎么动"(速度)。
在平面环境中,可以使用二维位姿描述机器人状态:
上标
、 表示机器人在世界坐标系中的位置,单位为米; 表示机器人绕竖直轴的朝向角,也称为航向角或 yaw,单位为弧度。
位姿回答的是"机器人在哪里、朝向哪里",而速度描述的是"机器人接下来怎样运动"。平面底盘速度通常写成:
三个速度分量的含义如下:
| 分量 | 单位 | 正方向 | 含义 |
|---|---|---|---|
| m/s | 机器人前方 | 前后移动速度 | |
| m/s | 机器人左方 | 左右横移速度 | |
| rad/s | 逆时针 | 绕底盘中心旋转的角速度 |
因此:
、 、 表示向前移动; 、 、 表示向左横移; 、 、 表示逆时针原地旋转; - 三个分量同时不为零时,机器人会一边斜向平移,一边旋转。
对应代码:在 code/code_chapter4/kinematics.py 中,位姿和速度分别用两个数据类表示,注释里直接写明了单位和正方向:
# 摘自 code/code_chapter4/kinematics.py
@dataclass(frozen=True)
class ChassisVelocity:
    """底盘坐标系中的速度指令。"""

    vx: float = 0.0       # 前向速度,m/s
    vy: float = 0.0       # 左向速度,m/s
    wz: float = 0.0       # 逆时针角速度,rad/s


@dataclass
class Pose2D:
    """平面位姿。"""

    x: float = 0.0
    y: float = 0.0
    yaw: float = 0.0
ChassisVelocity 被声明为 frozen=True(不可修改),因为一条速度指令一旦生成就不应被就地篡改,每次限幅都会创建一个新对象;Pose2D 则需要在里程计中被反复累加,所以是可变的。
合速度与限速:
例如,
角度单位:角度和角速度通常使用弧度:
角度有一个特殊性质:
# 摘自 code/code_chapter4/kinematics.py
def normalize_angle(angle: float) -> float:
    """把角度归一化到 [-pi, pi)。"""
return (angle + math.pi) % (2.0 * math.pi) - math.pi代码解读:先加 normalize_angle(3.5) normalize_angle(math.pi) 返回
⚠️ 注意:需要特别区分底盘角速度
和车轮自转角速度 。前者表示整个机器人绕底盘中心转得多快,后者表示某个驱动轮绕自身轴线转得多快。两者单位相同(rad/s),但物理意义不同。代码里前者叫 wz,后者叫wheel_speed。
1.2 世界坐标系与底盘坐标系
直观理解:世界坐标系像房间地板上画的方格,永远不动;底盘坐标系像贴在机器人身上的"前/左"标签,跟着机器人一起走、一起转。机器人控制中最容易出现的问题之一,就是没有区分这两者。
世界坐标系固定在仿真场景中,不会随着机器人运动。房间中的航点、物体位置和机器人全局位姿都使用世界坐标系描述。
底盘坐标系固定在机器人身上,会跟随机器人一起平移和旋转。本章统一采用右手坐标系:
- 底盘
轴指向机器人前方; - 底盘
轴指向机器人左方; - 底盘
轴指向机器人上方; - 绕
轴的正方向为从上向下看逆时针。
底盘速度
这一点在航点控制中尤其重要。航点位置位于世界坐标系,而底盘速度位于机器人坐标系,所以不能直接把世界坐标误差当作
两个方向的变换公式(本章会反复用到,记住一对就够了):设机器人航向为
- 世界 → 底盘(用于位姿控制,把误差转到机器人视角):
- 底盘 → 世界(用于里程计,把机器人速度积分到地图上):
两个矩阵互为转置(也互为逆),因为旋转矩阵是正交矩阵。
图 4-2 同一个误差向量(红色)在世界坐标系中是 (0.6, 0.8),在航向 30° 的底盘坐标系中约为 (0.92, 0.39)
案例:机器人航向
验证:
💡 要点:判断一个量属于哪个坐标系,就问"机器人转身后它会不会跟着变"。航点、物体位置不会变(世界系);"向前""向左"会变(底盘系)。
1.3 常见底盘与本章控制目标
常见移动底盘主要包括差速底盘、麦克纳姆轮底盘和四轮独立转向底盘。
| 底盘类型 | 可直接控制的速度 | 能否直接横移 | 特点 |
|---|---|---|---|
| 差速底盘 | 不能 | 结构简单;靠左右轮速差转向,要到侧面需先转向再前进 | |
| 麦克纳姆轮底盘 | 能 | 利用轮缘斜向滚子产生横向分力;运动效果易受滚子接触、地面摩擦和负载变化影响 | |
| 四轮独立转向(Swerve Drive) | 能 | 每个轮组都能独立改变朝向和驱动速度,G2 采用此方案 |
差速底盘通过左右轮速差完成转向,一般只能直接控制前后速度和旋转速度,不能直接横移。机器人要移动到侧面时,通常需要先转向再前进。
麦克纳姆轮底盘利用轮缘上的斜向滚子产生横向分力,可以直接实现前后、左右和旋转运动,但运动效果容易受到滚子接触、地面摩擦和负载变化影响。
G2 使用四轮独立转向底盘,也称为 Swerve Drive。四个轮组都能独立改变朝向和驱动速度,因此可以直接控制完整的
本章要建立的完整控制链是:
动作或目标位姿 → 底盘速度 → 四个轮子状态 → 八个底盘关节 → 轮地接触 → G2 实际运动。
本章不会通过直接修改世界位姿让机器人瞬移,也不会调用 Isaac Sim 已经封装好的底盘控制器。base_controller.py 的文件头注释写得很明确:
# 摘自 code/code_chapter4/base_controller.py(模块文档字符串)
"""G2 底盘控制器。

这里没有调用 Isaac Sim 自带的 DifferentialController、HolonomicController
或 WheelBasePoseController。底盘运动学和位姿反馈控制均由本代码实现。
"""
运动学和控制逻辑由本章代码自行实现,Isaac Sim 只负责关节执行和物理仿真。
第二部分 G2 机器人底盘结构
2.1 四轮独立转向结构与几何参数
直观理解:做运动学之前,必须先知道"轮子在哪里、有多大"。就像算圆周运动要先知道半径一样。
G2 模型包含移动底盘、升降机构、机械臂和其他关节,当前整个 articulation 共有 46 个自由度。本章只使用其中与移动底盘直接相关的 8 个主动关节。
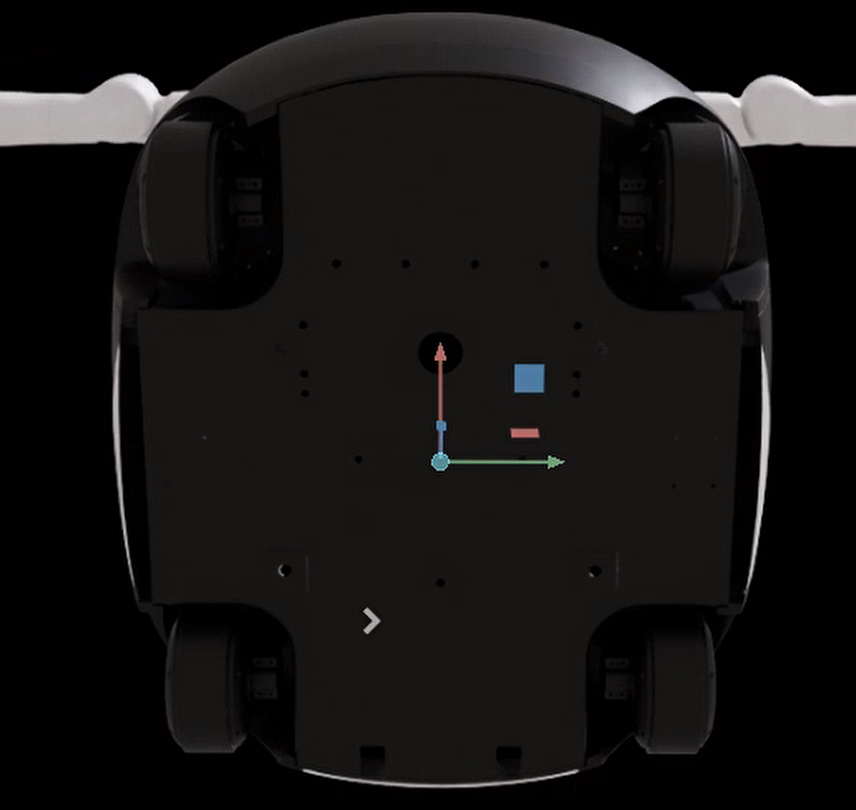
图 4-3 G2 机器人的四轮独立转向移动底盘
底盘包含四个轮组,并统一按以下顺序处理:
- 左前轮 LF(Left Front);
- 左后轮 LR(Left Rear);
- 右前轮 RF(Right Front);
- 右后轮 RR(Right Rear)。
统一顺序非常重要。轮子位置、转向关节、驱动关节和运动学计算必须一一对应,否则机器人可能出现错误横移、异常旋转或四个轮子互相对抗。config.py 中专门用注释强调了这一点:
# 摘自 code/code_chapter4/config.py
# 顺序必须始终保持:左前、左后、右前、右后。
WHEEL_NAMES = ("left_front", "left_rear", "right_front", "right_rear")
底盘运动学需要三个基本几何参数:
| 参数 | 符号 | 数值 | 含义 |
|---|---|---|---|
| 轮子半径 | 0.070 m | 轮子中心到轮缘的距离 | |
| 轴距(wheel base) | 0.460 m | 前后轮中心之间的距离 | |
| 轮距(track width) | 0.436 m | 左右轮中心之间的距离 |
底盘坐标系原点位于四轮几何中心。半轴距和半轮距分别为:
四个轮子在底盘坐标系中的位置为:
| 轮子 | ||
|---|---|---|
| 左前 LF | ||
| 左后 LR | ||
| 右前 RF | ||
| 右后 RR |
这里规定前方

图 4-4 四轮独立转向底盘坐标系与几何参数:从俯视角度看,车头方向为 +x,机器人左侧为 +y,四个轮子的坐标符号由它们相对底盘中心的位置直接确定
对应代码:几何参数和轮子位置统一由 RobotGeometry 管理,轮子位置不是手写的四组常数,而是由轴距、轮距计算出来的属性,保证改一个参数时四个位置同步更新:
# 摘自 code/code_chapter4/config.py
@dataclass(frozen=True)
class RobotGeometry:
    """G2 四轮独立转向底盘的几何尺寸,单位为米。"""

    wheel_radius: float = 0.070
    wheel_base: float = 0.460
    track_width: float = 0.436

    @property
    def wheel_positions(self) -> tuple[tuple[float, float], ...]:
        """每个轮子在底盘坐标系中的 (x, y)。

        坐标约定:x 向前,y 向左,z 向上。
        """
        half_length = self.wheel_base / 2.0
        half_width = self.track_width / 2.0
        return (
            (+half_length, +half_width),  # 左前
            (-half_length, +half_width),  # 左后
            (+half_length, -half_width),  # 右前
            (-half_length, -half_width),  # 右后
        )
轮子位置在纯平移时影响不明显,但在旋转运动中非常重要。底盘绕中心旋转时,每个轮子都要沿自己的圆周切线方向运动。轮子离底盘中心越远,在相同底盘角速度下所需的轮心线速度越大。G2 每个轮子到中心的距离都是:
因此,轮径、轴距或轮距填写错误,会直接影响旋转速度、组合运动轨迹和里程计精度。
⚠️ 注意:如果把轮子半径错写成 0.080 m,逆运动学算出的轮速会偏小
,机器人实际速度也只有指令的 87.5%;而正运动学会把真实速度高估,里程计会越积越"远"。
2.2 转向关节与驱动关节
每个 G2 轮组包含两个主动自由度:
- 转向关节控制轮子的朝向。在 Isaac Sim 中,它接收位置目标,单位为弧度。转向角决定轮子速度向量指向哪里。
- 驱动关节控制轮子绕自身轴线旋转。在 Isaac Sim 中,它接收速度目标,单位为弧度每秒。驱动轮速决定轮心速度的大小和正反方向。
四个转向关节为:
| 轮组 | 转向关节名称 |
|---|---|
| 左前 | idx111_chassis_lwheel_front_joint1 |
| 左后 | idx121_chassis_lwheel_rear_joint1 |
| 右前 | idx131_chassis_rwheel_front_joint1 |
| 右后 | idx141_chassis_rwheel_rear_joint1 |
四个驱动关节为:
| 轮组 | 驱动关节名称 |
|---|---|
| 左前 | idx112_chassis_lwheel_front_joint2 |
| 左后 | idx122_chassis_lwheel_rear_joint2 |
| 右前 | idx132_chassis_rwheel_front_joint2 |
| 右后 | idx142_chassis_rwheel_rear_joint2 |
命名规律:idx1 后第二位数字 1/2/3/4 依次对应左前/左后/右前/右后,最后一位 1 表示转向(joint1)、2 表示驱动(joint2)。
# 摘自 code/code_chapter4/config.py
STEERING_JOINT_NAMES = (
    "idx111_chassis_lwheel_front_joint1",
    "idx121_chassis_lwheel_rear_joint1",
    "idx131_chassis_rwheel_front_joint1",
    "idx141_chassis_rwheel_rear_joint1",
)
DRIVE_JOINT_NAMES = (
    "idx112_chassis_lwheel_front_joint2",
    "idx122_chassis_lwheel_rear_joint2",
    "idx132_chassis_rwheel_front_joint2",
    "idx142_chassis_rwheel_rear_joint2",
)
当前模型加载后,转向关节索引为 22、23、24、25,驱动关节索引为 26、27、28、29。不过程序不直接写死索引,而是根据关节名称动态查找。这样即使 USD 模型调整了自由度顺序,只要关节名称不变,控制器仍然能够找到正确关节;如果关节缺失,程序会立即给出明确错误:
# 摘自 code/code_chapter4/base_controller.py
def _find_joint_indices(all_names: Sequence[str], required_names: Sequence[str]) -> list[int]:
    """严格查找关节,缺少任意一个关节都立即报错。"""
    name_to_index = {name: index for index, name in enumerate(all_names)}
    missing = [name for name in required_names if name not in name_to_index]
    if missing:
        raise RuntimeError(
            "G2 USD 中缺少底盘关节:"
            + ", ".join(missing)
            + "\n实际可用关节:"
            + ", ".join(all_names)
        )
return [name_to_index[name] for name in required_names]代码解读:先建立"名称 → 索引"字典;再找出所有缺失的名称,一次性报告(并附上实际可用的全部关节名,方便排查拼写);最后按 required_names 的顺序返回索引——所以返回列表的顺序天然就是 LF、LR、RF、RR。
2.3 从关节目标到机器人运动
一个轮子的实际轮心速度由转向角和驱动速度共同决定:
- 转向角决定速度向量方向;
- 驱动轮速决定速度向量大小和正负方向。
例如,轮子朝向前方并正向转动,轮心速度向前;轮子仍朝向前方但反向转动,轮心速度向后。轮子朝向左侧并正向转动,轮心速度向左。
用公式表达,转向角
这个式子就是第四部分正运动学的出发点;而第三部分的逆运动学,则是在已知
因此,底盘控制不能只计算四个轮速,还必须同时计算四个转向角。
本章在 Isaac Sim 中向四个转向关节发送位置目标,向四个驱动关节发送速度目标。随后由 Isaac Sim 计算关节响应、轮地接触和摩擦力,接触力再推动整个 G2 移动。机器人世界位姿不会被控制程序直接修改。
这种实现方式比直接设置世界坐标更接近真实机器人,也能真实反映转向延迟、加速过程、轮地摩擦和停车误差,为后续的移动抓取、SLAM 和导航提供可靠基础。
💡 要点:转向关节 = 位置控制("转到某个角度"),驱动关节 = 速度控制("以某个速度一直转")。这两种目标在代码中分别对应
ArticulationAction(joint_positions=...)和ArticulationAction(joint_velocities=...),详见第七部分。
第三部分 四轮独立转向逆运动学
3.1 逆运动学推导:从底盘速度求轮子状态
直观理解:上层只关心"整台车往哪走、转多快",但每个轮子只关心"我该朝哪、转多快"。逆运动学(Inverse Kinematics)就是一个"翻译器",把 3 个底盘速度翻译成 8 个关节目标。
上层希望使用容易理解的底盘速度:
但四个轮组真正需要的是:
其中:
是第 个轮子的转向角; 是第 个轮子的自转角速度。
把底盘速度转换为四个轮子状态的过程称为逆运动学。
第 1 步:把底盘看作平面刚体。 刚体上任一点的速度由两部分叠加而成:
- 底盘中心平移产生的速度;
- 底盘绕中心旋转产生的切向速度。
底盘中心的平移速度为:
第
底盘角速度为:
第 2 步:求旋转在轮心处产生的速度。 旋转在轮心处产生的速度为叉乘:
把叉乘展开写一遍(把
几何上看:这个向量与
第 3 步:叠加。 轮心总速度等于平移速度和旋转速度之和:

图 4-5 单个轮心速度的向量分解:蓝色向量是底盘中心平移带来的速度,橙色向量是绕底盘中心旋转带来的切向速度,绿色向量是二者相加后该轮真正需要实现的轮心速度,车轮转向角应与绿色向量方向一致
因此得到逆运动学最核心的两个公式:
第 4 步:由轮心速度求转向角和轮速。 轮子应沿轮心速度向量方向滚动,因此转向角为:
这里必须用 atan2 而不是 atan:atan(v_iy/v_ix) 只能返回 atan2 根据两个参数的符号返回完整的
轮心线速度大小为:
轮缘线速度与车轮自转角速度满足
这四个公式完成了从底盘速度到每个轮子转向角和驱动轮速的转换。

图 4-6 四轮独立转向逆运动学的数据流:上层只给出 3 个底盘速度分量,运动学模块对四个轮子分别计算,最终生成 4 个转向角和 4 个驱动轮速,共 8 个关节目标
对应代码:逆运动学集中在 SwerveKinematics.inverse()。它遍历四个轮子,根据轮子位置计算轮心速度,再得到转向角和驱动轮速:
# 摘自 code/code_chapter4/kinematics.py(SwerveKinematics.inverse,省略参数检查)
def inverse(
    self,
    velocity: ChassisVelocity,
    current_angles: Sequence[float] | None = None,
    max_wheel_speed: float | None = None,
) -> list[WheelState]:
    # ...
    states: list[WheelState] = []
    for index, (wheel_x, wheel_y) in enumerate(self.wheel_positions):
        wheel_vx = velocity.vx - velocity.wz * wheel_y      # v_ix = vx - wz*y_i
        wheel_vy = velocity.vy + velocity.wz * wheel_x      # v_iy = vy + wz*x_i
        linear_speed = math.hypot(wheel_vx, wheel_vy)       # |v_i|

        if linear_speed < 1e-8:                             # 零速度:方向无定义
            hold_angle = 0.0 if current_angles is None else float(current_angles[index])
            states.append(WheelState(hold_angle, 0.0))
            continue

        desired_angle = math.atan2(wheel_vy, wheel_vx)      # θ_i
        wheel_speed = linear_speed / self.wheel_radius      # ω_i = |v_i| / r

        if current_angles is not None:                      # 转向最短路径(第五部分)
            desired_angle, wheel_speed = self._nearest_equivalent_state(
                desired_angle,
                wheel_speed,
                float(current_angles[index]),
            )

        states.append(WheelState(desired_angle, wheel_speed))

    return self._desaturate(states, max_wheel_speed)        # 轮速统一缩放(第五部分)
代码变量与数学量的对应关系如下:
| 数学量 | 代码变量 |
|---|---|
wheel_x | |
wheel_y | |
wheel_vx | |
wheel_vy | |
linear_speed | |
desired_angle | |
wheel_speed |
每个轮子的计算结果用 WheelState 保存:
# 摘自 code/code_chapter4/kinematics.py
@dataclass(frozen=True)
class WheelState:
    """一个转向轮的目标状态。"""

    steering_angle: float  # 转向角,rad
    wheel_speed: float     # 车轮自转角速度,rad/s
inverse() 末尾的两个"后处理"——_nearest_equivalent_state(转向最短路径)和 _desaturate(轮速统一缩放)——以及零速度时保持转向角的处理,会在第五部分展开。
3.2 基本运动与组合运动
在代入具体数值之前,可以先通过下面的俯视图建立直觉。图中的深色短线表示车轮的滚动方向,蓝色箭头表示对应轮心的速度方向和相对大小。
图 4-7 四轮独立转向底盘的四种典型运动:纯前进、纯横移、原地逆时针旋转、平移与旋转组合
观察时只需抓住一个原则:每个车轮都必须转到自身轮心速度向量的方向,再通过驱动轮速实现该向量的大小。 纯平移时四个向量相同;只要存在旋转分量,四个轮心的速度向量就会因位置不同而产生差异。
下面四个数值案例正好对应速度控制示例 demo_velocity_control.py 中的前四段动作。
纯前进
设:
因为没有旋转,对四个轮子都有
轮子半径为
四个轮子全部朝前并以相同速度正向转动,底盘向前移动。
纯横移
设:
四个轮子都有
四个轮子先朝向左侧,再正向转动,底盘直接向左横移。
原地旋转
设:
以左前轮为例,其位置为
轮心线速度大小约为:
对应驱动轮角速度约为:
其他三个轮子的速度大小相同(四个轮子到中心距离都是
| 轮子 | ||||
|---|---|---|---|---|
| LF | 2.94 | |||
| LR | 2.94 | |||
| RF | 2.94 | |||
| RR | 2.94 |
四个轮子分别沿绕底盘中心圆周的切线方向滚动,于是 G2 绕中心原地旋转。注意 LF、LR 的原始转向角超过了
平移与旋转同时发生
当
| 轮子 | ||||
|---|---|---|---|---|
| LF | 6.54 | |||
| LR | 5.56 | |||
| RF | 4.91 | |||
| RR | 3.50 |
四个轮子朝向各不相同,速度也各不相同,但它们都是同一个刚体运动在不同位置上的"投影",彼此之间严格协调。
这也是四轮独立转向底盘比差速底盘更灵活的原因:每个轮组都可以独立满足自己的目标速度向量,从而共同实现复杂底盘运动。
3.3 手算案例:边前进边左转
题目:当
解:先算每个轮子的旋转贡献
左前轮 LF
右前轮 RF
后轮与前轮关于
图 4-8 逆运动学手算案例:vx=0.4 m/s、ωz=0.5 rad/s 时四个轮子的速度分解、朝向与轮速,所有轮速方向都垂直于各自到瞬时旋转中心(ICR)的连线
结果解读:
- 左转时右侧(外侧)两轮比左侧(内侧)两轮快:
vs rad/s,就像汽车转弯时外侧车轮跑得更远; - 前轮"向左打"、后轮"向右打",四个轮子的法线都汇聚到车身左侧的同一个点——瞬时旋转中心(Instantaneous Center of Rotation, ICR)。对于
的情况,ICR 位于 m 处。这是检查逆运动学结果是否正确的一个好办法:如果四个轮子的法线不交于一点,轮子之间就会互相"拉扯"。
动手验证:在 code/code_chapter4/ 目录下用任意 Python 3.10+ 运行下面几行(kinematics.py 与 config.py 不依赖 Isaac Sim,可以单独导入),输出应与上表一致:
from config import RobotGeometry
from kinematics import ChassisVelocity, SwerveKinematics

g = RobotGeometry()
k = SwerveKinematics(g.wheel_positions, g.wheel_radius)
for s in k.inverse(ChassisVelocity(0.4, 0.0, 0.5)):
    print(round(s.steering_angle, 3), round(s.wheel_speed, 2))
# 预期:0.376 4.47 / -0.376 4.47 / 0.222 7.45 / -0.222 7.45
💡 要点:逆运动学只有加减乘、
atan2和开方,对每个轮子独立计算,没有迭代也没有近似——这是 Swerve 底盘逆运动学的一大优点。⚠️ 注意:
的符号决定 中哪一侧加速。若实测"给正 机器人却顺时针转",优先检查轮子顺序或 USD 关节轴方向,而不是改公式。
第四部分 正运动学与轮速里程计
4.1 正运动学:从轮子状态估算底盘速度
直观理解:逆运动学完成"底盘速度到轮子状态"的转换,正运动学(Forward Kinematics)则完成相反过程——"看着四个轮子怎么转,猜整台车在怎么动"。它可用于检查实际轮子状态、估算底盘速度以及实现基础轮速里程计。
第 1 步:恢复轮心速度。 已知第
再投影到底盘坐标系:
第 2 步:为什么要"估算"? 底盘只有 3 个未知量
第 3 步:对三个未知量分别求偏导并令其为零。
最后一式展开后含有
这就是"对于对称布置的四轮底盘,可以使用四个轮子的速度共同估算底盘角速度"的来历。分子中的
得到
四个轮子都会给出一组底盘中心速度估计,对这些结果取平均即可得到最终的
⚠️ 注意:上面的闭式解依赖"轮子关于中心对称"这一前提。如果轮子布置不对称(
或 ),就需要求解完整的 法方程,不能直接套用这个公式。
对应代码:
# 摘自 code/code_chapter4/kinematics.py(SwerveKinematics.forward,省略参数检查)
def forward(self, wheel_states: Sequence[WheelState]) -> ChassisVelocity:
    # ...
    wheel_vectors: list[tuple[float, float]] = []
    rotation_numerator = 0.0
    rotation_denominator = 0.0

    for state, (wheel_x, wheel_y) in zip(wheel_states, self.wheel_positions):
        linear_speed = state.wheel_speed * self.wheel_radius          # v_i = r·ω_i
        wheel_vx = linear_speed * math.cos(state.steering_angle)      # v_ix
        wheel_vy = linear_speed * math.sin(state.steering_angle)      # v_iy
        wheel_vectors.append((wheel_vx, wheel_vy))

        rotation_numerator += -wheel_y * wheel_vx + wheel_x * wheel_vy   # 分子
        rotation_denominator += wheel_x * wheel_x + wheel_y * wheel_y    # 分母

    wz = rotation_numerator / rotation_denominator
    count = len(wheel_vectors)
    vx = sum(
        wheel_vx + wz * wheel_y
        for (wheel_vx, _), (_, wheel_y) in zip(wheel_vectors, self.wheel_positions)
    ) / count                                                          # 平均 v_ix + ωz·y_i
    vy = sum(
        wheel_vy - wz * wheel_x
        for (_, wheel_vy), (wheel_x, _) in zip(wheel_vectors, self.wheel_positions)
    ) / count                                                          # 平均 v_iy − ωz·x_i
    return ChassisVelocity(vx, vy, wz)
源码的文档字符串也说明了这一点:"利用对称轮组的最小二乘闭式结果估计 vx、vy、wz"。
案例 1:正逆运动学互为逆运算。 把 3.2 节"原地旋转"的结果代回去:四个轮子的
案例 2:有误差时的估计。 设四个轮子转向角都为
右轮慢、左轮快,估计出一个很小的顺时针角速度——与直觉一致:右侧轮子慢,车会微微向右偏。
4.2 轮速里程计
直观理解:知道了每一时刻"车在怎么动",把这些速度一点点累加起来,就能推算出"车现在在哪"。这就是轮速里程计(Wheel Odometry),类似闭着眼睛数步子估计自己走了多远。
正运动学得到的速度位于底盘坐标系。若要估算机器人在世界坐标系中的位置,需要根据当前航向角
然后使用物理时间步长
每个物理步(Δt = 1/120 s):

 实测 4×(θi, ωi) ──► forward() ──► (vx, vy, ωz)_body
                                         │  用当前 ψ 旋转
                                         ▼
                                 (vx, vy)_world, ωz
                                         │  × Δt 累加
                                         ▼
                        x += vx_w·Δt,  y += vy_w·Δt,  ψ = normalize(ψ + ωz·Δt)
图 4-9 轮速里程计的单步更新流程
对应代码:
# 摘自 code/code_chapter4/kinematics.py(SwerveOdometry)
def update(self, wheel_states: Sequence[WheelState], dt: float) -> Pose2D:
    if dt <= 0.0:
        raise ValueError("dt 必须大于 0")

    velocity = self.kinematics.forward(wheel_states)        # 底盘系速度
    cos_yaw = math.cos(self.pose.yaw)
    sin_yaw = math.sin(self.pose.yaw)

    world_vx = cos_yaw * velocity.vx - sin_yaw * velocity.vy   # 底盘 → 世界
    world_vy = sin_yaw * velocity.vx + cos_yaw * velocity.vy
    self.pose.x += world_vx * dt                                # 积分
    self.pose.y += world_vy * dt
    self.pose.yaw = normalize_angle(self.pose.yaw + velocity.wz * dt)
return Pose2D(self.pose.x, self.pose.y, self.pose.yaw)案例:机器人当前
⚠️ 注意:轮速里程计适合理解运动学和短时间估计,但会受到轮胎打滑、轮径误差、地面不平和关节测量误差影响,误差会随时间累积。真实导航系统还需要融合 IMU、视觉或激光雷达定位结果。
💡 要点:本章的两个示例并没有使用
SwerveOdometry做闭环——航点示例的位姿反馈直接读取仿真中的真值位姿get_pose2d(),速度示例只在结束时调用一次正运动学measured_chassis_velocity()检查是否停稳。SwerveOdometry是为后续定位章节准备的基础组件。
第五部分 转向优化、轮速缩放与工程约束
5.1 从底盘速度到关节目标的关键控制流程
本章底盘控制的核心不是某个单独函数,而是一条连续计算链:
- 上层给出目标底盘速度
; - 读取四个轮子的当前转向角;
- 使用逆运动学计算四个轮心速度;
- 根据轮心速度计算四个目标转向角和驱动轮速;
- 为每个轮子选择转向距离更短的等价状态;
- 在车轮速度超限时对四个轮速统一缩放;
- 向四个转向关节发送角度目标;
- 向四个驱动关节发送速度目标;
- 推进一步物理仿真,并在下一周期重新计算。
 set_velocity(vx,vy,wz)          ← 上层每周期调用
        │ 合速度限幅 0.70 m/s,角速度限幅 1.20 rad/s
        ▼
 update(dt) ─┬─ 超时 0.5 s 无新指令?→ 目标置零
             ├─ 加速度限制(0.80 m/s², 1.80 rad/s²)
             ├─ 读取当前转向角 current_angles
             ├─ inverse(): 逆运动学 → 最短转向 → 轮速统一缩放(18 rad/s)
             └─ 写入 4 个转向位置目标 + 4 个驱动速度目标
        ▼
 simulation.step()               ← Isaac Sim 推进 1/120 s
图 4-10 一个控制周期内从底盘速度到关节目标的完整流程
这个流程以固定物理频率持续运行。本章默认物理频率为
其中真正决定 G2 怎样运动的关键算法有两个:
- 四轮独立转向逆运动学;
- 二维目标位姿反馈控制。
逆运动学负责把速度变成轮子状态,位姿反馈控制负责根据当前位置和目标位置实时生成底盘速度。转向优化和轮速统一缩放则保证逆运动学结果更适合实际执行。
5.2 转向最短路径
直观理解:轮子朝向某个方向并正向转动,与朝向相反方向并反向转动,可以产生相同的轮心速度。就像推购物车后退,你不需要把车掉个头,直接往回拉就行。
例如:
- 转向角为
、驱动轮速为 ; - 转向角为
、驱动轮速为 。
两种状态都能产生向前的轮心速度。数学上:
因此,控制器需要根据轮子当前角度选择最近的等价解。设目标角度为
如果
这样每次转向最多只需转

图 4-11 转向最短路径:轮子当前朝前、底盘要求后退时,方案 A 需要转 180°,方案 B 保持角度不变、只反转车轮
这个算法可以减少转向等待时间和轮胎原地摩擦。例如,轮子当前朝前,底盘突然要求后退时,轮子不必先旋转
对应代码:
# 摘自 code/code_chapter4/kinematics.py
@staticmethod
def _nearest_equivalent_state(
    desired_angle: float,
    wheel_speed: float,
    current_angle: float,
) -> tuple[float, float]:
    """选择离当前角度最近的等价"转向角 + 轮速"组合。"""
    delta = normalize_angle(desired_angle - current_angle)
    if abs(delta) > math.pi / 2.0:
        delta = normalize_angle(delta + math.pi)   # 目标方向翻转 180°
        wheel_speed = -wheel_speed                 # 轮速取反
return current_angle + delta, wheel_speed手算案例:
| 情形 | 原始 | 是否翻转 | 输出 | ||
|---|---|---|---|---|---|
| ① 朝前时要求后退 0.4 m/s | 是 | ||||
| ② 跨越 | 是 | ||||
| ③ 目标偏左 | 是 | ||||
| ④ 原地旋转的 LF 轮 | 是 | ||||
| ⑤ 小角度调整 | 否 |
以情形 ② 为例:
⚠️ 注意:函数返回的是
current_angle + delta,没有再归一化。这样做是为了让转向关节的位置目标与当前位置连续(不会出现从跳到 让关节转一大圈的情况)。代价是:理论上转向角目标可能随时间累积到 之外,这对转向关节是否有行程限位提出了要求。
5.3 轮速统一缩放
直观理解:组合运动可能让某个驱动轮速度超过允许上限。如果只把超速的那个轮子"砍"到上限,其他轮子不变,四个轮子就不再对应同一个刚体运动,车会走偏、打滑。正确的做法是四个轮子"一起按比例减速"——就像整段视频放慢播放,画面内容不变,只是变慢了。
本章不单独截断某一个轮子,而是使用统一比例缩放。设四个轮子中的最大绝对速度为
所有轮速同时乘以
统一缩放会降低整体速度,但能保持四个轮速之间的比例,使实际底盘运动方向尽量不偏离目标。为什么?因为逆运动学对
对应代码:
# 摘自 code/code_chapter4/kinematics.py
@staticmethod
def _desaturate(
    states: list[WheelState],
    max_wheel_speed: float | None,
) -> list[WheelState]:
    """等比例缩放所有轮速,保持期望运动方向不变。"""
    if max_wheel_speed is None:
        return states

    largest = max(abs(state.wheel_speed) for state in states)
    if largest <= max_wheel_speed:
        return states                              # 未超限:原样返回

    scale = max_wheel_speed / largest              # s
    return [
        WheelState(state.steering_angle, state.wheel_speed * scale)   # 转向角不变
        for state in states
    ]
注意 largest 取的是绝对值最大值,因为经过最短路径优化后轮速可能为负。
手算案例:指令
- 逆运动学:LF/LR 轮心速度
m/s → rad/s;RF/RR m/s → rad/s,超限。 - 统一缩放:
,四轮变为 。用正运动学反算底盘速度约为 ,正好是原指令乘以 ,曲率 不变。 - 若单独截断:四轮变为
,正运动学反算约为 ,曲率变成 ,转弯半径从 m 变成 m——车走了一条更大的弯。而且这组轮速本身并不对应任何刚体运动,实际中会产生打滑。
图 4-12 轮速统一缩放与单独截断对比:统一缩放保持轨迹曲率,单独截断会改变转弯半径
在默认参数下会触发吗? 本章默认 max_wheel_speed = 18.0 rad/s,底盘限速为
5.4 零速度时保持转向角
当目标轮心速度接近零时,零速度向量本身没有方向——
本章让驱动轮速度变为零,同时保持当前转向角,避免机器人停车后四个转向轮仍然无意义地摆动。对应 inverse() 中的这一段:
# 摘自 code/code_chapter4/kinematics.py(SwerveKinematics.inverse 内)
if linear_speed < 1e-8:
    hold_angle = 0.0 if current_angles is None else float(current_angles[index])
    states.append(WheelState(hold_angle, 0.0))
continue注意零速度判定是逐轮进行的:原地旋转时不会有轮子速度为零;但若指令的 ICR 恰好落在某个轮子上,那个轮子就会保持当前角度、轮速为零,其余轮子照常计算。
5.5 底盘级工程约束
运动学和位姿反馈决定机器人应当怎样运动,而速度限制、加速度限制和超时停车属于保证控制稳定与安全的工程措施,应当与关键控制算法区分开来。这些参数集中放在 ControlLimits 中:
# 摘自 code/code_chapter4/config.py
@dataclass(frozen=True)
class ControlLimits:
    """速度、加速度与安全超时限制。"""

    max_linear_speed: float = 0.70       # m/s,限制 sqrt(vx^2 + vy^2)
    max_angular_speed: float = 1.20      # rad/s
    max_wheel_speed: float = 18.0        # rad/s
    max_linear_acceleration: float = 0.80   # m/s^2
    max_angular_acceleration: float = 1.80  # rad/s^2
    command_timeout: float = 0.50        # s,超时后自动刹车
底盘速度限制
本章默认最大线速度为
线速度按照二维合速度统一缩放,保持原始移动方向;角速度限制在正负最大值之间。这样可以防止上层给出过大的速度命令。
# 摘自 code/code_chapter4/base_controller.py
def _limit_linear_speed(command: ChassisVelocity, max_speed: float) -> ChassisVelocity:
    length = math.hypot(command.vx, command.vy)
    if length <= max_speed or length < 1e-12:
        return command
    scale = max_speed / length
    return ChassisVelocity(command.vx * scale, command.vy * scale, command.wz)


class G2BaseController:
    # ...
    def set_velocity(self, vx: float, vy: float, wz: float) -> None:
        """设置底盘速度;调用 update() 才会真正写入关节。"""
        command = ChassisVelocity(float(vx), float(vy), float(wz))
        command = _limit_linear_speed(command, self.limits.max_linear_speed)   # 合速度限幅
        command = ChassisVelocity(
            command.vx,
            command.vy,
            max(-self.limits.max_angular_speed, min(self.limits.max_angular_speed, command.wz)),
        )                                                                       # 角速度截断
        self._requested = command
        self._time_since_command = 0.0                                          # 重置看门狗
set_velocity() 只记录"想要的速度",并不立即写关节;真正写入发生在 update() 中。案例见 1.1 节:
加速度限制
速度不能在一个物理周期内从零瞬间跳到最大值。设最大线加速度为
本章默认
角速度也使用相同思想逐渐接近目标值。本章默认最大角加速度为
# 摘自 code/code_chapter4/base_controller.py
def _move_toward(current: float, target: float, max_change: float) -> float:
    difference = target - current
    if abs(difference) <= max_change:
        return target
    return current + math.copysign(max_change, difference)

# G2BaseController._apply_acceleration_limit
def _apply_acceleration_limit(
    self, desired: ChassisVelocity, dt: float
) -> ChassisVelocity:
    # 对二维线速度增量整体限幅,避免斜向运动时合加速度超限。
    delta_vx = desired.vx - self._applied.vx
    delta_vy = desired.vy - self._applied.vy
    delta_length = math.hypot(delta_vx, delta_vy)
    max_linear_change = self.limits.max_linear_acceleration * dt
    if delta_length > max_linear_change and delta_length > 1e-12:
        scale = max_linear_change / delta_length
        delta_vx *= scale
        delta_vy *= scale

    new_wz = _move_toward(
        self._applied.wz,
        desired.wz,
        self.limits.max_angular_acceleration * dt,
    )
    return ChassisVelocity(
        self._applied.vx + delta_vx,
        self._applied.vy + delta_vy,
        new_wz,
)手算案例:
- 从静止加速到
m/s 需要 s(60 个物理步),这段时间内只走了 m,而不是"指令速度 × 时间"的 m; - 从静止开始原地左转到
rad/s 需要 s; - 假如直接从"向左横移"
切换到"斜向" (示例中两者之间还隔着一段原地旋转,这里只是演示),速度差向量为 ,长度约 m/s,需要约 s。整体限幅保证这期间速度沿着差向量方向直线过渡;如果对 、 分别限幅, 会先到位,过渡路径变成折线,且合加速度可达 。
加速度限制主要用于减少启动和停车冲击,使轮地接触更稳定。这也解释了第八部分中"最终位置不能按速度乘时间直接相加"的原因之一。
指令超时停车
在真实机器人中,速度命令可能来自网络或上位机。如果通信中断而机器人一直保持最后一条非零命令,会产生安全风险。
本章记录距离上次速度命令经过的时间,超过
# 摘自 code/code_chapter4/base_controller.py(G2BaseController.update 开头)
self._time_since_command += dt
desired = self._requested
if self._time_since_command > self.limits.command_timeout:
    desired = ChassisVelocity()  # 看门狗:通信中断时自动减速停车
在 120 Hz 下, _time_since_command = math.inf,所以如果从来没有调用过 set_velocity(),update() 输出的始终是零速度。
因此,上层控制程序应周期性发送速度命令,而不是只发送一次后永久等待。两个示例程序都在每个物理步调用一次 set_velocity()。
停车时的轮子方向
普通停车只需要把四个驱动轮速度设为零,默认保持当前转向角。只有在明确需要轮子回正时,才向转向关节发送零角度目标:
# 摘自 code/code_chapter4/base_controller.py
def stop(self, center_steering: bool = False) -> None:
    """立即停止车轮;默认保持当前转向角,避免不必要的原地摆动。"""
    from isaacsim.core.utils.types import ArticulationAction

    self._requested = ChassisVelocity()
    self._applied = ChassisVelocity()
    self._time_since_command = math.inf

    self.articulation.apply_action(
        ArticulationAction(
            joint_velocities=np.zeros(len(self.drive_indices), dtype=np.float64),
            joint_indices=self.drive_indices,
        )
    )
    if center_steering:
        self.articulation.apply_action(
            ArticulationAction(
                joint_positions=np.zeros(len(self.steering_indices), dtype=np.float64),
                joint_indices=self.steering_indices,
            )
        )
⚠️ 注意:
stop()与"超时停车"不同。stop()直接把_applied清零并把驱动轮速度目标设为 0,不经过加速度限制,属于"立即停车";超时停车则是把目标置零,再由加速度限制平滑减速。速度示例中的"平滑停车"段是通过持续发送零速度、经加速度限制实现的,最后才调用stop()。
第六部分 二维目标位姿反馈控制
6.1 从开环速度到闭环位姿控制
直观理解:直接给出
当前位姿为:
目标位姿为:
6.2 误差计算与坐标变换
世界坐标系中的位置误差为:
距离误差和航向误差为:
航向误差必须归一化:例如当前
由于底盘速度在机器人自身坐标系中表达,需要把世界坐标误差转换到底盘坐标系(1.2 节的"世界 → 底盘"变换,见图 4-2):
6.3 比例控制、限幅与到达判定
然后使用直观的比例控制(Proportional Control,P 控制):
本章默认位置比例增益
为什么比例控制会"自然减速"? 忽略限幅和加速度限制,沿某一方向有
输出限幅:PoseController 自身还有一层限幅,默认最大线速度
机器人同时满足位置和航向要求时,才认为到达目标:
如果位置已经满足要求而航向仍有误差,控制器停止平移,只继续调整朝向。
图 4-13 二维位姿反馈控制:上方是闭环结构,左下是平移速度指令随距离误差的变化(容差内为零、线性区、饱和区),右下是从航点 1 到航点 2 的手算
对应代码:
# 摘自 code/code_chapter4/base_controller.py
class PoseController:
    """简单、直观的二维位姿比例控制器。

    位置误差先从世界坐标系转换到底盘坐标系,再输出 vx、vy;因此 G2 可以
    不先转头,直接向任意方向平移。该控制器只负责局部闭环,不负责避障。
    """

    def __init__(
        self,
        position_gain: float = 1.2,
        yaw_gain: float = 2.0,
        max_linear_speed: float = 0.55,
        max_angular_speed: float = 1.0,
        position_tolerance: float = 0.04,
        yaw_tolerance: float = 0.05,
    ) -> None:
        # ...(逐个保存为同名属性)

    def compute(self, current: Pose2D, target: Pose2D) -> PoseControlResult:
        error_world_x = target.x - current.x                       # e_x^world
        error_world_y = target.y - current.y                       # e_y^world
        distance_error = math.hypot(error_world_x, error_world_y)  # e_d
        yaw_error = normalize_angle(target.yaw - current.yaw)      # e_ψ

        reached = (
            distance_error <= self.position_tolerance
            and abs(yaw_error) <= self.yaw_tolerance
        )
        if reached:                                                # 两个条件同时满足才算到达
            return PoseControlResult(ChassisVelocity(), distance_error, yaw_error, True)

        cos_yaw = math.cos(current.yaw)
        sin_yaw = math.sin(current.yaw)
        error_body_x = cos_yaw * error_world_x + sin_yaw * error_world_y    # 世界 → 底盘
        error_body_y = -sin_yaw * error_world_x + cos_yaw * error_world_y

        if distance_error <= self.position_tolerance:              # 位置已到:只转不移
            vx = 0.0
            vy = 0.0
        else:
            vx = self.position_gain * error_body_x                 # v_x = Kp·e_x^body
            vy = self.position_gain * error_body_y                 # v_y = Kp·e_y^body

        command = _limit_linear_speed(                             # 合速度限幅 0.55
            ChassisVelocity(vx, vy, self.yaw_gain * yaw_error),    # ω_z = Kψ·e_ψ
            self.max_linear_speed,
        )
        command = ChassisVelocity(
            command.vx,
            command.vy,
            max(-self.max_angular_speed, min(self.max_angular_speed, command.wz)),  # 角速度限幅 1.0
        )
        return PoseControlResult(command, distance_error, yaw_error, False)
返回值 PoseControlResult 同时带回了速度指令、距离误差、航向误差和是否到达,方便上层打印和判断:
# 摘自 code/code_chapter4/base_controller.py
@dataclass(frozen=True)
class PoseControlResult:
    command: ChassisVelocity
    distance_error: float
    yaw_error: float
    reached: bool
6.4 手算案例
案例 1:从航点 1 出发去航点 2。 当前
- 世界误差
, m, rad; ,所以 ; - 比例输出
, , ; - 限幅:合速度
→ ; → 。
最终指令 G2BaseController 还会对它做加速度限制,所以实际速度是从
案例 2:转到一半时。 设机器人走到了
- 世界误差
, , ; - 转到底盘系:
, ; - 比例输出
,合速度 ,缩放系数 → ; → 限幅为 。
此时车头已经指向世界坐标系的
案例 3:位置到了、航向没到。 当前
动手验证:base_controller.py 只在函数内部导入 Isaac Sim,顶层仅依赖 numpy,因此在装有 numpy 的普通 Python 中也能单独验证 PoseController:
import math
from base_controller import PoseController
from kinematics import Pose2D

pc = PoseController()
print(pc.compute(Pose2D(1.0, 0.0, 0.0), Pose2D(1.0, 1.0, math.pi / 2)))
# 预期 command ≈ ChassisVelocity(vx=0.0, vy=0.55, wz=1.0),reached=False
6.5 控制器适用边界
这种控制方式会不断执行"读取当前位姿、计算误差、生成速度、执行运动、再次读取位姿",因此属于闭环控制。它能修正实际运动误差,但不包含路径搜索和障碍物规避,不等同于完整导航算法。
本章位姿控制器只负责向目标收敛,不会检查路径中是否存在障碍物。航点必须放在可通行区域。地图、定位、路径规划和局部避障将在后续 SLAM 与导航章节中加入。
💡 要点:比例控制在接近目标时速度很小,最终会在误差刚好跌入容差边界时被判定"到达"。所以第八部分的运行结果中,到达时的位置误差几乎都是
m——这不是精度不够,而是到达判定的阈值本身就是 m。想要更精确,可以减小 position_tolerance,代价是到达时间变长。⚠️ 注意:只用比例控制、没有积分项,如果存在持续的外部扰动(例如地面倾斜),可能出现稳态误差;本章场景是平地,问题不明显。
第七部分 代码结构与实现解析
7.1 文件组织
本章代码采用"运动学、控制器、仿真环境和演示程序分离"的结构:
code/code_chapter4/
├── __init__.py
├── README.md
├── config.py
├── kinematics.py
├── base_controller.py
├── simulation.py
├── demo_velocity_control.py
└── demo_waypoint_control.py
各文件职责如下:
| 文件 | 主要职责 |
|---|---|
__init__.py | 包入口,导出 ChassisVelocity、Pose2D、SwerveKinematics、WheelState |
config.py | 模型路径、场景路径、关节名称、几何尺寸和控制参数 |
kinematics.py | 底盘数据结构、角度归一化、正逆运动学和轮速里程计 |
base_controller.py | 关节查找、底盘控制、工程约束和位姿反馈控制 |
simulation.py | 启动 Isaac Sim、加载 room_1 和 G2、读取位姿、推进仿真 |
demo_velocity_control.py | 演示直接控制 |
demo_waypoint_control.py | 演示多个二维目标位姿闭环控制 |
⚠️ 注意:上面的目录树沿用原文,其中列出了
README.md;当前仓库的code/code_chapter4/中实际没有这个文件,不影响运行。
建议按照 config.py、kinematics.py、base_controller.py、两个演示程序、simulation.py 的顺序阅读。kinematics.py 只依赖 Python 标准库,base_controller.py 的顶层只依赖 numpy,二者都可以脱离 Isaac Sim 单独测试;只有 simulation.py 和关节写入部分需要 Isaac Sim 环境。
7.2 模块调用关系
图 4-14 code/code_chapter4 的模块调用关系:两个演示程序位于顶层,控制器调用运动学,最终通过 ArticulationAction 写入 Isaac Sim
用文字概括,代码形成完整调用关系:
动作序列或目标航点
        ↓
底盘速度 ChassisVelocity
        ↓
G2BaseController
        ↓
SwerveKinematics.inverse
        ↓
四个 WheelState
        ↓
ArticulationAction
        ↓
G2 转向关节与驱动关节
        ↓
Isaac Sim 物理运动
图 4-15 从上层指令到物理运动的数据流
7.3 关键流程逐段解读
下面按程序实际执行的顺序,把前面各部分讲过的代码串起来。
① 统一配置:config.py
config.py 首先集中保存模型路径和 Prim 路径:
# 摘自 code/code_chapter4/config.py
PROJECT_ROOT = Path(__file__).resolve().parents[2]
ROBOT_USD = PROJECT_ROOT / "assets/robot/G2_omnipicker/robot.usda"
ROOM_USD = PROJECT_ROOT / "assets/background/room/room_1/background.usda"
ROBOT_PRIM_PATH = "/genie"
ROOM_PRIM_PATH = "/World"
Path(__file__).resolve().parents[2] 是从 config.py 所在目录向上两级:code/code_chapter4/config.py → code/code_chapter4 → code。所以 ROBOT_USD 实际指向 code/assets/robot/G2_omnipicker/robot.usda——这就是第八部分要求把 assets 放到 code 目录下的原因。
关节名称(2.2 节)、RobotGeometry(2.1 节)、ControlLimits(5.5 节)前面已经讲过。仿真频率、渲染频率、是否无窗口运行和机器人初始位姿由 SimulationConfig 管理:
# 摘自 code/code_chapter4/config.py
@dataclass(frozen=True)
class SimulationConfig:
    """Isaac Sim 的最小运行配置。"""

    physics_hz: int = 120
    rendering_hz: int = 60
    headless: bool = False
    renderer: str = "RaytracedLighting"
    warmup_steps: int = 120
    robot_position: tuple[float, float, float] = (0.0, 0.0, -0.01)
    robot_orientation: tuple[float, float, float, float] = (1.0, 0.0, 0.0, 0.0)

    @property
    def physics_dt(self) -> float:
        return 1.0 / self.physics_hz
物理频率 120 Hz、渲染频率 60 Hz,即每渲染一帧要推进两次物理。初始朝向四元数 (1, 0, 0, 0) 按
② 启动仿真:simulation.py
G2Simulation 负责启动 Isaac Sim。必须先创建 SimulationApp,然后再导入大部分 Isaac Sim 模块:
# 摘自 code/code_chapter4/simulation.py(G2Simulation.__init__)
if not ROBOT_USD.is_file():
    raise FileNotFoundError(f"找不到 G2 USD:{ROBOT_USD}")
if not ROOM_USD.is_file():
    raise FileNotFoundError(f"找不到 room_1 USD:{ROOM_USD}")
# ...
# 必须先创建 SimulationApp,再导入大部分 Isaac Sim 模块。
from isaacsim import SimulationApp

self.app = SimulationApp(
    {
        "headless": config.headless,
        "disable_viewport_updates": config.headless,
        "renderer": config.renderer,
        "limit_cpu_threads": 16,
        "extra_args": shlex.split(os.environ.get("HELLO_ROBOT_KIT_ARGS", "")),
    }
)
程序一开始就检查两个 USD 文件是否存在,资源没放对位置会立即报 FileNotFoundError。extra_args 会读取环境变量 HELLO_ROBOT_KIT_ARGS 作为附加启动参数,未设置时为空。
随后创建物理世界并加载 room_1:
# 摘自 code/code_chapter4/simulation.py(G2Simulation._build_world)
self.world = World(
    stage_units_in_meters=1.0,
    physics_dt=self.config.physics_dt,
    rendering_dt=1.0 / self.config.rendering_hz,
)
# room_1 的 defaultPrim 是 /World。引用到 /World 后会加载完整仓库环境。
add_reference_to_stage(str(ROOM_USD), ROOM_PRIM_PATH)

# 保留一个可靠的物理地面,做法与仓库原有 G2 示例一致。
self.world.scene.add_default_ground_plane()
再加载 G2,设置初始位姿,并在场景预热后创建 articulation:
# 摘自 code/code_chapter4/simulation.py(G2Simulation._build_world,省略打印)
add_reference_to_stage(str(ROBOT_USD), ROBOT_PRIM_PATH)
SingleXFormPrim(
    prim_path=ROBOT_PRIM_PATH,
    position=np.array(self.config.robot_position, dtype=np.float64),
    orientation=np.array(self.config.robot_orientation, dtype=np.float64),
)

# 先让 USD 和物理场景完成加载,再创建 Python articulation 句柄。
self.world.play()
self._set_camera()
time.sleep(1.0)
for _ in range(self.config.warmup_steps):
    self.world.step(render=not self.config.headless)
time.sleep(0.5)

self.robot = SingleArticulation(
    prim_path=ROBOT_PRIM_PATH,
    name="G2_chapter4",
)
self.world.scene.add(self.robot)
self.robot.initialize()
顺序很关键:先 play() 并预热 120 步(约 1 s 仿真时间),让大型 G2 USD 的材质和物理数据完成同步加载,再创建 SingleArticulation 句柄。源码注释说明这样做也"避免 reset() 重置浮动底座"。
读取 G2 世界位姿时,保留位置的
# 摘自 code/code_chapter4/simulation.py
def get_pose2d(self) -> Pose2D:
    position, quaternion = self.robot.get_world_pose()
    return Pose2D(
        x=float(position[0]),
        y=float(position[1]),
        yaw=self._quaternion_to_yaw(quaternion),
    )

@staticmethod
def _quaternion_to_yaw(quaternion) -> float:
    w, x, y, z = (float(value) for value in quaternion)
    sin_yaw = 2.0 * (w * z + x * y)
    cos_yaw = 1.0 - 2.0 * (y * y + z * z)
return math.atan2(sin_yaw, cos_yaw)代码解读:对只绕 sin_yaw cos_yaw atan2 即得 sin_yaw=1、cos_yaw=0,yaw
③ 创建控制器
两个演示程序的 main() 开头几乎相同:
# 摘自 code/code_chapter4/demo_waypoint_control.py(main)
sim_config = replace(
    SimulationConfig(),
    headless=args.headless,
    physics_hz=args.physics_hz,
)
geometry = RobotGeometry()
limits = ControlLimits()

simulation = G2Simulation(sim_config)
kinematics = SwerveKinematics(geometry.wheel_positions, geometry.wheel_radius)
base = G2BaseController(simulation.robot, kinematics, limits)
pose_controller = PoseController()
因为 SimulationConfig 是 frozen 的,这里用 dataclasses.replace 根据命令行参数创建一个修改过的新副本。G2BaseController.__init__ 会用 _find_joint_indices 查找 8 个关节(2.2 节)并打印"底盘关节检查通过"及索引。
④ 每个控制周期:G2BaseController.update()
真正的周期控制位于 update()。它把工程约束、逆运动学和关节写入连接起来:
# 摘自 code/code_chapter4/base_controller.py
def update(self, dt: float) -> list[WheelState]:
    """执行一次控制计算。应在每个物理步调用一次。"""
    if dt <= 0.0:
        raise ValueError("dt 必须大于 0")

    self._time_since_command += dt
    desired = self._requested
    if self._time_since_command > self.limits.command_timeout:
        desired = ChassisVelocity()  # 看门狗:通信中断时自动减速停车

    self._applied = self._apply_acceleration_limit(desired, dt)   # 5.5 节
    current_angles = self._read_steering_angles()                  # 读当前转向角
    wheel_states = self.kinematics.inverse(                         # 第三部分 + 5.2/5.3 节
        self._applied,
        current_angles=current_angles,
        max_wheel_speed=self.limits.max_wheel_speed,
    )
    self._write_wheel_states(wheel_states)                          # 写 8 个关节
    return wheel_states
计算出四个轮子状态后,向转向关节发送位置目标,向驱动关节发送速度目标:
# 摘自 code/code_chapter4/base_controller.py
def _read_steering_angles(self) -> list[float]:
    all_positions = np.asarray(self.articulation.get_joint_positions())
    return [float(all_positions[index]) for index in self.steering_indices]

def _write_wheel_states(self, wheel_states: Sequence[WheelState]) -> None:
    from isaacsim.core.utils.types import ArticulationAction

    steering_targets = np.array(
        [state.steering_angle for state in wheel_states], dtype=np.float64
    )
    drive_targets = np.array(
        [state.wheel_speed for state in wheel_states], dtype=np.float64
    )

    self.articulation.apply_action(
        ArticulationAction(
            joint_positions=steering_targets,       # 转向:位置目标
            joint_indices=self.steering_indices,
        )
    )
    self.articulation.apply_action(
        ArticulationAction(
            joint_velocities=drive_targets,          # 驱动:速度目标
            joint_indices=self.drive_indices,
        )
    )
读取实际转向角和驱动轮速后,可以调用正运动学估算当前底盘速度:
# 摘自 code/code_chapter4/base_controller.py
def measured_wheel_states(self) -> list[WheelState]:
    """读取仿真中的转向角和车轮实际角速度。"""
    all_positions = np.asarray(self.articulation.get_joint_positions())
    all_velocities = np.asarray(self.articulation.get_joint_velocities())
    return [
        WheelState(float(all_positions[steer]), float(all_velocities[drive]))
        for steer, drive in zip(self.steering_indices, self.drive_indices)
    ]

def measured_chassis_velocity(self) -> ChassisVelocity:
    """由实际关节状态通过正运动学估计底盘速度。"""
    return self.kinematics.forward(self.measured_wheel_states())
⑤ 示例 1:速度控制主循环
速度控制示例定义了五段动作:
# 摘自 code/code_chapter4/demo_velocity_control.py
# (名称, vx, vy, wz, 持续时间)
MOTION_SEQUENCE = (
    ("前进",       0.40,  0.00,  0.00, 2.5),
    ("向左横移",   0.00,  0.35,  0.00, 2.5),
    ("原地左转",   0.00,  0.00,  0.65, 3.0),
    ("斜向并旋转", 0.30, -0.18, -0.35, 3.5),
    ("平滑停车",   0.00,  0.00,  0.00, 1.5),
)
每个物理周期持续发送速度、更新控制器并推进仿真:
# 摘自 code/code_chapter4/demo_velocity_control.py(main)
for name, vx, vy, wz, duration in MOTION_SEQUENCE:
    print(
        f"[动作] {name:<10} "
        f"vx={vx:+.2f} m/s, vy={vy:+.2f} m/s, "
        f"wz={wz:+.2f} rad/s"
    )
    steps = int(duration / sim_config.physics_dt)
    for _ in range(steps):
        if not simulation.is_running():
            return
        # 持续发送命令,模拟真实机器人周期性的速度指令。
        controller.set_velocity(vx, vy, wz)
        controller.update(sim_config.physics_dt)
        simulation.step()

controller.stop()
pose = simulation.get_pose2d()
measured = controller.measured_chassis_velocity()
# ...打印最终位姿与正运动学估计
"持续时间"被换算为物理步数 steps,每一步都重新 set_velocity(),所以看门狗不会触发。所有动作完成后调用 stop(),读取仿真真值位姿和正运动学速度估计并打印。finally 块中还会再次 stop() 并 simulation.close(),保证异常退出时也能停车并关闭 Isaac Sim。
⑥ 示例 2:航点控制主循环
航点控制示例定义四个目标位姿:
# 摘自 code/code_chapter4/demo_waypoint_control.py
WAYPOINTS = (
    Pose2D(1.0, 0.0, 0.0),
    Pose2D(1.0, 1.0, math.pi / 2.0),
    Pose2D(0.0, 1.0, math.pi),
    Pose2D(0.0, 0.0, 0.0),
)
每个物理周期读取当前位姿、计算反馈速度并交给底盘控制器:
# 摘自 code/code_chapter4/demo_waypoint_control.py(main)
for index, target in enumerate(WAYPOINTS, start=1):
    # ...打印航点信息
    max_steps = int(args.timeout / sim_config.physics_dt)

    for step in range(max_steps):
        if not simulation.is_running():
            return

        current = simulation.get_pose2d()                    # ⑤ 读取位姿
        result = pose_controller.compute(current, target)    # ①②③ 误差 → 速度
        if result.reached:
            base.stop()
            print(
                f"[到达] 位置误差={result.distance_error:.3f} m, "
                f"角度误差={result.yaw_error:.3f} rad"
            )
            break

        command = result.command
        base.set_velocity(command.vx, command.vy, command.wz)  # ④ 交给底盘控制器
        base.update(sim_config.physics_dt)
        simulation.step()

        if step % sim_config.physics_hz == 0:                # 每秒打印一次进度
            print(
                f"  当前=({current.x:+.2f}, {current.y:+.2f}, {current.yaw:+.2f}) "
                f"误差=({result.distance_error:.2f} m, {result.yaw_error:+.2f} rad)"
            )
    else:
        raise RuntimeError(
            f"航点 {index} 在 {args.timeout:.1f} 秒内未到达;"
            "请检查轮子方向、地面摩擦或控制参数"
)代码解读:
- 外层循环遍历航点,内层循环最多执行
timeout / dt步(默认--timeout 20.0,即 2400 步); - 到达后
break,跳过for ... else中的else;如果循环正常跑完都没到达,就进入else抛出RuntimeError——这是 Pythonfor-else语法的典型用法; step % physics_hz == 0表示每 120 步(1 s)打印一次当前位姿和误差,用来观察收敛过程;- 位姿控制器
PoseController和底盘控制器G2BaseController是两层:前者只管"该以什么速度走",后者负责"怎样安全地把这个速度变成关节动作"。
第八部分 代码运行
8.1 环境部署
仿真资源下载: 后续章节共同所需的 assets 仿真资源可以从huggingface中的 Datawhale/g2_assets 下载。下载并解压后,将完整的 assets 文件夹放到项目的 code 目录下,最终目录结构应为 code/assets/。请不要只复制某个 USD 文件,因为 USD 场景可能继续引用同目录或子目录中的纹理、材质和其他模型资源。
放置完成后,至少应能找到以下两个文件:
code/assets/robot/G2_omnipicker/robot.usda
code/assets/background/room/room_1/background.usda
下载并放置仿真资源后,项目的 code 目录整体结构如下。这里主要展示共享资源和各章节代码之间的对应关系。
code/
├── assets/                         # 各章节共用的 Isaac Sim 仿真资源
│   ├── background/                 # 房间、地面等环境场景
│   │   └── room/room_1/
│   │       └── background.usda
│   └── robot/                      # 机器人本体模型
│       └── G2_omnipicker/
│           └── robot.usda
│
├── code_chapter4/                  # 第四章:移动底盘运动学与控制
├── code_chapter5/                  # 第五章:机械臂运动学与关节控制
├── code_chapter7/                  # 第七章:视觉感知算法
├── code_chapter8/                  # 第八章:雷达点云建图
│
├── code_chapter10_1/               # 第十章方案一:教学版规划与导航算法
├── code_chapter10_2/               # 第十章方案二:ROS 2 Nav2 导航框架
├── code_chapter11_1/               # 第十一章方案一:自编机械臂规划算法
├── code_chapter11_2/               # 第十一章方案二:ROS 2 MoveIt 2 框架
│
├── code_chapter13/                 # 第十三章:VLM 接入与 Prompt 工程
└── code_chapter14/ # 第十四章:VLA 模型部署与微调其中,code/assets/ 是多个章节共同使用的仿真资源目录,各 code_chapter* 目录保存对应章节的教学代码。每个章节目录都包含自身运行所需的配置、控制、感知或仿真代码,第十章和第十一章分别提供自编教学算法与 ROS 2 标准框架两套实现,因此各自拆分为 _1 和 _2 两个目录。
💡 要点:资源路径由
config.py中的PROJECT_ROOT = Path(__file__).resolve().parents[2]推出(见 7.3 节①),所以assets必须恰好位于code/assets/。放错位置时程序启动即报找不到 G2 USD:...或找不到 room_1 USD:...。
8.2 代码执行
进入本地项目根目录(即包含 code、chapter4 和 chapter5 的目录)。下面的 /path/to/project-root 是路径占位符,请替换为自己电脑上的实际路径:
cd /path/to/project-root仿真程序必须使用 Isaac Sim 自带的 Python 环境,不要直接使用普通系统 Python。下列 /path/to/isaac-sim/python.sh 是路径占位符,请替换为自己电脑上 Isaac Sim 的实际安装路径。
带图形界面运行速度控制示例(依次执行前进、横移、原地左转、斜向并旋转、平滑停车五段动作):
/path/to/isaac-sim/python.sh \
code/code_chapter4/demo_velocity_control.py无图形界面运行(--headless,不打开窗口、不渲染视口,适合服务器或只看终端输出):
/path/to/isaac-sim/python.sh \
    code/code_chapter4/demo_velocity_control.py \
    --headless
运行二维航点控制示例(依次闭环到达 4 个目标位姿):
/path/to/isaac-sim/python.sh \
    code/code_chapter4/demo_waypoint_control.py
无图形界面运行:
/path/to/isaac-sim/python.sh \
    code/code_chapter4/demo_waypoint_control.py \
--headless如果需要增加每个航点的最大控制时间(--timeout,单位秒,默认 20.0;超时未到达会抛出 RuntimeError):
/path/to/isaac-sim/python.sh \
    code/code_chapter4/demo_waypoint_control.py \
    --timeout 30
两个示例还都支持 --physics-hz 参数(默认 120),用于修改物理与控制频率。
8.3 运行结果
速度控制结果
程序启动后会加载 room_1/background.usda,注册包含 46 个自由度的 G2 articulation,并找到四个转向关节和四个驱动关节。
速度示例依次执行:
- 以
向前移动 2.5 秒; - 以
向左横移 2.5 秒; - 以
原地左转 3 秒; - 以
完成斜向平移和顺时针旋转; - 将目标速度设为零并平滑停车。
典型终端输出如下:
[G2Simulation] room_1 场景已加载
[G2Simulation] G2 已加载:46 个自由度
[G2BaseController] 底盘关节检查通过
  转向关节索引: [22, 23, 24, 25]
  驱动关节索引: [26, 27, 28, 29]

=== 第四章示例 1:底盘速度控制 ===
坐标:vx 向前,vy 向左,wz 逆时针为正

[动作] 前进         vx=+0.40 m/s, vy=+0.00 m/s, wz=+0.00 rad/s
[动作] 向左横移     vx=+0.00 m/s, vy=+0.35 m/s, wz=+0.00 rad/s
[动作] 原地左转     vx=+0.00 m/s, vy=+0.00 m/s, wz=+0.65 rad/s
[动作] 斜向并旋转   vx=+0.30 m/s, vy=-0.18 m/s, wz=-0.35 rad/s
[动作] 平滑停车     vx=+0.00 m/s, vy=+0.00 m/s, wz=+0.00 rad/s
本项目的一次实际无窗口运行结果为:
[完成] 最终仿真位姿:x=2.110 m, y=1.495 m, yaw=0.440 rad
[完成] 轮速正运动学估计:vx=-0.006, vy=0.003, wz=0.001如何读懂这些输出:
- 前几行确认场景加载成功、G2 有 46 个自由度,并且 8 个底盘关节都按名称找到了(索引 22–25 为转向、26–29 为驱动,与 2.2 节一致)。如果这里报
G2 USD 中缺少底盘关节,说明模型版本不对; - 每一行
[动作]在该段动作开始时打印,是指令值,不是实测值; - 停车后正运动学估计的三个速度分量都接近零,说明四个驱动轮已经基本停止。
最终位置不能简单地按照每段目标速度乘以持续时间后直接相加,因为:
- 启动和停车受到加速度限制(5.5 节:仅从 0 加速到 0.40 m/s 就要 0.5 s);
- 切换运动方向时转向轮需要调整角度;
- 速度在机器人自身坐标系中表达;
- 组合运动过程中机器人航向持续变化;
- 轮地摩擦和物理接触会产生小幅误差。
尤其是第 3 条:第 2 段横移结束时机器人航向仍为
不同设备上的最后几位数可能略有差异,但动作方向和整体轨迹应保持一致。
航点控制结果
航点示例控制 G2 依次到达:
| 航点 | 目标位置 | 目标航向 |
|---|---|---|
| 1 | ||
| 2 | ||
| 3 | ||
| 4 |
这些目标组成一个约
 y ▲
 1 │  ③(0,1,π) ◄──────── ②(1,1,π/2)
   │     │                   ▲
   │     ▼                   │
 0 │  ④(0,0,0) ────────► ①(1,0,0)
   └──────────────────────────────► x
     0                      1
图 4-16 航点控制示例的 4 个目标位姿(从原点出发,逆时针走一圈回到原点)
一次实际运行中的到达信息如下:
[航点 1/4] x=1.00, y=0.00, yaw=0.00
[到达] 位置误差=0.040 m, 角度误差=-0.000 rad

[航点 2/4] x=1.00, y=1.00, yaw=1.57
[到达] 位置误差=0.040 m, 角度误差=0.016 rad

[航点 3/4] x=0.00, y=1.00, yaw=3.14
[到达] 位置误差=0.039 m, 角度误差=0.038 rad

[航点 4/4] x=0.00, y=0.00, yaw=0.00
[到达] 位置误差=0.039 m, 角度误差=-0.049 rad
最终结果为:
[完成] 所有航点已到达,最终位姿:x=0.033, y=-0.021, yaw=0.049最终位置距离原点约为:
它满足
如何读懂这些输出:
- 位置误差全部是
m:比例控制越接近目标越慢,误差一跌进 m 的容差就被判定到达并立即 stop()(见 6.5 节要点),所以到达误差总是贴着阈值; - 航向误差在
rad 之间,同样都在 rad 内; - 航点 3 的目标航向打印为
yaw=3.14(即)。由于 normalize_angle的区间是,实测航向在 附近可能显示为 ,但航向误差经过归一化后仍是很小的数,这正是 6.2 节强调"航向误差必须归一化"的原因; - 最终位姿
与航点 4 的 之差就是最后一条 [到达]中的误差; - 实际运行时,两条
[航点]/[到达]之间还会每秒打印一行当前=(...) 误差=(...)的进度信息,可以用它观察误差的收敛过程。
速度示例验证了 G2 的前进、横移、旋转和组合运动能力;航点示例则进一步验证了世界坐标误差转换、位姿比例控制和底盘闭环执行能力。
本章小结
知识回顾
本章最终建立了两层可复用能力:
- 底层将
转换为四个转向角和四个驱动轮速; - 上层根据当前位姿与目标位姿的误差生成底盘速度。
最核心的四轮独立转向逆运动学公式为:
| 知识点 | 核心公式 / 规则 | 默认参数 | 代码位置 |
|---|---|---|---|
| 位姿与速度 | — | kinematics.py: Pose2D, ChassisVelocity | |
| 坐标变换 | 世界→底盘: | — | PoseController.compute, SwerveOdometry.update |
| 几何参数 | 轮心 | config.py: RobotGeometry | |
| 逆运动学 | 上面四个方框公式 | — | SwerveKinematics.inverse |
| 正运动学 | — | SwerveKinematics.forward | |
| 轮速里程计 | 转到世界系后欧拉积分 | SwerveOdometry.update | |
| 转向最短路径 | — | _nearest_equivalent_state | |
| 轮速统一缩放 | 18.0 rad/s | _desaturate | |
| 底盘限速 | 合速度等比缩放,角速度截断 | 0.70 m/s, 1.20 rad/s | set_velocity |
| 加速度限制 | 二维增量整体限幅 | 0.80 m/s², 1.80 rad/s² | _apply_acceleration_limit |
| 超时停车 | 超过时限未收到指令则目标置零 | 0.50 s | update |
| 位姿 P 控制 | PoseController | ||
| 到达判定 | — | PoseController.compute |
未来无论速度命令来自键盘遥控、轨迹规划、视觉跟踪、Nav2 还是大模型决策,都可以继续复用本章的底盘速度接口控制 G2 移动。
课后练习
- (手算) 当
、 、 时,求右前轮 RF 的 、 、转向角和驱动轮速。(提示: ,答案约 、 、 、 rad/s;若当前转向角为 ,最短路径优化后又是多少?) - (思考) 为什么正运动学中
的闭式解要求四个轮子关于中心对称?如果把 G2 的前轮整体前移 5 cm,应该怎样修改估计方法? - (动手,无需 Isaac Sim) 在
code/code_chapter4/下写一个小脚本:对若干组随机调用 SwerveKinematics.inverse()再调用forward(),验证能还原原始速度;再给轮速加入的随机噪声,观察估计误差的大小。 - (动手,无需 Isaac Sim) 用
SwerveOdometry模拟:以s 输入"原地左转 0.65 rad/s 持续 3 s"对应的轮子状态,检查积分后的 yaw 是否约为 rad 归一化后的值,位置是否保持在原点附近。 - (动手,Isaac Sim) 把
PoseController的position_gain分别改为和 运行航点示例,比较每个航点的到达时间和进度打印,解释现象;再把 position_tolerance改为,观察 [到达]行的位置误差变化。 - (动手,Isaac Sim) 在
demo_velocity_control.py中,把某一段动作的循环改为只在第一步调用set_velocity(),观察机器人约 0.5 s 后开始减速停车的现象,并说明是哪段代码导致的。
参考资料
- 本章代码:
code/code_chapter4/ - G2 仿真资源:Datawhale/g2_assets