第十二章 移动操作综合实践:全场景自主导航操作
本章导读:第九章让机器人能够“看见桌面上的物体并完成抓放”,第十章解决“底盘怎样绕过障碍到达目标”,第十一章介绍“机械臂怎样规划并执行运动”。本章是一个综合实践章,把这些能力接成一条完整任务链:机器人先到源桌抓起一颗苹果,带着苹果穿过房间,在远桌停稳并放下,再把远桌原有的另一颗苹果放到同一块接收板上。
本章不再引入新的单项算法,而是回答“几个各自正确的模块,怎样才能组合成一个正确的系统”:坐标怎样统一、时间怎样对齐、谁在什么时候被允许运动、动作“成功”之后怎样确认物理世界真的变了。最终要跑通的案例是 Isaac Sim 中 G2 Omnipicker 的双桌苹果搬运任务——三个终端分别启动仿真、ROS 能力系统和任务编排,任务结束时两颗苹果分别留在接收板的两个槽位上,任务状态为
DONE。
本章概览
本章要解决的问题
设想你已经分别调通了导航和抓取:Nav2 能把底盘送到桌边,MoveIt2 能让机械臂抓起固定在面前的苹果。现在把两者接起来,问题立刻出现:底盘移动后,相机和机械臂的位置都变了;导航报告到达时,机器人未必停在机械臂够得到的位置;夹爪闭合动作成功,也不代表苹果真的被拿起;张开夹爪之后,苹果也可能滚出接收板。
系统因此必须约定好坐标、时间、数据接口和动作顺序,并用反馈判断每一步是否真正完成。本章就是围绕这几件事展开的。
对应代码位于 code/code_chapter12,ROS 包名为 g2_chapter12。本章使用 Isaac Sim 中的 G2 Omnipicker、ROS 2 Humble、Nav2、MoveIt2,以及本章自带的 YOLO 苹果检测权重。左臂保持预设姿态,右臂执行抓放,移动底盘负责两张桌子之间的运输。
开始之前,先明确本案例的范围:
- “全场景”指当前配置的双桌房间任务,不是任意未知环境中的通用移动操作。 桌面、接收板、停靠点和障碍布局已知;待抓苹果的位置由在线视觉测量。
- 这是分阶段的移动操作,不是底盘和机械臂同时运动的全身规划。 导航时收臂并保持夹持,操作时底盘必须停稳。
- 感知使用 YOLO + RGB-D + 几何候选,不调用 SAM2、GraspGenX、VLM 或 VLA。 第九章提供了方法基础和检测权重,但运行本章不需要启动第九章,也不需要重新训练。
- 仿真传感器有所简化。 默认地图由已知场景生成;激光是二维栅格射线模拟,里程计来自 Isaac 中底盘实际位姿,而不是带漂移的编码器估计。苹果抓取坐标不读取仿真物体真值,但不代表整个系统完全不用仿真真值。
💡 要点:建议先读懂“谁把什么数据交给谁”,再进行实际操作。第一至第六部分讲系统原理、数据流和源码对应关系;第七部分把源码按执行顺序串起来;第八部分集中给出环境准备、安装、启动和任务结果说明。
学习目标
学完本章你能:
- 解释双桌搬运任务的状态机,说出每个阶段的通过条件,以及为什么“action 成功”不等于“阶段完成”。
- 画出仿真、ROS 能力系统、任务编排三组进程之间的命令流与反馈流,区分 Nav2 局部控制器和本章机械臂控制器。
- 推导从像素
到 odom下三维点的反投影与坐标变换,并说明map → odom → base_link每一段由谁发布。 - 解释导航到达、精靠结束、允许伸臂三种不同容差的含义,并能手算一次精靠短路径。
- 运行三终端默认任务和可选 SLAM 建图练习,读懂日志中的状态序列。
- 排查“Nav2 成功但拒绝伸臂”“夹爪闭合但 LIFT 失败”“CARRY_LOST”等典型问题,按数据流定位而不是先降低阈值。
前置知识
- 第一章:Isaac Sim 安装与本地资产准备。
- 第四章:舵轮(swerve)底盘运动学;本章
sim/base/直接沿用。 - 第九章:YOLO 苹果检测、RGB-D 物体抓取的基本流程。
- 第十章:地图、AMCL、Nav2 代价地图与路径规划。
- 第十一章:MoveIt2 的 IK、OMPL 规划、PlanningScene 与轨迹执行。
- 数学:齐次坐标变换、四元数、针孔相机模型、主成分分析(Principal Component Analysis, PCA)的直观含义。
- 编程:能读 Python 与 C++;了解 ROS 2 的 topic / service / action。
知识地图
图 12-1 本章知识地图:任务流程与架构(第一部分)统领坐标系链(第二部分)、导航停靠(第三部分)和感知定位(第四部分),三者共同支撑执行与互锁(第五部分),阶段验证(第六部分)的结果再反过来决定状态机的下一步;底部为对应源码模块
对应代码
code/code_chapter12/:本章全部代码,ROS 包名g2_chapter12。run.sh是统一启动入口;src/为 C++ 任务编排;g2_mobile/为 ROS 控制、感知、几何工具、地图和遥控;sim/为 Isaac 世界、ROS 桥接和底盘运动学;config/task.yaml是唯一的场景与任务配置。
第一部分 任务流程与系统架构:从一次搬运任务理解系统
1.1 系统究竟要完成什么,什么才算完成
直观理解:把整次任务看成一条流水线,每一道工序都有明确的“交付标准”。只有交付标准满足,下一道工序才能开工。
两张桌子上各有一颗苹果和两个干扰物,干扰物为橙子与茶盒。远桌还有一块接收板,上面配置了两个放置槽位。这里的“槽位”是任务中的二维目标位置,不是通过视觉自动识别的凹槽。
任务输入来自两类信息:一类是 config/task.yaml 中的已知布局和动作参数,另一类是运行时收到的传感器、TF、关节反馈和 action 结果。任务输出也有两层:ROS 层输出导航目标、关节轨迹、夹爪命令和任务状态;物理层应该出现两颗苹果分别稳定留在指定位置的结果。
完整过程可以按下表理解:
| 任务阶段 | 此时要解决的问题 | 主要依据与通过条件 |
|---|---|---|
| 等待就绪、收臂 | 系统是否具备执行能力 | action 服务端就绪,TF 和关节反馈有效,右臂到达 home,夹爪张开 |
| 前往源桌 | 底盘是否处在可操作的位置 | Nav2 到达后停稳,必要时精靠,再复核实际位置和朝向 |
| 源桌感知与抓取 | 夹哪里、怎样靠近 | 新鲜 YOLO RGB-D 候选,有效 IK 和规划结果,夹爪闭合反馈 |
| 抬升与收臂 | 苹果是否真正被拿起 | 连续视觉观测确认抬升,持物回到 home |
| 持物导航至远桌 | 移动过程中是否仍在持物 | 收臂互锁、夹爪开度监测、Nav2 导航与精靠 |
| 放置第一颗苹果 | 苹果是否留在槽位 0 | 转移、下降、张开、撤离,随后连续观察指定槽位 |
| 抓放远桌苹果 | 不要把刚放好的苹果又抓走 | 感知排除接收板区域,重新生成候选,放入槽位 1 |
| 最后收臂 | 是否可以结束任务 | 第二次放置验证通过,右臂回 home,切换 IDLE,发布 DONE |
图 12-2 双桌搬运任务示意:苹果 A 从源桌运到远桌槽位 0,苹果 B 在远桌被放入槽位 1
读图说明——先搬一颗,再整理另一颗。 图中用 A、B 区分两颗苹果的来源,接收板展示的是任务结束后的目标状态。沿编号理解“源桌抓取 → 持物导航 → 远桌两次放置”,再对照上表看每一步的通过条件;这是不按比例的概念图,不是仿真截图,虚线也不是实际规划路径。
home 在这里是七个右臂关节角构成的收臂姿态,不是房间起点,也不意味着底盘最后会开回出发位置。任务结束时,底盘仍在远桌附近。
案例:用配置文件读出任务的几何布局。 config/task.yaml 中与任务路线有关的几行是:
# 摘自 code/code_chapter12/config/task.yaml
start: [-3.6, -3.3, 0.0]
dock: [2.52, 2.6, 0.0]
# 源桌停靠点;与当前桌面布局和机械臂工作范围配套。
source_dock: [-3.66, -3.20, 0.0]
# 桌面/板子格式:[中心 x, y, z, 长, 宽, 厚]。
table: [3.40, 2.34, 0.848, 0.92, 1.08, 0.08]
tray: [3.00, 2.18, 0.892, 0.22, 0.20, 0.008]
source_table: [-2.72, -3.56, 0.848, 0.92, 1.08, 0.08]
items:
  - {name: apple, offset: [-0.23, 0.00]}
  - {name: orange, offset: [-0.23, -0.14]}
  - {name: tea_box, offset: [-0.23, 0.14]}
place_slots: [[3.00, 2.13], [3.00, 2.23]]
手算几个有用的量:
- 机器人起点
与源桌停靠点 只差约 m,第一次导航主要是“对准桌边”;而源桌停靠点到远桌停靠点 的直线距离约 m,这才是穿越房间的运输段(实际路径要绕开障碍,更长)。 - 两张桌子中心 z 都是 0.848 m、厚 0.08 m,所以桌面顶面高度是
m,而不是 0.848 m。 - 苹果出生在桌心偏移
处:源桌苹果约在 ,远桌苹果约在 。这些出生位置只供仿真建场景,在线感知不使用它们。 - 两个槽位
与 沿 y 相距 0.10 m,都落在接收板(中心 ,宽 0.20 m)之内。
⚠️ 注意:
items只是仿真出生布局,不是在线抓取目标列表;修改它不会改变任务“去哪里抓”,任务抓哪里完全由视觉候选决定。
1.2 用有限状态机组织任务
直观理解:src/mission.cpp 使用有限状态机(Finite State Machine, FSM)组织上述过程。可以把状态机理解为一张严格的工序单:只有当前工序满足条件,才允许进入下一步。
常见状态名包括 WAIT_READY、STOW、NAVIGATE、SETTLE、DOCK,以及带 SOURCE_、DESTINATION_ 前缀的 PERCEIVE、APPROACH、CLOSE、LIFT、HOME、TRANSFER、PLACE、RETREAT 和 VERIFY_PLACE。
源码在前往源桌之前还发布 NAVIGATE_SOURCE,随后通用导航函数会发布 NAVIGATE。因此,日志中看到通用导航状态不代表源桌阶段被跳过。任务前缀也表示被处理苹果的来源:在远桌执行的 SOURCE_PLACE,含义仍然是“放置从源桌带来的苹果”。
图 12-3 mission.cpp 通过 /task_status 依次发布的阶段:五段工序串行执行,任一环节抛出异常即进入 FAILED
对应代码:状态机并没有写成一张显式的转移表,而是用“顺序代码 + 异常”实现:每个阶段先调用 state() 发布阶段名,再执行动作;动作函数内部只要有一项检查不通过就抛出异常,整个 run() 立即中断。
// 摘自 code/code_chapter12/src/mission.cpp(Mission::run,有删减)
void run()
{
  state("WAIT_READY");
  if (!plan_->wait_for_action_server(60s) || !nav_->wait_for_action_server(60s) ||
    !follow_->wait_for_action_server(30s) || !execute_->wait_for_action_server(30s) ||
    !grip_->wait_for_action_server(30s)) throw std::runtime_error("Nav2/MoveIt2/夹爪 action 未就绪");
  // ... 等待新鲜的 odom -> arm_base_link TF(最多 15 s)
  Group arm(node_, "right_arm", tf_);
  arm.setPoseReferenceFrame("odom");
  arm.setEndEffectorLink("gripper_r_center_link"); arm.setPlanningTime(5.); arm.setNumPlanningAttempts(3);
  arm.setPlannerId("RRTConnectkConfigDefault"); // ...
  Scene scene(node_); state("STOW"); mode("ARM"); add_scene(scene);
  joints(arm,cfg_["home"].as<std::vector<double>>()); gripper(.785);   // 收臂 + 张开夹爪

  auto pick = [&](const std::string & label, double table_top) { /* PERCEIVE→APPROACH→CLOSE→LIFT→HOME */ };
  auto place = [&](const std::vector<double> & slot, const geometry_msgs::msg::Pose & lift,
                   const std::string & label) { /* TRANSFER→PLACE→RETREAT→VERIFY_PLACE */ };

  state("NAVIGATE_SOURCE"); navigate_to(cfg_["source_dock"].as<std::vector<double>>());
  const auto source_top=cfg_["source_table"].as<std::vector<double>>()[2]+cfg_["source_table"].as<std::vector<double>>()[5]/2;
  auto first=pick("SOURCE",source_top);
  state("CARRY"); joints(arm,cfg_["home"].as<std::vector<double>>());
  navigate();                                          // = navigate_to(dock)
  place(cfg_["place_slots"][0].as<std::vector<double>>(),first.second,"SOURCE");
  const auto dest_top=cfg_["table"].as<std::vector<double>>()[2]+cfg_["table"].as<std::vector<double>>()[5]/2;
  auto second=pick("DESTINATION",dest_top);
  place(cfg_["place_slots"][1].as<std::vector<double>>(),second.second,"DESTINATION");
  state("STOW"); joints(arm,cfg_["home"].as<std::vector<double>>()); idle(); state("DONE");
}代码解读:
state()既打印[TASK] xxx日志,又向/task_status发布同名字符串。感知节点订阅这个话题来切换观测逻辑(见第四、六部分),所以状态名不仅是日志,也是模块间的接口。pick与place写成 lambda,同一段技能用"SOURCE"/"DESTINATION"两个标签复用两次。- 桌面顶面高度
source_top、dest_top用“中心 z + 厚度/2”计算,与 1.1 节手算一致。 - 状态之间没有“如果失败就重试”的分支,这正是本章“失败即停”的设计。
任一关键环节失败都会进入 FAILED。失败处理会请求取消相关 action、让底盘停止、让机械臂保持,并避免无条件张开夹爪。当前没有自动重新抓取、中途恢复或自动把物体放回出生位置的任务分支。
// 摘自 code/code_chapter12/src/mission.cpp(Mission::fail)
void fail(const std::string & reason)
{
  if (!rclcpp::ok()) { return; }
  idle();                                  // 请求 IDLE:底盘停、臂保持
  state("FAILED: " + reason);
  // 取消仍在服务端的 action,禁止失败后继续运动;夹爪保持、不盲目松开。
  nav_->async_cancel_all_goals();
  follow_->async_cancel_all_goals();
  plan_->async_cancel_all_goals();
  execute_->async_cancel_all_goals();
  grip_->async_cancel_all_goals();
  if (grasp_debug_active_) { /* 尝试恢复碰撞矩阵,失败则提示重启 system */ }
}
案例:从日志反推任务卡在哪里。 假设 mission 终端最后几行是:
[TASK] NAVIGATE_SOURCE
[TASK] NAVIGATE
[TASK] SETTLE
[TASK] DOCK
[TASK] SETTLE
[TASK] SOURCE_PERCEIVE
[TASK] FAILED: 停稳后没有新鲜 RGB-D 抓取候选:检查 system 终端 [perception] 的点云、TF、ROI 和候选数量诊断
(这是根据源码中的状态名与异常文本拼出的示意,不是实际运行记录。)由此可以读出:源桌导航与精靠都已通过(否则会停在 SETTLE 后的停靠异常),失败点在 fresh_poses() 等不到候选。下一步应去 system 终端看 [perception] 诊断,而不是去调导航参数。
💡 要点:日志里出现
NAVIGATE不代表源桌阶段被跳过;SOURCE_/DESTINATION_前缀表示“被处理苹果的来源”,不表示“机器人在哪张桌子旁”。
1.3 三组进程怎样协作,为什么不全部写在一个脚本里
本工程分成三组独立启动的进程。
第一组是仿真与桥接。 sim/simulation.py 创建单一 Isaac World、房间、桌面、物体、机器人和相机,执行物理步进;sim/bridge.py 把这些结果发布为 ROS 消息,并接收速度、关节目标和运动模式。前者不直接订阅 ROS,后者才是 ROS 与仿真之间的入口。
第二组是 ROS 能力系统。 launch/system.launch.py 启动定位或建图、Nav2、MoveIt2、robot_state_publisher、控制器、感知节点,以及可选的 RViz。它负责提供能力,启动后不会自动开始搬运任务。
第三组是任务编排。 launch/mission.launch.py 启动 C++ 程序 mission。它不操作 Isaac 中的苹果对象,不直接设置关节,而是调用 Nav2、MoveIt2 和夹爪提供的标准接口。
可以把三者理解成:仿真提供“身体和感官”,ROS 能力节点提供“走路、规划、识别和执行技能”,任务节点决定“现在该做哪件事”。这样既能替换单个模块,也便于区分错误究竟出在感知、规划还是执行。
图 12-4 终端 C 编排任务、终端 B 提供 ROS 能力、终端 A 执行仿真,命令向下传递而观测与结果向上反馈
读图说明——三个终端不是三个独立任务。 启动时按 A → B → C;读调用关系时从上往下看“任务 → 能力 → 物理执行”,再沿向上的箭头看反馈。左侧虚线表示任务状态也会送到桥接用于诊断,不是任务节点绕过控制器直接修改关节或苹果位姿。
| 模块与源码 | 主要输入 | 主要输出 | 不负责什么 |
|---|---|---|---|
仿真:sim/simulation.py | 本地资产、场景配置、桥接传来的目标 | 物理状态、RGB-D、实际关节与底盘位姿 | 不决定下一步任务 |
消息桥:sim/bridge.py | /cmd_vel、/isaac/joint_command、/motion_mode | /clock、/odom、/scan、相机、关节和 TF | 不求解 IK,不提供轨迹 action |
地图工具:g2_mobile/mapping.py | 墙体、桌子和障碍占地 | 参考地图;供桥接使用的模拟激光距离 | 不执行 SLAM 优化 |
| 定位或建图 | 地图、激光、里程计与 TF | map → odom;SLAM 模式还输出地图 | 不生成抓取姿态 |
| Nav2 | 导航目标、地图、激光、定位与里程计 | 全局路径、底盘速度、导航 action 结果 | 不判断夹爪是否抓到苹果 |
感知:g2_mobile/perception.py | 同帧 RGB、深度、内参、点云、TF、任务状态 | 物体观测中心与抓取候选 | 不执行机械臂,不读取苹果真值 |
| MoveIt2 | 机器人模型、关节状态、TF、碰撞场景、运动目标 | IK 解、规划轨迹、执行结果 | 不直接写 Isaac 关节 |
控制器:g2_mobile/controller.py | 标准 action、完整关节反馈、里程计、模式请求 | 关节目标、模式许可、action 反馈和结果 | 不搜索无碰撞路径 |
编排:src/mission.cpp | 配置、感知、反馈、action 结果 | 各模块调用、任务状态 | 不训练模型,不修改物体位姿 |
这里特别容易混淆的是两个“控制器”:Nav2 的局部控制器负责从底盘路径得到速度;本章 Python 控制器负责机械臂与夹爪 action,并管理运动互锁。它们不属于同一层。
对应代码:system.launch.py 把“能力”组装成一个 launch,slam 参数决定定位分支:
# 摘自 code/code_chapter12/launch/system.launch.py(有删减)
localization = IncludeLaunchDescription(
    PythonLaunchDescriptionSource(str(nav / "launch/localization_launch.py")),
    condition=UnlessCondition(slam),            # slam:=false 时:map_server + AMCL
    launch_arguments={"map": LaunchConfiguration("map"), "params_file": params, ...}.items(),
)
mapping = Node(
    package="slam_toolbox", executable="async_slam_toolbox_node", name="slam_toolbox",
    condition=IfCondition(slam),                # slam:=true 时:SLAM Toolbox
    parameters=[str(root / "config/slam.yaml"), common], output="screen",
)
# ... navigation(Nav2)、robot_state_publisher、move_group、
#     controller.py、perception.py、rviz2(rviz:=false 时不启动)
而 mission.launch.py 只启动一个节点,并特意注明“system 启动不自动让机器人运动”:
# 摘自 code/code_chapter12/launch/mission.launch.py
"""显式启动一次任务;system 启动不自动让机器人运动。"""
# ...
Node(
    package="g2_chapter12",
    executable="mission",
    output="screen",
    parameters=[module.moveit_config().to_dict(), {"use_sim_time": True}],
)
Isaac 侧使用自己的 Python 运行时,ROS 侧使用 /usr/bin/python3。两边通过 DDS 传递基础消息,而不是互相导入对方的 Python 二进制模块。标准 control_msgs action 服务端放在系统 ROS Python 中,正是为了避免混用两个运行时的 ABI。run.sh 已经分别处理这两套环境,不应通过手工拼接 Python 路径把它们合并。
# 摘自 code/code_chapter12/run.sh(有删减)
if [[ "$CMD" == sim ]]; then
  # ...
  unset OLD_PYTHONPATH PYTHONHOME CONDA_PREFIX
  # ...
  exec "$ISAAC_SIM_ROOT/python.sh" -m sim.bridge "$@"     # 仿真分支:Isaac 自带 Python
fi
# 固定系统 Python,避免 Conda 和 Isaac Python ABI 污染。
# ...
source /opt/ros/humble/setup.bash                          # ROS 分支:系统 Python + ROS
💡 要点:分进程的好处是“故障可归因”。如果 Isaac 窗口里机器人在动、但 RViz 里机器人不动,问题在桥接/TF;如果两边都不动而
/cmd_vel有输出,问题在模式互锁。
1.4 把接口看成合同:消息中到底装了什么
ROS 接口可以简单分成三类:topic 持续传数据,service 完成一次请求与响应,action 管理需要等待、反馈和取消的长动作。导航和机械臂运动使用 action,是因为任务不仅要知道“命令发出”,还要知道“有没有接受、是否完成、何时取消”。
下表列出读懂本章最重要的数据接口。绝对话题名以 / 开头,名称应以当前源码为准,不要自行替换成其他章节的接口。
| 接口 | 类型 | 数据含义与调用关系 |
|---|---|---|
/clock | rosgraph_msgs/msg/Clock | 桥接发布的仿真时间,本系统只应有一个有效发布者 |
/odom | nav_msgs/msg/Odometry | 底盘位姿和实际运动速度;定位、Nav2、停稳互锁都要用 |
/scan | sensor_msgs/msg/LaserScan | base_scan 下的二维模拟激光距离 |
/camera/color/image_raw | sensor_msgs/msg/Image | rgb8 彩色图像 |
/camera/depth/image_raw | sensor_msgs/msg/Image | 32FC1 光轴深度,桥接输出单位为米 |
/camera/camera_info | sensor_msgs/msg/CameraInfo | 图像尺寸、焦距、主点等相机内参 |
/camera/points | sensor_msgs/msg/PointCloud2 | 相机坐标系下的 XYZ/RGB 点云;用于显示及感知输入同步检查 |
/joint_states | sensor_msgs/msg/JointState | 只包含 URDF 中的右臂七关节,供 MoveIt 和 RSP 使用 |
/isaac/joint_states | sensor_msgs/msg/JointState | 完整仿真关节反馈,包含夹爪,供本章控制器检查 |
/grasp_candidates | geometry_msgs/msg/PoseArray | odom 下多个 TCP 位姿;每个位姿包含米制位置与 xyzw 四元数 |
/target_center | geometry_msgs/msg/PointStamped | odom 下当前目标的视觉观测中心,用于抬升与放置检查 |
/mode_request、/motion_mode | std_msgs/msg/String | 前者是任务/遥控请求,后者是控制器实际批准的 NAV、ARM 或 IDLE |
/task_status | std_msgs/msg/String | 任务阶段;采用 transient-local,后加入的订阅者可接收保留状态 |
/cmd_vel | geometry_msgs/msg/Twist | 车体坐标下的 linear.x、linear.y、angular.z,单位为 m/s、m/s、rad/s |
/isaac/joint_command | sensor_msgs/msg/JointState | 严格按约定名字发送的右臂关节目标,或单独夹爪关节目标 |
/grasp_candidates 不是轨迹,没有各关节随时间的序列,也没有显式的置信度、夹爪宽度或物体 ID 字段。候选顺序由几何生成器决定,任务按顺序尝试。内部计算出的夹持宽度只用于可行性筛选,并没有作为另一个控制量发送出去。
/target_center 与抓取位姿中的位置也不必完全相等:前者是点云中位数观测,后者会结合目标高度调整夹持中心。不要把用于“验证物体在哪”的点,直接当成“TCP 应该去哪”的完整六维目标。
主要动作与服务的调用链如下:
| 调用者 → 服务端 | 接口 | 请求与返回 |
|---|---|---|
mission → Nav2 | /navigate_to_pose,nav2_msgs/action/NavigateToPose | 输入 map 下目标位姿和本章行为树;返回导航 action 状态 |
mission → Nav2 | /follow_path,nav2_msgs/action/FollowPath | 精靠输入 odom 下短路径,显式选择 Dock 与 dock_goal_checker |
mission → MoveIt | /move_action,moveit_msgs/action/MoveGroup | 输入运动规划请求,设置只规划;返回 planned_trajectory |
mission → MoveIt | /compute_cartesian_path,moveit_msgs/srv/GetCartesianPath | 输入当前状态和 TCP 路点;返回轨迹、错误码及完成比例 fraction |
mission → MoveIt | /execute_trajectory,moveit_msgs/action/ExecuteTrajectory | 输入已规划的机器人轨迹,等待执行结果 |
| MoveIt → 本章控制器 | /right_arm_controller/follow_joint_trajectory,control_msgs/action/FollowJointTrajectory | 输入七关节轨迹和时间点;返回实际执行反馈及结果 |
mission → 本章控制器 | /gripper_controller/gripper_cmd,control_msgs/action/GripperCommand | 输入开合目标;返回实际位置、到位或受阻状态 |
mission → MoveIt | /get_planning_scene、/apply_planning_scene | 读取并更新环境、持物碰撞体和允许碰撞矩阵 |
| 操作者 → 本章控制器 | /estop、/reset_estop,std_srvs/srv/Trigger | 锁存软件急停,或在满足条件后复位 |
对应代码:任务对所有 action 的调用都经过同一个模板函数 call<Action>(),它把“合同”里的三件事——是否接受、是否完成、何时取消——都落实成了代码:
// 摘自 code/code_chapter12/src/mission.cpp(Mission::call,有删减)
template<class Action>
typename rclcpp_action::ClientGoalHandle<Action>::WrappedResult call(
  typename rclcpp_action::Client<Action>::SharedPtr client, const typename Action::Goal & goal,
  double timeout, const std::string & action_name)
{
  auto accepted = client->async_send_goal(goal);
  if (accepted.wait_for(5s) != std::future_status::ready) {        // ① 5 s 内必须被接收
    client->async_cancel_all_goals();
    throw std::runtime_error(action_name + " 接收超时");
  }
  auto handle = accepted.get();
  if (!handle) { throw std::runtime_error(action_name + " 被拒绝"); }   // ② 服务端可以拒绝
  auto result = client->async_get_result(handle);
  const auto deadline = std::chrono::steady_clock::now() + std::chrono::duration<double>(timeout);
  while (rclcpp::ok() && std::chrono::steady_clock::now() < deadline) {
    if (result.wait_for(50ms) == std::future_status::ready) {
      auto value = result.get();
      if (value.code != rclcpp_action::ResultCode::SUCCEEDED) { /* 抛出 ABORTED / CANCELED */ }
      return value;                                                  // ③ 只接受 SUCCEEDED
    }
    std::string wanted; { std::lock_guard<std::mutex> lock(mutex_); wanted = requested_mode_; }
    if (!healthy(wanted)) { break; }                                 // ④ 运动模式丢失立刻中断
  }
  auto canceled = client->async_cancel_goal(handle);                 // ⑤ 超时/互锁丢失时主动取消
  canceled.wait_for(2s);
  throw std::runtime_error(action_name + " 超时/互锁丢失,已请求取消");
}代码解读:
- ① ② 对应 action 的“接受”环节:控制器在模式不是
ARM、已有动作在执行或处于急停时会拒绝目标(见第五部分)。 - ③ 只认
SUCCEEDED;MoveIt 规划失败被包装成单独的PlanningFailure,以便pick中换下一个候选重试。 - ④ 是本章特色:等待期间每 50 ms 检查一次控制器是否仍批准当前模式,一旦互锁丢失立即放弃等待。
- ⑤ 超时用的是
steady_clock(墙钟),不会因为仿真暂停而无限等待——这一点在第二部分“时间”中还会讲。
⚠️ 注意:
/grasp_candidates的PoseArray中每个位姿只有位置和xyzw四元数。把它当成“含置信度的检测结果”或“可直接执行的轨迹”都是误读。
第二部分 坐标系链、单位与时间:让所有模块说同一种“位置语言”
2.1 两条 TF 主干:定位主干与操作主干
直观理解:同一个苹果在相机坐标中可能位于“前方 0.7 m”,在房间坐标中却是“左下角桌面附近”。坐标不统一,视觉测量和机械臂规划即使各自正确,接起来也会抓错位置。TF(Transform)树就是全系统共享的“坐标换算表”。
本章 TF 关系可以按两条主干理解:
- 定位主干是
map → odom → base_link。map → odom由 AMCL 或 SLAM Toolbox 二选一发布,odom → base_link由 Isaac 桥接根据实际底盘位姿发布。 - 操作主干是
base_link → arm_base_link → 右臂各连杆 → gripper_r_center_link。桥接提供底盘到机械臂基座的动态变换,RSP(robot_state_publisher)根据 URDF 和关节反馈发布右臂内部变换。桥接还负责base_link → base_scan与base_link → camera_optical_frame。
图 12-5 map、odom、base_link 与相机、激光、右臂之间的 TF 关系,以及同帧 RGB-D 到 odom 抓取位姿的转换
读图说明——位置要在同一个坐标系,数据要来自同一个时刻。 上半图回答“每个坐标系连到哪里、谁发布变换”;下半图回答“苹果点怎样变成抓取目标”。注意两个方向:抓取把相机点变到 odom,跨房间导航把配置中的 odom 停靠目标变到 map;两者都不能省略 TF。
对应代码:桥接在每个物理步都用同一个时间戳发布四条变换:
# 摘自 code/code_chapter12/sim/bridge.py(主循环,有删减)
p = sim.pose()                                         # Isaac 中底盘实际 (x, y, yaw)
q = [0.0, 0.0, math.sin(p[2] / 2), math.cos(p[2] / 2)] # 绕 z 轴的 xyzw 四元数
publish_tf("odom", "base_link", [p[0], p[1], 0.0], q, stamp)
R = rotation(q)
ap, aq = sim.arm_prim.get_world_pose()
# base_link 为地面投影 frame;所有高度保留在 base→arm 中。
rel = R.T @ (ap - np.array([p[0], p[1], 0.0]))
arm_R = rotation([aq[1], aq[2], aq[3], aq[0]])         # Isaac 的 wxyz → ROS 的 xyzw
ar = matrix_to_quaternion(R.T @ arm_R)
publish_tf("base_link", "arm_base_link", rel, [ar[1], ar[2], ar[3], ar[0]], stamp)
publish_tf("base_link", "base_scan", [0, 0, 0.3], [0, 0, 0, 1], stamp)
cp, cq = sim.camera.get_world_pose(camera_axes="ros")
cr = matrix_to_quaternion(R.T @ rotation([cq[1], cq[2], cq[3], cq[0]]))
publish_tf("base_link", "camera_optical_frame", R.T @ (cp - [p[0], p[1], 0]),
[cr[1], cr[2], cr[3], cr[0]], stamp)代码解读:
odom → base_link的 z 固定为 0,体现“base_link取地面投影”;机械臂基座的高度全部放在base_link → arm_base_link中。- 世界系下的位置差
ap - base左乘,就是把世界向量转换到车体系下表达: 。 aq[1], aq[2], aq[3], aq[0]这种重排出现了多次,正是在 Isaac 的w, x, y, z与 ROS 的x, y, z, w之间转换。
这里不能再保留固定机械臂示例中的静态 world → arm_base_link,也不能为了让 TF 看起来连通而补一条静态 map → odom。同一个 child frame 应有明确的发布者,否则不同节点可能同时争夺它的位置。
⚠️ 注意:本章
odom → base_link直接取自 Isaac 中底盘的实际位姿,没有编码器漂移,所以odom在本仿真中是“理想里程计”。把本例迁移到真机时,odom会漂移,map → odom的修正才真正体现价值。
2.2 轴向、四元数与单位约定
base_link 取地面投影,轴向为 X 前、Y 左、Z 上;相机光学坐标则是 X 右、Y 下、Z 前。ROS 位姿中的四元数顺序为 x, y, z, w,不要和部分 Isaac API 使用的 w, x, y, z 混用。相关转换函数已经封装在本地工具中。所有位置以米、角度以弧度表示。
原理与公式:单位四元数
只绕 z 轴转
对应代码:
# 摘自 code/code_chapter12/g2_mobile/common.py
def rotation(q):
    """ROS xyzw 四元数 → 旋转矩阵。"""
    q = np.asarray(q, dtype=float)
    if not np.isfinite(q).all() or np.linalg.norm(q) < 1e-9:
        raise ValueError("非法四元数")
    x, y, z, w = q / np.linalg.norm(q)          # 先归一化,再按 xyzw 解包
    return np.array(
        [
            [1 - 2 * (y * y + z * z), 2 * (x * y - z * w), 2 * (x * z + y * w)],
            [2 * (x * y + z * w), 1 - 2 * (x * x + z * z), 2 * (y * z - x * w)],
            [2 * (x * z - y * w), 2 * (y * z + x * w), 1 - 2 * (x * x + y * y)],
        ]
    )


def transform(points, translation, quaternion):
    return np.asarray(points) @ rotation(quaternion).T + translation   # 批量 p' = R p + t
C++ 侧 mission.cpp::base_pose() 用的正是上面的 yaw 公式:
// 摘自 code/code_chapter12/src/mission.cpp(Mission::base_pose)
return {p.x, p.y, std::atan2(2 * (q.w * q.z + q.x * q.y),
    1 - 2 * (q.y * q.y + q.z * q.z))};
案例:yaw = 0.5 rad 时的四元数往返。 wxyz 读成
💡 要点:
tests/test_core.py中的test_rotation检查了单位四元数对应单位矩阵、全零四元数抛出异常,可以作为改动 rotation()后的最小回归检查。
2.3 配置在 odom,导航目标在 map:一次必要的坐标转换
task.yaml 的房间布局、源桌停靠点、远桌停靠点、接收板和槽位均在当前仿真 odom 下定义。机械臂抓取目标和 PlanningScene 也使用 odom。Nav2 跨房间目标使用 map,所以任务发送导航 action 前要通过 TF 把停靠目标从 odom 转到 map,而不是假设两者始终重合。
原理:设 TF 给出
对应代码:
// 摘自 code/code_chapter12/src/mission.cpp(Mission::navigate_to,有删减)
geometry_msgs::msg::PoseStamped waypoint;
waypoint.header.frame_id = "odom";                       // 配置中的停靠点在 odom
waypoint.pose.position.x = target.x;
waypoint.pose.position.y = target.y;
waypoint.pose.orientation.z = std::sin(target.yaw / 2);
waypoint.pose.orientation.w = std::cos(target.yaw / 2);
auto map_tf = tf_->lookupTransform("map", "odom", tf2::TimePointZero,
    tf2::durationFromSec(3.));                           // 查询当前 map ← odom
Nav::Goal goal;
goal.behavior_tree = ament_index_cpp::get_package_share_directory("g2_chapter12") +
  "/config/navigate_to_pose.xml";                        // 显式指定本章行为树
tf2::doTransform(waypoint, goal.pose, map_tf);          // odom → map
goal.pose.header.stamp = node_->now();案例:假设 AMCL 估计出 map → odom 只有平移 odom map 中为 map 目标,底盘就会停在离真正停靠点约
2.4 MoveIt 怎样知道“机械臂基座在移动”
MoveIt 的 SRDF 使用 odom → arm_base_link 浮动虚拟关节来描述移动基座。它让 MoveIt 知道机械臂基座当前在哪里,不意味着 MoveIt 会规划底盘运动;实际规划组仍然只有右臂七关节。
<!-- 摘自 code/code_chapter12/srdf/g2_right_arm.srdf(有删减) -->
<virtual_joint name="mobile_root" type="floating" parent_frame="odom" child_link="arm_base_link" />
<group name="right_arm">
  <chain base_link="arm_base_link" tip_link="gripper_r_center_link" />
</group>
<group_state name="home" group="right_arm">
  <joint name="idx61_arm_r_joint1" value="-0.739033" />
  <!-- ... 其余六个关节 -->
</group_state>代码解读:
virtual_joint ... type="floating"的父坐标是odom,MoveIt 通过 TF 读取它的当前值,而不是把它作为可规划自由度。right_arm是从arm_base_link到gripper_r_center_link的链,正好是七个右臂关节;TCP 名gripper_r_center_link与mission.cpp中setEndEffectorLink一致。home的七个角与task.yaml的home一致。
⚠️ 注意:正因为 MoveIt 的规划参考系是
odom(arm.setPoseReferenceFrame("odom")),视觉候选必须是odom下的位姿;fresh_poses()会拒绝frame_id不是odom的候选。
2.5 两种时钟与“同一时刻”的数据
时间方面有两条规则:
- 物理与轨迹按仿真时间推进。 ROS 规划、感知和显示节点使用
use_sim_time=true,由/clock驱动。暂停仿真时,轨迹插值不会按照现实时间偷偷向前跳。 - 通信保护和动作总等待按墙钟计时。 心跳失联、反馈过期或任务超时,不能因为仿真暂停就永远不触发。
在代码里,这两条规则体现为两种时钟的严格分工:node_->now() / get_clock().now() 是仿真时间(用于时间戳与轨迹插值),std::chrono::steady_clock / time.monotonic() 是墙钟(用于超时与心跳)。例如控制器的看门狗定时器显式使用墙钟:
# 摘自 code/code_chapter12/g2_mobile/controller.py(Controller.__init__)
self.timer = self.create_timer(
    0.05, self.watchdog, clock=Clock(clock_type=ClockType.STEADY_TIME)
)
相机发布的 RGB、深度、内参和点云使用同一帧时间戳。感知节点为每种输入缓存最多 8 帧,寻找共同时间戳,并等待那个时间的 TF 到齐;抬升检查还需要同时间的 TCP TF。不能用旧深度、新 RGB,再配“最新 TF”拼成一个看似完整的观测。
# 摘自 code/code_chapter12/g2_mobile/perception.py(有删减)
def cache(self, kind, msg):
    stamp = (msg.header.stamp.sec, msg.header.stamp.nanosec)
    self.frames[kind][stamp] = msg
    while len(self.frames[kind]) > 8:                 # 每种输入最多缓存 8 帧
        del self.frames[kind][min(self.frames[kind])]

def ready_stamp(self):
    stamps = set.intersection(*(set(frames) for frames in self.frames.values()))  # 四路共同时间戳
    for stamp in sorted(stamps, reverse=True):        # 从最新的共同帧开始尝试
        depth = self.frames['depth'][stamp]
        cloud = self.frames['cloud'][stamp]
        at = rclpy.time.Time.from_msg(depth.header.stamp)
        frames = {depth.header.frame_id, cloud.header.frame_id}
        if self.phase.endswith('_LIFT'):
            frames.add('gripper_r_center_link')       # 抬升阶段还要同时刻的 TCP TF
        if all(self.tf.can_transform('odom', frame, at) for frame in frames):
            return stamp
    return None
案例:为什么不能用“最新 TF”。 底盘以 0.55 m/s(DWB 的 max_vel_x)行驶时,若深度图是 0.2 s 前拍的、TF 却用最新的,两者之间底盘已走了
本章相机配置为 320 × 240;桥接按步数降频发布 RGB-D,目标节奏约为每仿真秒 5 帧。这不等于墙钟下保证 5 Hz,渲染和 CPU 推理负载都会影响实际运行速度。点云先检查格式与时效,真正用于抓取几何的密集目标点则从 YOLO 框内的原始深度重新反投影,不能把 /camera/points 当成已经分好的苹果点云。
💡 要点:一句话记住本部分——同一个坐标系、同一个时刻。坐标系靠 TF 统一,时刻靠共同时间戳 + 同时间 TF 查询统一。
第三部分 导航与对接停靠:从“到达附近”走到“可以伸臂”
3.1 默认参考地图与可选 SLAM,不是同一件事
直观理解:地图是 Nav2 选路的“底图”。本章默认的底图不是机器人测出来的,而是按已知场景“画”出来的;SLAM 是另一条可选的练习分支。
默认运行方式使用 maps/room.yaml 和 maps/room.pgm。它们由 g2_mobile/mapping.py 根据 task.yaml 的墙体、桌面和障碍占地生成,构建时会重新生成,不是机器人先巡游一圈测出来的地图。
参考地图采用 0.05 m 分辨率,大小为 190 × 190,原点为
原理与公式:第
其中
对应代码:
# 摘自 code/code_chapter12/g2_mobile/mapping.py(有删减)
RES, ORIGIN, SIZE = 0.05, -4.75, 190

def boxes(cfg):
    # 边界实体墙由模拟器使用同一份定义创建。
    walls = [
        [0, -4.69, 1, 9.5, 0.12, 2],
        [0, 4.69, 1, 9.5, 0.12, 2],
        [-4.69, 0, 1, 0.12, 9.5, 2],
        [4.69, 0, 1, 0.12, 9.5, 2],
    ]
    return cfg["obstacles"] + [cfg["source_table"], cfg["table"]] + walls

def grid(cfg):
    data = np.zeros((SIZE, SIZE), dtype=bool)
    y, x = np.mgrid[:SIZE, :SIZE]
    x, y = ORIGIN + (x + 0.5) * RES, ORIGIN + (y + 0.5) * RES      # 栅格中心坐标
    for cx, cy, _, sx, sy, _ in boxes(cfg):
        data |= (abs(x - cx) <= sx / 2) & (abs(y - cy) <= sy / 2)   # 落在盒子水平投影内即占据
return data代码解读:boxes() 把障碍、两张桌子、四面墙统一成 [中心x, 中心y, 中心z, 长, 宽, 高] 的盒子;grid() 只用了 x、y 和长、宽,高度信息被丢弃——这就是“二维占据栅格”的含义。sim/simulation.py 也用同一个 boxes() 在 Isaac 中创建实体,因此地图与仿真场景天然一致。
案例:远桌 table 中心 BaseObstacle.scale 调得很小(见 nav2_params.yaml 注释),以免膨胀代价把底盘推离桌边。
桥接中的 /scan 同样来自这个二维占据栅格:从底盘位置沿 360 个方向射线采样,得到约 0.12~8 m 范围内的距离。它不是 Isaac RTX 激光,也不是对当前 USD 场景实时进行三维射线检测。
# 摘自 code/code_chapter12/g2_mobile/mapping.py
def raycast(data, pose, count=360):
    """沿地图射线采样,非 RTX/真实激光。保留第十章可复现传感器模型。"""
    angles = np.linspace(-math.pi, math.pi, count) + pose[2]
    distances = np.arange(0.12, 8.01, RES / 2)                # 每 2.5 cm 采样一次
    x = pose[0] + np.cos(angles[:, None]) * distances
    y = pose[1] + np.sin(angles[:, None]) * distances
    ix, iy = np.floor((x - ORIGIN) / RES).astype(int), np.floor((y - ORIGIN) / RES).astype(int)
    outside = (ix < 0) | (iy < 0) | (ix >= SIZE) | (iy >= SIZE)
    hit = outside | data[np.clip(iy, 0, SIZE - 1), np.clip(ix, 0, SIZE - 1)]
return np.where(hit.any(axis=1), distances[np.argmax(hit, axis=1)], 8.0).tolist()因此必须注意一个范围限制:如果在 Isaac 界面里临时添加障碍,而没有更新本章的栅格定义,模拟激光未必能看见它。 Nav2 确实在处理激光和代价地图,但不能据此宣称本例已经验证任意动态障碍场景。
默认 slam:=false 时,map_server 加载参考地图,AMCL(Adaptive Monte Carlo Localization,自适应蒙特卡洛定位)接收激光与里程计,估计 map → odom。AMCL 可以理解为“在已知地图上用许多可能位置反复比较激光观测”,最后把定位修正告诉其他节点。本例使用 OmniMotionModel,与可横移的底盘相配套。
# 摘自 code/code_chapter12/config/nav2_params.yaml(amcl,有删减)
amcl:
  ros__parameters:
    robot_model_type: nav2_amcl::OmniMotionModel
    set_initial_pose: true
    initial_pose:
      x: -3.6
      y: -3.3
      z: 0.0
      yaw: 0.0
    min_particles: 500
    max_particles: 2000
    laser_model_type: likelihood_field
可以看到 AMCL 初始位姿 task.yaml 的 start 一致——这是“默认参考地图原点 = 仿真 odom 原点”这一约定的直接体现。
slam:=true 时,启动文件不再启动 AMCL 和默认地图定位组合,而是启动 async_slam_toolbox_node,让它用激光与里程计构建地图并提供 map → odom。此时可以用本章遥控节点带机器人巡游、保存地图,再以定位模式加载保存的结果。
SLAM 分支主要用于理解“建图”和“在地图上导航”的区别。当前默认搬运任务不包含未知环境自主探索,SLAM 建图练习需要使用遥控带机器人巡游。更换地图坐标原点后,还要重新对齐 AMCL 初始位姿,不能只替换地图文件名。
⚠️ 注意:AMCL 与 SLAM Toolbox 都会发布
map → odom,二者只能启动一个。system.launch.py用IfCondition(slam)/UnlessCondition(slam)保证互斥,但手工另起节点就可能破坏这一点。
3.2 Nav2 的分工:全局选路线,局部选速度
任务给 Nav2 的不是一串轮子转角,而是目标位姿。Nav2 需要把这个目标逐步变成底盘可执行的速度。
第一步:代价地图把障碍变成“通行难度”。 全局代价地图在 map 下综合静态地图、激光障碍层和膨胀层;局部代价地图在 odom 下随车滚动,重点关注车附近的障碍。膨胀层在障碍周围增加代价,使路径不要紧贴桌边或墙角。
当前配置的全局分辨率为 5 cm,局部为 2 cm,局部窗口为 6 m × 6 m,底盘用半径 0.40 m 的圆近似。这个圆不是整个机器人高处机械臂和所持苹果的三维包络。因此,收臂和事先核查房间净空仍然重要;本章没有实现全机身三维导航碰撞规划。
第二步:NavFn A* 找跨房间路径。 planner_server 的 GridBased 使用 NavfnPlanner,并设置 use_astar: true。A* 可以理解为一边累计已经走过的代价,一边估算距离目标还剩多少,优先扩展更有希望的栅格。它输出的是位置序列,不直接输出电机命令。用公式表示,A* 每次扩展评估值最小的栅格:
第三步:DWB 从当前可用速度中选一个。 controller_server 使用 DWBLocalPlanner 与 LimitedAccelGenerator,采样平面速度组合
# 摘自 code/code_chapter12/config/nav2_params.yaml(controller_server,有删减)
controller_server:
  ros__parameters:
    controller_frequency: 20.0
    goal_checker_plugins:
    - goal_checker
    - dock_goal_checker
    controller_plugins:
    - FollowPath
    - Dock
    goal_checker:
      plugin: nav2_controller::SimpleGoalChecker
      xy_goal_tolerance: 0.08
      yaw_goal_tolerance: 0.12
    dock_goal_checker:
      plugin: nav2_controller::SimpleGoalChecker
      xy_goal_tolerance: 0.025
      yaw_goal_tolerance: 0.02
    FollowPath:
      plugin: dwb_core::DWBLocalPlanner
      trajectory_generator_name: dwb_plugins::LimitedAccelGenerator
      max_vel_x: 0.55
      max_vel_y: 0.55
      max_vel_theta: 1.0
      vx_samples: 13
      vy_samples: 13
      vtheta_samples: 41
      sim_time: 1.5
      # ...
      PathAlign.scale: 0.0 # 全向底盘不强制朝向路径切线,避免桌边局部极小值。
      PathDist.scale: 20.0
      GoalDist.scale: 32.0
      RotateToGoal.scale: 20.0
    Dock:
      plugin: dwb_core::DWBLocalPlanner
      max_vel_x: 0.12
      max_vel_y: 0.12
      max_vel_theta: 0.25
      vx_samples: 9
      vy_samples: 9
      vtheta_samples: 21
      # ...
案例:DWB 一个周期评估多少条候选? FollowPath 每周期最多采样 sim_time = 1.5 s;Dock 为
由于 G2 本例是舵轮底盘,DWB 的 Y 向速度并没有被固定为零。桥接收到速度后,再调用本章 sim/base/ 中沿用第四章的舵轮运动学:对于位置为
转向角与轮速为
sim/base/config.py 中 wheel_radius = 0.070 m)。
# 摘自 code/code_chapter12/sim/base/kinematics.py(SwerveKinematics.inverse,有删减)
for index, (wheel_x, wheel_y) in enumerate(self.wheel_positions):
    wheel_vx = velocity.vx - velocity.wz * wheel_y
    wheel_vy = velocity.vy + velocity.wz * wheel_x
    linear_speed = math.hypot(wheel_vx, wheel_vy)
    if linear_speed < 1e-8:
        hold_angle = 0.0 if current_angles is None else float(current_angles[index])
        states.append(WheelState(hold_angle, 0.0))           # 静止时保持当前转向角
        continue
    desired_angle = math.atan2(wheel_vy, wheel_vx)
    wheel_speed = linear_speed / self.wheel_radius
    if current_angles is not None:                           # 选“转向少于 90° + 反转车轮”的等价解
        desired_angle, wheel_speed = self._nearest_equivalent_state(
            desired_angle, wheel_speed, float(current_angles[index]))
    states.append(WheelState(desired_angle, wheel_speed))
案例:当 config.py,轴距 0.460 m、轮距 0.436 m,左前轮位于
m/s, m/s; - 转向角
rad ; - 轮心线速度
m/s,轮速 rad/s。
右前轮
第四步:行为树组织规划、跟踪和恢复。 config/navigate_to_pose.xml 每秒触发全局重规划,并把路径交给 FollowPath。跨房间导航发生异常时,行为树可以清理代价地图、旋转、等待或后退。它只管理一次导航,不负责整章的苹果搬运工序;整个任务仍由 mission.cpp 管理。
<!-- 摘自 code/code_chapter12/config/navigate_to_pose.xml(有删减) -->
<RecoveryNode number_of_retries="6" name="NavigateRecovery">
  <PipelineSequence name="NavigateWithReplanning">
    <RateController hz="1.0">
      <RecoveryNode number_of_retries="1" name="ComputePathToPose">
        <ComputePathToPose goal="{goal}" path="{path}" planner_id="GridBased"/>
        <!-- ... -->
      </RecoveryNode>
    </RateController>
    <RecoveryNode number_of_retries="1" name="FollowPath">
      <FollowPath path="{path}" controller_id="FollowPath" goal_checker_id="goal_checker"/>
      <!-- ... -->
    </RecoveryNode>
  </PipelineSequence>
  <ReactiveFallback name="RecoveryFallback">
    <GoalUpdated/>
    <RoundRobin name="RecoveryActions">
      <!-- 清理代价地图 → Spin 1.57 rad → Wait 5 s → BackUp 0.30 m -->
    </RoundRobin>
  </ReactiveFallback>
</RecoveryNode>
本章有两套局部控制与到达检查器,调用时必须显式配对:普通导航使用 FollowPath 与 goal_checker,精靠使用 Dock 与 dock_goal_checker。在 YAML 中随意补一个 current_goal_checker 不能替代行为树或 action 请求中的选择。
💡 要点:普通导航的配对写在行为树 XML 里(
controller_id="FollowPath" goal_checker_id="goal_checker");精靠的配对写在FollowPathaction 请求里(controller_id = "Dock",goal_checker_id = "dock_goal_checker")。两处都是“显式选择”。
3.3 为什么导航成功之后还要停稳、精靠、再复核
直观理解:Nav2 的“到了”是“到了附近”;机械臂需要的是“停得准”。设机械臂刚好能从桌边够到苹果,底盘比计划位置后退了 8 cm,导航仍可能认为已经到达,但机械臂的 IK 可能已经无解。底盘朝向偏一点,TCP 的可达区域也会旋转。对导航而言很小的误差,对桌边抓取不一定小。
案例:0.12 rad 朝向误差对 TCP 意味着什么。 设苹果距底盘中心约 0.8 m(示意数字),底盘朝向偏 0.12 rad(普通导航容差上限),则机械臂工作空间在苹果处横向偏移约
此外,当前 NavFn 配置允许在目标附近 0.15 m 范围搜索可用终点,普通导航到达检查器的 XY/朝向容差是 0.08 m/0.12 rad。Nav2 的 action 成功只说明它满足了导航自身条件,不等于满足本章伸臂条件。
mission.cpp::navigate_to() 因此把导航分成一个完整的“到站流程”:
- 从
task.yaml读取odom下的停靠目标,转换为map位姿,调用/navigate_to_pose。 - 导航返回后发布
SETTLE,请求ARM模式。控制器只有确认实际里程计速度连续满足停稳条件超过 0.5 s,才会批准。 - 读取新鲜的
odom → base_link,比较底盘实际位置、朝向与原始停靠目标。 - 如果尚不合格,在允许范围内生成一次
odom下的短路径,进入DOCK,请求NAV,调用/follow_path。 - 精靠完成后再次
SETTLE,切换到ARM,连续复核 0.5 s,并确认 TF 确实在更新。
图 12-6 普通导航后先停稳并复核,必要时执行低速精靠,最终满足任务位置与朝向门槛才允许伸臂
读图说明——到附近、停得准、允许伸臂,是三件事。 沿蓝色流程看正常到站与精靠分支,绿色表示通过检查后进入下一步,红色表示拒绝继续。图中数值对应本章当前配置;任一步超时、反馈失效或最终复核不通过,都不能因为 Nav2 已报成功就跳到抓取。
对应代码(接 2.3 节的坐标转换之后):
// 摘自 code/code_chapter12/src/mission.cpp(Mission::navigate_to,有删减)
call<Nav>(nav_, goal, remaining(), "/navigate_to_pose");
// Nav2 的成功是到达路径终点;NavFn 容差回退和 AMCL 修正均可能使它偏离精确停靠点。
state("SETTLE");
mode("ARM");  // 已有互锁要求新鲜 odom 且静止至少 0.5 s。
auto actual = base_pose();
if (!docking::within(actual, target)) {
  auto points = docking::short_path(actual, target);
  Follow::Goal precise;
  precise.controller_id = "Dock";
  precise.goal_checker_id = "dock_goal_checker";
  precise.path.header.frame_id = "odom";
  // ... 把 points 逐个转成 PoseStamped 放进 precise.path
  state("DOCK");
  mode("NAV");
  dock_path_pub_->publish(precise.path);                      // RViz 中可见 /dock_path
  call<Follow>(follow_, precise, std::min(45., remaining()), "/follow_path");
  state("SETTLE");
  mode("ARM");
}
// 使用动作完成之后收到的新 TF 连续复核 0.5 s,不能用旧缓存或单帧合格放行。
auto previous_stamp = fresh_base().header.stamp;
const auto stable_until = std::chrono::steady_clock::now() + 500ms;
while (rclcpp::ok() && std::chrono::steady_clock::now() < stable_until) {
  std::this_thread::sleep_for(50ms);
  if (!healthy("ARM")) { throw std::runtime_error("停靠复核时静止互锁丢失"); }
  actual = base_pose();
  if (!docking::within(actual, target)) {
    throw std::runtime_error("停靠仍超出 6 cm / 0.05 rad,拒绝伸臂");
  }
}
if (!rclcpp::ok() || rclcpp::Time(fresh_base().header.stamp) <= rclcpp::Time(previous_stamp)) {
  throw std::runtime_error("停靠复核期间 TF 未更新");
}代码解读:
remaining()以nav_timeout(默认 240 s)为整段到站流程的墙钟总时限;精靠用std::min(45., remaining()),即“最多 45 s,且不超过剩余总时间”。- 精靠前要从
ARM切回NAV,因为只有NAV模式下桥接才接收底盘速度;切回NAV又要求右臂在home附近——这保证了精靠时机械臂一定是收起的。 - 最后的复核循环要求 0.5 s 内每 50 ms 一次都合格,且 TF 时间戳确实前进,防止“TF 卡住、一直读到同一帧合格值”的假通过。
fresh_base()还要求 TF 年龄在s 内,否则抛出“停靠复核 TF 过期或时钟不一致”。
3.4 精靠短路径:近距离修正而非第二次导航
短路径由 src/docking.hpp 生成,连接当前位姿与精确停靠点,角度按最短方向插值。它只允许起点距目标不超过 0.30 m、朝向差不超过 0.35 rad;超出这个范围就失败,而不是把近距离修正当成第二次远距离导航。
原理与公式:设起点
最后一个点强制等于
// 摘自 code/code_chapter12/src/docking.hpp(有删减)
inline double wrap(double angle) { return std::atan2(std::sin(angle), std::cos(angle)); }
inline double distance(const Pose & a, const Pose & b) { return std::hypot(a.x - b.x, a.y - b.y); }
inline bool within(const Pose & a, const Pose & b)
{
  return distance(a, b) <= .06 && std::abs(wrap(a.yaw - b.yaw)) <= .05;   // 任务伸臂门槛
}
inline std::vector<Pose> short_path(const Pose & start, const Pose & goal)
{
  // ... 检查六个数都是有限值
  const double length = distance(start, goal);
  const double turn = wrap(goal.yaw - start.yaw);
  // 这里只做已到桌旁的微调,不替代全局规划,不触发桌旁旋转/后退恢复行为。
  if (length > .30 || std::abs(turn) > .35) {
    throw std::runtime_error("超出近距离停靠范围 30 cm / 0.35 rad,拒绝局部直线路径");
  }
  const int segments = std::max(1, static_cast<int>(std::ceil(length / .025)));
  std::vector<Pose> path;
  for (int i = 0; i <= segments; ++i) {
    const double t = static_cast<double>(i) / segments;
    path.push_back({start.x + t * (goal.x - start.x), start.y + t * (goal.y - start.y),
      wrap(start.yaw + t * turn)});
  }
  path.back() = goal;  // 终点就是配置中的 odom 停靠点,不做栅格量化或容差替换。
  return path;
}
案例:手算一次精靠。 设导航结束后底盘实际位姿为
m > 0.06 m, within()不通过,需要精靠;、 ,允许生成短路径; ,共 5 个路点:
| 0 | 0 | 2.450 | 2.550 | 0.0300 |
| 1 | 0.25 | 2.4675 | 2.5625 | 0.0225 |
| 2 | 0.50 | 2.485 | 2.575 | 0.0150 |
| 3 | 0.75 | 2.5025 | 2.5875 | 0.0075 |
| 4 | 1 | 2.520 | 2.600 | 0.0000 |
Dock控制器以不超过 0.12 m/s 跟踪,dock_goal_checker在 0.025 m / 0.02 rad 内结束;随后任务再以 0.06 m / 0.05 rad 门槛连续复核 0.5 s。
若起点是 short_path() 直接抛异常,任务进入 FAILED——此时应检查导航本身为何停得这么远,而不是放大 0.30 m 的限制。
Dock 使用低速 DWB、局部障碍检查和独立到达检查器,XY/朝向内部容差为 0.025 m/0.02 rad。动作最多等待 45 s,并且不能超过总导航剩余时间。精靠直接调用 FollowPath,不执行桌旁旋转、后退等通用行为树恢复动作。
最后,任务以 位置误差不超过 0.06 m、朝向误差不超过 0.05 rad 作为伸臂门槛,并检查 TF 时效与运动模式。只要还有一项不合格,就拒绝抓取。
这里有三个不同概念,不要混为一个参数:普通导航容差决定“已到附近”,Dock 内部容差决定“短路径跟踪可以结束”,任务最终门槛决定“现在是否允许伸臂”。任务门槛不能替代控制器正确收敛,也不能靠不断重复发送同一个 map 目标来解决精靠问题。
| 层级 | 位置容差 | 朝向容差 | 定义位置 | 回答的问题 |
|---|---|---|---|---|
| NavFn 终点搜索 | 0.15 m | — | planner_server.GridBased.tolerance | 目标格不可达时可在多大范围内找替代终点 |
| 普通导航到达 | 0.08 m | 0.12 rad | goal_checker | 是否“已到附近” |
| 精靠到达 | 0.025 m | 0.02 rad | dock_goal_checker | 短路径跟踪是否可以结束 |
| 任务伸臂门槛 | 0.06 m | 0.05 rad | docking::within() | 现在是否允许伸臂 |
| 精靠适用范围 | 0.30 m | 0.35 rad | docking::short_path() | 是否属于“近距离修正” |
⚠️ 注意:重复发送同一个
map目标通常会“立即成功”(因为已在 0.08 m 容差内),并不能让底盘更准。这正是代码注释“不重复发送可能立即成功的 map 目标”的原因。
第四部分 感知定位:从 YOLO 框到 odom 下的抓取候选
4.1 YOLO 检测:先找目标
直观理解:YOLO(You Only Look Once)回答的是“图里哪儿有苹果”,给出的是二维矩形框,不是三维位置,更不是抓取姿态。
本章加载本地 models/apple_yolo.pt,优先使用随代码提供的 vendor/ultralytics。感知节点默认以 CPU 推理,只选类别名为 apple 的检测,置信度阈值来自 task.yaml,默认 0.40。橙子与茶盒用于构成干扰,而不是第二、第三类搬运任务。
⚠️ 注意:上面关于
vendor/ultralytics的说法沿用原文;但当前perception.py注释写的是“ROS 节点使用系统 Python 中通过 pip 安装的固定版本”,第八部分构建说明也写明“不再向install复制 vendor”。以当前代码为准:Ultralytics 从系统 Python 的 pip 安装位置导入。
# 摘自 code/code_chapter12/g2_mobile/perception.py(Perception.detect_apples,有删减)
def detect_apples(self, image, rotated=False):
    h, w = image.shape[:2]
    apples = []
    for k in (range(4) if rotated else (0,)):            # 仅 LIFT 阶段做四个直角旋转视图
        view = np.ascontiguousarray(np.rot90(image, k))
        result = self.model.predict(
            view, conf=float(self.cfg.get('vision', {}).get('confidence', .4)),
            verbose=False, device='cpu')[0]
        for box in result.boxes:
            if str(result.names[int(box.cls[0])]).lower() != 'apple':
                continue                                  # 只要 apple 类
            x1, y1, x2, y2 = box.xyxy[0].detach().cpu().numpy()
            # ... k = 1/2/3 时把旋转视图中的框坐标还原到原图
            apples.append((np.asarray(coords), float(box.conf[0])))
    return apples
YOLO 不可用时,节点会记录模型故障并禁止产生正常抓取目标,不会退回“找红色区域”或读取苹果的仿真坐标。正常挑选待抓苹果仍需有效 YOLO 检测。
# 摘自 code/code_chapter12/g2_mobile/perception.py(Perception._load_yolo,有删减)
try:
    from ultralytics import YOLO
    self.model = YOLO(str(path))
    self.get_logger().info(f'YOLO apple detector loaded: {path}')
except Exception as exc:
    self.model_error = str(exc)
    self.get_logger().warning('YOLO unavailable; grasp disabled (no fallback): ' + repr(exc))
4.2 深度反投影与坐标变换:从像素到房间坐标
模型输出的是图像中的矩形框。矩形框内既有苹果,也有桌面,不能简单把矩形中心乘上一个深度值就认为找到了可靠抓取点。本章采用已知桌面约束下的几何筛选,而不是 SAM2 实例分割。
原理与公式:对于像素
这里 camera_optical_frame(X 右、Y 下、Z 前)。随后按该帧时间戳查询相机到 odom 的旋转和平移:
这样得到的才是能交给任务和 MoveIt 使用的房间坐标。
图 12-7 YOLO 检测框经过深度反投影、TF 转换和几何筛选生成夹爪候选,再由 IK 和运动规划判断能否执行
读图说明——检测到苹果,不等于已经知道怎么抓。 按上排从左到右、下排从右到左阅读:先找框,再提取有效三维点,再提出夹爪姿态,最后检查关节可达性并规划、执行。中间的点阵只是几何处理示意,不是真实传感器输出;每一层都可能拒绝当前目标,候选多也不保证抓取成功。
对应代码:
# 摘自 code/code_chapter12/g2_mobile/perception.py(Perception._yolo_points,有删减)
stamp = rclpy.time.Time.from_msg(self.depth.header.stamp)
tf = self.tf.lookup_transform('odom', self.depth.header.frame_id, stamp)   # 用该帧时间戳查 TF
q, tr = tf.transform.rotation, tf.transform.translation
# ...
for coords, conf in boxes:
    x1,y1,x2,y2 = coords.astype(int)
    # ... 裁剪到图像范围
    yy,xx = np.mgrid[y1:y2+1,x1:x2+1]
    z = depth[y1:y2+1,x1:x2+1]                                  # 框内的原始深度
    valid = np.isfinite(z) & (z>.05) & (z<5.)                   # 只用 0.05~5 m 有效像素
    fx,fy,cx,cy = self.info.k[0],self.info.k[4],self.info.k[2],self.info.k[5]
    cam = np.column_stack(((xx[valid]-cx)*z[valid]/fx,          # X_c
                           (yy[valid]-cy)*z[valid]/fy,z[valid]))  # Y_c, Z_c
pts = transform(cam,[tr.x,tr.y,tr.z],[q.x,q.y,q.z,q.w]) # p_odom = R p_cam + t代码解读:self.info.k 是 CameraInfo 中按行展开的 3×3 内参矩阵 k[0]、k[4]、k[2]、k[5] 分别是 stamp,而不是“现在”。
案例:手算一个像素的反投影。 sim/simulation.py 中相机分辨率 320×240、焦距 24.0 mm、水平孔径 26.0 mm、垂直孔径 19.5 mm。按针孔模型估算 /camera/camera_info 为准,这里只作估算)。取像素
即该点在相机前方 0.70 m、偏右 9.5 cm、偏下 7.1 cm。若误把 0.70 m 当作欧氏距离,真实光轴深度应为
4.3 几何筛选:清掉桌面背景与邻近物体
普通桌面感知主要经过以下筛选:
- 舍弃无效深度,只使用 0.05~5 m 内的有效像素。
- 按当前桌子的水平范围和桌面上方约 0.006~0.14 m 的高度带去掉背景。
- 以点云 XY 中位数为参考,保留半径约 6 cm 内的点,降低邻近物体混入的影响。
- 检查点数,公共处理阶段至少需要 30 个点;XY 跨度过大时拒绝把多个物体当成一个目标。
- 在
DESTINATION_PERCEIVE阶段排除接收板及其边缘附近的目标,避免重新抓取已放下的源桌苹果。
# 摘自 code/code_chapter12/g2_mobile/perception.py(Perception._yolo_points,有删减)
if tracking_lift:
    pts = pts[np.linalg.norm(pts-goal,axis=1)<.08]            # 抬升阶段:TCP 周围 8 cm
else:
    pts = pts[(abs(pts[:,0]-table[0])<table[3]/2) &           # 桌面水平范围
              (abs(pts[:,1]-table[1])<table[4]/2) &
              (pts[:,2]>top+.006) & (pts[:,2]<top+.14)]       # 桌面上方高度带
if len(pts)<30: continue
med=np.median(pts,axis=0)
pts=pts[np.linalg.norm(pts[:,:2]-med[:2],axis=1)<.06]         # XY 中位数 6 cm 邻域
if len(pts)<30: continue
med=np.median(pts,axis=0)
tray=self.cfg['tray']
# 第二次抓取只选板外苹果,不能把刚放下的第一颗又抓走。
if self.phase == 'DESTINATION_PERCEIVE' and (
        abs(med[0]-tray[0])<tray[3]/2+.015 and
        abs(med[1]-tray[1])<tray[4]/2+.015):
    continue
score = -np.linalg.norm(med-goal) if goal is not None else conf公共处理阶段(process())还会再做一次检查:
# 摘自 code/code_chapter12/g2_mobile/perception.py(Perception.process,有删减)
if len(points) < 30:
    self.diagnostic(f'真实 RGB-D 苹果点不足:{len(points)} / 30')
    return
center=np.median(points,axis=0)
if max(np.ptp(points[:,:2],axis=0))>.14:
    self.diagnostic('目标点云跨度过大,可能混入多个物体,拒绝合并抓取')
    return
案例:远桌第二次抓取时怎样排除接收板。 接收板中心
案例:为什么需要 6 cm 邻域。 苹果与橙子出生时沿 y 相距 0.14 m(offset 分别为 0.00 与 −0.14)。若 YOLO 框偏大、把橙子的一部分点也框进来,以苹果为主的 XY 中位数半径 6 cm 邻域可以剔除 14 cm 外的橙子点;若两物体点数相近导致中位数落在中间,最终 XY 跨度检查(>0.14 m 拒绝)也会把它拦下。
感知默认 station=auto,按底盘当前位置选择最近的一张桌子,再结合 /task_status 切换观测用途。因此,任务状态不仅用来打印日志,也会改变感知的目标选择逻辑。
# 摘自 code/code_chapter12/g2_mobile/perception.py(Perception.process,有删减)
else:
    # 自动选择离机器人底盘最近的桌子,支持同一节点完成两站任务。
    try:
        bt=self.tf.lookup_transform('odom','base_link',rclpy.time.Time())
        bx,by=bt.transform.translation.x,bt.transform.translation.y
        candidates=(np.asarray(self.cfg['source_table'],float),np.asarray(self.cfg['table'],float))
        table=min(candidates,key=lambda x:(x[0]-bx)**2+(x[1]-by)**2)
    except TransformException:
        table=np.asarray(self.cfg['source_table'],float)
top=table[2]+table[5]/2
感知阶段(由 /task_status 决定) | 目标选择方式 | 特殊处理 |
|---|---|---|
*_PERCEIVE 等普通阶段 | 桌面 ROI + 置信度最高 | DESTINATION_PERCEIVE 排除接收板 |
*_LIFT | TCP 周围 8 cm,离 TCP 最近 | 四方向旋转检测 + TCP 局部窗口 |
*_RETREAT、*_VERIFY_PLACE | 离指定槽位最近(≤ 0.10 m) | YOLO 无结果时允许槽位深度几何复核 |
模型置信度、有效点数、候选数量和当前阶段会写入感知诊断日志,排错时应先看这些信息。诊断日志按墙钟每 3 s 最多输出一次,格式形如 phase=... station=... points=... center=[...] grasps=... backend=YOLO。
4.4 2.5D 几何抓取候选:夹爪朝哪个方向
直观理解:苹果点云只描述物体表面,机器人还需要一个夹爪目标姿态。g2_mobile/common.py::grasp_candidates() 使用的是适合本教学小物体的 2.5D 几何方法,不是任意物体的完整六维姿态估计。
它先计算点云各轴的 2% 与 98% 分位数,减小少量离群点的影响,再估计目标高度、水平尺寸和夹持中心。抓取高度约取物体高度的 60%,同时不低于桌面上方 2.5 cm;目标高度需在约 2~10 cm,水平尺度也要满足本章夹爪与物体的范围假设。
然后对 XY 点云协方差做特征分解,也就是 PCA。直观地说,PCA 给出点云在平面上主要沿哪些方向展开,用来提出候选偏航角。但苹果接近球形,单视角遮挡会让这些方向不稳定,所以代码先尝试两种预设横向夹持方向,再尝试四种相隔 90° 的 PCA 派生方向,最多得到六个候选,经过宽度筛选后可能更少,也可能存在方向重复。
对于每个方向,代码沿夹爪闭合轴测量投影宽度并增加 6 mm 余量,要求估计值在 0.014~0.074 m 内。夹爪采用倾斜俯抓,默认倾角参数为 0.65 rad,目的在于适应当前桌边布局与腕部可达范围,而不是让腕部必须垂直处在 TCP 正上方。
原理与公式:设候选偏航角为
代码直接写出候选姿态的四元数(xyzw):
# 摘自 code/code_chapter12/g2_mobile/common.py
def grasp_candidates(points, table_top, tilt=0.65):
    """传统几何抓取:YOLO 点云 PCA、多偏航、朝桌内倾斜的俯抓。返回 xyz+xyzw。"""
    p = np.asarray(points, dtype=float)
    if p.ndim != 2 or p.shape[1] != 3 or len(p) < 30 or not np.isfinite(p).all():
        return []
    lo, hi = np.percentile(p, [2, 98], axis=0)            # 2% / 98% 分位数抗离群点
    height = hi[2] - table_top
    if not 0.020 < height < 0.10 or max(hi[:2] - lo[:2]) > 0.10:
        return []
    center = (lo + hi) / 2
    center[2] = max(table_top + height * 0.60, table_top + 0.025)   # 夹持高度
    _, axes = np.linalg.eigh(np.cov(p[:, :2].T))          # XY 协方差 PCA
    yaw = math.atan2(axes[1, 0], axes[0, 0])
    result = []
    # 球形苹果的 PCA 轴对遮挡很敏感;先试桌边横向夹持,再试 PCA。
    for angle in [math.pi / 2, 3 * math.pi / 2, *(yaw + np.arange(4) * math.pi / 2)]:
        x = np.array([math.cos(angle), math.sin(angle), 0])
        width = np.ptp(p @ x) + 0.006
        if 0.014 < width < 0.074:
            # R = Rz(yaw) Rx(pi),TCP +Z 朝下,X 为闭合轴。
            # Ry(-tilt) Rz(angle) Rx(pi):腕部位于目标靠机器人一侧,
            # 不再强迫腕部与 TCP 同 XY(该约束在桌边超过臂展)。
            c, s = math.cos(tilt / 2), math.sin(tilt / 2)
            a, b = math.cos(angle / 2), math.sin(angle / 2)
            result.append([*center, c*a, c*b, s*a, s*b])
    return result
案例:给一颗苹果手算候选。 源桌桌面顶 table_top = 0.888 m。设筛选后的点云 98% 分位 z 为 0.938 m,XY 两轴分位跨度均约 0.045 m:
m,在 内;XY 最大跨度 0.045 ≤ 0.10,通过。 - 夹持高度
m。 - 第一个方向
:设沿 y 投影跨度 0.048 m,则 m,在 内,保留。 - 四元数:
, , ; , 。得 ,模长 ,是合法单位四元数。
这一做法有明确边界:桌面高度来自已知配置,倾斜方向与两张桌子同向靠近的布局相配套。若把停靠方向旋转 90°,仅改停靠坐标未必够,还应检查候选朝向与 IK。候选满足几何条件也不代表关节可达,更不代表已经找到整条安全路径。
💡 要点:
/target_center发布的是点云中位数(用于验证),而候选位置是分位数包围盒中心 + 60% 高度(用于夹持)。两者相差几毫米到一两厘米是正常的。
第五部分 抓放执行与运动互锁:Nav2、MoveIt2 与控制器如何协作
5.1 IK 与关节空间规划:手臂怎样过去
直观理解:几何候选解决“夹爪朝哪”,IK 解决“有没有一组关节角能做到”,运动规划解决“怎样从现在的关节角安全地走过去”。
任务收到候选后,按如下方式调用 MoveIt:
fresh_poses()只接受进入当前感知等待之后发布、仍然新鲜、坐标为odom的非空候选,不使用导航之前缓存的旧结果。- 为候选建立预抓取位姿:保持朝向,在抓取点上方增加 0.12 m。
pose()以当前关节状态为种子,用 KDL 求满足完整 TCP 位姿的 IK,将位姿目标转换为七关节目标。planned()请求/move_action只规划,以RRTConnectkConfigDefault为主要规划器。- 返回轨迹成功后,再通过
/execute_trajectory执行,不能把“规划成功”当成“机械臂已到达”。
// 摘自 code/code_chapter12/src/mission.cpp(有删减)
geometry_msgs::msg::PoseArray fresh_poses()
{
  const auto since = node_->now();                       // 进入等待的时刻
  const auto deadline = std::chrono::steady_clock::now() + 15s;
  while (rclcpp::ok() && std::chrono::steady_clock::now() < deadline && healthy("ARM")) {
    {
      std::lock_guard<std::mutex> lock(mutex_);
      if (poses_.header.frame_id == "odom" && !poses_.poses.empty() &&
        rclcpp::Time(poses_.header.stamp) > since &&                      // 必须晚于进入时刻
        (node_->now() - rclcpp::Time(poses_.header.stamp)).seconds() < .5) // 且不超过 0.5 s
      { return poses_; }
    }
    std::this_thread::sleep_for(50ms);
  }
  // ... 区分“没有发布者”与“有发布者但没有新鲜候选”两种错误
}

void pose(Group & arm, const geometry_msgs::msg::Pose & target)
{
  arm.clearPoseTargets();
  // 以当前关节作 IK 种子,避免 pose 约束随机选到翻肘/绕背的远端解。
  arm.setJointValueTarget(arm.getCurrentJointValues());
  geometry_msgs::msg::PoseStamped goal;
  goal.header.frame_id = "odom";
  goal.pose = target;
  if (!arm.setJointValueTarget(goal, "gripper_r_center_link")) {
    throw PlanningFailure("目标没有有效 IK(当前关节种子)");
  }
  planned(arm);
}

void planned(Group & arm)
{
  arm.setStartStateToCurrentState();
  Plan::Goal goal;
  arm.constructMotionPlanRequest(goal.request);
  goal.planning_options.plan_only = true;                // 只规划,不让 move_group 自己执行
  auto r = call<Plan>(plan_, goal, 30., "/move_action");
  // ... 检查 error_code
  execute(r.result->planned_trajectory);                 // 再显式调用 /execute_trajectory
}
KDL 回答“有没有一组关节角能到这个姿态”,OMPL RRTConnect 回答“怎样从当前关节状态连接到那组关节角”。RRTConnect 可以理解为从起点和目标两侧逐步探索关节空间,尝试把两侧连起来;它不是简单地让所有关节同时直线插到目标角度。
# 摘自 code/code_chapter12/config/kinematics.yaml
right_arm:
  kinematics_solver: kdl_kinematics_plugin/KDLKinematicsPlugin
  kinematics_solver_search_resolution: 0.005
  kinematics_solver_timeout: 0.08
kinematics_solver_attempts: 5# 摘自 code/code_chapter12/config/ompl_planning.yaml(有删减)
planner_configs:
RRTConnectkConfigDefault:
type: geometric::RRTConnect
range: 0.20
RRTstarkConfigDefault:
type: geometric::RRTstar
range: 0.18
goal_bias: 0.08
PRMkConfigDefault:
type: geometric::PRM配置文件还列有 RRTstar 和 PRM,但当前 mission.cpp 显式选择 RRTConnect,不会默认轮流运行三种规划器。对候选的尝试也是在线逐个进行,不是预先把整次双苹果任务所有轨迹都规划完成后才执行。
案例:候选逐个尝试的逻辑。 pick 中的循环是:
// 摘自 code/code_chapter12/src/mission.cpp(pick lambda,有删减)
for (const auto & c:candidates.poses) { grasp=c; pre=c; pre.position.z+=.12;
  try { allow_touch(scene,false); pose(arm,pre); state(label+"_APPROACH");
        allow_touch(scene,true); cartesian(arm,grasp); found=true; break; }
  catch (const PlanningFailure & e) { if (!healthy("ARM")) throw; RCLCPP_WARN(node_->get_logger(),"候选不可达:%s",e.what()); }
}
if (!found) throw std::runtime_error(label+" 所有预抓取候选不可达");
以 4.4 节的候选为例,抓取点 z = 0.918 m,预抓取点 z = 1.038 m。若第一个候选 PlanningFailure(IK 无解、规划失败、笛卡尔路径不完整)会换候选,执行失败、互锁丢失等其他异常会直接让任务失败。
5.2 笛卡尔直线路径与时间参数化
预抓取、持物回 home、移动到槽位上方等粗运动使用关节空间规划;最后接近、抬升、下降和撤离使用笛卡尔路径。原因很直观:接近苹果时希望 TCP 朝目标平顺下降,而不是让关节规划器选择一条绕过苹果侧面的自由路径。
cartesian() 调用 /compute_cartesian_path,使用当前机器人状态与目标 TCP 路点,最大插值步长为 0.008 m,并设置关节跳变检查。返回值中的 fraction 表示完成了多少路径,低于 0.999 就拒绝执行,不把“只算出前半段”当成可接受结果。
笛卡尔几何路径还缺少各路点到达时间。代码用 IterativeParabolicTimeParameterization 进行时间参数化,速度和加速度缩放均为 0.12,再交给统一的执行 action。普通 OMPL 规划则通过配置中的适配器进行时间参数化,两条分支不要混称为完全相同的处理过程。
// 摘自 code/code_chapter12/src/mission.cpp(Mission::cartesian,有删减)
auto req = std::make_shared<moveit_msgs::srv::GetCartesianPath::Request>();
req->header.frame_id = "odom";
req->group_name = "right_arm";
req->link_name = "gripper_r_center_link";
moveit::core::robotStateToRobotStateMsg(*state, req->start_state);
req->start_state.is_diff = true;  // 保留场景中的持物碰撞体。
req->waypoints = {target};
req->max_step = .008;
req->jump_threshold = 3.0;
req->revolute_jump_threshold = .25;
// 只有显式开启的仿真抓取窗口关闭检查;放置阶段恢复检查。
req->avoid_collisions = !grasp_debug_active_;
// ... 发送请求,最多等待 10 s
if (result->error_code.val != 1 || result->fraction < .999) {
  throw PlanningFailure("直线路径不完整 fraction=" + std::to_string(result->fraction) + ",拒绝部分执行");
}
robot_trajectory::RobotTrajectory rt(arm.getRobotModel(), "right_arm");
rt.setRobotTrajectoryMsg(*state, result->solution);
// 保留 Cartesian IK 路点;TOTG 的路径拟合可能在限位附近越界。
trajectory_processing::IterativeParabolicTimeParameterization timing;
if (!timing.computeTimeStamps(rt, .12, .12)) { throw std::runtime_error("轨迹时间参数化失败"); }
OMPL 分支的时间参数化来自 ompl_planning.yaml 中的请求适配器 default_planner_request_adapters/AddTimeOptimalParameterization,而笛卡尔分支用的是迭代抛物线方法——这就是“两条分支不要混称”的具体含义。
案例:抬升距离 0.12 m、步长 0.008 m,笛卡尔路径至少被切成 fraction =
5.3 碰撞场景:规划附着与物理抓取要分开看
规划前,mission.cpp 把墙、障碍、桌面与接收板作为已知几何加入 PlanningScene。待抓目标的位置由视觉候选给出,碰撞体用约 5 cm 的立方体作教学近似,尺寸不是实时重建的精确网格。本版没有启用 OctoMap 在线障碍更新,因此相机点云出现在 RViz 中,并不表示每个深度点已经自动进入 MoveIt 碰撞模型。
// 摘自 code/code_chapter12/src/mission.cpp(有删减)
void add_scene(Scene & scene)
{
  std::vector<moveit_msgs::msg::CollisionObject> objects;
  objects.push_back(box("table", cfg_["table"].as<std::vector<double>>()));
  objects.push_back(box("source_table", cfg_["source_table"].as<std::vector<double>>()));
  objects.push_back(box("tray", cfg_["tray"].as<std::vector<double>>()));
  // ... obstacles、四面墙、ground
}
moveit_msgs::msg::CollisionObject target_object(const geometry_msgs::msg::Pose & grasp)
{
  // ...
  return box("target", {grasp.position.x, grasp.position.y, grasp.position.z, .05, .05, .05});
}
抓住目标后,任务提交 AttachedCollisionObject,让 MoveIt 在后续规划中知道“夹爪上还带着一个物体”。释放后移除该附着碰撞体,并撤离夹爪。
需要区分两种完全不同的“附着”:
- 规划附着是 MoveIt 中的碰撞建模,用来估计持物后的空间占用。
- 物理抓取是 Isaac 中夹爪、苹果、摩擦和重力的接触结果。
本章不会在 Isaac 中把苹果强制绑定到 TCP,不会让苹果跟随末端位姿,也不会通过瞬移制造放置成功。因此,创建规划附着体并不能证明物理抓取成功,后面仍然需要真实观测。
另一个必须单独说明的机制是 simulation_grasp_ignore_collisions。当前默认值为 true,任务在抓取窗口开始时保存整张允许碰撞矩阵 ACM(Allowed Collision Matrix),再临时允许相关环境与自身碰撞;笛卡尔请求在同一窗口内也关闭碰撞检查。窗口覆盖预抓取、接近、闭合、抬升和持物回 home,返回 home 后恢复 ACM,放置阶段恢复检查。
// 摘自 code/code_chapter12/src/mission.cpp(Mission::begin_grasp_debug,有删减)
// 仅供 Isaac 仿真调试。保存/恢复整张 ACM,不删除规划场景几何。
void begin_grasp_debug(Scene & scene, Group & arm)
{
  if (!cfg_["simulation_grasp_ignore_collisions"].as<bool>(false)) return;
  if (!node_->get_parameter("use_sim_time").as_bool())
    throw std::runtime_error("忽略抓取碰撞仅支持仿真 use_sim_time=true");
  // ...
  saved_acm_ = snapshot.allowed_collision_matrix;        // 先完整保存
  collision_detection::AllowedCollisionMatrix acm(saved_acm_);
  // ... 把所有连杆、环境物体和 target 两两设为允许碰撞
  grasp_debug_active_ = true;
  // ...
  RCLCPP_WARN(node_->get_logger(),
    "SIM ONLY:抓取/抬升/回 home 暂时忽略 MoveIt 环境及自身碰撞;Isaac 物理碰撞与 Nav2 避障不变");
}
这个开关不会关闭 Isaac 物理碰撞、Nav2 避障、关节限位、IK 或静止互锁,但仍然明显削弱了抓取规划保障。理解和复现默认实验可以保留原值;要研究严格碰撞规划,应将其改为 false,重新构建、重启并独立验收。不能承诺只改这一项就仍能沿原路径成功,可能还需要调整停靠点、机器人碰撞模型和候选姿态。
src/scene_client.hpp 为 PlanningScene 读写增加了响应等待与超时处理,并尽量保留已有持物信息。正常退出或捕获异常时会尝试恢复碰撞矩阵;若进程被强杀,或日志提示恢复失败,应重启 system,不要让下一次任务继承未知状态的 ACM。
// 摘自 code/code_chapter12/src/scene_client.hpp(有删减)
bool applyPlanningScene(moveit_msgs::msg::PlanningScene diff)
{
  diff.is_diff = true;
  diff.robot_state.is_diff = true; // 不用空 RobotState 清除已有附着物。
  // ...
}
// call():等待服务最多 5 s,等待响应最多 5 s,超时则抛出“响应超时/任务中断”
⚠️ 注意:
task.yaml注释明确写着“真实设备必须为 false”。simulation_grasp_ignore_collisions: true只适用于理解和复现本仿真实验。
5.4 控制器:标准轨迹怎样变成关节运动
MoveIt 通过 config/moveit_controllers.yaml 找到本章提供的 FollowJointTrajectory action。这里使用的是自定义标准 action 适配器,没有要求额外启动一个 ros2_control 控制器管理器。接口标准化不等于内部实现必须使用同一个控制框架。
# 摘自 code/code_chapter12/config/moveit_controllers.yaml(有删减)
moveit_controller_manager: moveit_simple_controller_manager/MoveItSimpleControllerManager
moveit_simple_controller_manager:
  controller_names:
    - right_arm_controller
  right_arm_controller:
    type: FollowJointTrajectory
    action_ns: follow_joint_trajectory
    default: true
    joints:
      - idx61_arm_r_joint1
      # ... idx62 ~ idx67
controller.py 收到轨迹后,先验证关节名和顺序、轨迹维度、有限数值、关节限位、严格递增时间、段间速度及从实际状态进入首段的可执行性。右臂七关节是 idx61_arm_r_joint1 到 idx67_arm_r_joint7,不能发一个长度正确但顺序错误的列表,也不能让控制器自行猜测和重排。
# 摘自 code/code_chapter12/g2_mobile/common.py(有删减)
ARM = tuple(f"idx6{i}_arm_r_joint{i}" for i in range(1, 8))

def validate_trajectory(names, points, times):
    p, t = np.asarray(points, dtype=float), np.asarray(times, dtype=float)
    if tuple(names) != ARM or p.ndim != 2 or p.shape[1] != 7 or len(p) != len(t) or not len(t):
        raise ValueError("关节顺序/轨迹维度错误")          # 顺序必须完全一致
    if not np.isfinite(p).all() or not np.isfinite(t).all():
        raise ValueError("轨迹包含 NaN/Inf")
    if t[0] < 0 or t[-1] <= 0 or t[-1] > 120 or np.any(np.diff(t) <= 0):
        raise ValueError("轨迹时间必须严格递增,持续时间 (0,120] 秒")
    if np.any(p < LOWER) or np.any(p > UPPER):
        # ... 报告越界的点和关节
    if len(t) > 1 and np.any(abs(np.diff(p, axis=0) / np.diff(t)[:, None]) > 3.1416 + 0.01):
        raise ValueError("轨迹超出关节速度上限")
    return p, t

def sample_trajectory(points, times, initial, elapsed):
    """第一点在未来时从实际关节插值,禁止瞬间跳到第一点。"""
    p, t = np.asarray(points), np.asarray(times)
    if t[0] > 0:
        p, t = np.vstack([initial, p]), np.r_[0.0, t]
    return np.array([np.interp(elapsed, t, p[:, i]) for i in range(7)])
执行时,控制器按仿真时间插值位置。如果第一轨迹点在未来,就从当前实际关节状态向第一点插值,而不是立即跳到第一点。插值目标通过 /isaac/joint_command 发送,桥接更新 Isaac 关节驱动目标,物理系统执行后再返回 /isaac/joint_states。控制器使用实际反馈检查跟踪误差和末端收敛,而不是只等轨迹时长结束就报成功。
案例:首段插值。 tests/test_core.py 中有一个可直接验证的例子:轨迹只有一个点 sample_trajectory 在 assert_allclose(sample_trajectory([q], [1], q-.1, .5), q-.05) 一致。
控制器执行循环中的收敛判断(execute_arm):路径段内任一关节误差超过 0.40 rad 报 PATH_TOLERANCE_VIOLATED;轨迹时长结束后所有关节与终点误差都 ≤ 0.015 rad 才 succeed();超过终点时间 + 余量(默认 5 s)仍未收敛则报 GOAL_TOLERANCE_VIOLATED。
5.5 夹爪:角度语义与受阻完成
夹爪使用 GripperCommand,但本章适配器把 command.position 解释为主动夹爪关节角:0 rad 为闭合目标,0.785 rad 为张开目标,不是以米表示的夹缝宽度。 若未来替换成真实硬件驱动,必须重新核对并转换接口语义。
开合指令在约 0.6 s 仿真时间内平滑过渡,减少突然挤压轻物体。闭合时,被苹果挡住通常不会达到零角度;控制器允许稳定受阻作为闭合 action 的一种完成结果,但这只是“关节遇到阻挡”,不是接触力测量,也不是苹果识别。
原理与公式:设开始角
它在
# 摘自 code/code_chapter12/g2_mobile/controller.py(Controller.execute_gripper,有删减)
ratio = min(max(elapsed / 0.6, 0.0), 1.0)
# 第九章平滑开合:避免指令阶跃把轻小物体弹走。
command = initial + (target - initial) * (3 * ratio**2 - 2 * ratio**3)
self.send([GRIPPER], [command])
actual = float(self.actual([GRIPPER])[0])
if abs(actual - previous) > 0.003:
    stable = time.monotonic(); previous = actual
result.position = actual
result.reached_goal = ratio >= 1.0 and abs(actual - target) < 0.025
result.stalled = (
    ratio >= 1.0 and target < 0.1 and actual > 0.03
    and time.monotonic() - stable > 0.8                 # 闭合方向、停在 >0.03 rad 且 0.8 s 不再动
)
if result.reached_goal or result.stalled:
    with self.lock:
        if target < 0.1:   self.holding = True          # 闭合成功:锁存持物
        elif target > 0.7: self.holding = False         # 张开成功:解除持物
案例:从 0.785 rad 闭合。 reached_goal 为假;但 0.24 > 0.03 且 0.8 s 不再变化,stalled 为真,闭合 action 成功。mission.cpp::gripper() 中的判据 r.result->reached_goal || (angle < .1 && r.result->stalled) 与此对应。
5.6 运动模式互锁:阻止错误时机的动作
动作能否开始,还受模式互锁控制:
| 模式 | 获得许可需要什么 | 桥接允许什么 |
|---|---|---|
NAV | 反馈和任务心跳新鲜、无急停/失持锁存、无执行中 action、右臂接近 home;若持物则夹爪开度正常 | 接收底盘速度,保持右臂与夹爪目标 |
ARM | 反馈和心跳新鲜、无故障、底盘实际速度连续停稳超过 0.5 s | 接收右臂/夹爪目标,底盘不给运动速度 |
IDLE | 默认或互锁不满足 | 底盘减速停止,机械臂保持,已闭合夹爪保留闭合驱动目标 |
图 12-8 运动模式互锁:任务只能“请求”模式,控制器根据反馈新鲜度、静止状态、收臂与持物状态“批准”模式,桥接按批准的模式决定接收速度还是关节目标
停稳判断使用平面实际速度模长小于 0.015 m/s、角速度绝对值小于 0.025 rad/s。这里检查的是 /odom 实测速度,不是 /cmd_vel 恰好为零。底盘可能在零指令后仍有惯性,不能立刻伸臂。
# 摘自 code/code_chapter12/g2_mobile/common.py
def stopped(velocity):
    return (
        np.isfinite(velocity).all()
        and np.linalg.norm(velocity[:2]) < 0.015
        and abs(velocity[2]) < 0.025
)# 摘自 code/code_chapter12/g2_mobile/controller.py(Controller.watchdog,有删减)
if not self.carry_fault and carry_valid and not self.estop and self.fresh() and time.monotonic() - self.request_at < 0.75:
if (
self.request == "NAV"
and not self.busy
and (not self.holding or
self.cfg['carry_gripper_range'][0] < self.state[GRIPPER] <
self.cfg['carry_gripper_range'][1])
and max(abs(np.array([self.state[n] for n in ARM]) - self.cfg["home"])) < 0.10
):
mode = "NAV"
elif (
self.request == "ARM"
and self.stop_since
and time.monotonic() - self.stop_since > 0.5
):
mode = "ARM"
self.mode = mode
self.mode_pub.publish(String(data=mode))案例:停稳判定。 /odom 报告 stop_since 清零,必须重新连续静止 0.5 s 才批准 ARM。tests/test_core.py::test_stationary_interlock 验证了零速为静止、
任务约每 0.1 s 发布模式请求心跳,控制器约每 0.05 s 重新判断许可。控制器检查反馈和请求是否过期,桥接端还独立检查模式心跳与底盘速度消息是否过期。这样即使任务进程或控制器异常退出,执行端也不会永久沿用最后一条速度指令。
# 摘自 code/code_chapter12/sim/bridge.py(有删减)
def joints(msg):
    if data["mode"] != "ARM" or time.monotonic() - data["mode_time"] > 0.6:
        return                                            # 非 ARM 或心跳过期:忽略关节目标
    # ... 名字与限位都对才写入 sim.arm_target / sim.grip_target
# 主循环:
expired = time.monotonic() - data["mode_time"] > 0.6
if expired and not stale:
    sim.hold()
vel = (data["vel"] if not expired and data["mode"] == "NAV"
       and time.monotonic() - data["vel_time"] < 0.4 else np.zeros(3))
sim.step(vel)持物期间尤其要保留闭合驱动目标。例如,目标角是 0,实际关节因苹果阻挡停在约 0.24 rad;若进入 IDLE 时把目标也改成 0.24 rad,夹爪可能不再持续夹紧。当前实现明确区分目标与实测值,避免模式切换时无意卸掉夹持力。
# 摘自 code/code_chapter12/sim/simulation.py(Simulation.hold)
def hold(self):
    self.arm_target = np.asarray(self.robot.get_joint_positions())[self.arm_ids].copy()
    # 闭合驱动是持物力的来源,IDLE/心跳超时只停止臂和底盘,不能
    # 把闭合目标 0 改成被物体挡住的实测开度(约 .25),否则失去夹紧力。
    # 未完成的开合仍冻结;显式 GripperCommand 才能松开已夹持的物体。
    if self.grip_target > .1:
        self.grip_target = float(self.robot.get_joint_positions()[self.grip_id])
成功闭合后,控制器锁存持物状态,只有成功显式张开才解除。持物开度正常范围由 carry_gripper_range 指定,默认严格位于 0.08~0.60 rad。异常会立即阻止运动,连续约 0.20 s 后锁存 CARRY_LOST;检查覆盖导航、精靠、停稳和机械臂操作,不会因为 NAV → ARM 切换而消失。只有已经接受的显式释放动作才暂时暂停开度检查。
案例:持物时夹爪实测 0.24 rad,在 carry_valid 立即为假,NAV 不再被批准(底盘停);持续 0.20 s 后锁存 CARRY_LOST,日志打印“持物夹爪开度异常 q=0.020”。
开度监测只能发现一部分失持征兆,不能检测所有滑落。CARRY_LOST 也不能用 /reset_estop 清掉,应检查物体、重置仿真并重启系统和任务。软件互锁不是硬急停、安全 PLC 或真实整机安全认证,本教程不能直接作为实机部署规程。
💡 要点:互锁是“双保险”:控制器根据反馈批准模式,桥接再独立检查心跳和速度时效。任何一端失联,执行端都会退回安全的保持状态。
第六部分 阶段验收与验证:闭合、抬升、释放之后都要重新观察
6.1 为什么“动作成功”不等于“任务成功”
直观理解:action 成功只说明“命令被执行完了”,物体反馈才说明“世界真的变成了我们想要的样子”。
本章的“闭环”不只是低层关节反馈,还包括任务层的阶段验收。源码中的 pick 和 place 两段流程把规划、执行与视觉复核连在一起。
最后,动作执行成功不自动等于物理任务成功。夹爪动作完成后,苹果仍可能没有被拿起;张开夹爪后,苹果也可能滚出接收板。因此,抬升、持物与放置反馈是任务流程的一部分,不能仅用 action 的成功状态替代。
图 12-9 抓取后连续观察抬升、运输时监测夹持、释放后观察稳定落板,验证通过才处理下一颗苹果或结束任务
读图说明——命令成功只是中间结果,物体反馈才决定是否继续。 上排看“抓起 → 验证 → 运走”,下排从右往左看“释放 → 验证 → 下一颗或结束”。特别区分绿色验证框与蓝色动作框:闭合并不证明抓到了苹果,释放也不证明苹果留在槽位;放置时的深度几何复核同样不能证明物体身份。
| 验证环节 | 观测来源 | 判据 | 持续时间 | 能证明什么 / 不能证明什么 |
|---|---|---|---|---|
| 夹爪闭合 | /isaac/joint_states | 到位或稳定受阻 | 停滞 0.8 s | 关节遇到阻挡;不能证明夹住的是苹果 |
| 抬升 | /target_center(YOLO + TCP 邻域) | 1 s、≥5 样本 | 有苹果被抬离桌面;不能证明后续不会滑落 | |
| 持物运输 | 夹爪实测角 | 持续监测,异常 0.20 s 锁存 | 夹爪未闭空/张开;不能检测所有滑落 | |
| 放置 | /target_center(YOLO 或槽位深度几何) | 距槽位每轴 | 1.5 s、≥5 样本 | 槽位附近有稳定物体;几何复核不能证明物体身份 |
6.2 通用验证函数 verify():连续、新鲜、稳定
原理:验证不是“看一眼合格就放行”,而是要求一段时间内连续的、新鲜的、位置稳定的观测都满足判据。
// 摘自 code/code_chapter12/src/mission.cpp(Mission::verify,有删减)
void verify(
  const std::function<bool(const geometry_msgs::msg::Point &)> & test, double duration,
  const std::string & error)
{
  const auto since = node_->now();
  auto first = since;
  auto previous_stamp = since;
  const auto deadline = std::chrono::steady_clock::now() + 20s;      // 墙钟 20 s 总时限
  geometry_msgs::msg::Point previous;
  bool tracking = false;
  int samples = 0;
  while (rclcpp::ok() && std::chrono::steady_clock::now() < deadline && healthy("ARM")) {
    geometry_msgs::msg::PointStamped obs;
    { std::lock_guard<std::mutex> lock(mutex_); obs = center_; }
    auto stamp = rclcpp::Time(obs.header.stamp);
    if (stamp > previous_stamp && stamp > since && (node_->now() - stamp).seconds() < .5) {
      const double delta = /* 与上一个样本的三维距离 */;
      if (!test(obs.point) ||
        (tracking && (delta > .015 || (stamp - previous_stamp).seconds() > .5)))
      {
        tracking = false;  samples = 0;                             // 不合格或跳变:重新计数
      } else {
        if (!tracking) { first = stamp; tracking = true; }
        if (++samples >= 5 && (stamp - first).seconds() >= duration) { return; }
      }
      previous = obs.point;
      previous_stamp = stamp;
    }
    std::this_thread::sleep_for(50ms);
  }
  throw std::runtime_error(error);
}
图 12-10 verify() 的计数规则:每个样本必须新鲜且满足判据,与上一样本位移不超过 1.5 cm;一旦跳变就从头计数,满足“至少 5 个样本且跨度达到 duration”才通过
案例:按图 12-10 走一遍。 设 RGB-D 约每 0.2 s 仿真时间产出一个 /target_center,抬升验证 duration = 1.0 s:
、 s 两个样本合格, samples = 2;s 的样本相对上一样本跳了 2 cm(> 1.5 cm), tracking = false、samples = 0;- 从
s 起重新计数, first = 0.6;到s 时 samples = 5,但跨度只有 0.8 s < 1.0 s,继续; s, samples = 6≥ 5 且跨度 1.0 s,通过。
可见即使只有一次跳变,也要多等约 0.6 s;若 20 s(墙钟)内始终凑不齐,就抛出异常进入 FAILED。
6.3 抬升验证:苹果真的被拿起了吗
抓取阶段: 获取新鲜候选,规划到预抓取点,沿笛卡尔路径接近,闭合夹爪,加入持物碰撞体,再把 TCP 抬高 0.12 m。抬升后不会立刻开始导航,而是等待视觉中心持续高于桌面 0.10 m。验证时要求新的时间戳、足够的新鲜度、至少 5 个有效样本,并持续约 1 s;位置突变超过 1.5 cm 或帧间间隔超过 0.5 s 会打断连续验证。
// 摘自 code/code_chapter12/src/mission.cpp(pick lambda,有删减)
state(label+"_CLOSE"); gripper(0.);
moveit_msgs::msg::AttachedCollisionObject a; a.link_name="gripper_r_center_link";
a.touch_links={"gripper_r_center_link"}; a.object=target;
if (!scene.applyAttachedCollisionObject(a)) throw std::runtime_error("附着碰撞体失败");
state(label+"_LIFT"); auto lift=grasp; lift.position.z+=.12; cartesian(arm,lift);
verify([table_top](const auto & p){return p.z>table_top+.10;},1.,
       label+" 无法确认苹果抬升:缺少连续有效 RGB-D 观测(也需检查遮挡/漏检)");
// 持物先回 home,再恢复碰撞检查,之后才允许移动底盘。
state(label + "_HOME"); joints(arm,cfg_["home"].as<std::vector<double>>());
end_grasp_debug(scene);
案例:判据的数值含义。 源桌桌面顶 0.888 m,判据为观测中心
抬升中的苹果朝向与桌面上不同,还可能被夹爪遮挡。感知因此在 _LIFT 阶段对图像尝试 0°、90°、180°、270° 四种旋转检测,并将检测框还原到原图,再使用原始同步深度。代码还围绕同时间 TCP 的图像投影生成局部搜索窗口,以帮助找回夹持中的苹果。
# 摘自 code/code_chapter12/g2_mobile/perception.py(Perception.detect_held_apples,有删减)
def detect_held_apples(self, image, goal, camera_tf):
    """以同帧 TCP 投影选取局部视图,仍须 YOLO 识别及原图真实深度验证。"""
    tr, q = camera_tf.translation, camera_tf.rotation
    camera = rotation([q.x, q.y, q.z, q.w]).T @ (np.asarray(goal) - [tr.x, tr.y, tr.z])  # TCP 转到相机系
    if not np.isfinite(camera).all() or camera[2] <= .12:
        return []
    fx, fy, cx, cy = self.info.k[0], self.info.k[4], self.info.k[2], self.info.k[5]
    u, v = fx * camera[0] / camera[2] + cx, fy * camera[1] / camera[2] + cy              # 针孔投影
    # 12 cm 搜索邻域,同时保留至少 60% 图宽的上下文;...
    h, w = image.shape[:2]
    rx = max(w * .30, fx * .12 / (camera[2] - .12))
    ry = max(w * .30, fy * .12 / (camera[2] - .12))
# ... 裁剪出局部窗口,四方向旋转检测,再把框坐标加回偏移代码解读:这里用的是反投影的逆运算——投影 w * .30 = 96 px,局部窗口半宽至少 96 px,即窗口宽至少 192 px(60% 图宽),与注释一致。
TCP 只用于限定搜索区域,不充当苹果位置。抬升点云还要落在 TCP 周围约 8 cm 内,防止把仍在桌上的另一颗苹果当成抬升成功;没有有效检测时,不会用夹爪几何补出一个苹果。通过验证后,机械臂才持物回 home,恢复抓取调试窗口中的碰撞设置,再允许底盘运输。
6.4 放置验证:苹果留在槽位上了吗
放置阶段: 读取槽位 XY,移动到接收板上方,保持所选抓取方向,再沿笛卡尔路径下降。当前放置 TCP 高度设为板面上方约 4.5 cm,张开夹爪后移除持物碰撞体,随后上撤,给相机留出观察空间。
// 摘自 code/code_chapter12/src/mission.cpp(place lambda,有删减)
mode("ARM");                     // 动作前再确认控制器持物互锁;掉物不能借 NAV->ARM 切换绕过。
auto tray=cfg_["tray"].as<std::vector<double>>(); auto above=lift;   // 保持抓取时的朝向
above.position.x=slot[0]; above.position.y=slot[1]; above.position.z=tray[2]+.22;
state(label+"_TRANSFER"); pose(arm,above); auto p=above; p.position.z=tray[2]+tray[5]/2+.045;
state(label+"_PLACE"); cartesian(arm,p); gripper(.785);
// ... 移除附着碰撞体与 target
state(label+"_RETREAT"); cartesian(arm,above);
state(label+"_VERIFY_PLACE"); verify([slot, tray](const auto & x){
  const double board_z = tray[2] + tray[5] / 2.0;
  return std::abs(x.x-slot[0])<.10 && std::abs(x.y-slot[1])<.10 &&
    x.z > board_z && x.z < board_z + .075;
},1.5,label+" 未稳定留在板子上");
allow_touch(scene,false);
图 12-11 放置阶段的关键高度:TRANSFER 上方点 1.112 m,放置 TCP 0.941 m,接收板顶面 0.896 m,在线验证 Z 上限 0.971 m(由 task.yaml 中 tray 参数计算)
案例:手算放置高度。 tray = [3.00, 2.18, 0.892, 0.22, 0.20, 0.008]:
- 接收板顶面
board_zm; - TRANSFER 上方点
m; - 放置 TCP
m,下降距离 m;按 0.008 m 步长,笛卡尔路径约 段; - 在线验证要求观测中心
m。一颗直径约 5 cm 的苹果平放在板上,中心约 0.921 m,落在区间内;若苹果仍卡在夹爪里、随撤离回到 1.1 m 附近,则 z 超上限,验证失败。
在线放置判断要求观测中心接近指定槽位、位于板面之上且高度不过高,并连续稳定约 1.5 s,同样不能拿旧观测凑时间。源码的在线 XY 窗口为每轴 10 cm,Z 上限为板面上方 7.5 cm。这只是本教学场景的观测判据,两个槽位本身相距 10 cm,因此还需要更严格、区分物体身份的独立物理验收。
⚠️ 注意:槽位 0 在
、槽位 1 在 。第二次放置的验证窗口是 ,即 ;第一颗苹果在 ,恰在窗口边缘。感知会选“离槽位最近”的目标,一般不会误认,但这说明在线判据不能区分两颗苹果的身份。
这里存在一个与正常抓取不同的分支:在 _RETREAT、_VERIFY_PLACE 阶段,若 YOLO 暂时看不到已放下的苹果,感知可以从当前同步深度中,提取指定槽位附近的几何点进行复核。它没有读取仿真真值,也没有使用红色阈值,但这只能说明槽位附近出现了符合条件的几何,不能证明检测器再次确认了苹果类别与身份。公共处理还会执行点数和跨度检查。
# 摘自 code/code_chapter12/g2_mobile/perception.py(Perception._yolo_points,有删减)
if not choices and verify_place:
    # 放置复核不强制 YOLO 再次识别:板上苹果可能被夹爪/板边遮挡。
    # 仍只使用当前同步 RGB-D 深度,在指定槽位的真实几何 ROI 内复核。
    # ... 全图有效深度反投影到 odom 得到 cloud
    board_z = tray[2] + tray[5] / 2.0
    near = cloud[(np.linalg.norm(cloud[:,:2]-goal[:2],axis=1)<.075) &
                 (cloud[:,2]>board_z+.010) & (cloud[:,2]<board_z+.14)]
    if len(near) >= 20:
        med = np.median(near,axis=0)
        near = near[np.linalg.norm(near-med,axis=1)<.055]
        if len(near) >= 20:
            return (near, 1.0), 'RGB-D 槽位几何复核(YOLO 遮挡)'
因此不能笼统写成“所有阶段都必须 YOLO 再识别成功”,也不能反过来把这个分支当成正常抓取的无检测兜底。在杂物更多或物体外观更复杂的场景中,还需要加强实例追踪和放置验证。
第一颗苹果验证放置后,第二次抓取重新感知,并排除板上区域。两次抓放既复用相同技能,又依据阶段改变目标选择;这就是本例任务状态机与感知模块的协作方式。
💡 要点:几何复核分支返回的点数门槛是 20(不同于正常检测的 30),之后还要经过
process()中“至少 30 点”的公共检查——两层门槛都通过才会发布/target_center。
第七部分 代码结构与实现解析
7.1 文件组织
本章目录与构建关系如下,供对照文件位置:
code/
├── chapter12/
│   ├── assets/                    本章 SVG 图解(图 12-1~12-6)
│   └── 第十二章 移动操作综合实践:全场景自主导航操作.md
└── code_chapter12/
    ├── run.sh                      统一启动入口
    ├── setup_vision.sh             系统 Python、检测库、权重及推理检查
    ├── requirements-vision.txt     固定 Ultralytics 推理库版本
    ├── src/                        C++ 任务、停靠和场景服务封装
    ├── g2_mobile/                  ROS 控制、感知、数学、地图、遥控
    ├── sim/                        Isaac 世界、ROS 桥、底盘运动学
    ├── launch/                     系统与单次任务启动
    ├── config/                     任务、Nav2、SLAM、MoveIt、DDS 参数
    ├── urdf/、srdf/、rviz/          规划模型、语义配置与显示
    ├── models/、assets/            本地检测权重与仿真资产(不再携带 vendor)
    ├── maps/                       参考地图及可选保存的 SLAM 地图
    └── build/、install/、log/       本机构建、安装和运行产物
(上面的目录树沿用原文。原文中“图 12-1~12-6”指原章节的六张 SVG,在本教程中分别对应图 12-2、12-4、12-5、12-6、12-7、12-9。)
逐文件职责如下:
| 文件 | 职责 |
|---|---|
src/mission.cpp | 任务状态机:就绪等待、导航到站、抓取、放置、失败处理 |
src/docking.hpp | 无 ROS 依赖的近距离停靠几何:容差判断与短路径生成 |
src/scene_client.hpp | PlanningScene 读写服务的有界等待封装 |
g2_mobile/common.py | 配置加载、四元数、反投影、几何抓取候选、轨迹校验与插值、静止判断(两个 Python 运行时共享) |
g2_mobile/controller.py | FollowJointTrajectory / GripperCommand action 服务端,运动模式互锁,急停 |
g2_mobile/perception.py | YOLO + RGB-D 感知,发布 /grasp_candidates 与 /target_center |
g2_mobile/mapping.py | 生成参考地图 room.pgm/yaml,提供模拟激光 raycast() |
g2_mobile/teleop.py | 建图时的低速键盘遥控 |
sim/simulation.py | 单一 Isaac World:房间、桌子、物体、机器人、相机与物理步进 |
sim/bridge.py | Isaac 与 ROS 的消息桥:发布传感器/TF/时钟,接收速度与关节目标 |
sim/objects.py | 第九章教学物体的本地几何副本(仅用于建场景) |
sim/base/ | 第四章舵轮底盘运动学、参数与底盘控制器 |
launch/system.launch.py | 启动定位或 SLAM、Nav2、MoveIt2、RSP、控制器、感知、RViz |
launch/mission.launch.py | 启动一次 mission 任务 |
config/task.yaml | 唯一场景/任务配置 |
config/nav2_params.yaml、navigate_to_pose.xml | Nav2 参数与本章行为树 |
config/kinematics.yaml、ompl_planning.yaml、joint_limits.yaml、moveit_controllers.yaml | MoveIt 配置 |
config/slam.yaml、fastdds.xml | SLAM Toolbox 参数与 DDS 配置 |
urdf/g2_right_arm.urdf.xacro、srdf/g2_right_arm.srdf | 右臂规划模型与语义(浮动虚拟关节、home) |
tests/test_core.py | 配置、地图、四元数、轨迹安全、静止互锁、反投影的单元测试 |
tests/check_runtime.py | 只读的话题/action 就绪检查(不代表任务成功) |
7.2 模块调用关系
图 12-12 源码模块调用关系:mission.cpp 只调用 Nav2、MoveIt2、控制器的标准接口;控制器与 Nav2 再分别把关节目标和速度交给桥接;桥接把 Isaac 的物理状态作为传感器、关节反馈和 TF 发回
mission 内部调用关系可以用下面的流程图对照日志;这是调用说明,不是另一份需要执行的脚本:
./run.sh mission
  └─ ros2 launch g2_chapter12 mission.launch.py
     └─ mission 可执行程序
        ├─ Mission::run():就绪、收臂、建立 PlanningScene
        ├─ navigate_to(source_dock)
        │  ├─ /navigate_to_pose
        │  └─ 停稳 → 必要时 /follow_path(Dock) → 复核
        ├─ pick("SOURCE")
        │  ├─ fresh_poses() ← /grasp_candidates
        │  ├─ pose() → KDL → /move_action → /execute_trajectory
        │  ├─ cartesian() → /compute_cartesian_path → /execute_trajectory
        │  ├─ gripper() → /gripper_controller/gripper_cmd
        │  └─ LIFT → verify() ← /target_center → HOME
        ├─ navigate_to(dock):持物导航与精靠
        ├─ place(slot0):TRANSFER → PLACE → RETREAT → VERIFY_PLACE
        ├─ pick("DESTINATION") → place(slot1)
        └─ STOW → IDLE → DONE

每次 /execute_trajectory 的实际下游:
MoveIt → /right_arm_controller/follow_joint_trajectory
       → controller.py → /isaac/joint_command
       → sim/bridge.py → Isaac 物理关节
       ← /isaac/joint_states 实际反馈
7.3 关键流程逐段解读
下面按一次任务的执行顺序,把前六部分讲过的代码串起来。
① 启动入口 run.sh。 所有命令都从 run.sh 进入:设置 ROS_DOMAIN_ID(默认 12)、Fast DDS 配置和日志目录;sim 走 Isaac Python,其余走系统 Python + ROS。运行 system/mission/teleop 前还会检查配置是否已重新构建:
# 摘自 code/code_chapter12/run.sh(有删减)
export ROS_DOMAIN_ID="${ROS_DOMAIN_ID:-12}"
export RMW_IMPLEMENTATION=rmw_fastrtps_cpp
export FASTRTPS_DEFAULT_PROFILES_FILE="$ROOT/config/fastdds.xml"
export ROS_LOG_DIR="$ROOT/log/runtime"
# ...
    if [[ "$CMD" == system || "$CMD" == mission || "$CMD" == teleop ]]; then
      for config in task.yaml nav2_params.yaml navigate_to_pose.xml; do
        cmp -s "$ROOT/config/$config" "$ROOT/install/g2_chapter12/share/g2_chapter12/config/$config" || {
          echo "$config 已修改:请重新 ./run.sh build,避免运行旧场景/导航参数"; exit 1;
        }
      done
    fi
# ...
      mission) exec flock -n "$ROOT/log/command.lock" ros2 launch g2_chapter12 mission.launch.py "$@" ;;
      teleop) exec flock -n "$ROOT/log/command.lock" /usr/bin/python3 -m g2_mobile.teleop ;;
可以看到 mission 与 teleop 共享同一把 flock 锁,这就是第八部分提到的“本地命令锁”。
② 仿真主循环 sim/bridge.py。 每个物理步:处理 ROS 回调 → 检查模式心跳 → 按模式决定是否给底盘速度 → sim.step() → 发布 /clock、TF、/odom、关节状态;每 3 步发布一次 /scan,每 6 步发布一次 RGB-D、内参与点云(注释写明“RGB-D 5 Hz”)。
③ 感知节点 perception.py。 定时器每 0.08 s 调用 process():找共同时间戳(2.5 节)→ 检查点云格式与新鲜度 → 选桌子(4.3 节)→ _yolo_points() 检测与筛选(4.1~4.3 节)→ 点数与跨度检查 → 发布中心与候选(4.4 节)。
④ 任务节点 mission.cpp。 main() 用多线程执行器在后台 spin,主线程执行 Mission::run();任何异常被捕获后调用 fail(),进程以返回码 1 退出:
// 摘自 code/code_chapter12/src/mission.cpp(main,有删减)
rclcpp::executors::MultiThreadedExecutor executor;
executor.add_node(node);
std::thread spinner([&] { executor.spin(); });
int code = 0;
try {
  Mission task(node);
  try { task.run(); }
  catch (const std::exception & e) { task.fail(e.what()); code = 1; }
} catch (const std::exception & e) {
  RCLCPP_ERROR(node->get_logger(), "启动失败:%s", e.what());
  code = 1;
}
run() 内依次为:WAIT_READY(1.2 节)→ STOW + PlanningScene(5.3 节)→ navigate_to(source_dock)(2.3、3.3、3.4 节)→ pick("SOURCE")(5.1、5.2、6.3 节)→ CARRY + navigate() → place(slot0)(6.4 节)→ pick("DESTINATION") → place(slot1) → STOW → DONE。
⑤ 控制器 controller.py。 看门狗每 0.05 s(墙钟)批准模式(5.6 节);轨迹 action 先校验再按仿真时间插值执行并检查跟踪误差(5.4 节);夹爪 action 平滑开合并锁存持物状态(5.5 节)。
⑥ 单元测试 tests/test_core.py。 用普通 Python 即可运行(./run.sh test),覆盖地图大小 190×190、模拟激光 360 束且在 0.12~8 m、四元数、轨迹顺序/越界/时间/NaN、首段插值、静止判断和反投影形状。它不需要 Isaac,可作为修改 common.py 或 mapping.py 后的第一道检查。
第八部分 代码运行
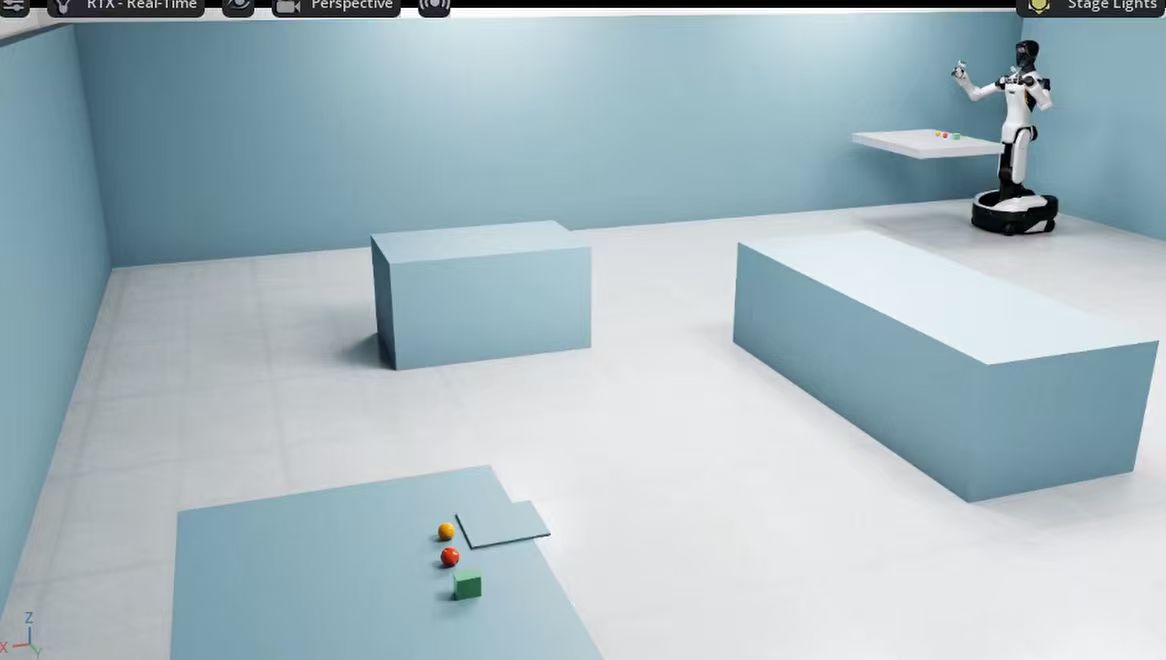
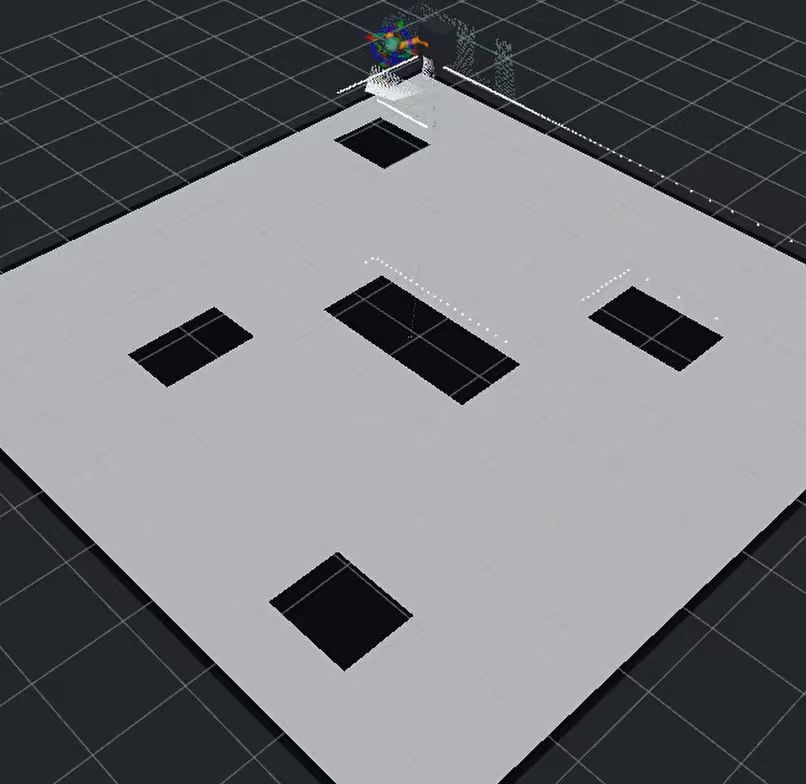
图 12-13 本章仿真场景(原文配图)
以下集中给出操作命令和必要的接口示例。命令默认从本工作区运行;复制到其他机器时,首先修改项目与 Isaac 安装路径。除安装软件外,不需要另建 ROS 工作区,也不需要启动前面章节的节点。
8.1 环境部署
💡 路径约定:下文命令中
/path/to/project-root表示本仓库在你电脑上的根目录,/path/to/isaac-sim表示 Isaac Sim 的安装目录,均为占位符,请替换为自己机器上的实际路径。
8.1.1 准备基础环境与本章文件
本章现有代码和验收记录以 Ubuntu 22.04、ROS 2 Humble、Isaac Sim 5.1 为基线。应先完成第一章的 Isaac 安装,并准备能够渲染 RGB-D 的 GPU、匹配的驱动和本地 Isaac 资产依赖。--headless 只是不打开 Isaac 窗口,不意味着不需要 GPU,也不意味着关闭相机渲染。
如果系统已经完成第十、十一章的 ROS 环境准备,通常只需补依赖。新机器必须先按 ROS 2 Humble 的 Ubuntu deb 安装流程配置 apt 软件源,再执行本节命令;不要在未配置 ROS 软件源时反复安装不存在的包,也不要直接用 Jazzy 的包替换 Humble。
进入本章代码目录,并设置 Isaac 安装路径:
cd /path/to/project-root/code/code_chapter12
export ISAAC_SIM_ROOT=/path/to/isaac-sim
assets 中还有被 USD 引用的子资产和纹理,打包时应保留完整目录。课程代码本地化不等于把 ROS、Isaac、GPU 驱动和 Isaac 内置材质库也复制进工程。资产与第三方权重来源见本章代码目录的 THIRD_PARTY.md。
(本章目录树见 7.1 节。)
8.1.2 安装 ROS 依赖
先安装系统工具和 ROS 能力包。下面假定 Humble apt 软件源已经可用:
sudo apt update
sudo apt install -y \
  build-essential cmake libyaml-cpp-dev \
  python3-pip python3-colcon-common-extensions python3-rosdep \
  python3-numpy python3-yaml \
  ros-humble-desktop \
  ros-humble-navigation2 ros-humble-nav2-bringup \
  ros-humble-moveit ros-humble-slam-toolbox \
  ros-humble-xacro ros-humble-robot-state-publisher

source /opt/ros/humble/setup.bash

# 仅在此机器从未初始化 rosdep 时执行;初始化过就跳过。
# sudo rosdep init
rosdep update

cd /path/to/project-root/code/code_chapter12
rosdep install --from-paths . --ignore-src --rosdistro humble -y
package.xml 和 CMakeLists.txt 声明 ROS/C++ 依赖;rosdep 不会自动准备全部深度学习 Python 依赖。
8.1.3 视觉运行依赖(当前机器):保留已有推理依赖,只安装固定版本的 Ultralytics
建议使用未激活 Conda 的终端。如果提示符前有 (base) 或其他 Conda 环境名,先执行 conda deactivate;有嵌套环境时继续退出,直到不再处于 Conda 环境。
cd /path/to/project-root/code/code_chapter12

# 本机已有 PyTorch、OpenCV 等推理依赖;迁移时不升级整套依赖。
/usr/bin/python3 -m pip install --user --no-deps -r requirements-vision.txt

# 检查实际导入位置、模型加载,并执行一次 CPU 推理测试。
./setup_vision.sh
requirements-vision.txt 当前固定 ultralytics==8.3.203。已安装该版本后,日常启动只需检查,不必重复安装。不要改用不指定解释器的 pip install ultralytics,也不要直接升级到未验证的最新版本。
setup_vision.sh 只检查,不自动安装或升级依赖。它会验证库版本、加载本地权重,并对测试图像执行一次 CPU 推理;通过仅表示这条推理路径可运行,不代表双桌物理任务已经完成。(检查成功时的输出见 8.3.1 节。)
8.1.4 新机器:不能把 --no-deps 当作完整安装
上面的 --no-deps 仅适用于当前机器已有可用推理依赖的保守迁移,它会跳过 Ultralytics 声明的依赖安装。本机迁移时 NumPy 为 1.21.5,低于该包声明的 1.23.0,且缺少 polars、ultralytics-thop 的安装元数据;当前预测路径通过检查,不表示训练、导出和模型统计等功能也可用。
新机器应先按所选版本的依赖声明准备匹配的 PyTorch、torchvision、NumPy、OpenCV 等,再安装本章固定版本并执行 ./setup_vision.sh。requirements-vision.txt 只固定推理库版本,不是全环境锁定文件;不能仅凭这一行依赖保证在任意新环境复现。不要为了补齐依赖而在已跑通的 ROS 环境里盲目升级 NumPy、OpenCV 或 PyTorch,也不要使用 sudo pip。
8.1.5 为什么不使用 Conda Python
本章使用 apt 安装的 ROS 2 Humble,ROS Python 节点固定由本机的 /usr/bin/python3(Python 3.10)运行。rclpy、消息类型支持等二进制模块需要匹配的 Python ABI 和动态库。Conda 可能带入另一套 Python、NumPy、OpenCV 或 libstdc++,仅把 /opt/ros 加入 PYTHONPATH 并不能消除差异,可能出现 rclpy、_rclpy_pybind11 导入失败或动态库冲突。
这不是说 Conda 绝对不能使用,而是本工程没有为 Conda 重建和验证整套 ROS 依赖。run.sh 在 ROS 分支固定系统 Python 并加载 ROS 和本章工作区环境;只把 Ultralytics 安装到 Conda 中,不能保证感知节点能够导入它。
| 进程 | 使用的运行环境 | 依赖准备方式 |
|---|---|---|
| ROS Python 控制、感知节点 | /usr/bin/python3 | ROS apt 包与系统 Python 的 pip 包 |
| Isaac 仿真与桥接 | $ISAAC_SIM_ROOT/python.sh | Isaac 自带运行环境 |
| C++ 任务、Nav2、MoveIt2 等 | ROS 2 编译后的可执行程序 | apt / colcon,而非切换 Python 解释器 |
Isaac 与 ROS 通过 DDS 交换消息,不需要互相导入对方的 Python 二进制模块。不要把上述系统 Python 推理包安装进 Isaac,也不要手工拼接两边的 PYTHONPATH。当前感知检测使用 CPU,与 Isaac 使用 GPU 渲染 RGB-D 并不矛盾。
8.1.6 任务配置与构建
默认布局与机械臂可达范围配套。第一遍建议直接使用默认配置,关键参数如下。
| 配置项 | 默认值或结构 | 修改影响 |
|---|---|---|
start | [-3.6, -3.3, 0.0] | 仿真底盘起点;修改后同步核对 AMCL 初始位姿 |
source_dock | [-3.66, -3.20, 0.0] | 源桌精确停靠 XY/yaw |
dock | [2.52, 2.6, 0.0] | 远桌精确停靠 XY/yaw |
source_table、table、tray | [中心x, 中心y, 中心z, 长, 宽, 厚] | 同时影响仿真、地图、感知 ROI 与规划碰撞场景 |
items | name 与桌面中心相对 XY 偏移 | 创建两桌初始物体,不是在线抓取目标列表 |
place_slots | [[3.00, 2.13], [3.00, 2.23]] | 固定的两颗苹果落点 XY,位于 odom |
home、left_home | 各七个关节角 | 右臂收臂/互锁、左臂预设姿态 |
vision.confidence | 0.40 | YOLO 候选阈值,不建议先靠降低阈值解决遮挡问题 |
nav_timeout、motion_timeout | 240.0、90.0 秒 | 一次导航总等待、轨迹执行等待,不是整场任务时长 |
carry_gripper_range | [0.08, 0.60] rad | 辅助失持检测范围 |
simulation_grasp_ignore_collisions | true | 仅限前文所述仿真抓取调试窗口 |
所有位置以米、角度以弧度表示。桌面顶面高度应由中心 Z 加半厚度得到,不能把中心 Z 直接当成桌面高度。修改桌子、停靠点或物体尺度时,应同时核对底盘间隙、相机可见性、候选宽度、IK 和碰撞场景,不要只改一个坐标就认为系统已经适配新任务。
视觉环境检查通过后,构建本章工程:
cd /path/to/project-root/code/code_chapter12
./run.sh build
build 先运行地图生成模块,再通过 colcon 编译 C++ mission,安装 Python 包和 ROS 可执行节点,并把配置、URDF、SRDF、地图、模型等复制到本章 install。Ultralytics 从系统 Python 的 pip 安装位置导入,不再向 install 复制 vendor。本工程没有使用 --symlink-install,ROS 节点读取的可能是安装副本,不是你刚改过的源文件。
修改配置或 ROS 节点后,应重新构建并重启相关进程,让安装目录与运行进程使用更新后的内容。修改仿真场景时还需重启仿真。
复制工程到另一台机器后,应在新机器上重新构建,不直接搬运旧 build/install。构建成功不等于仿真中的完整任务成功,实际任务还需按下一节启动并观察物理结果。
8.2 代码执行
8.2.1 三个终端启动默认任务
完整顺序是:视觉环境检查 → build → 终端 A 仿真 → 终端 B 系统 → 终端 C mission。环境与代码未改变时,不必每次重新安装依赖或构建。
所有终端进入同一个代码目录,使用同一个 ROS_DOMAIN_ID。run.sh 默认域 ID 为 12,统一使用 Fast DDS 及本地 UDPv4 配置。在同一域内只保留一套本章仿真与系统,避免多个 /clock、同名 action 或重复 TF 发布者。
终端 A:启动仿真。 这条命令通过 Isaac 自带的 python.sh 运行 sim.bridge,创建 Isaac 世界并开始发布 /clock、传感器和 TF。不要在该终端主动混入系统 ROS 的 Python 路径;脚本会为 Isaac 设置专门环境。
cd /path/to/project-root/code/code_chapter12
export ROS_DOMAIN_ID=12
export ISAAC_SIM_ROOT=/path/to/isaac-sim
./run.sh sim

# 无界面服务器改用下面这一条,两条不要同时启动。
# ./run.sh sim --headless
等待终端 A 的场景加载完成、仿真开始运行,保持该终端开启,再启动终端 B。
终端 B:启动 ROS 能力系统。 这条命令执行 ros2 launch g2_chapter12 system.launch.py,默认加载参考地图、AMCL、Nav2、MoveIt2、控制器、感知和 RViz。
cd /path/to/project-root/code/code_chapter12
export ROS_DOMAIN_ID=12
./run.sh system

# 没有 DISPLAY 的服务器改用:
# ./run.sh system rviz:=false
等待仿真与节点完成初始化。RViz 使用 map 作为固定坐标系,可以查看地图、TF、激光、机器人、RGB-D、抓取候选、全局路径和 MoveIt 规划场景。RViz 里的机器人是用于规划的简化模型,不应期待它与 Isaac USD 外观完全一致。
终端 C:启动一次搬运任务。 这条命令在命令锁保护下执行 mission.launch.py,开始状态机编排。
确认终端 A 的仿真正在运行、终端 B 的节点已经完成初始化,且没有持续报错,再启动任务:
cd /path/to/project-root/code/code_chapter12
export ROS_DOMAIN_ID=12
./run.sh mission
任务会先进入就绪等待,再按状态机执行。若一直等待或进入 FAILED,先查看终端 A/B/C 的日志,核对节点启动情况、TF 和反馈,以及修改后的配置是否已重新构建;不要反复启动多个任务进程。
默认 system 已包含 YOLO 感知、Nav2、MoveIt2 和 RViz2,不需要分别启动,也不需要启动其他章节。它使用参考地图与 AMCL,无需先遥控建图;启动系统本身不会自动执行任务,只有终端 C 的 mission 才开始任务编排。
这里的 home 指右臂收纳姿态,不是底盘返回起点;默认任务完成后底盘仍在远桌附近。
mission 和 teleop 共享本地 flock 命令锁,避免两个常用入口同时发命令,但这不是 ROS 网络访问控制。任务运行时不要再通过 RViz MoveIt 面板执行轨迹,也不要从其他工具发布底盘速度或夹爪 action。
日常启动速查(每个终端均进入 code/code_chapter12,并设置 ROS_DOMAIN_ID=12):
| 终端 | 命令 | 作用 |
|---|---|---|
| A | ./run.sh sim | 仿真;无界面时替换为 ./run.sh sim --headless |
| B | ./run.sh system | ROS 能力与 RViz;无需 RViz 时替换为 ./run.sh system rviz:=false |
| C | ./run.sh mission | 执行完整双桌任务 |
8.2.2 软件急停与复位
需要停止时,在另一个终端使用软件急停(调用控制器的 /estop 服务,锁存急停、保持夹爪):
cd /path/to/project-root/code/code_chapter12
export ROS_DOMAIN_ID=12
./run.sh estop
先结束 mission/teleop,检查场景、恢复反馈并确认底盘静止;仅普通软件急停且满足复位条件时,才单独执行(调用 /reset_estop):
./run.sh resetreset 只解除满足条件的普通软件急停,不会恢复物体布局,也不会让失败任务从断点继续。 不要把复位命令当成继续失败任务的按钮。一次任务结束或抓取失败后,要重新执行完整任务,应停止旧任务、重启仿真恢复初始物体布局,并建议同时重启 system,使 TF、时钟缓存和 PlanningScene 从一致状态开始。尤其在强杀、时钟回退或碰撞矩阵恢复失败后,不要只重启 mission。
复位条件来自 controller.py::on_reset():反馈新鲜、底盘静止、没有执行中的 action、当前请求为 IDLE,且没有 CARRY_LOST 锁存;不满足时返回“需请求 IDLE、反馈新鲜、底盘静止且无执行中 action”。
完整重跑建议按以下顺序操作:
- 终端 C 按
Ctrl+C,结束任务;若任务已经退出则跳过。 - 终端 B 按
Ctrl+C,停止 ROS 系统。 - 终端 A 按
Ctrl+C,退出仿真;等待旧进程退出。 - 若改过代码或配置,重新
./run.sh build。 - 按 A → B → C 重新启动,等待仿真与系统初始化完成后,在终端 C 执行
./run.sh mission。
8.2.3 切换到 SLAM 建图练习
如果要练习 SLAM,先停止默认任务和旧 system,最好从新仿真场景开始。三个终端按下列方式分开运行,不能把三条长运行命令在同一终端一次粘贴后期待同时启动:
# 终端 A:进入代码目录并设置同一 ROS_DOMAIN_ID 后。
./run.sh sim

# 终端 B:只启动一套 SLAM 系统,不与默认定位系统并行。
./run.sh system slam:=true

# 终端 C:不启动 mission,改用本章遥控。
./run.sh teleop
遥控按键为 W/S 前后、A/D 横移、Q/E 旋转,空格停止,X 退出。程序要求真实交互终端,并且右臂已在 home;没有运动模式许可时不会执行速度。松键超时约 0.25 s 后速度自动归零。巡游时应覆盖可通行区域并观察 /map 是否逐渐完整,而不是只转动一下就认为完成建图。
(teleop.py 中 W/S、A/D 对应 ±0.18 m/s,Q/E 对应 ±0.3 rad/s,并持续请求 NAV 模式;只有控制器批准 NAV 时才发送非零速度。)
地图生成后,在额外终端保存(调用 nav2_map_server 的 map_saver_cli,输出到 maps/slam_room);如果终端 C 已退出遥控,也可直接在该终端执行:
cd /path/to/project-root/code/code_chapter12
export ROS_DOMAIN_ID=12
./run.sh save-map
若用于后续定位,停止 SLAM system,再以保存地图的绝对路径启动定位模式。不要让 AMCL 与 SLAM 同时发布 map → odom:
cd /path/to/project-root/code/code_chapter12
export ROS_DOMAIN_ID=12
./run.sh system slam:=false map:="$PWD/maps/slam_room.yaml"
加载自建地图后,先用地图坐标检查或设置正确的 AMCL 初始位姿,确认地图、激光、机器人和 map → odom 对齐,再考虑任务。默认 nav2_params.yaml 中的初始位姿与默认参考地图配套,不能假定自建地图也沿用相同原点。若需修改配置,应重新 build 并重启 system。
8.3 运行结果
8.3.1 视觉环境检查输出
./setup_vision.sh 检查成功时,输出应包含以下信息(安装路径因用户而异):
Python: /usr/bin/python3
Ultralytics: 8.3.203 .../site-packages/ultralytics/__init__.py
YOLO ready: .../code_chapter12/models/apple_yolo.pt
classes: ...
inference smoke test: OK, frames= 1如何读懂:第一行确认用的是系统 Python 而不是 Conda;第二行确认版本恰为 8.3.203(脚本中版本不符会直接报错);第三、四行确认本地权重加载成功并列出类别名(应包含 apple);最后一行说明对一张 64×64 的全黑测试图完成了一次 CPU 推理,frames= 1 是返回结果的数量,不是检测到的苹果数。
8.3.2 双桌搬运过程
搬运过程如下所示:
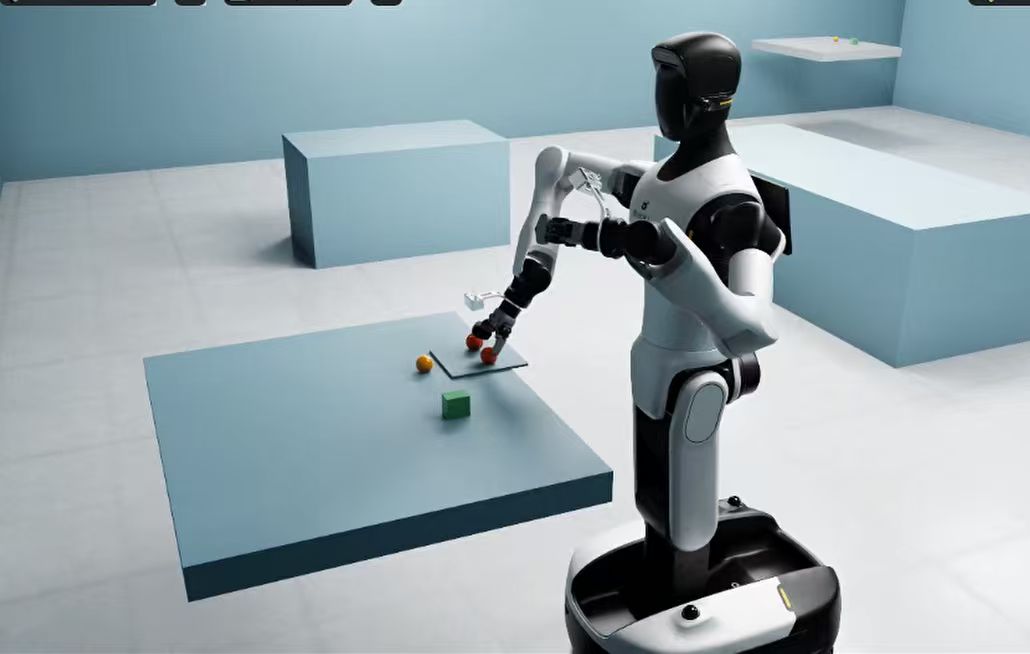
图 12-14 双桌搬运任务运行过程截图(原文配图)
任务运行后,应能依次看到源桌抓取、抬升收臂、持物导航、远桌停靠、第一次放置和远桌苹果抓放。两颗苹果分别留在接收板的两个槽位,右臂回到 home,任务最后发布 DONE。若进入 FAILED,任务会停止继续执行,不自动释放夹爪中的物体。
日志默认位于 log/runtime。不同输出关注的内容如下:
| 输出来源 | 主要内容 |
|---|---|
| 仿真终端 | 场景加载、物理执行、相机渲染和 ROS 桥接信息 |
| system 终端 | YOLO 目标识别、Nav2 导航、MoveIt 规划和关节控制反馈 |
| mission 终端 | 当前任务阶段、停靠误差、抓放结果与失败原因 |
| Isaac 窗口 | 底盘移动、夹爪接触、苹果抬升与最终放置的实际过程 |
| RViz 窗口 | 地图、TF、机器人模型、抓取候选和规划路径 |
DONE 表示当前在线任务判据已经满足,不等于仅凭一条日志就能证明任意场景下都可靠。前文的抬升观测、持物互锁和放置判断都属于机器人任务本身的反馈闭环;阅读结果时,应结合物体实际运动理解这些阶段,而不是只关注 action 是否返回成功。
如何读懂 mission 终端:每行 [TASK] xxx 对应图 12-3 中的一个阶段;在 SETTLE 之后应能看到“导航后复核 odom=(…),误差 … m / … rad”与“停靠通过:… m / … rad(连续静止复核)”,数字即为第三部分讲的停靠误差;gripper target=0.000 actual=… stalled=1 表示闭合时被苹果挡住、以受阻方式完成(5.5 节);“SIM ONLY:抓取/抬升/回 home 暂时忽略 MoveIt 环境及自身碰撞…”与“抓取调试结束,已恢复 MoveIt 碰撞检查”成对出现,标志 ACM 调试窗口的开与关。这些日志文本来自 mission.cpp 源码,具体数值以实际运行为准。
8.3.3 SLAM 建图结果
建图过程如下所示:
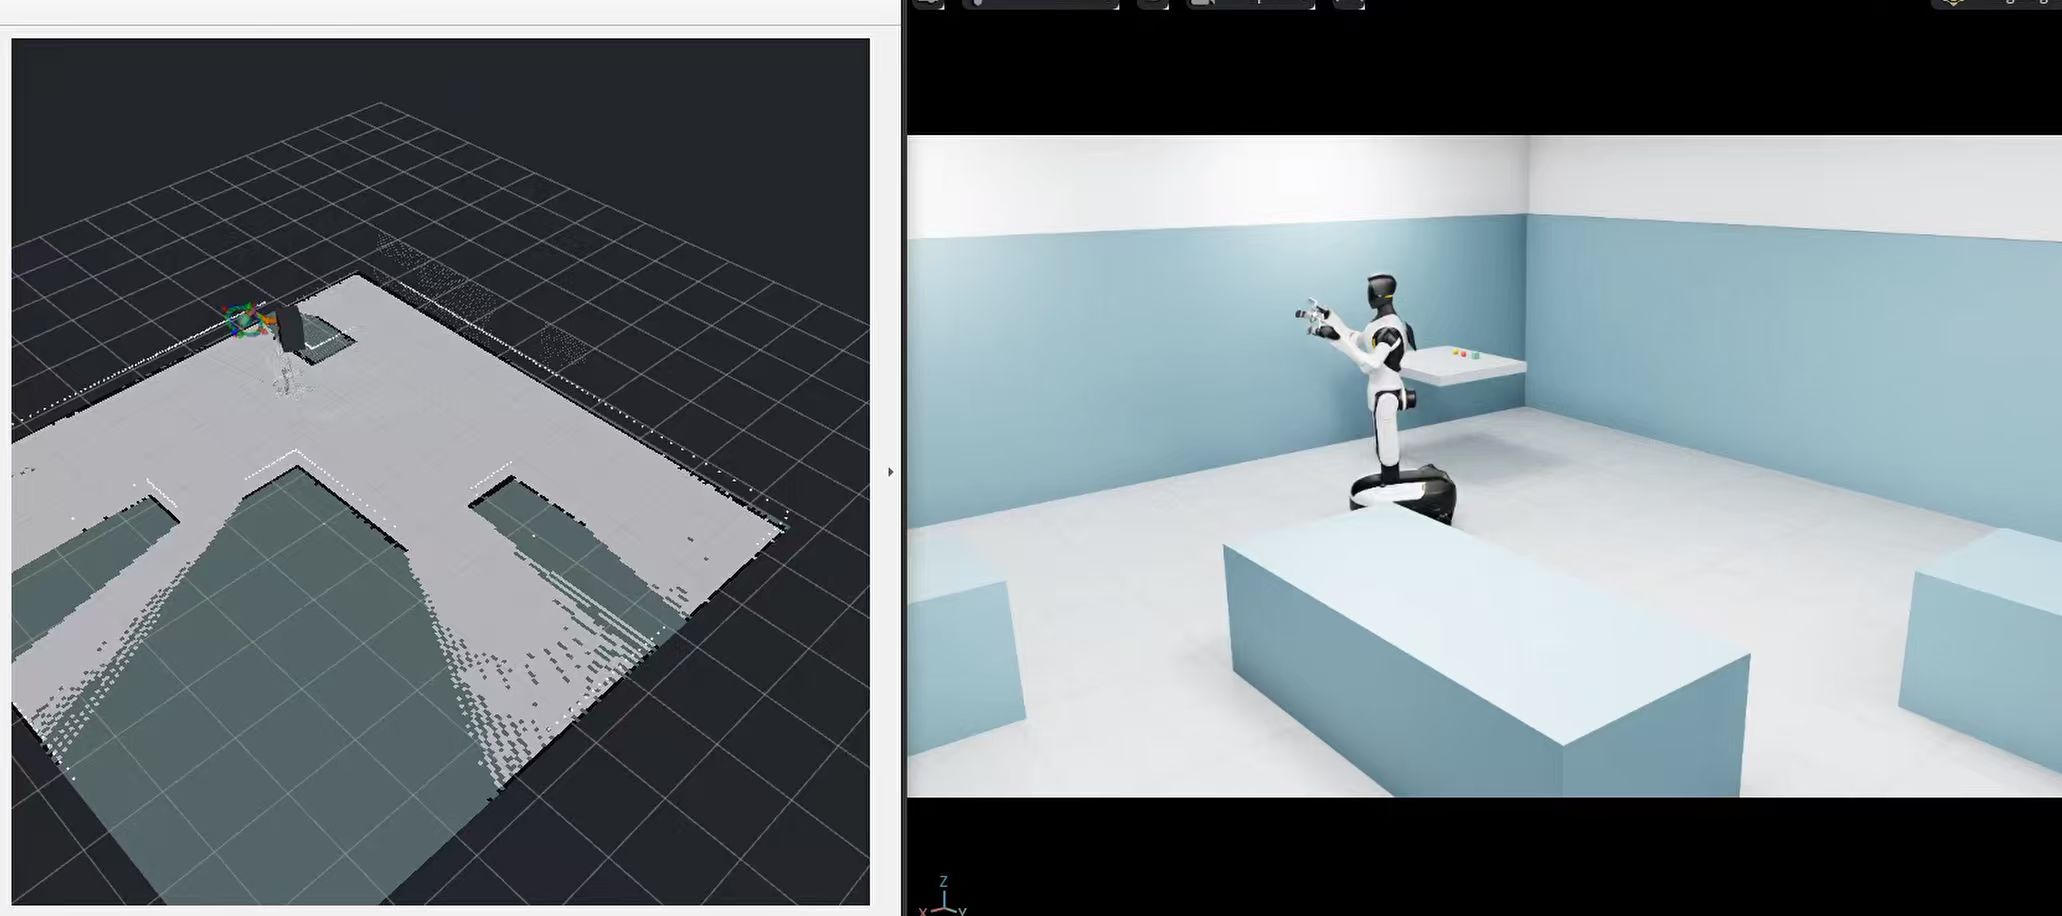
图 12-15 使用 SLAM Toolbox 与键盘遥控巡游建图的过程(原文配图)
如何读懂:RViz 中 /map 应随巡游逐渐长出墙体、障碍和两张桌子的轮廓;与默认参考地图相比,SLAM 地图边缘会有噪点,且原点取决于建图起点。
本章小结
知识回顾
本章最重要的收获,不是记住某个启动命令,而是建立完整的工程判断链:地图与定位让底盘知道怎么走,精靠与互锁保证到了能操作,视觉把物体变成三维目标,MoveIt 把目标变成轨迹,控制器把轨迹变成真实关节运动,阶段验证再决定任务能否继续。 只有这些接口、坐标、时间和反馈同时对齐,独立的导航与抓取能力才真正组成一个可解释、可检查的移动操作系统。
| 环节 | 核心问题 | 关键机制 | 关键数值 | 源码 |
|---|---|---|---|---|
| 任务流程 | 先做什么、何时算完成 | 有限状态机 + 异常即失败 | 五段工序,无自动重试 | src/mission.cpp |
| 系统架构 | 谁负责什么 | 仿真 / 能力 / 编排三组进程,标准 action | 三个终端 A → B → C | launch/、run.sh |
| 坐标系链 | 位置说同一种语言 | map → odom → base_link → arm_base_link → TCP | 四元数 xyzw | sim/bridge.py、common.py |
| 时间 | 数据来自同一时刻 | 仿真时间驱动轨迹,墙钟驱动超时;共同时间戳 | 缓存 8 帧,RGB-D 约 5 帧/仿真秒 | perception.py |
| 地图与导航 | 怎么走到桌边 | 参考栅格地图、AMCL、NavFn A*、DWB | 0.05 m、190×190;半径 0.40 m | mapping.py、nav2_params.yaml |
| 对接停靠 | 停得够不够准 | 停稳 → 精靠短路径 → 连续复核 | 0.08/0.12 → 0.025/0.02 → 0.06 m/0.05 rad | docking.hpp |
| 感知定位 | 苹果在哪、怎么夹 | YOLO + 反投影 + ROI 筛选 + 2.5D 候选 | 置信度 0.40;≥30 点;宽 0.014~0.074 m | perception.py、common.py |
| 执行 | 手臂怎么过去 | KDL IK、RRTConnect、笛卡尔路径、时间参数化 | 步长 0.008 m,fraction ≥ 0.999 | mission.cpp |
| 互锁 | 何时允许动 | NAV / ARM / IDLE,持物开度监测 | 静止 0.015 m/s、0.025 rad/s 持续 0.5 s | controller.py |
| 阶段验证 | 世界真的变了吗 | verify() 连续新鲜稳定观测 | 抬升 +0.10 m/1 s;放置 ±0.10 m、+0.075 m/1.5 s | mission.cpp、perception.py |
课后练习
- (思考题)三种容差。 普通导航到达(0.08 m / 0.12 rad)、Dock 到达(0.025 m / 0.02 rad)和任务伸臂门槛(0.06 m / 0.05 rad)分别回答什么问题?如果把任务门槛放宽到 0.10 m,可能会在哪一步出问题?为什么 Dock 内部容差要比任务门槛更严?
- (手算题)精靠短路径。 设导航结束后底盘位姿为
,目标为源桌停靠点 。判断是否需要精靠、是否在 short_path()的允许范围内,并写出分段数和全部路点。 - (手算题)反投影与放置判据。 用 4.2 节估算的内参,求像素
、深度 0.65 m 对应的相机系坐标;再判断 odom下观测中心是否满足第一次放置(槽位 0)的在线验证判据。 - (动手题)运行单元测试并扩展。 执行
./run.sh test运行tests/test_core.py;然后仿照其中写法,为g2_mobile/common.py::grasp_candidates()增加一个测试:在桌面顶 0.888 m 上生成一个半径 2.5 cm 的球面点云(≥30 点),断言返回候选数不少于 1、所有四元数为单位长度、夹持高度等于。 - (动手题)观察互锁。 在三终端系统运行(不启动 mission)时,用
ros2 topic echo /motion_mode观察模式;再运行./run.sh teleop按 W 前进,观察模式变为NAV、松键 0.25 s 后速度归零。思考:此时若有人在 RViz 中执行机械臂轨迹,控制器会怎样响应? - (动手题,选做)严格碰撞实验。 把
config/task.yaml中simulation_grasp_ignore_collisions改为false,重新./run.sh build并按 A → B → C 完整重启,记录任务在哪个阶段、以什么原因失败或成功,对照第五部分分析原因(可能涉及停靠点、碰撞模型和候选姿态)。
参考资料
- 本章代码:
code/code_chapter12/(ROS 包g2_chapter12),资产与第三方权重来源见该目录的THIRD_PARTY.md。 - 前置章节:第一章(Isaac Sim 安装)、第四章(舵轮底盘运动学)、第九章(YOLO 与 RGB-D 抓取)、第十章(地图与 Nav2 导航)、第十一章(MoveIt2 运动规划)。
- 本章使用的外部软件:ROS 2 Humble、Nav2(NavFn、DWB、AMCL、行为树)、SLAM Toolbox、MoveIt2(KDL、OMPL RRTConnect)、Isaac Sim 5.1、Ultralytics 8.3.203。