第八章 雷达点云建图
本章导读:第四章讲了移动底盘如何运动、里程计如何由轮速积分得到,第七章讲了机器人如何用相机"看懂"颜色和语义。本章换一种传感器——激光雷达(Light Detection and Ranging,LiDAR),它不擅长语义,却能稳定地给出环境的几何结构。我们从"激光雷达如何测到一个点"开始,依次讲解点云的字段与坐标系、双雷达外参变换与融合、点云预处理、里程计漂移与回环检测、ICP 配准与位姿图优化,最后落到二维占据栅格和三维体素地图两种地图表示。本章生成的二维 PGM/YAML 地图将在第十章作为 Nav2 静态地图的输入。
本章最终要跑通的案例是:在 Isaac Sim 的
Simple_Warehouse/full_warehouse.usd仓库场景中,给 G2 机器人的base_link动态添加两台 Ouster OS1 RTX LiDAR,让机器人沿方形闭环轨迹巡航一圈,完成双雷达读取、2D 占据栅格建图和 3D 体素建图,并在 RViz2 中观察"漂移轨迹—回环—优化轨迹—地图重建"的全过程。
本章概览
本章要解决的问题
设想 G2 机器人第一次进入一座仓库,后续要在这里自主导航和取货。它首先需要一张地图:哪里是墙和货架,哪里可以通行。两台激光雷达每秒会送来大量三维点,但这些点各自位于雷达自己的坐标系中,机器人在移动,里程计又会一点点漂移——如果只是把每帧点云简单"堆"在一起,得到的会是双层墙、扇形重影和闭合不上的走廊。本章要回答的就是:怎样把一帧帧点云放到同一个正确的地图坐标系中,并把它们组织成可用于导航的 2D 地图和可用于空间理解的 3D 地图。
学习目标
- 解释激光雷达飞行时间测距原理,并能把一组(距离、方位角、俯仰角)手算成三维点;
- 解释 XYZI 点云的数据契约(
xyz、intensity、origin),说清楚为什么一个点必须与frame_id一起解释; - 推导并手算点从
lidar_*经外参变换到base_link、再经机器人位姿变换到map的完整坐标链; - 实现/读懂点云预处理流程:有限值过滤、量程过滤、固定步长抽样、体素降采样与双雷达融合;
- 解释里程计漂移的来源,以及扫描描述子 + 2D ICP + SE(2) 位姿图优化如何修正漂移;
- 推导占据栅格的 Bresenham 射线更新与 log-odds 概率累计,以及 3D 体素哈希地图的均值聚合;
- 运行双雷达检查、2D 建图、3D 建图三个示例,并用 ROS2 命令按数据链排查常见故障。
前置知识
- 第一、二章:Isaac Sim 的安装与基本使用(Stage、Prim、仿真步进);
- 第四章:移动底盘运动学与里程计(位姿
、增量积分的概念); - 数学:二维/三维旋转矩阵、齐次坐标变换、向量范数、对数与指数、最小二乘的基本思想(了解 SVD 更好);
- 编程:Python 与 NumPy(布尔掩码索引、广播、
np.floor、np.unique),了解 ROS2 话题、TF 与 RViz2 的基本概念。
知识地图
图 8-1 本章知识地图:各部分之间的关系以及与代码模块的对应
对应代码
本章代码位于 code/code_chapter8/:这是一套用于理解核心概念的教学实现,包含双 RTX LiDAR 点云、漂移里程计、回环检测、2D ICP、SE(2) 位姿图优化、2D 占据栅格与 3D 体素地图,以及 ROS2/RViz2 可视化。代码默认使用 Isaac Sim 的 Simple_Warehouse/full_warehouse.usd 场景,按 config.py 中的路径加载 G2 模型,并在 base_link 下动态添加两台 Ouster OS1 RTX LiDAR。运行前应确认本地 Isaac Sim、G2 USD 文件和 ROS2 Bridge 与配置一致。
⚠️ 注意:本章代码不等同于 FAST-LIO2、Cartographer、SLAM Toolbox 等完整工程系统。尤其是本章没有实现 LiDAR-IMU 紧耦合、逐点运动畸变补偿和持续的 scan-to-map 前端,这些边界会在后文(4.1 节、6.4 节)明确说明。
第一部分 激光雷达测距原理与点云数据结构
1.1 机器人为什么需要激光雷达
直观理解:相机是"被动地看"——它把环境光投影成二维图像,擅长提供颜色、纹理和语义;激光雷达是"主动地摸"——它自己向环境发射光束,再根据回波计算距离,擅长提供稳定的几何结构。
对于移动机器人来说,激光雷达最直接回答的问题是:
- 障碍物离机器人多远;
- 墙面、货架和柱子位于什么方向;
- 前方是否存在可通行空间;
- 机器人移动后,两次扫描之间如何对齐;
- 多帧扫描能否累积成可供导航使用的地图。
与普通 RGB 相机相比,激光雷达通常不依赖环境纹理,对明暗变化也不那么敏感。例如,一面纯白墙在图像中可能几乎没有特征,但雷达仍然能够测出墙面距离。与此同时,激光雷达也有自己的局限:
- 黑色、透明、镜面或强反光材料可能产生弱回波、漏检或异常点;
- 雨、雾、粉尘会引入额外散射;
- 旋转式雷达的一帧点云并不是同一时刻采集完成的,机器人快速运动时会产生运动畸变;
- 雷达只提供几何和反射强度,不能直接告诉机器人"这是纸箱还是行人";
- 多台雷达若外参或时间不同步,融合后会出现双层墙和重影。
因此,激光雷达不是"装上就能自动建图"的黑盒。完整流程至少包括下面这些环节,本章的各个部分正是沿着这条链展开的:
激光测距                                  ← 第一部分
  ↓
生成单帧点云                              ← 第一部分
  ↓
数据解析与过滤                            ← 第三部分
  ↓
坐标变换与多雷达融合                      ← 第二、三部分
  ↓
估计机器人位姿                            ← 第四部分
  ↓
把多帧点云放入统一地图坐标系              ← 第二、四部分
  ↓
生成 2D 或 3D 地图                        ← 第五、六部分
  ↓
通过回环与后端优化减小长期漂移            ← 第四部分
1.2 飞行时间测距与球坐标转换
直观理解:对着山谷喊一声,听到回声的时间越久,山就越远。激光雷达做的是同一件事,只不过"声音"换成了光,计时精度达到纳秒级。
原理与公式:常见激光雷达会发射一束激光,记录光从传感器出发、被物体反射并返回接收器所经历的时间差(Time of Flight,ToF)。若光速为
分母中的 2 来自"去程加回程"。雷达测出的不仅是距离
其中

图 8-2 雷达通过往返时间计算距离,再结合方位角和俯仰角生成三维点
案例(手算):
- 某束激光的往返时间
,则 。反过来看,时间每误差 1 ns,距离就误差约 15 cm,这就是雷达需要极高计时精度的原因。 - 若该束激光的
、 ,则 m, m, 。(这个点会在 2.4 节一路变换到地图里。) - 若同样
m、 ,但俯仰角 ,则水平投影变短为 m,得到 m, m, m。
对应代码:真实机械雷达、MEMS 雷达和仿真 RTX LiDAR 的底层实现不同,但从建图算法的角度看,它们最终都需要输出"某时刻、某坐标系下的一组空间量测"。本章使用 Isaac Sim 的 RTX LiDAR:RTX 传感器通过光线追踪模拟激光与场景几何、材质之间的交互,并由 IsaacCreateRTXLidarScanBuffer annotator 直接提供传感器坐标系下的笛卡尔点云和强度数据。因此上面的 ToF 与球坐标换算在本章代码中由仿真器完成,Python 代码拿到的已经是
💡 要点:ToF 公式和球坐标公式解释了"点从哪里来";之后所有算法只关心"点在哪个坐标系、什么时刻"。
1.3 扫描线、分辨率、频率与量程
理解雷达参数时,不能只看"最大距离"。以下指标会共同影响地图质量和计算量:
| 参数 | 含义 | 对建图的影响 |
|---|---|---|
| 水平视场角 | 雷达在水平方向能看到多大范围 | 视场越完整,匹配和回环通常越稳定 |
| 垂直视场角 | 雷达在竖直方向能覆盖多大范围 | 决定能否看到地面、货架上层和高处结构 |
| 通道数 | 同一水平角附近有多少条不同俯仰角的扫描线 | 通道越多,竖直结构越密,但数据量更大 |
| 水平角分辨率 | 相邻水平采样之间的角度间隔 | 分辨率越高,远处墙面越连续 |
| 扫描频率 | 每秒形成多少帧扫描 | 频率越高,动态响应越好,但计算压力更大 |
| 最小量程 | 能可靠测量的最近距离 | 过近点可能是传感器自身、机器人结构或异常回波 |
| 最大量程 | 能可靠测量的最远距离 | 过远点更稀疏,也更容易受噪声影响 |
| 强度 | 回波能量或反射强弱 | 可用于可视化、材料差异和部分定位特征,但不能直接当作颜色 |
本章 LidarConfig 默认选择:
模型:OS1
配置:OS1_REV6_128ch10hz1024res
最小量程:0.25 m
最大量程:50.0 m
点抽样步长:2
单帧体素尺寸:0.10 m对应代码(code/code_chapter8/config.py):
@dataclass(frozen=True)
class LidarConfig:
    """Ouster OS1 RTX LiDAR 和单帧点云预处理参数。"""

    model: str = "OS1"                              # RTX LiDAR 配置文件名
    profile: str = "OS1_REV6_128ch10hz1024res"      # 128 线、10 Hz、每圈 1024 列
    min_range: float = 0.25                         # 近距阈值 r_min(m)
    max_range: float = 50.0                         # 远距阈值 r_max(m)
    max_range_margin: float = 0.0                   # 量程余量,有效上限 = max_range - margin
    point_stride: int = 2                           # 固定步长抽样
    scan_voxel_size: float = 0.10                   # 单帧体素边长(m)
其中"128ch"表示高线数扫描配置,"10hz"表示配置名称对应 10 Hz 级扫描,"1024res"表示每圈的水平采样规模。实际输出频率还会受到仿真渲染频率、读取间隔和 RTX 传感器配置影响。
案例(估算数据量):按配置名的字面含义粗略估算,一圈约 float32 存储即 16 字节,单台每秒原始数据约
⚠️ 注意:本章仿真物理与渲染频率为 60 Hz(
SimulationConfig.physics_hz=60),而雷达约 10 Hz 才完成一圈。demo_common.py中的注释说明,Isaac Sim 5.0 只在完成一整圈扫描时才输出数据,所以代码在每个渲染帧都调用capture()读取,而不是只在frame % N == 0时读取,否则 60 Hz 与 10 Hz 相位不对齐时可能永远错过扫描。
1.4 点云的数据组织:XYZI 与数据契约
直观理解:图像像一张排好座位的考场座位表,每个像素都有固定的上下左右邻居;点云则像操场上随意站着的一群人,只记录每个人的位置,彼此之间没有固定的邻接关系。
原理与公式:最基础的一帧点云可以写成
其中
工程中的点云经常还带有附加字段:
| 字段 | 含义 | 本章是否保留 |
|---|---|---|
x, y, z | 点在当前坐标系中的三维坐标,单位通常为米 | 是 |
intensity | 回波强度 | 是 |
ring | 点来自哪条扫描线 | 否 |
timestamp / time | 点在一帧内部的采样时刻 | 否 |
return_type | 首回波、最强回波等 | 否 |
rgb | 与相机融合后的颜色 | 否 |
本章统一使用 XYZI 点云:
其中 NaN 和无穷值归零。这样可以避免同一物体因为每帧点云范围不同而在 RViz 中不断"闪烁"。
除了点坐标,本章还为每个点保存对应雷达在 base_link 中的原点 origin。这个字段对 2D 占据栅格非常重要,因为算法需要知道一条激光射线"从哪里出发、在哪里击中障碍"。如果只保留终点而丢失雷达原点,就无法正确标记射线经过的自由空间。
图 8-3 PointCloud 的三组等长数组:同一行 i 描述同一条激光射线(数值为示意)
对应代码(code/code_chapter8/pointcloud.py):
@dataclass
class PointCloud:
    """统一的 XYZI 点云;xyz 和 origin 都位于 base_link 坐标系。"""

    xyz: np.ndarray          # N×3,命中点
    intensity: np.ndarray    # N,回波强度
    origin: np.ndarray       # N×3,每个点对应雷达的射线起点

    # ...
    def xyzi(self) -> np.ndarray:
        if len(self) == 0:
            return np.empty((0, 4), dtype=np.float32)
        # 把坐标和强度拼成 N×4,用于发布 PointCloud2
        return np.column_stack((self.xyz, self.intensity)).astype(np.float32, copy=False)

def normalize_intensity(intensity: np.ndarray) -> np.ndarray:
    """保留真实 intensity;仅处理 NaN/Inf,不按帧拉伸,避免地图闪烁。"""
    return np.nan_to_num(np.asarray(intensity, dtype=np.float32), nan=0.0, posinf=0.0, neginf=0.0)
数据契约为:
| 成员 | 形状 | 坐标系 | 含义 |
|---|---|---|---|
xyz | N×3 | base_link | 点坐标 |
intensity | N | 无坐标系 | 每个点的回波强度 |
origin | N×3 | base_link | 每个点对应雷达的射线起点 |
发布到 ROS2 时,xyzi() 的 sensor_msgs/PointCloud2(code/code_chapter8/ros2_visualization.py):
msg.point_step = 16                       # 每点 4 个 float32 = 16 字节
msg.row_step = 16 * msg.width
msg.fields = [
    self.PointField(name="x", offset=0, datatype=self.PointField.FLOAT32, count=1),
    self.PointField(name="y", offset=4, datatype=self.PointField.FLOAT32, count=1),
    self.PointField(name="z", offset=8, datatype=self.PointField.FLOAT32, count=1),
    self.PointField(name="intensity", offset=12, datatype=self.PointField.FLOAT32, count=1),
]
msg.data = points.tobytes()代码解读:
PointField的offset0/4/8/12 正好对应的四个分量在 16 字节中的位置; - RViz 能按
intensity着色,正是因为字段名intensity被显式声明; origin不会被发布,它只服务于本进程内的 2D 射线更新。
⚠️ 注意:一个点的数值只有与
frame_id一起解释才有意义。坐标为的点,在 lidar_left下表示"左雷达前方 1 米",在base_link下表示"机器人底盘原点前方 1 米",在map下则表示"地图原点前方 1 米"。三者不能直接混用。
1.5 在仿真中创建两台 RTX LiDAR
对应代码(code/code_chapter8/lidar.py,DualRtxLidar.__init__ 节选):
for mount in mounts:
    sensor = LidarRtx(
        prim_path=mount.prim_path,
        name=mount.name,
        config_file_name=config.model,          # "OS1"
        variant=config.profile,                 # "OS1_REV6_128ch10hz1024res"
        translation=np.asarray(mount.translation, dtype=np.float64),
        orientation=np.asarray(mount.orientation_wxyz, dtype=np.float64),
    )
    # Isaac Sim 5.0 的 OS1 资产是 Xform 包装 + OmniLidar 子节点,
    # 外参只保留在包装节点上,子节点置为单位位姿,否则平移会叠加两次
    if str(sensor.prim_path) != mount.prim_path:
        sensor.set_local_pose(
            translation=np.zeros(3, dtype=np.float64),
            orientation=np.array([1.0, 0.0, 0.0, 0.0]),
        )
    sensor.initialize()
    self._verify_mount(sensor, mount)           # 校验渲染位姿与 TF 外参是否一致
    import omni.replicator.core as rep
    annotator = rep.AnnotatorRegistry.get_annotator(
        SCAN_BUFFER_ANNOTATOR, init_params={"outputIntensity": True, "transformPoints": False}
    )
    annotator.attach([sensor.get_render_product_path()])
self.handles.append(LidarHandle(mount, sensor, annotator))代码解读:
SCAN_BUFFER_ANNOTATOR = "IsaacCreateRTXLidarScanBuffer",outputIntensity=True让 annotator 同时输出强度;transformPoints=False表示点保留在传感器自身坐标系,外参变换由我们自己的PointCloudProcessor完成(第三部分),这样仿真与 ROS TF 使用同一套外参;- 源码注释特别说明:如果不把子节点位姿置为单位位姿,平移会被应用两次,右雷达的
也会变成 ——这正是"外参写对了、点云却不对"的典型隐蔽 bug; _verify_mount()会在不一致时直接抛出RuntimeError("LiDAR mount/TF mismatch: ..."),成功时打印[LiDAR mount OK]。
⚠️ 注意:必须先启动
SimulationApp,再导入和创建LidarRtx(from isaacsim.sensors.rtx import LidarRtx写在__init__内部就是这个原因)。传感器初始化后还需要推进若干渲染帧,第一包点云才可能有效。demo_common.py因此在正式循环前额外执行 12 个预热步。
💡 要点:原文早期版本给出的写法是
sensor.attach_annotator("IsaacCreateRTXLidarScanBuffer", outputIntensity=True, enablePerFrameOutput=True)并用sensor.get_current_frame()读取;当前仓库代码针对 Isaac Sim 5.0 改为通过 ReplicatorAnnotatorRegistry创建 annotator、用annotator.get_data()读取(源码注释说明 5.0 的 scan-buffer 节点没有enablePerFrameOutput)。以仓库代码为准。
第二部分 坐标系与坐标变换
2.1 本章的双雷达坐标系
直观理解:同一个苹果,"在我左手边 1 米"和"在门口往里 3 米"说的是同一个位置,只是参考点不同。坐标变换就是在不同参考点之间翻译位置。
本章把两台 RTX LiDAR 固定安装在 /genie/base_link 下:
| 雷达 | 坐标系 | 原始话题 | 相对 base_link 平移 |
|---|---|---|---|
| 左雷达 | lidar_left | /lidar/left/points | |
| 右雷达 | lidar_right | /lidar/right/points |
右雷达还绕 base_link 的
本章涉及三层坐标系:
map(地图,世界固定)
 └── base_link(机器人底盘,随机器人运动)      ← 动态 TF:机器人位姿 (x, y, ψ)
      ├── lidar_left(左雷达)                  ← 静态 TF:外参 R_bl, t_bl
      └── lidar_right(右雷达,绕 z 转 180°)    ← 静态 TF
图 8-4 左右雷达必须先经过各自外参变换,再在 base_link 中融合
对应代码(code/code_chapter8/config.py):
LIDAR_PARENT_PATH = "/genie/base_link"

@dataclass(frozen=True)
class LidarMount:
    """一个 RTX LiDAR 在 base_link 下的固定外参。"""

    name: str
    prim_path: str
    frame_id: str
    topic: str
    translation: tuple[float, float, float]
    orientation_wxyz: tuple[float, float, float, float] = (1.0, 0.0, 0.0, 0.0)   # 默认无旋转

LEFT_LIDAR = LidarMount(
    name="chapter8_lidar_left",
    prim_path=f"{LIDAR_PARENT_PATH}/chapter8_lidar_left",
    frame_id="lidar_left",
    topic="/lidar/left/points",
    translation=(0.17, 0.21, 0.34),
)
RIGHT_LIDAR = LidarMount(
    name="chapter8_lidar_right",
    prim_path=f"{LIDAR_PARENT_PATH}/chapter8_lidar_right",
    frame_id="lidar_right",
    topic="/lidar/right/points",
    translation=(-0.23, -0.20, 0.34),
    # 绕 base_link 的 Z 轴旋转 180°,让逐帧扫描扇区与左雷达互补。
    orientation_wxyz=(0.0, 0.0, 0.0, 1.0),
)
LIDAR_MOUNTS = (LEFT_LIDAR, RIGHT_LIDAR)
💡 要点:调节雷达位置时只修改
config.py,不要同时在多个演示程序中复制外参。若换成真实机器人,最重要的不是让点云"看起来大致对",而是使用标定结果替换这些数值。
2.2 外参变换:从雷达坐标系到 base_link
原理与公式:外参描述"传感器如何安装在机器人上",通常包括旋转和平移。若外参准确且安装刚性固定,它在运行过程中不应随时间变化。假设某个点在雷达坐标系中的坐标为 base_link 的旋转矩阵和平移向量分别为
下标读法:"
本章 LidarMount 使用四元数 orientation_wxyz=(w,x,y,z) 表示旋转。单位四元数
只绕
对应代码(code/code_chapter8/geometry.py):
def quaternion_wxyz_to_matrix(quaternion: tuple[float, float, float, float]) -> np.ndarray:
    """单位四元数 wxyz 转 3x3 旋转矩阵。"""
    w, x, y, z = (float(value) for value in quaternion)
    norm = math.sqrt(w * w + x * x + y * y + z * z)
    if norm <= 1e-12:
        raise ValueError("四元数长度不能为 0")
    w, x, y, z = w / norm, x / norm, y / norm, z / norm      # 先归一化,容忍轻微非单位输入
    return np.array(
        [
            [1 - 2 * (y * y + z * z), 2 * (x * y - z * w), 2 * (x * z + y * w)],
            [2 * (x * y + z * w), 1 - 2 * (x * x + z * z), 2 * (y * z - x * w)],
            [2 * (x * z - y * w), 2 * (y * z + x * w), 1 - 2 * (x * x + y * y)],
        ],
        dtype=np.float64,
    )
以及 code/code_chapter8/pointcloud.py 中真正执行变换的三行:
rotation = quaternion_wxyz_to_matrix(mount.orientation_wxyz)
translation = np.asarray(mount.translation, dtype=np.float64)
points_base = points.astype(np.float64) @ rotation.T + translation # p_b = R p_l + t(行向量形式)代码解读:这里点以数组的"行向量"形式保存(每行一个点),所以实现写成 points @ rotation.T。对一行
案例(右雷达,手算):右雷达四元数
这正是绕
右雷达"正前方 2 米"在底盘系中变成了"机器人后方约 2.2 米"——这就是它与左雷达视野互补的含义。
⚠️ 注意:四元数顺序有
wxyz(本章、Isaac Sim)和xyzw(ROSgeometry_msgs)两种常见约定。若把按 xyzw理解,它就成了单位旋转,右雷达点云会整体方向相反。ros2_visualization.py发布静态 TF 时显式写w, x, y, z = mount.orientation_wxyz再逐个赋值,就是为了避免这个错误。
2.3 平面位姿 Pose2D:从 base_link 到 map
直观理解:外参回答"雷达装在车上哪儿",位姿回答"车现在在地图哪儿"。前者固定不变,后者每帧都在变。
原理与公式:机器人运动后,还需要使用机器人在地图中的位姿把点转换到 map:
本章机器人只在平面运动,所以 yaw 旋转,位姿写成:
其中
本章使用 Pose2D(x, y, yaw) 描述机器人轨迹,所以只估计平面平移与偏航角;3D 地图仍然保留激光点的
位姿之间还有两个基本运算,后面的里程计、关键帧和位姿图都依赖它们:
- 复合
:已知 在世界中的位姿和 在 中的位姿,求 在世界中的位姿; - 相对位姿
:已知两者在世界中的位姿,求 相对 的位姿。
对应代码(code/code_chapter8/geometry.py):
def wrap_angle(angle: float) -> float:
    """把角度归一化到 [-pi, pi)。"""
    return (float(angle) + math.pi) % (2.0 * math.pi) - math.pi

@dataclass(frozen=True)
class Pose2D:
    x: float = 0.0
    y: float = 0.0
    yaw: float = 0.0

    def transform_points(self, points: np.ndarray) -> np.ndarray:
        """将机器人坐标系的 Nx2/Nx3 点转换到地图坐标系。"""
        # ...
        c, s = math.cos(self.yaw), math.sin(self.yaw)
        x = points[:, 0]
        y = points[:, 1]
        result[:, 0] = c * x - s * y + self.x      # x_m = cosψ·x_b − sinψ·y_b + x_k
        result[:, 1] = s * x + c * y + self.y      # y_m = sinψ·x_b + cosψ·y_b + y_k
        return result                              # 若有第三列 z,保持不变

def compose(a: Pose2D, b: Pose2D) -> Pose2D:
    """位姿复合:T_world_result = T_world_a * T_a_b。"""
    c, s = math.cos(a.yaw), math.sin(a.yaw)
    return Pose2D(
        x=a.x + c * b.x - s * b.y,
        y=a.y + s * b.x + c * b.y,
        yaw=wrap_angle(a.yaw + b.yaw),
    )

def between(a: Pose2D, b: Pose2D) -> Pose2D:
    """返回 b 在 a 坐标系中的相对位姿。"""
return compose(inverse(a), b)案例(between 手算): inverse(), compose
2.4 完整数值例子:一个激光点的坐标链
下面用一个完整数值例子串起"测距点—外参—机器人位姿"这条链路,后面第五、六部分会接着把它写入栅格和体素。为了便于计算,假设左雷达旋转外参为单位旋转(与 config.py 中左雷达的默认四元数一致),地图栅格以世界坐标
图 8-5 一个激光点从 lidar_left 到 base_link、map,再到 2D 栅格与 3D 体素的完整数值链
1. 从距离和角度得到雷达坐标系中的点。 假设左雷达测得距离
2. 使用雷达外参变换到 base_link。 本章左雷达平移外参为
雷达坐标系原点 base_link 中的射线原点:
3. 使用机器人位姿变换到 map。 假设采集这一帧时,机器人位姿为
射线原点也要使用相同机器人位姿进行变换:
可运行的验证:在 code/code_chapter8/ 目录下用普通 Python + NumPy(无需 Isaac Sim)即可复现:
import math
import numpy as np
from geometry import Pose2D

pose = Pose2D(5.0, 2.0, math.pi / 2)
print(pose.transform_points(np.array([[3.634, 2.210, 0.34],    # p_b
                                      [0.170, 0.210, 0.34]])))  # o_b
# 预期:[[2.79 5.634 0.34] [4.79 2.17 0.34]]
⚠️ 注意:真正用于 2D 射线更新的起点不是机器人中心
,而是左雷达在地图中的实际位置 。双雷达系统中,左右雷达原点不同,不能在融合以后把所有射线都错误地当作从 base_link原点发出,否则靠近机器人处的自由空间会被画错。
2.5 TF 树:把坐标关系发布给 ROS2
直观理解:TF(Transform)是 ROS 里的"坐标关系公告板"。每个节点只需发布"父→子"的相对变换,RViz 等工具就能自动沿树把任何坐标系中的数据画到 Fixed Frame(本章为 map)中。
TF 主链为:
map
└── base_link
    ├── lidar_left
    ├── lidar_right
    └── G2 机器人各关节与连杆坐标系
map -> base_link 是动态 TF;base_link -> lidar_left 和 base_link -> lidar_right 是静态 TF。ros2_visualization.py 还会遍历 G2 USD 中的关节关系,尽可能发布完整机器人连杆树。
对应代码(code/code_chapter8/ros2_visualization.py):
def publish_lidar_static_tf(self, sim_time: float | None = None) -> None:
    # ...
    for mount in LIDAR_MOUNTS:
        msg = self.TransformStamped()
        msg.header.frame_id = self.base_frame          # 父:base_link
        msg.child_frame_id = mount.frame_id            # 子:lidar_left / lidar_right
        msg.transform.translation.x = float(mount.translation[0])
        # ...
        w, x, y, z = mount.orientation_wxyz            # 显式拆 wxyz,再按 ROS 字段赋值
        msg.transform.rotation.w = float(w)
        # ...
    self.static_tf_pub.sendTransform(transforms)

def _base_transform(self, stamp, pose: Pose2D):
    msg = self.TransformStamped()
    msg.header.frame_id = self.map_frame               # 父:map
    msg.child_frame_id = self.base_frame               # 子:base_link
    msg.transform.translation.x = float(pose.x)
    msg.transform.translation.y = float(pose.y)
    msg.transform.rotation.z = math.sin(pose.yaw / 2.0)   # 绕 z 旋转 ψ 的四元数
    msg.transform.rotation.w = math.cos(pose.yaw / 2.0)
return msg代码解读:静态 TF 与 config.py 外参、PointCloudProcessor 外参来自同一个 LIDAR_MOUNTS,保证"仿真里雷达装在哪""融合时用的外参""RViz 显示的 TF"三者一致;动态 TF 由 yaw 生成四元数 tf2_ros,代码会退回到 tf_broadcaster.py 中的最小实现,直接向 /tf、/tf_static 发布 TFMessage。
第三部分 点云预处理与双雷达融合
3.1 原始点云为什么不能直接建图
传感器返回点云后,初学者常见的做法是直接把所有点累加到一个数组中。这样通常会很快得到一团模糊、重叠甚至不断扩张的数据。原因包括:
- 坐标系不同:左右雷达各自在自己的坐标系中测量;
- 机器人在运动:不同帧点云对应不同机器人位姿;
- 存在无效点:数据中可能有
NaN、无穷值或空数组; - 近距离自遮挡:雷达可能看到机器人自身结构;
- 远距离噪声:量程边界附近的数据更不稳定;
- 点数过多:原始高线数雷达每帧点数很大,直接累积会迅速占满内存;
- 动态物体:移动的人或车辆不应该永久写入静态地图;
- 外参误差:一台雷达偏移几厘米,就可能让墙面变成两层;
- 时间误差:两台雷达或位姿的时间戳不一致,会把运动误差误认为空间结构。
本章预处理解决其中的 1、3、4、5、6 和"双雷达射线原点"问题;2 由第四部分的位姿估计解决;7、8、9 是本章代码的边界,在 4.1 节和 6.4 节讨论。单帧处理顺序是:
兼容解析 RTX 输出字段
  ↓
整理为 XYZ + intensity
  ↓
删除 NaN / Inf
  ↓
最小与最大量程过滤
  ↓
按固定步长抽样
  ↓
单帧体素降采样
  ↓
从 lidar_* 变换到 base_link
  ↓
保留雷达原点并融合左右点云
图 8-6 PointCloudProcessor.process() 的单帧处理流水线与对应函数
3.2 数据解析与有效值过滤
直观理解:不同版本的 Isaac Sim 把点云放在不同"抽屉"里,解析代码要挨个抽屉找;找到之后,先把坏掉的点(NaN、无穷)扔掉,再把太近(多半是自己)和太远(多半是噪声)的点扔掉。
不同 Isaac Sim 或 annotator 版本中,点云字段名称可能存在差异。本章的 PointCloudProcessor 会依次尝试:
点坐标:data / pointCloudData / points / pointcloud
强度:intensity / intensities / intensitiesData
解析后的点坐标统一为 N×3 的 float32 数组,强度统一为长度为
原理与公式:删除所有包含非有限数的点:
点到传感器原点的距离为:
只有满足以下条件的点才会保留:
默认最小量程为
💡 要点:量程过滤发生在外参变换之前,所以
是"到该雷达"的距离而不是"到机器人中心"的距离,这才符合"雷达近处看到自身结构"的物理含义。
对应代码(code/code_chapter8/pointcloud.py):
class PointCloudProcessor:
    """把不同版本 annotator 的输出整理为干净的 base_link 点云。"""

    POINT_KEYS = ("data", "pointCloudData", "points", "pointcloud")
    INTENSITY_KEYS = ("intensity", "intensities", "intensitiesData")

    def process(self, scan_data, mount: LidarMount) -> PointCloud:
        points, intensity = self.parse_scan(scan_data)          # 兼容解析
        if points.size == 0:
            return PointCloud.empty()

        finite = np.isfinite(points).all(axis=1) & np.isfinite(intensity)   # valid_i
        points, intensity = points[finite], intensity[finite]
        distances = np.linalg.norm(points, axis=1)                          # r_i
        effective_max = max(
            self.config.min_range,
            self.config.max_range - self.config.max_range_margin,
        )
        valid = (distances >= self.config.min_range) & (distances <= effective_max)
        points, intensity = points[valid], intensity[valid]
        # ...(抽样、体素、外参变换见 3.3、3.4 节)

    @classmethod
    def parse_scan(cls, scan_data) -> tuple[np.ndarray, np.ndarray]:
        if isinstance(scan_data, dict):
            points_data = next((scan_data[key] for key in cls.POINT_KEYS if key in scan_data), None)
            intensity_data = next(
                (scan_data[key] for key in cls.INTENSITY_KEYS if key in scan_data),
                None,
            )
        else:
            points_data = scan_data
            intensity_data = None

        points = as_xyz_array(points_data)                      # 统一成 N×3 float32
        intensity = as_scalar_array(intensity_data, len(points))  # 缺失补 0、过短补零
        count = min(len(points), len(intensity))
return points[:count], intensity[:count]代码解读:as_xyz_array() 还处理了几种形状:一维扁平数组按每 3 个数一组 reshape(多余的尾部丢弃),高维数组压成二维,列数多于 3 时只取前三列。这样上层算法只需面对一种格式。
案例(手算):一帧中有 4 个点:
| 点 | 坐标 | 有限? | 结果 | |
|---|---|---|---|---|
| A | 是 | 0.141 | 删除( | |
| B | 是 | 5.000 | 保留 | |
| C | 是 | 50.010 | 删除( | |
| D | 否 | — | 删除 |
若地图中出现机器人自身点,可以适当增大 min_range;若远处噪声较多,可以减小 max_range 或使用 max_range_margin 留出量程余量。
3.3 固定步长抽样与体素降采样
直观理解:固定步长抽样像"每隔一个人点一次名",快但不看位置;体素降采样像"把操场画成方格,每个格子只留一个代表",保证空间上分布均匀。
高分辨率雷达的一帧点云可能包含大量相邻点,而建图不一定需要保留每个原始点。本章先使用 point_stride 做简单抽样。例如 point_stride=2 表示每隔一个点保留一个点。
固定步长抽样速度快,但它只依赖数组顺序,无法保证空间分布均匀。因此代码又进行一次体素降采样。
原理与公式:设体素边长为
(逐分量向下取整,得到三个整数)。体素 voxel_sample_indices 选择最靠近体素中心的原始点
而不是直接取第一个点。这样可以减少点数,同时尽量保持几何分布均匀;而且保留的是真实测量点,不是人为平均出来的点。
对应代码(code/code_chapter8/pointcloud.py):
stride = max(1, int(self.config.point_stride))
points, intensity = points[::stride], intensity[::stride]          # 固定步长抽样
selected = voxel_sample_indices(points, self.config.scan_voxel_size)
points, intensity = points[selected], intensity[selected]

def voxel_sample_indices(points: np.ndarray, voxel_size: float) -> np.ndarray:
    """每个体素保留最靠近体素中心的点,返回原数组下标。"""
    # ...
    voxel_ids = np.floor(points / float(voxel_size)).astype(np.int64)    # k = floor(p / s)
    centers = (voxel_ids.astype(np.float64) + 0.5) * float(voxel_size)   # c_k
    distances = np.sum((points - centers) ** 2, axis=1)                  # ||p - c_k||²
    # 先按体素索引 (kx, ky, kz) 排序,同一体素内再按距离从小到大
    order = np.lexsort((distances, voxel_ids[:, 2], voxel_ids[:, 1], voxel_ids[:, 0]))
    sorted_ids = voxel_ids[order]
    first = np.ones(len(order), dtype=bool)
    first[1:] = np.any(sorted_ids[1:] != sorted_ids[:-1], axis=1)       # 每个体素的第一个 = 最近点
return order[first]代码解读:np.lexsort 以最后一个键为主键,所以这里的排序优先级是 first 标记每段的开头。整个过程是向量化的,没有 Python 循环。
图 8-7 体素降采样手算例子:5 个点落入 2 个体素,各保留离中心最近的一个
案例(手算,
- 体素索引:
, ; - 体素
中心为 。注意中心的 ,所以每个点的平方距离都含 : : ; : ; : ; - 体素
中心 : : ; : ; - 结果保留
,即 voxel_sample_indices返回[1, 3](已用仓库代码验证)。
默认单帧体素尺寸为 0.10 m:
- 调小体素,例如
0.05 m,能保留更多细节,但处理更慢、地图更大; - 调大体素,例如
0.15 m,运行更快,但细杆、边缘和小障碍可能消失; - 体素尺寸不应只根据"画面好看"决定,还要结合场景尺度、导航安全距离和计算资源。
⚠️ 注意:本章有三个不同的"体素尺寸",不要混淆:单帧降采样
LidarConfig.scan_voxel_size=0.10(命令行--scan-voxel)、回环扫描降采样prepare_scan_xy中固定的0.18、3D 地图体素Map3DConfig.voxel_size=0.08。
3.4 外参变换、射线原点与双雷达融合
原理与公式:点经过外参变换后位于 base_link:
雷达原点在自身坐标系中是 base_link 后就是安装平移
因此,本章为该雷达产生的每个点重复保存同一个 origin
这里的并集不是要求删除所有重复点,而是先确保两组点处于同一坐标系和同一数据格式,再连接为一帧 XYZI 点云。后续 2D 和 3D 地图还会分别进行角度筛选或地图体素聚合。
对应代码(code/code_chapter8/pointcloud.py 与 code/code_chapter8/lidar.py):
# pointcloud.py:PointCloudProcessor.process() 的最后一段
rotation = quaternion_wxyz_to_matrix(mount.orientation_wxyz)
translation = np.asarray(mount.translation, dtype=np.float64)
points_base = points.astype(np.float64) @ rotation.T + translation           # p_b
origins = np.repeat(translation.reshape(1, 3), points_base.shape[0], axis=0) # o_b = t,每点一份
return PointCloud(
    xyz=points_base.astype(np.float32),
    intensity=normalize_intensity(intensity),
    origin=origins.astype(np.float32),
)

# pointcloud.py:融合
@staticmethod
def concatenate(clouds: list["PointCloud"]) -> "PointCloud":
    valid = [cloud for cloud in clouds if len(cloud) > 0]
    if not valid:
        return PointCloud.empty()
    return PointCloud(
        xyz=np.concatenate([cloud.xyz for cloud in valid], axis=0),
        intensity=np.concatenate([cloud.intensity for cloud in valid], axis=0),
        origin=np.concatenate([cloud.origin for cloud in valid], axis=0),
    )

# lidar.py:DualRtxLidar.capture()
def capture(self, sim_time: float | None = None) -> tuple[PointCloud, dict[str, PointCloud]]:
    clouds = {}
    self._capture_count += 1
    for handle in self.handles:
        scan = handle.annotator.get_data()                      # 读取本雷达本帧扫描
        # ...(统计首个有效扫描、发布原始点云到 /lidar/left|right/points)
        clouds[handle.mount.name] = self.processor.process(scan, handle.mount)
    return PointCloud.concatenate(list(clouds.values())), clouds
因此 capture() 的返回值同时包含:
fused:用于建图和/lidar/fused的融合点云;individual:按雷达名称保存的单独点云,便于统计和调试。
案例:若某帧左雷达处理后剩 1200 个点、右雷达剩 1100 个点,则 fused 恰好有 2300 个点,其中前 1200 行的 origin 都是
💡 要点:原始话题
/lidar/left/points、/lidar/right/points发布的是未经量程过滤和降采样的传感器坐标系点(只删除了非有限值,见lidar.py的_publish_raw_scan),而/lidar/fused是预处理并变换到base_link之后的点。所以 RViz 中原始点云会比融合点云密得多,这是正常的。
3.5 如何判断点云预处理是否正确
在开始建图前,应先单独检查点云。推荐按以下顺序观察:
- 只看左雷达:墙面方向、地面高度和坐标轴是否符合预期;
- 只看右雷达:是否确实旋转了
,扫描范围是否互补; - 同时看两台原始雷达:TF 是否能把两个坐标系正确显示在
map下; - 看融合点云:同一墙面是否重合,是否出现固定间距的双层结构;
- 移动机器人:融合点云应跟随
base_link运动,而地图点云应稳定留在map中; - 检查强度:RViz 的强度通道应有变化,但不应因逐帧归一化而剧烈闪烁。
常见现象与原因如下:
| 现象 | 优先检查 |
|---|---|
| 两台雷达点云方向相反或镜像 | 四元数顺序、右雷达 |
| 墙面固定出现两层 | 双雷达外参、模型安装位置、传感器原点 |
| 点云跟机器人一起移动,无法形成静态地图 | 是否从 base_link 转换到 map,机器人位姿是否更新 |
| 机器人周围有密集圆环 | min_range 太小,雷达看到了自身结构 |
| 远处出现大量散点 | max_range 过大、材质回波异常、体素太小 |
| RViz 原始点云不可见 | 原始话题、frame_id、静态 TF、QoS 和仿真时间 |
第四部分 位姿估计、点云配准与回环优化
4.1 建图不只是累加点云:SLAM 的基本问题
直观理解:把一叠透明胶片上的草图拼成一幅完整地图,关键不在于胶片有多少张,而在于每张放在桌上的位置和角度对不对。激光建图里,"胶片"是每帧点云,"放的位置"就是机器人位姿。
如果机器人始终静止,把多帧点云放在同一个坐标系中并不困难。但机器人一旦移动,每帧点云都在新的机器人位姿下采集。为了把第
因此,建图问题至少包含两个相互依赖的任务:
- 定位:估计机器人现在在哪里;
- 建图:根据估计位姿,把当前量测加入地图。
这就是 SLAM 的基本含义:Simultaneous Localization and Mapping,即同时定位与建图。地图能够帮助定位,定位结果又决定点云应该放到地图中的什么位置。
如果位姿完全准确,建图主要是数据结构和融合问题;如果位姿存在误差,多帧点云就会逐渐错位。实际系统中常见的位姿来源包括:
- 轮速里程计;
- IMU 角速度和加速度;
- LiDAR 帧间或 scan-to-map 匹配;
- 相机视觉里程计;
- GNSS、UWB 或外部定位系统;
- 多传感器融合状态估计器。
本章为了突出漂移、回环和地图重建之间的关系,使用仿真轨迹增量构造一个"带系统误差的教学里程计"。它不是直接复制每帧真值位姿,但其增量来源于仿真参考轨迹。真实机器人接入时,应把它替换为第四章的轮速里程计、LiDAR 前端或 LiDAR-IMU 里程计。
4.2 一帧扫描如何进入地图:建图算法循环
前面已经说明,激光雷达只负责回答"相对于雷达,哪些方向、多远的位置存在反射点"。它不会直接输出一张地图。所谓"根据激光雷达建图",本质上是反复执行下面这个闭环:
- 雷达采集当前扫描;
- 估计采集这一帧时机器人的位姿;
- 用该位姿把扫描变换到全局地图坐标系;
- 按地图的数据结构更新自由空间、障碍物或三维表面;
- 当发现回环时修正历史位姿,再重新融合历史扫描。
图 8-8 从原始激光扫描到地图更新的完整循环。真正决定多帧点云能否重合的是位姿估计与匹配,而不是简单地保存更多点
下面沿着一帧扫描的处理顺序,把这个过程具体展开。
第一步:获取扫描,同时保留"命中点"和"射线原点"。 一帧 LiDAR 数据通常包含一组点:
其中每个点至少包含 intensity、扫描线编号、相对时间等字段。这里的下标 PointCloud 同时保存 xyz(激光命中点)、origin(对应的雷达射线原点)和 intensity(反射强度)。
第二步:预处理,并统一到 base_link。 即第三部分的流水线。对左雷达中的一个点,外参变换为:
射线原点必须使用同一个外参:
经过这一步以后,一帧扫描描述的是"当前机器人周围的障碍物",但它仍然跟着机器人运动,还不能直接成为全局地图。
第三步:先预测机器人位姿。 SLAM 前端一般不会每一帧都从完全未知的位置开始搜索,而是利用轮速、IMU、上一帧匹配结果或匀速模型给出预测位姿:
其中
第四步:用激光点云匹配修正预测位姿。 仅靠里程计长期积分一定会漂移,因此正式的 LiDAR SLAM 会比较当前扫描与历史扫描或局部地图,寻找使它们最一致的位姿修正量。常见形式有:
- scan-to-scan:当前帧与上一帧或相邻关键帧匹配;
- scan-to-submap:当前帧与最近若干关键帧组成的局部子地图匹配;
- scan-to-map:当前帧直接与已有地图匹配。
这个过程可以抽象成下面的优化问题:
其中
不同算法的主要差异,就在于"与什么匹配"和"怎样定义距离":
| 算法思路 | 匹配对象 | 误差直观含义 | 特点 |
|---|---|---|---|
| 点到点 ICP | 当前点与历史最近点 | 两个对应点之间的距离 | 直观,但对初值和点密度较敏感 |
| 点到线 ICP | 2D 激光点与地图线段 | 点到墙面线的垂直距离 | 常用于 2D 激光 SLAM |
| 点到平面 ICP | 3D 激光点与局部平面 | 点到墙面或地面平面的距离 | 3D 点云中约束更稳定 |
| NDT | 当前点与地图概率分布 | 点落入局部高概率区域的程度 | 地图表达平滑,适合较大范围匹配 |
| 相关性匹配 | 多个位姿候选与栅格地图 | 哪个位姿让更多激光端点落在障碍格 | 易理解,常用于 2D 粗匹配 |
⚠️ 注意:这里必须区分"完整 SLAM 算法"和"本章教学代码"的边界:本章代码使用仿真参考轨迹增量构造带漂移的
DriftedOdometry,没有使用 ICP 连续估计每一帧位姿;代码中的 2D ICP 主要用于回环候选的几何验证。这样设计是为了用较少依赖突出"漂移—回环—位姿图优化—地图重建"主线。真实系统应在这里接入连续的 scan-to-map 前端、轮速与 LiDAR 融合,或 LiDAR-IMU 里程计。
第五步:把当前帧从 base_link 变换到 map。 使用 2.3 节的 Pose2D.transform_points(),同样的变换也要作用于射线原点。经过这一步,当前帧中的点才真正获得了固定在世界中的全局位置。
第六步:按照地图类型融合当前观测。 更新 2D 占据栅格时,对每条射线执行(详见第五部分):
- 按高度范围筛选可作为平面障碍物的点;
- 将射线原点和命中点投影到二维平面;
- 将世界坐标换算成起点栅格和终点栅格;
- 用 Bresenham 算法枚举射线穿过的格子;
- 中间格增加"自由"证据;
- 终点格增加"占据"证据;
- 使用 log-odds 累计多帧观测,而不是被单帧结果直接覆盖。
更新 3D 体素地图时,对每个通过高度与地面过滤的全局点执行(详见第六部分):
- 根据体素尺寸计算三维整数索引;
- 找到该体素对应的哈希表条目;
- 累计点坐标、反射强度和观测次数;
- 导出地图时使用体素内的均值代表该局部表面。
因此,2D 地图不仅要记录"哪里有点",还利用完整射线推断"哪里没有障碍";本章的 3D 地图则主要保存"哪里观测到了表面"。二者输入可以相同,但逆传感器模型不同。
第七步:关键帧、回环和地图重建。 一帧数据写入地图并不代表建图结束。系统还会根据移动距离和转角选择关键帧,并保存关键帧点云、里程计位姿和优化位姿。当机器人重新到达旧区域时:
- 扫描描述子产生回环候选;
- ICP 检查两处点云是否真的能够对齐;
- 接受的回环约束加入位姿图;
- 后端同时调整多帧历史位姿;
- 使用优化后的历史位姿清空并重建地图。
把整个算法压缩成一句话就是:
激光雷达建图 = 对每帧点云估计准确位姿 + 把点和射线按该位姿融合进地图 + 用回环修正长期累计误差。
如果只有第一项扫描数据而没有可靠位姿,得到的只是多帧点的堆叠;如果只优化轨迹而不重新融合地图,历史墙面仍会留在错误位置。
为什么位姿估计是建图算法的核心。 沿用 2.4 节的例子,假设下一帧再次看到同一个真实墙面点:
- 若机器人位姿估计准确,第二帧点经过变换后仍落在栅格
附近,或落入体素 附近,墙面会越来越稳定; - 若机器人位置多估计了
,在 分辨率下就可能相差约 4 个栅格; - 若航向角估计错误,距离机器人越远的点产生的横向错位越明显,墙面会形成扇形重影。例如航向误差
(约 0.01745 rad)时,4 m 处的点横向偏移约 m(1.4 个栅格),20 m 处就达到约 0.35 m(7 个栅格); - 若这种误差持续累计,同一堵墙会变成厚墙、双层墙,闭环位置还会出现断裂。
因此,建图算法最重要的工作并不是"把激光点存起来",而是:在每次写地图之前,尽可能准确地估计这一帧激光点云的全局位姿。 点云匹配解决短期位姿修正,回环与位姿图优化解决长期一致性,地图重建则把修正后的位姿真正反映到地图中。
4.3 为什么里程计一定会漂移
原理与公式:里程计通常通过累计相邻时刻的运动增量得到全局位姿。若第
每次增量都可能只有很小的误差,但误差会不断累积。例如:
- 车轮半径标定略有偏差,直行距离会按比例放大或缩小;
- 左右轮或横向运动模型不完全一致,轨迹会缓慢侧偏;
- 航向角每米只偏一点点,长距离后也会形成明显旋转误差;
- 点云匹配在长走廊中缺少横向约束,某些方向容易退化;
- IMU 零偏经过积分后会形成不断增长的位置和角度误差。
本章 DriftedOdometry 先用 between() 求出相邻两个参考位姿的相对增量
最后 compose)。各参数如下:
| 参数 | 默认值 | 含义 |
|---|---|---|
odom_linear_scale | 1.012 | 前向增量放大约 1.2% |
odom_lateral_scale | 0.994 | 横向增量缩小约 0.6% |
odom_yaw_scale | 1.008 | 转角增量放大约 0.8% |
odom_yaw_bias_per_meter | 0.002 | 每运动 1 m 增加少量航向偏差 |
odom_noise_std | 0.0005 | 给三个增量分量加入小随机噪声 |
对应代码(code/code_chapter8/slam.py):
class DriftedOdometry:
    """从仿真增量构造类似轮速里程计的累计误差。

    true_pose 只用于生成教学数据和误差评估;输出 pose 不会直接复制真值。
    后续接真实机器人时,可把 update() 的输入替换成第四章轮速里程计增量。
    """

    def update(self, reference_pose: Pose2D) -> Pose2D:
        if self._last_reference is None:
            return self.reset(reference_pose)
        delta = between(self._last_reference, reference_pose)       # 真实增量 Δ(机器人系)
        distance = math.hypot(delta.x, delta.y)
        noise = self._rng.normal(0.0, self.config.odom_noise_std, size=3)
        biased = Pose2D(
            x=delta.x * self.config.odom_linear_scale + float(noise[0]),
            y=delta.y * self.config.odom_lateral_scale + float(noise[1]),
            yaw=wrap_angle(
                delta.yaw * self.config.odom_yaw_scale
                + distance * self.config.odom_yaw_bias_per_meter
                + float(noise[2])
            ),
        )
        self.pose = compose(self.pose, biased)                      # T_k = T_{k-1} · Δ̃
        self._last_reference = reference_pose
        return self.pose
这里的 reference_pose 只用于生成教学数据和评估误差。算法对外使用的是累计后的 self.pose。
参考轨迹来自 code/code_chapter8/simulation.py 中的 SquarePatrol:四个角点为
图 8-9 SquarePatrol 闭环轨迹与漂移里程计:每帧误差很小,但一圈后无法闭合(漂移已放大示意)
案例(手算一圈的航向漂移):忽略随机噪声,只看两项系统误差:
- 转角放大:一圈共转 4 次
,总转角 ,多转 rad; - 距离偏置:周长
m,累积 rad; - 合计约
rad 。
用仓库中的 DriftedOdometry 和 SquarePatrol 离线累计一圈(关闭噪声)得到终点航向误差约 0.0719 rad,与手算一致;打开默认噪声(random_seed=8)后终点航向误差约 0.075 rad、位置误差约 0.11 m。(这是在演示程序之外单独调用这两个类得到的数值;实际运行中帧序与随机数抽取顺序稍有不同,数值会略有出入。)
当机器人绕仓库行驶一圈重新回到起点时,漂移里程计的终点通常不会与起点完全重合。若直接使用这条轨迹累积地图,起点附近的墙面和货架就会出现错位。这也是"看起来每一帧都差不多正确,但整张地图无法闭合"的原因。
💡 要点:
的航向误差看起来很小,但按 4.2 节的估算,对 10 m 外的墙就是约 0.7 m 的横向错位——足以让起点附近出现明显的双层墙。
4.4 前端、后端与关键帧
工程上常把 SLAM 分为前端和后端:
- 前端负责处理传感器数据,估计短时间运动,选择关键帧并构造约束;
- 后端把多个位姿和约束放入统一优化问题,减小长期累计误差;
- 地图模块使用优化后的位姿保存、更新或重建地图。
如果每一帧都作为优化节点,计算量会迅速增加,而且相邻帧变化很小,信息高度重复。因此常使用关键帧。关键帧不是"每隔固定时间取一帧",而是机器人运动达到一定程度后才保存。本章在满足任一条件时添加关键帧:
其中
- 关键帧编号;
- 原始漂移里程计位姿;
- 当前优化位姿;
- 该时刻的融合点云;
- 用于平面匹配的二维扫描点;
- 用于快速回环候选筛选的扫描描述子。
关键帧既减少了计算量,也使"轨迹节点—相邻约束—回环约束"的结构更清晰。
对应代码(code/code_chapter8/slam.py):
def should_add_keyframe(self, pose: Pose2D) -> bool:
    if not self.keyframes:
        return True
    distance, yaw = pose_distance(self.keyframes[-1].odom_pose, pose)
    return distance >= self.config.keyframe_distance or yaw >= self.config.keyframe_yaw

def add_keyframe(self, cloud: PointCloud, odom_pose: Pose2D):
    scan_xy = prepare_scan_xy(cloud.xyz)
    optimized_pose = odom_pose
    if self.keyframes:
        previous = self.keyframes[-1]
        odom_increment = between(previous.odom_pose, odom_pose)
        optimized_pose = compose(previous.optimized_pose, odom_increment)   # 新节点接在"已优化"的上一节点后
    keyframe = Keyframe(index=len(self.keyframes), odom_pose=odom_pose,
                        optimized_pose=optimized_pose, cloud=copy_cloud(cloud),
                        scan_xy=scan_xy, descriptor=scan_descriptor(scan_xy))
    if self.keyframes:
        previous = self.keyframes[-1]
        self.constraints.append(PoseConstraint(
            source=previous.index, target=keyframe.index,
            measurement=between(previous.odom_pose, keyframe.odom_pose),   # 里程计边 z_ij
            information=(80.0, 80.0, 140.0), kind="odom"))
    self.keyframes.append(keyframe)

    loop = self._detect_loop(keyframe)
    if loop is not None:
        self.constraints.append(PoseConstraint(
            source=loop.source, target=loop.target, measurement=loop.relative_pose,
            information=(180.0, 180.0, 260.0), kind="loop"))               # 回环边权重更高
        self.loop_results.append(loop)
        self.optimize()
return keyframe, loop代码解读:新关键帧的初始优化位姿 = 上一关键帧的优化位姿 ∘ 里程计增量。这样一旦发生过回环修正,后续新节点会"接着修正后的轨迹"往下走,而不是回到漂移轨迹上。
案例:沿直线边每帧前进 --map-every 4 下最快每 4 帧才处理一次扫描,即每次约 0.04 m,所以直行时约每处理 6 次(0.24 m ≥ 0.22 m)新增一个关键帧;原地转弯每帧转
4.5 回环候选:扫描描述子
直观理解:回到一个熟悉的路口,人会先凭"轮廓印象"觉得"好像来过",再仔细比对细节确认。本章也是两级判断:
- 扫描描述子快速筛选候选("轮廓印象");
- 2D ICP 做几何验证("仔细比对")。
回环检测用于回答:当前扫描是否来自以前到过的位置。如果答案是"是",就可以建立一条跨越较长时间的约束,告诉优化器"这两个相距很多帧的节点在空间中其实很接近"。
原理与公式:首先,从融合点云中选择高度在约
每个区间保存最近点距离,并归一化到最大 20 m:
对应代码(code/code_chapter8/slam.py):
def prepare_scan_xy(points_xyz: np.ndarray, max_points: int = 420) -> np.ndarray:
    # ...
    # 只使用近似竖直结构做平面回环,减少地面/天花板对 ICP 的干扰。
    mask = (points[:, 2] >= 0.15) & (points[:, 2] <= 1.8)
    points = points[mask]
    # ...
    selected = voxel_sample_indices(points, 0.18)
    xy = points[selected, :2]
    if len(xy) > max_points:
        xy = xy[np.linspace(0, len(xy) - 1, max_points, dtype=np.int64)]   # 均匀抽到 420 点
    return xy

def scan_descriptor(points_xy: np.ndarray, bins: int = 60, max_range: float = 20.0) -> np.ndarray:
    """方位角最小距离直方图;空 bin 记为 1,数值越小表示附近有障碍。"""
    descriptor = np.ones((bins,), dtype=np.float64)
    # ...
    ranges = np.linalg.norm(points_xy, axis=1)
    angles = np.arctan2(points_xy[:, 1], points_xy[:, 0])
    indices = np.floor((angles + math.pi) / (2.0 * math.pi) * bins).astype(np.int64) % bins
    for index, distance in zip(indices, ranges):
        descriptor[index] = min(descriptor[index], min(float(distance), max_range) / max_range)
    return descriptor

def descriptor_distance(a: np.ndarray, b: np.ndarray) -> float:
    # ...
    return float(np.mean(np.abs(a - b)))         # D = mean |d_a - d_b|
图 8-10 扫描描述子:60 个方位角区间分别记录最近障碍距离(归一化到 20 m)
案例(手算):某关键帧只有 4 个二维点
、 : , ,取最近 ; :角度 , ,值 ; :角度 , ,距离截断为 20,值 ——与空区间相同; - 其余 57 个区间为 1。
若另一关键帧只在 bin 30 不同(值 0.4),则
⚠️ 注意:描述子相似只能说明"扫描轮廓看起来接近",不能证明两个位置一定相同。对称仓库、重复货架和长走廊都可能产生相似描述。而且本描述子以机器人朝向为参考,原地转
后整个直方图会循环平移 15 格,它不具备旋转不变性,本章轨迹回到起点时朝向相同,所以可以使用。
因此,候选还必须满足:
- 与当前关键帧至少间隔
loop_min_keyframe_gap(默认 24 个关键帧); - 当前优化位姿距离不超过
loop_search_radius(默认 2.0 m); - 描述子距离小于
loop_descriptor_threshold(默认 0.34)。
通过初筛后,按描述子距离(其次是位姿距离)排序,取最多 3 个候选再用 ICP 检查点云几何是否真正对齐:
# code/code_chapter8/slam.py:PoseGraphSLAM._detect_loop() 节选
for candidate in self.keyframes[: current.index - gap + 1]:
    distance, _ = pose_distance(candidate.optimized_pose, current.optimized_pose)
    if distance > self.config.loop_search_radius:
        continue
    score = descriptor_distance(candidate.descriptor, current.descriptor)
    if score <= self.config.loop_descriptor_threshold:
        candidates.append((score, distance, candidate))
# ...
for score, _, candidate in sorted(candidates, key=lambda item: (item[0], item[1]))[:3]:
    initial = between(candidate.optimized_pose, current.optimized_pose)   # ICP 初值来自当前位姿估计
    relative, rmse, inlier_ratio = icp_2d(
        source=current.scan_xy,
        target=candidate.scan_xy,
        initial_source_to_target=initial,
        max_correspondence=self.config.loop_icp_max_correspondence,     # 0.45 m
    )
    if (
        rmse <= self.config.loop_icp_max_rmse                           # 0.22 m
        and inlier_ratio >= self.config.loop_icp_min_inlier_ratio       # 0.30
    ):
        return LoopResult(source=candidate.index, target=current.index,
                          relative_pose=relative, rmse=rmse,
                          inlier_ratio=inlier_ratio, descriptor_score=score)
4.6 ICP:迭代最近点配准
直观理解:把两张画在透明纸上的墙面轮廓叠在一起,先让每个点去找对面最近的点"牵手",再整体平移、旋转一下让所有牵手的距离最短;然后重新找最近点、再挪……反复几次,两张图就对齐了。
原理与公式:ICP 是 Iterative Closest Point,即迭代最近点。它试图寻找刚体变换,使源点云变换后与目标点云尽量重合。在二维情况下,待估计变换属于
当对应关系固定时,这个最小二乘问题有闭式解(SVD 方法):
- 求两组点的质心
, ; - 构造
协方差矩阵 ; - 做奇异值分解
,则 ;若 (得到的是反射而非旋转),把 的最后一列取反后重算; - 平移
,转角 。
但对应关系(谁是谁的最近点)依赖于变换本身,所以需要迭代。本章 ICP 的基本步骤是:
- 使用当前位姿关系作为初始变换;
- 把源扫描变换到目标扫描附近;
- 为每个源点寻找最近目标点;
- 删除距离超过
max_correspondence的匹配; - 使用 SVD 求当前匹配下的最佳二维刚体变换;
- 把增量变换复合到当前估计;
- 当平移和旋转增量足够小时停止。
最终返回两个重要质量指标:
rmse:内点匹配距离的均方根误差,; inlier_ratio:有效匹配点占源点数的比例,。
本章只有在 rmse 足够小且 inlier_ratio 足够大时才接受回环。这样可以降低错误回环概率,但仍不能完全代替生产系统中的鲁棒核、语义验证、多帧一致性和人工安全检查。
图 8-11 点到点 ICP:最近邻配对、剔除离群点、SVD 求解并复合,迭代至收敛(图中结果由仓库 icp_2d 实际计算得到)
对应代码(code/code_chapter8/slam.py):
def icp_2d(source, target, initial_source_to_target=Pose2D(),
           max_correspondence=0.5, max_iterations=18):
    """点到点 ICP,返回 source 坐标系到 target 坐标系的变换。"""
    # ...
    if len(source) < 12 or len(target) < 12:                  # 点太少,直接判失败
        return initial_source_to_target, float("inf"), 0.0
    estimate = initial_source_to_target                       # 步骤 1:初值
    rmse, inlier_ratio = float("inf"), 0.0
    for _ in range(max_iterations):
        transformed = estimate.transform_points(source)       # 步骤 2
        nearest_indices, distances = nearest_neighbors(transformed, target)   # 步骤 3(暴力最近邻)
        inliers = distances <= max_correspondence             # 步骤 4
        inlier_count = int(np.count_nonzero(inliers))
        inlier_ratio = inlier_count / float(len(source))
        if inlier_count < 10:
            return estimate, float("inf"), inlier_ratio
        matched_source = transformed[inliers]
        matched_target = target[nearest_indices[inliers]]
        delta = best_fit_transform_2d(matched_source, matched_target)   # 步骤 5:SVD
        estimate = compose(delta, estimate)                   # 步骤 6:左乘增量
        rmse = float(np.sqrt(np.mean(distances[inliers] ** 2)))
        if math.hypot(delta.x, delta.y) < 1e-4 and abs(delta.yaw) < 1e-4:   # 步骤 7
            break
    return estimate, rmse, inlier_ratio

def best_fit_transform_2d(source: np.ndarray, target: np.ndarray) -> Pose2D:
    source_center = source.mean(axis=0)                       # p̄
    target_center = target.mean(axis=0)                       # q̄
    covariance = (source - source_center).T @ (target - target_center)   # H
    u, _, vt = np.linalg.svd(covariance)
    rotation = vt.T @ u.T                                     # R = V Uᵀ
    if np.linalg.det(rotation) < 0:                           # 排除反射
        vt[-1, :] *= -1
        rotation = vt.T @ u.T
    translation = target_center - rotation @ source_center    # t = q̄ − R p̄
    return Pose2D(x=float(translation[0]), y=float(translation[1]),
yaw=math.atan2(float(rotation[1, 0]), float(rotation[0, 0])))代码解读:
- 增量
delta是在"已变换到 target 附近"的点上求出的,所以用compose(delta, estimate)左乘到当前估计上; - 注意
rmse用的是本轮更新前的匹配距离,所以收敛后返回的 rmse 反映的是最后一次配对的残差; nearest_neighbors()以 128 点为一块做暴力搜索,源、目标点数都被prepare_scan_xy限制在 420 以内,所以计算量可接受;工程系统会改用 KD 树。
案例 1(SVD 一步求解):source 为正方形四个顶点 best_fit_transform_2d 一步给出
案例 2(迭代与初值敏感性,可运行实验):把一面 L 形墙(横边 max_correspondence=0.45:
import math
import numpy as np
from geometry import Pose2D, inverse
from slam import icp_2d

target = np.array([[x, 0.0] for x in np.arange(0, 3.01, 0.25)] +
                  [[0.0, y] for y in np.arange(0.25, 2.01, 0.25)])
for tx, ty, deg in [(0.10, 0.06, 4), (0.12, 0.08, 5)]:
    true = Pose2D(tx, ty, math.radians(deg))
    source = np.vstack([inverse(true).transform_points(target), [[2.2, 1.6]]])   # 加 1 个离群点
    est, rmse, inlier = icp_2d(source, target, Pose2D(), max_correspondence=0.45)
    print(deg, round(est.x, 3), round(est.y, 3), round(math.degrees(est.yaw), 2), round(rmse, 3), round(inlier, 3))
在 code/code_chapter8/ 目录下运行,用仓库代码实测:
| 真实变换 | ICP 结果 | rmse | inlier_ratio | 是否满足回环阈值 |
|---|---|---|---|---|
| ≈ 0 | 0.955(21/22,离群点被剔除) | 是 | ||
| 0.112 | 0.955 | rmse ≤ 0.22,会被误判为通过 |
第二行说明:初值只差得稍多一点,ICP 就陷入了局部最优(最近邻配对一开始就配错了一部分),而 rmse 和内点率却看起来"还不错"。这正是"ICP 对初值和点密度较敏感"的直接体现,也是生产系统需要鲁棒核、多帧一致性等额外检查的原因。
💡 要点:本章回环 ICP 的初值是
between(candidate.optimized_pose, current.optimized_pose),即"按当前(已漂移的)位姿估计,两帧的相对位置"。漂移越大,初值越差,ICP 越可能失败或陷入局部最优——这也是loop_search_radius不宜设得过大的原因之一。
4.7 位姿图优化与地图重建
直观理解:把每个关键帧想成一颗钉子,相邻关键帧之间的里程计约束是弹簧,回环约束是一根更硬的弹簧。漂移让钉子位置不对、弹簧被拉伸;优化就是让整串钉子一起移动,使所有弹簧的总弹性势能最小。
位姿图把每个关键帧位姿看作节点,把相对位姿量测看作边:
- 相邻关键帧之间是里程计边;
- 回到旧位置后建立的是回环边。
原理与公式:设第 between(x_i, x_j))。两者的差构成这条边的残差(角度分量要做 wrap):
后端优化希望所有边的加权残差尽量小:
其中
再解线性方程
如果整张图同时平移或旋转,所有相对约束仍然成立,因此位姿图存在规范自由度(gauge freedom)。代码固定第 0 个节点,不允许它参与优化,从而确定整个地图的参考坐标系。

图 8-12 里程计提供局部连续性,回环提供全局约束,后端优化后需要重新构建地图
对应代码(code/code_chapter8/slam.py):
def optimize(self) -> None:
    """高斯-牛顿优化;固定第 0 个节点消除规范自由度。"""
    node_count = len(self.keyframes)
    # ...
    poses = [frame.optimized_pose for frame in self.keyframes]
    dimension = 3 * (node_count - 1)                        # 第 0 个节点不在变量里
    for _ in range(max(1, self.config.optimize_iterations)):   # 默认最多 8 轮
        hessian = np.zeros((dimension, dimension), dtype=np.float64)
        gradient = np.zeros((dimension,), dtype=np.float64)
        for edge in self.constraints:
            residual = constraint_residual(poses[edge.source], poses[edge.target], edge.measurement)
            jac_source, jac_target = numerical_jacobians(
                poses[edge.source], poses[edge.target], edge.measurement)   # 数值差分雅可比
            information = np.diag(np.asarray(edge.information, dtype=np.float64))
            # 回环用 Huber 权重抑制偶发错误匹配。
            norm = float(np.sqrt(residual @ information @ residual))
            robust = min(1.0, 2.5 / max(norm, 1e-12)) if edge.kind == "loop" else 1.0
            information *= robust
            # ...
            self._accumulate(hessian, gradient, edge.source, edge.target,
                             jac_source, jac_target, information, residual)   # H += JᵀΩJ, b += JᵀΩe
        hessian += np.eye(dimension) * 1e-6                  # 轻微阻尼,防止奇异
        try:
            increment = np.linalg.solve(hessian, -gradient)  # H Δx = −b
        except np.linalg.LinAlgError:
            increment = np.linalg.lstsq(hessian, -gradient, rcond=None)[0]
        for index in range(1, node_count):
            offset = 3 * (index - 1)
            vector = poses[index].as_vector() + increment[offset : offset + 3]
            poses[index] = pose_from_vector(vector)
        if np.max(np.abs(increment), initial=0.0) < 1e-5:
            break
    for frame, pose in zip(self.keyframes, poses):
        frame.optimized_pose = pose

def constraint_residual(source: Pose2D, target: Pose2D, measurement: Pose2D) -> np.ndarray:
    predicted = between(source, target)                       # ẑ_ij
    return np.array((predicted.x - measurement.x,
                     predicted.y - measurement.y,
wrap_angle(predicted.yaw - measurement.yaw)), dtype=np.float64) # e_ij代码解读:
numerical_jacobians用的前向差分近似 ,省去了手推 SE(2) 雅可比,代价是每条边多算 6 次残差; - 回环边带 Huber 风格的鲁棒权重:当加权残差范数
时,权重按 缩小,一条错误回环就不至于把整张图拉歪; _accumulate中遇到节点 0 直接跳过,这就是"固定第 0 个节点"的实现。
图 8-13 三节点位姿图的手算例子:回环误差按权重分摊到各条边
案例(手算,可用仓库代码验证):机器人沿
对
(第二式来自 PoseGraphSLAM.optimize(),得到
地图重建。 后端修改了历史关键帧位姿后,已经写入地图的旧点不会自动移动。因此,本章检测到回环并完成优化后,会:
- 清空当前 2D 或 3D 地图;
- 遍历全部关键帧;
- 使用每个关键帧的优化位姿重新转换点云;
- 把点云重新积分到地图。
这一步称为地图重建。若只优化轨迹而不重建地图,RViz 中可能看到轨迹已经闭合,但墙面仍保留优化前的重影。
# code/code_chapter8/slam.py:MappingBackend
def add_scan(self, cloud: PointCloud, odom_pose: Pose2D) -> tuple[bool, LoopResult | None]:
    if len(cloud) == 0 or not self.slam.should_add_keyframe(odom_pose):
        return False, None                         # 非关键帧:不写地图
    keyframe, loop = self.slam.add_keyframe(cloud, odom_pose)
    if loop is None:
        self._integrate(keyframe)                  # 无回环:增量写入这一帧
    else:
        self.rebuild_maps()                        # 有回环:清空后按优化位姿全部重写
    return True, loop

def rebuild_maps(self) -> None:
    if self.map3d is not None:
        self.map3d.clear()
    if self.map2d is not None:
        self.map2d.clear()
    for keyframe in self.slam.keyframes:
self._integrate(keyframe) # 使用 keyframe.optimized_pose代码解读:返回的 added 表示当前扫描是否成为关键帧,loop 表示本次是否检测并接受回环。演示程序据此输出关键帧数量、回环数量和地图规模。注意只有关键帧才会写入地图,这既省算力,也保证了重建时能复现完全相同的地图。
💡 要点:回环之后,当前时刻机器人位姿也需要修正。
demo_common.py中的corrected_current_pose()以最新关键帧为锚点,把"优化位姿 ∘(锚点里程计位姿 → 当前里程计位姿的增量)"作为发布给 TF 的map -> base_link,使 RViz 中的机器人随回环修正平滑跳到正确位置。
第五部分 二维占据栅格地图
5.1 同一批点云为什么能生成两种地图
二维地图关注"平面上哪里可以走",三维地图关注"空间表面在哪里"。两者可以使用同一批融合点云,但信息选择和地图表达不同:
- 2D 建图会选择一定高度范围内的障碍点,再把三维射线投影到平面;
- 3D 建图会保留点的高度,并将空间划分为三维体素;
- 2D 地图显式更新自由空间与占据端点;
- 本章 3D 地图只保存被点命中的表面体素,不表达完整自由空间。

图 8-14 2D 地图使用射线更新自由区和占据端点,3D 地图使用体素聚合空间表面点
5.2 占据栅格的基本表示
直观理解:把仓库地面铺满 5 cm 见方的小瓷砖,每块瓷砖上写一个数字,表示"这块地被东西占着的可能性有多大"。
原理与公式:二维占据栅格把地面划分为边长为
本章默认分辨率为 0.05 m,即每个栅格边长 5 cm。分辨率越小,地图越精细,但网格数量会按面积快速增加。例如同样是
0.10 m分辨率约为个栅格; 0.05 m分辨率约为个栅格; 0.02 m分辨率约为个栅格。
每个栅格通常有三种语义:
| 状态 | ROS OccupancyGrid 常用值 | PGM 显示 |
|---|---|---|
| 未知 | -1 | 灰色 |
| 自由 | 0 | 白色 |
| 占据 | 100 | 黑色 |
"未知"不等于"自由"。未知区域只是传感器尚未可靠观测,导航时通常不能随意穿过。
对应代码(code/code_chapter8/config.py 与 code/code_chapter8/mapping_2d.py):
@dataclass(frozen=True)
class Map2DConfig:
    resolution: float = 0.05             # r,m/cell
    min_hit_z: float = 0.10              # 参与 2D 的最低命中高度
    max_hit_z: float = 3.0               # 参与 2D 的最高命中高度
    angular_resolution_deg: float = 1.0  # 角度射线压缩的区间宽度
    free_probability: float = 0.35       # 自由观测的单次概率
    occupied_probability: float = 0.70   # 占据观测的单次概率
    occupied_threshold: float = 0.65     # 输出为占据的阈值
    free_threshold: float = 0.25         # 输出为自由的阈值
    max_log_odds: float = 5.0            # log-odds 限幅

class OccupancyGrid2D:
    """动态边界的 log-odds 占据栅格。"""

    def __init__(self, config: Map2DConfig = Map2DConfig()) -> None:
        self.config = config
        self._log_odds: dict[tuple[int, int], float] = {}     # 稀疏字典:只存被更新过的格
        self._free_delta = logit(config.free_probability)
        self._occupied_delta = logit(config.occupied_probability)
        # ...

    def world_to_cell(self, xy: np.ndarray) -> tuple[int, int]:
return tuple(np.floor(np.asarray(xy) / self.config.resolution).astype(np.int64)) # (i, j)代码解读:栅格不是预先分配的二维数组,而是以
案例:2.4 节的射线起点 np.floor 与 int() 截断在负数上的区别必须注意。
5.3 从 3D 点云选择 2D 障碍量测
直观理解:要画一张"能不能走"的平面图,地面本身不算障碍,天花板也不算;只有机器人可能撞上的那一层高度里的东西才算。
本章首先将点云和雷达原点从 base_link 变换到 map,然后只保留高度在以下范围内的点:
这样可以排除过低的地面点,同时保留墙、柱和货架等障碍结构。高度阈值需要根据传感器安装、场景地面高度和机器人可碰撞范围调整。
三维雷达在同一个水平方位角上可能有很多不同俯仰角的点。如果把它们全部投影到 2D,并对每个点都做射线追踪,会产生大量重复计算;更严重的是,较远点的自由射线可能穿过较近障碍,形成"穿墙"伪影。
因此,本章按"雷达原点 + 水平方位角区间"分组,每个角度区间只保留最近点。默认角分辨率为
原理与公式:对同一雷达原点
每个
图 8-15 同一雷达、同一方位角区间只保留最近点:高位线束越过近处箱子打到墙上,若保留远点会把箱子"清空"
对应代码(code/code_chapter8/mapping_2d.py):
def integrate(self, cloud: PointCloud, pose: Pose2D) -> int:
    if len(cloud) == 0:
        return 0
    world_points = pose.transform_points(cloud.xyz)          # 命中点 → map
    world_origins = pose.transform_points(cloud.origin)      # 射线原点 → map(同一位姿)
    height = (world_points[:, 2] >= self.config.min_hit_z) & (
        world_points[:, 2] <= self.config.max_hit_z
    )
    world_points, world_origins = world_points[height], world_origins[height]
    # ...
    selected = self._select_nearest_angular_rays(world_points, world_origins)
    # ...(见 5.4 节)

def _select_nearest_angular_rays(self, points: np.ndarray, origins: np.ndarray) -> np.ndarray:
    """每个雷达、每个方位角只保留最近障碍,减少射线数量和穿墙伪影。"""
    origin_keys = np.round(origins[:, :2] / 0.01).astype(np.int64)     # 按 1 cm 量化区分雷达
    selected: list[int] = []
    bin_width = math.radians(max(0.1, self.config.angular_resolution_deg))
    for origin_key in np.unique(origin_keys, axis=0):                   # 每个雷达一组
        group = np.flatnonzero(np.all(origin_keys == origin_key, axis=1))
        delta = points[group, :2] - origins[group, :2]
        ranges = np.linalg.norm(delta, axis=1)                          # ρ
        angles = np.arctan2(delta[:, 1], delta[:, 0])                   # θ
        bins = np.floor((angles + math.pi) / bin_width).astype(np.int64)   # b
        order = np.lexsort((ranges, bins))                              # 先按 bin,再按距离
        sorted_bins = bins[order]
        first = np.ones(len(order), dtype=bool)
        first[1:] = sorted_bins[1:] != sorted_bins[:-1]
        selected.extend(group[order[first]].tolist())                   # 每个 bin 的最近点
return np.asarray(selected, dtype=np.int64)代码解读:这里用 origin 来区分"这是哪台雷达的射线",这就是第三部分坚持为每个点保存 origin 的直接回报;思路与 3.3 节的 voxel_sample_indices 完全相同(lexsort + 取每段第一个),只是把"体素"换成了"角度区间"。
案例(手算,已用仓库代码验证):同一雷达原点
| 点 | bin | ||
|---|---|---|---|
| 180 | 1.000 | ||
| 180 | 3.000 | ||
| 270 | 2.000 | ||
| 180 | 1.000(略大于 1) |
bin 180 有三个点,保留最近的 [0, 2]。
5.4 逆传感器模型与 Bresenham 射线
直观理解:一束激光能从雷达一路飞到墙上,说明路上没有东西挡着(自由);它在墙上停下来,说明那儿有东西(占据)。这种"从量测反推地图"的规则叫逆传感器模型(Inverse Sensor Model)。
一束有效激光从雷达原点出发,沿途没有提前碰到物体,最后在障碍表面返回。因此可以使用如下逆传感器模型:
- 射线经过的栅格更可能是自由空间;
- 射线终点所在栅格更可能被占据。
本章使用 Bresenham 算法找出起点栅格到终点栅格之间经过的所有离散网格。对 ray[:-1] 更新自由证据,对最后一个栅格更新占据证据。
原理:Bresenham 是一种只用整数加减法画直线的经典算法。设
- 若
: , ; - 若
: , ;
直到到达终点。两个条件可能同时满足(走对角)。
对应代码(code/code_chapter8/mapping_2d.py):
# integrate() 中对每条被选中的射线:
for index in selected:
    start = self.world_to_cell(world_origins[index, :2])   # 射线起点格
    end = self.world_to_cell(world_points[index, :2])      # 命中终点格
    ray = list(self.bresenham(start, end))
    if not ray:
        continue
    for cell in ray[:-1]:
        changed += self._update(cell, self._free_delta)    # 中间格:自由证据
    changed += self._update(ray[-1], self._occupied_delta) # 终点格:占据证据
    self.rays_integrated += 1

@staticmethod
def bresenham(start: tuple[int, int], end: tuple[int, int]):
    x0, y0 = start
    x1, y1 = end
    dx, dy = abs(x1 - x0), abs(y1 - y0)
    sx = 1 if x0 < x1 else -1
    sy = 1 if y0 < y1 else -1
    error = dx - dy
    while True:
        yield x0, y0
        if x0 == x1 and y0 == y1:
            break
        doubled = 2 * error
        if doubled > -dy:
            error -= dy
            x0 += sx
        if doubled < dx:
            error += dx
            y0 += sy
案例 1(手算 Bresenham):从
| 步 | 输出格 | 新 | |||
|---|---|---|---|---|---|
| 1 | (0,0) | 6 | 是, | 否 | 1 |
| 2 | (1,0) | 2 | 是, | 是, | 4 |
| 3 | (2,1) | 8 | 是, | 否 | 2 |
| 4 | (3,1) | 4 | 是, | 是, | 5 |
| 5 | (4,2) | 10 | 是, | 否 | 3 |
| 6 | (5,2) | — | 到达终点 |
得到 6 个格:前 5 个 (0,0),(1,0),(2,1),(3,1),(4,2) 更新为自由,最后的 (5,2) 更新为占据(与仓库代码输出一致)。
案例 2(接 2.4 节):从
图 8-16 Bresenham 把射线离散成格子序列;每个格子用 log-odds 累计多次观测的证据
5.5 log-odds 概率更新
直观理解:每个格子像一个"投票箱"。看到障碍投一张赞成票(+0.847),射线穿过投一张反对票(−0.619)。偶尔一张错票改变不了长期多数票的结论。
单次量测并不绝对可靠。若看到一次点就永久标记为占据,偶发噪声会留在地图中;若一条自由射线就立刻清空栅格,动态遮挡和漏检又会导致地图闪烁。因此需要概率式累计。
原理与公式:设某栅格被占据的概率为
反向转换为概率:
相比直接累加概率,log-odds 的优点是可以把多次观测转化为加法更新。在"各次观测相互独立、先验
本章默认:
- 自由观测概率
free_probability=0.35,对应负的 log-odds 增量; - 占据观测概率
occupied_probability=0.70,对应正的 log-odds 增量; - 每次更新后将 log-odds 限制在
,避免数值无限增长。
单次 log-odds 增量为:
经过多次观测后:
- 概率大于等于
0.65的栅格输出为占据; - 概率小于等于
0.25的栅格输出为自由; - 中间区域保留连续概率或灰度;
- 从未被更新的栅格保持未知。
这种"证据累积"让稳定墙面逐渐变黑,让偶发噪声更难长期保留。
对应代码(code/code_chapter8/mapping_2d.py):
def logit(probability: float) -> float:
    probability = float(np.clip(probability, 1e-6, 1.0 - 1e-6))   # 防止 log(0)
    return math.log(probability / (1.0 - probability))

def _update(self, cell: tuple[int, int], delta: float) -> int:
    old = self._log_odds.get(cell, 0.0)                            # 未知格先验 l0 = 0(p = 0.5)
    new = float(np.clip(old + delta, -self.config.max_log_odds, self.config.max_log_odds))
    self._log_odds[cell] = new
return int(new != old) # 返回是否真的改变(饱和后为 0)案例(手算,与仓库代码一致):
| 某格的观测序列 | 输出 | ||
|---|---|---|---|
| 占据 ×1 | 0.847 | 0.700 | 占据(≥ 0.65) |
| 占据 ×2 | 1.695 | 0.845 | 占据 |
| 自由 ×1 | −0.619 | 0.350 | 中间灰度(不确定) |
| 自由 ×2 | −1.238 | 0.225 | 自由(≤ 0.25) |
| 占据 ×1 + 自由 ×1 | 0.228 | 0.557 | 中间灰度 |
| 占据 ×2 + 自由 ×1 | 1.076 | 0.746 | 仍为占据 |
| 连续占据约 6 次后 | 5.000(限幅) | 0.993 | 占据 |
读法:
- 一面墙被看到一次就已经是"占据",但一块自由区要被穿过两次才会被判为"自由"——这是参数选择上偏保守的体现(宁可多留灰色,不轻易宣布"可通行");
- 被看到两次的墙,被一次误穿射线"打一下"后仍是占据,体现了抗噪声能力;
- 限幅 ±5 的意义:如果一个格子被连续观测 1000 次占据,没有限幅时
,之后要上千次自由观测才能翻转,地图就无法反映环境变化;限幅后 ,即 9 次自由观测就能让饱和占据的格子降到 0 以下(概率低于 0.5),再多两次左右即可输出为自由。
💡 要点:如果后续多帧再次看到同一堵墙,终点附近会不断累加正证据;射线稳定穿过的区域会不断累加负证据。偶然噪声通常只有少量观测,不容易推翻长期累积的结果。
5.6 导出 PGM、YAML 与 ROS2 OccupancyGrid
本章 2D 建图会保存三个文件:
.pgm:地图灰度图;.yaml:分辨率、原点、阈值等地图元数据;.png:便于普通图片工具查看的预览,如果本地有 Pillow 或 OpenCV。
YAML 中最关键的字段包括:
| 字段 | 含义 |
|---|---|
image | 对应 PGM 文件名 |
resolution | 每个像素代表多少米 |
origin | 图像左下角在地图坐标系中的 |
negate | 是否反转黑白含义 |
occupied_thresh | 判为占据的概率阈值 |
free_thresh | 判为自由的概率阈值 |
地图图像的数组通常从左上角开始,而 ROS 地图原点按左下角解释。本章在生成 PGM 时会翻转行索引,在生成 OccupancyGrid 时则保持 ROS 所需的从地图左下方开始的一维排列。这个细节若处理错误,地图会在 RViz 中上下颠倒。
对应代码(code/code_chapter8/mapping_2d.py):
def to_arrays(self, padding_cells: int = 4):
    # ...
    keys = np.asarray(list(self._log_odds), dtype=np.int64)
    min_x, min_y = keys.min(axis=0) - padding_cells           # 动态边界 + 四周留 4 格
    max_x, max_y = keys.max(axis=0) + padding_cells
    width, height = int(max_x - min_x + 1), int(max_y - min_y + 1)
    image = np.full((height, width), 205, dtype=np.uint8)     # PGM:205 = 灰(未知)
    ros_grid = np.full((height, width), -1, dtype=np.int16)   # ROS:-1 = 未知
    for (x, y), odds in self._log_odds.items():
        col, row_bottom = x - min_x, y - min_y
        row_image = height - 1 - row_bottom                   # 图像行号从上往下,需翻转
        probability = 1.0 / (1.0 + math.exp(-odds))
        if probability >= self.config.occupied_threshold:
            image[row_image, col] = 0                         # 黑
            ros_grid[row_bottom, col] = 100
        elif probability <= self.config.free_threshold:
            image[row_image, col] = 254                       # 白
            ros_grid[row_bottom, col] = 0
        else:
            image[row_image, col] = np.uint8(np.clip(round(254 * (1 - probability)), 1, 253))
            ros_grid[row_bottom, col] = round(100 * probability)
    origin = (float(min_x * self.config.resolution), float(min_y * self.config.resolution))
    return image, ros_grid.astype(np.int8).reshape(-1), width, height, origin

def save(self, output_prefix):
    # ...
    with pgm_path.open("wb") as stream:
        stream.write(f"P5\n# Chapter 8 occupancy grid\n{width} {height}\n255\n".encode("ascii"))
        stream.write(image.tobytes())
    with yaml_path.open("w", encoding="utf-8") as stream:
        stream.write(f"image: {pgm_path.name}\nmode: trinary\n")
        stream.write(f"resolution: {self.config.resolution:.6f}\n")
        stream.write(f"origin: [{origin[0]:.6f}, {origin[1]:.6f}, 0.000000]\n")
        stream.write("negate: 0\n")
        stream.write(f"occupied_thresh: {self.config.occupied_threshold:.6f}\n")
        stream.write(f"free_thresh: {self.config.free_threshold:.6f}\n")
self._save_png(png_path, image) # 先试 Pillow,再试 OpenCV,都没有就跳过代码解读:
to_arrays()动态统计已经更新过的栅格边界,并在四周增加少量 padding。它同时生成用于 PGM/PNG 的灰度图、用于 ROS2OccupancyGrid的一维int8数据、地图宽度和高度,以及地图左下角原点;- PGM 灰度约定:0 黑(占据)、254 白(自由)、205 灰(未知),中间概率映射到 1–253;
- 同一个
(x, y)格在图像中写到row_image,在 ROS 数组中写到row_bottom,两者正好上下翻转; origin是左下角格(含 padding)的世界坐标,对应 YAML 的origin和OccupancyGrid.info.origin。
案例(可运行的小实验):机器人位于原点,一条从 to_arrays(padding_cells=0):
- Bresenham 给出格
,前 4 格 、 ,处于两阈值之间,PGM 值 ,ROS 值 ; - 第 5 格
为占据:PGM 值 0,ROS 值 100; - 结果
width=5, height=1, origin=(0.0, 0.0),ROS 数据[35, 35, 35, 35, 100](已用仓库代码验证)。
可见只穿过一次的格子还是"灰"的,需要更多帧的证据才能变白。
⚠️ 注意:后续第十章可将 PGM 和 YAML 作为 Nav2 静态地图输入,但在真正导航前还应检查地图比例、原点、障碍完整性和机器人膨胀半径。
第六部分 三维体素地图与 2D/3D 地图选择
6.1 3D 体素点云地图的表示
直观理解:把空间切成 8 cm 的小立方块,每个块像一个"记账本",记下落进来的点坐标之和、强度之和和点数;最后每个块只交出一个"平均点"。
三维地图不能使用二维栅格索引
本章 VoxelMap3D 使用 Python 字典作为体素哈希表,只为实际被观测到的体素分配存储。每个体素累计:
- 所有点的
坐标和; - 所有点的
坐标和; - 所有点的
坐标和; - 所有点的强度和;
- 点的观测次数。
输出地图时,用累计和除以计数,得到该体素中的平均 XYZI 点:
相比保存全部原始点,体素均值地图有三个优点:
- 相邻帧对同一墙面的重复量测被合并;
- 地图点数与"被占据的体素数"更相关,而不是与运行时间线性增长;
- 多次观测可以平均部分随机噪声和强度波动。
💡 要点:注意与 3.3 节单帧降采样的区别:单帧降采样保留"离中心最近的真实点"(不改变点的位置),地图体素输出的是"体素内所有点的均值"(是一个计算出来的点)。前者为了保持原始几何,后者为了平均多帧噪声。
默认地图体素边长为 0.08 m,并进行以下高度处理:
- 只保留
m 到 m 的点; - 删除接近
ground_z=0.0且在ground_margin=0.06 m内的地面点; - 最多保存
800000个体素; - 可通过
min_observations过滤只出现少量次数的点(默认 1,即不过滤)。
最终保存标准 ASCII PLY 文件,字段为:
x y z intensityPLY 可以使用 CloudCompare、MeshLab、Open3D 或 PCL 工具查看。
6.2 体素哈希的增量积分与导出
对应代码(code/code_chapter8/mapping_3d.py):
class VoxelMap3D:
    """使用体素哈希表保存均值点。
    三个思想:先滤波、增量插入、只维护有信息的空间单元。
    """

    def __init__(self, config: Map3DConfig = Map3DConfig()) -> None:
        self.config = config
        self._sum_by_voxel: dict[tuple[int, int, int], np.ndarray] = {}   # 键 → (Σx, Σy, Σz, ΣI)
        self._count_by_voxel: dict[tuple[int, int, int], int] = {}        # 键 → n
        # ...

    def integrate(self, cloud: PointCloud, pose: Pose2D) -> int:
        # ...
        world_xyz = pose.transform_points(cloud.xyz)                       # 用关键帧优化位姿变到 map
        intensity = cloud.intensity.astype(np.float64, copy=False)
        valid = np.isfinite(world_xyz).all(axis=1) & np.isfinite(intensity)
        valid &= (world_xyz[:, 2] >= self.config.min_z) & (world_xyz[:, 2] <= self.config.max_z)
        if self.config.ground_margin > 0.0:
            valid &= np.abs(world_xyz[:, 2] - self.config.ground_z) > self.config.ground_margin
        world_xyz, intensity = world_xyz[valid], intensity[valid]
        # ...
        voxel_ids = np.floor(world_xyz / self.config.voxel_size).astype(np.int64)   # k
        unique_ids, inverse = np.unique(voxel_ids, axis=0, return_inverse=True)     # 单帧内先聚合
        counts = np.bincount(inverse)
        sums = np.column_stack(
            [np.bincount(inverse, weights=world_xyz[:, axis]) for axis in range(3)]
            + [np.bincount(inverse, weights=intensity)]
        )

        changed = 0
        for voxel, value_sum, count in zip(unique_ids, sums, counts):
            key = tuple(int(v) for v in voxel)
            if key not in self._sum_by_voxel and len(self._sum_by_voxel) >= self.config.max_voxels:
                continue                                                    # 达到上限:不再新增体素
            if key in self._sum_by_voxel:
                self._sum_by_voxel[key] += value_sum
                self._count_by_voxel[key] += int(count)
            else:
                self._sum_by_voxel[key] = value_sum.astype(np.float64)
                self._count_by_voxel[key] = int(count)
            changed += 1
        # ...

    def points(self, min_observations: int | None = None) -> np.ndarray:
        threshold = self.config.min_observations if min_observations is None else int(min_observations)
        rows = []
        for key, value_sum in self._sum_by_voxel.items():
            count = self._count_by_voxel[key]
            if count >= threshold:
                rows.append(value_sum / float(count))                       # q̄_k
        # ...
        return np.asarray(rows, dtype=np.float32)

    def save_ply(self, path, min_observations=None) -> int:
        points = self.points(min_observations)
        # ...
        with path.open("w", encoding="ascii") as stream:
            stream.write("ply\nformat ascii 1.0\n")
            stream.write(f"element vertex {len(points)}\n")
            stream.write("property float x\nproperty float y\nproperty float z\n")
            stream.write("property float intensity\nend_header\n")
            for x, y, z, intensity in points:
                stream.write(f"{x:.5f} {y:.5f} {z:.5f} {intensity:.5f}\n")
return int(len(points))代码解读:
- 代码使用
np.unique(..., return_inverse=True)在单帧内部先聚合相同体素:inverse[i]告诉我们第个点属于第几个"唯一体素",再用 np.bincount(inverse, weights=...)一次性求出每个体素的坐标和与强度和。这比逐点更新 Python 字典更高效——Python 循环次数从"点数"降到了"本帧涉及的体素数"; - 高度过滤实际上是两个条件的交集:
且 。默认参数下第二个条件已被第一个蕴含,但若把 ground_z改成仓库实际地面高度(例如地面不在时),它就会起作用; - 地图输出时遍历体素字典,只输出观测次数不小于阈值的体素均值点。PLY 文件头明确包含:
property float x
property float y
property float z
property float intensity
因此 RViz 和离线工具都可以按强度显示地图。
图 8-17 VoxelMap3D 的体素哈希累计与均值导出(手算例子,已用仓库代码验证)
案例 1(接 2.4 节):全局命中点
它的高度 0.34 m 在 (34, 70, 4),累计该点的 intensity 和观测次数。后续点只要落入同一体素,就与已有统计量合并,导出 PLY 时取均值。因此同一小块墙面不会因为重复扫描而无限保存大量几乎相同的点。
案例 2(体素均值):三个点
: ,键 ; : ,键 ; : ,键 ; - 导出:
; 。
案例 3(内存估算):每个体素在两个字典里各占一个条目,若每个条目按约 200 字节(Python 元组键 + NumPy 小数组 + 字典开销的粗略量级,非精确值)估算,max_voxels=800000 时约 160 MB。这也是原文建议大场景改用 C++ 空间索引的原因。
6.3 2D 建图和 3D 建图如何选择
| 对比项 | 2D 占据栅格 | 3D 体素点云地图 |
|---|---|---|
| 主要问题 | 地面上哪里能走 | 空间表面在哪里 |
| 位姿维度 | 通常为 | 完整系统通常为 6DoF,本章仍为平面 3DoF |
| 高度信息 | 经过筛选后投影掉 | 保留 |
| 自由空间 | 通过射线显式更新 | 本章不显式保存 |
| 典型输出 | PGM + YAML、OccupancyGrid | PLY、PointCloud2 |
| 典型用途 | Nav2、路径规划、平面避障 | 场景重建、三维测量、空间理解 |
| 数据量 | 较小 | 较大 |
| 对地面坡度 | 假设较强 | 能表达高度,但定位也要支持 6DoF 才完整 |
对于室内平整地面移动机器人,2D 地图通常足以支持导航;如果任务涉及斜坡、多层货架、机械臂抓取、三维避障或环境数字化,则需要 3D 地图。
⚠️ 注意:本章 3D 示例需要准确理解一个边界:地图中的点是三维的,但机器人轨迹仍由
Pose2D(x,y,yaw)描述。这适用于机器人在平整仓库地面运动的教学场景,不适用于无人机、楼梯、坡道或明显俯仰滚转运动。完整 3D SLAM 应估计位姿,并处理 六个自由度。
6.4 从教学代码走向真实系统还缺什么
本章已经覆盖点云建图的主要思想,但真实部署还必须考虑:
- 时间同步:LiDAR、IMU、轮速和控制时钟必须使用一致时间基准;
- 逐点时间字段:旋转式雷达一帧内每个点的采样时刻不同;
- 运动畸变补偿:使用 IMU 或连续位姿把每个点补偿到统一参考时刻;
- 持续前端匹配:每帧或每个子扫描都应通过 scan-to-scan、scan-to-map 或滤波器约束位姿,而不是主要依赖轮速;
- IMU 紧耦合:高速运动、快速旋转和几何退化时,需要 IMU 提供短时运动约束;
- 外参标定:双雷达、LiDAR-IMU、LiDAR-base 的外参应离线或在线标定;
- 动态点过滤:行人、叉车和移动门不应永久写入静态地图;
- 退化检测:长走廊、空旷平面等场景中应监测哪些运动方向不可观;
- 大地图管理:生产系统需要局部地图、子地图、空间索引和地图裁剪;
- 鲁棒回环:应增加几何一致性、鲁棒核、多帧确认或语义辅助,避免错误闭环破坏整图。
案例(为什么需要运动畸变补偿):10 Hz 旋转雷达扫一圈需要 0.1 s。若机器人以 1 m/s 前进,一帧开头和结尾采到的点之间机器人已经走了 0.1 m——在 5 cm 栅格上就是 2 格的错位;若机器人以 1 rad/s 原地旋转,0.1 s 转过约
FAST-LIO2 等系统的价值不仅在于"把点云累加起来",而在于使用 IMU 预积分或前向传播、点云去畸变、迭代状态估计和增量空间索引,在实时条件下持续获得高精度位姿。本章代码适合先理解这些系统为什么需要前端、后端和地图数据结构,再进入完整 C++ 工程。
第七部分 代码结构与实现解析
7.1 文件组织
本章代码采用"配置、几何、传感器、点云、地图、SLAM、仿真、ROS2 和演示程序分离"的结构:
code/code_chapter8/
├── __init__.py
├── README.md
├── config.py
├── geometry.py
├── pointcloud.py
├── lidar.py
├── mapping_3d.py
├── mapping_2d.py
├── slam.py
├── simulation.py
├── ros2_visualization.py
├── demo_common.py
├── demo_add_dual_lidar.py
├── demo_3d_mapping.py
├── demo_2d_mapping.py
├── run_demo.sh
├── run_rviz.sh
└── rviz/
    └── chapter8_mapping.rviz
各文件职责如下:
| 文件 | 主要职责 |
|---|---|
config.py | G2 与仓库场景路径、双雷达外参、点云过滤、2D/3D 地图和 SLAM 参数 |
geometry.py | Pose2D、角度归一化、位姿复合、相对位姿和坐标变换 |
pointcloud.py | RTX 输出兼容解析、XYZI 数据结构、过滤、体素采样、外参变换和融合 |
lidar.py | 在 base_link 下创建两台 RTX LiDAR,挂接 annotator 和原始 ROS2 writer |
mapping_3d.py | 增量三维体素哈希地图与 PLY 保存 |
mapping_2d.py | 高度筛选、角度射线压缩、Bresenham、log-odds 与 PGM/YAML 保存 |
slam.py | 教学漂移里程计、关键帧、扫描描述子、2D ICP、回环和 SE(2) 位姿图 |
simulation.py | 启动 Isaac Sim、加载仓库和 G2、生成闭环方形巡航轨迹 |
ros2_visualization.py | 发布点云、地图、轨迹、/clock 配套数据和完整 TF 树 |
demo_common.py | 2D/3D 示例共享的参数解析、运行循环、发布和保存逻辑 |
demo_add_dual_lidar.py | 只添加双雷达并检查点云 |
demo_3d_mapping.py | 启用三维体素地图 |
demo_2d_mapping.py | 启用二维占据栅格 |
run_demo.sh | 使用 Isaac Sim 自带 Python 与 ROS2 Bridge 启动示例 |
run_rviz.sh | 使用仿真时间打开配套 RViz2 配置 |
此外,仓库中还有 tf_broadcaster.py:当 Isaac Sim 自带 Python 环境中缺少 tf2_ros 时,ros2_visualization.py 用它直接向 /tf 和 /tf_static 发布 TFMessage。(原文目录树中列出的 README.md 在当前 code/code_chapter8/ 目录中未找到。)
推荐阅读顺序:
config.py
  ↓
geometry.py
  ↓
pointcloud.py + lidar.py
  ↓
mapping_2d.py + mapping_3d.py
  ↓
slam.py
  ↓
simulation.py + demo_common.py
  ↓
三个 demo 文件与 ros2_visualization.py
💡 要点:
geometry.py、pointcloud.py、mapping_2d.py、mapping_3d.py、slam.py只依赖 NumPy,不依赖 Isaac Sim 和 ROS2,可以在普通 Python 环境中单独导入、做本章所有手算案例的验证;lidar.py、simulation.py、ros2_visualization.py和 demo 文件则必须在 Isaac Sim 环境中运行。
7.2 模块调用关系
图 8-18 第八章代码模块调用关系:demo 入口 → 运行循环 → 仿真/雷达/SLAM/ROS2 → 点云与地图 → 几何与配置
7.3 关键流程逐段解读
下面按 demo_2d_mapping.py / demo_3d_mapping.py 的执行顺序,把前六部分讲过的核心代码串起来。
(1)入口:选择地图类型。 demo_2d_mapping.py 和 demo_3d_mapping.py 本身很短,只负责选择地图类型,完整流程都在 demo_common.py 中:
# code/code_chapter8/demo_2d_mapping.py
def main() -> None:
    parser = argparse.ArgumentParser(description=__doc__)
    add_common_arguments(parser, "g2_dual_lidar_2d_map")          # 默认输出前缀
    run_mapping(parser.parse_args(), build_3d=False, build_2d=True)
demo_3d_mapping.py 与之相同,只是改为 build_3d=True, build_2d=False,默认输出前缀为 g2_dual_lidar_3d_map。
(2)参数与配置。 config.py 首先根据当前文件位置计算仓库根目录,并集中保存机器人、场景和输出路径:
PROJECT_ROOT = Path(__file__).resolve().parents[2]
ROBOT_USD = PROJECT_ROOT / "assets/robot/G2_omnipicker/robot_fix.usda"
ROBOT_PRIM_PATH = "/genie"
WAREHOUSE_ASSET = "/Isaac/Environments/Simple_Warehouse/full_warehouse.usd"
LIDAR_PARENT_PATH = "/genie/base_link"
OUTPUT_DIR = PROJECT_ROOT / "outputs/chapter8"
这意味着示例不依赖当前终端恰好位于某个子目录,但运行前必须确认:
ROBOT_USD指向实际存在的 G2 USD;- Isaac Sim 资源服务器或本地安装中存在
WAREHOUSE_ASSET; - 模型加载后的机器人 Prim 确实是
/genie; - 模型中存在
/genie/base_link。
命令行开关通过 dataclasses.replace 改写配置,而不是修改全局常量:
# code/code_chapter8/demo_common.py:run_mapping() 开头
sim_config = replace(SimulationConfig(), headless=args.headless)
lidar_config = replace(LidarConfig(), profile=args.lidar_profile, scan_voxel_size=args.scan_voxel)
slam_config = SlamConfig()
if args.perfect_odometry:                                 # 关闭人为漂移:比例 1、偏置 0、噪声 0
    slam_config = replace(slam_config, odom_linear_scale=1.0, odom_lateral_scale=1.0,
                          odom_yaw_scale=1.0, odom_yaw_bias_per_meter=0.0, odom_noise_std=0.0)
if args.disable_loop:                                     # 把回环最小间隔设得极大,等价于关闭回环
    slam_config = replace(slam_config, loop_min_keyframe_gap=10**9)
默认仿真参数为:
| 参数 | 默认值 | 含义 |
|---|---|---|
--max-frames | 1560 | 运行一圈并再次经过起点所需的总帧数 |
--map-every | 4 | 每 4 帧处理一次双雷达点云 |
--publish-every | 30 | 每 30 帧更新一次 RViz 地图 |
--scan-voxel | 0.10 | 单帧体素降采样尺寸 |
--perfect-odometry | 关闭 | 默认保留人为漂移 |
--disable-loop | 关闭 | 默认启用回环与位姿图优化 |
--no-ros | 关闭 | 默认尝试发布 ROS2 数据 |
此外还有 --headless、--show-lidar / --hide-lidar(互斥,未指定时非 headless 模式默认显示)、--lidar-profile(默认 OS1_REV6_128ch10hz1024res)和 --output(输出前缀)。SquarePatrol 一圈是 1500 帧,所以默认 1560 帧 = 一圈 + 再走 60 帧,让机器人重新经过起点附近、触发回环。
(3)初始化仿真、雷达和 ROS2。 整体流程为:
创建 Isaac Sim 与仓库场景
  ↓
加载 G2,设置初始位姿
  ↓
创建双 RTX LiDAR
  ↓
创建 ROS2 发布器和 TF 树
  ↓
预热 RTX LiDAR
  ↓
按方形闭环轨迹推进仿真
  ↓
生成带漂移里程计
  ↓
定期读取、融合点云
  ↓
添加关键帧、回环优化、更新地图
  ↓
发布 RViz 数据
  ↓
退出时保存地图和轨迹
对应代码:
# code/code_chapter8/demo_common.py:run_mapping()(节选)
simulation = G2MappingSimulation(sim_config, enable_ros2=not args.no_ros)   # 启动 SimulationApp,加载仓库与 G2
backend = MappingBackend(slam_config=slam_config, map3d_config=Map3DConfig(),
                         map2d_config=Map2DConfig(), build_3d=build_3d, build_2d=build_2d)
odometry = DriftedOdometry(slam_config)
patrol = SquarePatrol()
# ...
first_pose = patrol.pose(0)
simulation.set_pose(first_pose)
lidar = DualRtxLidar(lidar_config, show_visual=show_lidar, publish_raw_ros=not args.no_ros)
ros = None if args.no_ros else MappingRos2Publisher()
if ros is not None:
    # ...
    ros.register_robot_tf_tree(simulation.stage, ROBOT_PRIM_PATH)   # 从 USD 关节注册连杆 TF
    ros.publish_lidar_static_tf(simulation.sim_time)                # base_link -> lidar_*
odometry.reset(first_pose)

# RTX LiDAR 创建后需要若干渲染帧才能产生第一包有效点云。
for _ in range(12):
    simulation.step(first_pose)
注意 G2MappingSimulation 不做物理驱动:set_pose() 直接给 /genie 的 Xform 设置平移和绕 DriftedOdometry。
(4)主循环。
for frame in range(args.max_frames):
    if not simulation.is_running():
        break
    true_pose = patrol.pose(frame)                 # 参考位姿(仅用于驱动仿真和生成里程计)
    simulation.step(true_pose)                     # 设置位姿并渲染一帧,同时发布 /clock
    odom_pose = odometry.update(true_pose)         # 带漂移的里程计

    # Isaac Sim 5.0 只在完成整圈扫描时输出,所以每个渲染帧都读取
    fused, _ = lidar.capture(simulation.sim_time)  # 第三部分:解析、过滤、抽样、体素、外参、融合
    if len(fused) == 0 or frame - last_mapping_frame < max(1, args.map_every):
        if ros is not None:
            ros.publish_dynamic_tree(corrected_current_pose(backend, odom_pose), simulation.sim_time)
        continue

    last_mapping_frame = frame
    added, loop = backend.add_scan(fused, odom_pose)   # 第四~六部分:关键帧、回环、优化、地图
    if ros is not None:
        ros.publish_fused_cloud(fused.xyzi(), simulation.sim_time)
        ros.publish_dynamic_tree(corrected_current_pose(backend, odom_pose), simulation.sim_time)

    if loop is not None:
        print(f"[回环] keyframe {loop.source} -> {loop.target}, "
              f"rmse={loop.rmse:.3f} m, inlier={loop.inlier_ratio:.2f}, "
              f"descriptor={loop.descriptor_score:.3f}")
    if added and len(backend.slam.keyframes) % 10 == 0:
        map_size = len(backend.map3d.points()) if backend.map3d is not None else len(backend.map2d._log_odds)
        print(f"[建图] frame={frame:04d}, keyframes={len(backend.slam.keyframes)}, "
              f"loops={len(backend.slam.loop_results)}, map_size={map_size}, scan_points={len(fused)}")

    if ros is not None and frame - last_publish_frame >= max(1, args.publish_every):
        publish_maps(ros, backend, simulation.sim_time)
last_publish_frame = frame代码解读:
--map-every的语义是"距离上一次处理至少间隔 N 帧,且本帧有有效扫描",而不是严格的frame % N;[建图]日志每新增 10 个关键帧打印一次;3D 模式下map_size是体素地图输出点数,2D 模式下是已更新的栅格数(_log_odds字典大小);- 将点云处理频率和 RViz 发布频率分开是重要的工程设计。地图不需要每个仿真帧都重新完整发布,否则会浪费大量序列化、DDS 传输和 RViz 渲染时间。
(5)退出与保存。
# finally 分支:只要有关键帧就保存
def save_results(output: Path, backend: MappingBackend, build_3d: bool, build_2d: bool) -> None:
    # ...
    if build_3d and backend.map3d is not None:
        point_count = backend.map3d.save_ply(output.with_suffix(".ply"))
        print(f"[保存] 3D 地图:{output.with_suffix('.ply')},{point_count} 点")
    if build_2d and backend.map2d is not None:
        pgm, yaml, png = backend.map2d.save(output)
        print(f"[保存] 2D 地图:{pgm} / {yaml}" + (f" / {png}" if png.exists() else ""))
    trajectory = output.with_name(output.stem + "_trajectory.csv")
    backend.slam.save_trajectory(trajectory)
    print(f"[保存] 漂移/优化轨迹:{trajectory}")
    print(f"[完成] keyframes={len(backend.slam.keyframes)}, "
          f"loop_closures={len(backend.slam.loop_results)}")
若整个运行没有采到任何有效关键帧,代码会抛出 No valid LiDAR keyframes were captured; refusing empty-map success.,并在 finally 中打印 [ERROR] No valid map; existing output files were preserved.——宁可失败也不覆盖旧地图。
7.4 ROS2 话题、QoS 与 TF 数据契约
本章 RViz 固定坐标系为 map。发布的数据如下:
| 话题 | 消息类型 | frame_id | 含义 |
|---|---|---|---|
/clock | rosgraph_msgs/Clock | 无 | Isaac Sim 仿真时间 |
/lidar/left/points | sensor_msgs/PointCloud2 | lidar_left | 左雷达原始点云 |
/lidar/right/points | sensor_msgs/PointCloud2 | lidar_right | 右雷达原始点云 |
/lidar/fused | sensor_msgs/PointCloud2 | base_link | 外参变换后的双雷达融合 XYZI 点云 |
/map_cloud | sensor_msgs/PointCloud2 | map | 三维体素地图 |
/map | nav_msgs/OccupancyGrid | map | 二维占据栅格 |
/trajectory/odom | nav_msgs/Path | map | 优化前漂移轨迹 |
/trajectory/optimized | nav_msgs/Path | map | 回环优化后的轨迹 |
地图、轨迹等较低频数据使用可靠且 TRANSIENT_LOCAL 的 QoS,使后来启动的 RViz 也能收到最近一次地图。原始 RTX 点云在 RViz 配置中使用 Best Effort,更适合高频传感器流。
# code/code_chapter8/ros2_visualization.py
latched = QoSProfile(depth=1)
latched.reliability = ReliabilityPolicy.RELIABLE
latched.durability = DurabilityPolicy.TRANSIENT_LOCAL          # "锁存":新订阅者能拿到最后一条
self.cloud_pub = self.node.create_publisher(PointCloud2, "/map_cloud", latched)
self.fused_pub = self.node.create_publisher(PointCloud2, "/lidar/fused", 1)
self.grid_pub = self.node.create_publisher(OccupancyGrid, "/map", latched)
self.raw_path_pub = self.node.create_publisher(Path, "/trajectory/odom", latched)
self.optimized_path_pub = self.node.create_publisher(Path, "/trajectory/optimized", latched)

# code/code_chapter8/lidar.py:原始点云使用传感器数据 QoS(Best Effort)
self._raw_publishers[handle.mount.name] = self._ros_node.create_publisher(
    PointCloud2, handle.mount.topic, qos_profile_sensor_data
)
💡 要点:原文描述原始 RTX 点云"由 Isaac Sim writer 发布";当前仓库代码针对 Isaac Sim 5.0 改为在
lidar.py中用rclpy直接发布同一份已采集的扫描(源码注释:"Isaac 5.0 compatibility: publish the same captured scan using rclpy"),QoS 为qos_profile_sensor_data。从 RViz 的角度看,话题名、frame_id和Best Effort设置都不变。
第八部分 代码运行
8.1 环境部署
💡 路径约定:下文命令中
/path/to/isaac-sim表示 Isaac Sim 的安装目录,是占位符,请替换为自己机器上的实际路径。
本章完整示例依赖:
- Linux 环境;
- 可用的 NVIDIA Isaac Sim;
- Isaac Sim 自带 Python;
- G2 USD 模型及其依赖资源;
- 可选的 ROS2 Humble 和 RViz2;
- Isaac Sim ROS2 Bridge 与系统 ROS2 使用兼容的 DDS 配置。
所有命令都应从仓库根目录执行。首先确认脚本具有执行权限:
chmod +x code/code_chapter8/run_demo.sh
chmod +x code/code_chapter8/run_rviz.sh
run_demo.sh 默认假设 Isaac Sim 安装在:
/path/to/isaac-sim如果实际路径不同,通过环境变量指定:
export ISAAC_SIM_ROOT=/path/to/isaac-sim脚本会执行以下关键环境隔离:
- 清除可能指向系统 ROS Python 3.10 的
PYTHONPATH; - 使用 Isaac Sim ROS2 Bridge 自带的
rclpy和动态库; - 避免当前 Conda 环境干扰 Isaac Sim Python;
- 把 ROS 日志放到
outputs/chapter8/ros_logs; - 最终调用
$ISAAC_SIM_ROOT/python.sh。
这样做是因为系统 ROS Humble 常使用 Python 3.10,而某些 Isaac Sim 版本使用 Python 3.11。直接混合两套 rclpy 可能出现 _rclpy_pybind11、Python ABI 或动态库符号错误。对应脚本片段(code/code_chapter8/run_demo.sh):
ISAAC_SIM_ROOT="${ISAAC_SIM_ROOT:-/path/to/isaac-sim}"
ROS_DISTRO="${ROS_DISTRO:-humble}"
BRIDGE_ROOT="$ISAAC_SIM_ROOT/exts/isaacsim.ros2.bridge/$ROS_DISTRO"
# ...
export RMW_IMPLEMENTATION="${RMW_IMPLEMENTATION:-rmw_fastrtps_cpp}"
unset PYTHONPATH
export LD_LIBRARY_PATH="$BRIDGE_LIB${LD_LIBRARY_PATH:+:$LD_LIBRARY_PATH}"
export ROS_LOG_DIR="${ROS_LOG_DIR:-$REPO_ROOT/outputs/chapter8/ros_logs}"
# ...
unset CONDA_PREFIX CONDA_DEFAULT_ENV CONDA_PROMPT_MODIFIER PYTHONHOME
cd "$REPO_ROOT"
exec "$ISAAC_SIM_ROOT/python.sh" "$@"
脚本不带参数时默认运行 demo_3d_mapping.py;传入的相对路径会先按仓库根目录、再按脚本目录解析。默认 DDS 实现为 rmw_fastrtps_cpp。
运行前还应检查 code/code_chapter8/config.py 中的:
ROBOT_USD
ROBOT_PRIM_PATH
LIDAR_PARENT_PATH
WAREHOUSE_ASSET
如果 G2 文件名、Prim 路径或本地仓库结构不同,应先修改统一配置,而不是在报错后逐个修改演示程序。
8.2 代码执行
示例一:只添加和检查双雷达。 第一次运行建议先不要建图,只检查雷达和点云。下面的命令启动仿真、添加双雷达并周期性打印点数:
code/code_chapter8/run_demo.sh \
    code/code_chapter8/demo_add_dual_lidar.py
非 headless 模式默认显示雷达扫描,也可以显式指定:
code/code_chapter8/run_demo.sh \
    code/code_chapter8/demo_add_dual_lidar.py \
    --show-lidar
如果只想运行较短时间:
code/code_chapter8/run_demo.sh \
    code/code_chapter8/demo_add_dual_lidar.py \
--max-frames 300(demo_add_dual_lidar.py 自身的 --max-frames 默认值为 600。)
示例二:3D XYZI 体素建图。 运行三维建图(带窗口、带 ROS2 发布):
code/code_chapter8/run_demo.sh \
    code/code_chapter8/demo_3d_mapping.py
无窗口运行:
code/code_chapter8/run_demo.sh \
    code/code_chapter8/demo_3d_mapping.py \
    --headless
如果不需要 ROS2,只生成离线地图文件:
code/code_chapter8/run_demo.sh \
    code/code_chapter8/demo_3d_mapping.py \
    --headless --no-ros
示例三:2D 占据栅格建图。 运行二维建图:
code/code_chapter8/run_demo.sh \
    code/code_chapter8/demo_2d_mapping.py
调整单帧体素和总帧数:
code/code_chapter8/run_demo.sh \
    code/code_chapter8/demo_2d_mapping.py \
    --scan-voxel 0.14 \
    --max-frames 1560
使用 RViz2 查看实时结果。 终端 1 运行 2D 或 3D 示例。终端 2 从仓库根目录启动配套 RViz2(脚本会清理 Isaac/Conda 环境变量,使用系统 ROS Humble,并启用仿真时间):
code/code_chapter8/run_rviz.sh也可以手动启动:
source /opt/ros/humble/setup.bash
rviz2 \
    -d code/code_chapter8/rviz/chapter8_mapping.rviz \
    --ros-args -p use_sim_time:=true
配套 RViz 配置已包含:
| 显示项 | 话题 | 观察重点 |
|---|---|---|
| Left RTX LiDAR Scan | /lidar/left/points | 左雷达原始扫描和坐标方向 |
| Right RTX LiDAR Scan | /lidar/right/points | 右雷达原始扫描和 |
| Fused Dual LiDAR | /lidar/fused | 两台雷达是否在 base_link 中正确重合 |
| 3D XYZI Map | /map_cloud | 地图表面、强度、重影和闭环前后变化 |
| 2D Occupancy Map | /map | 自由、占据、未知区域是否合理 |
| Drifted Odometry | /trajectory/odom | 累计误差是否导致终点偏离起点 |
| Optimized Trajectory | /trajectory/optimized | 回环后轨迹是否更接近闭合 |
| TF | /tf、/tf_static | map -> base_link -> lidar_* 与机器人连杆树 |
Isaac Sim 与 RViz 必须使用一致的 ROS_DOMAIN_ID。RViz 还必须启用仿真时间,否则消息时间戳与 TF 查询时间可能不一致。
ROS2 数据排查命令。 如果 RViz 没有数据,按数据链逐层检查。列出当前所有话题:
ros2 topic list确认仿真时钟:
ros2 topic echo /clock --once确认原始和融合点云频率:
ros2 topic hz /lidar/left/points
ros2 topic hz /lidar/right/points
ros2 topic hz /lidar/fused
确认地图:
ros2 topic echo /map --once
ros2 topic echo /map_cloud --once
确认 TF:
ros2 run tf2_ros tf2_echo map base_link
ros2 run tf2_ros tf2_echo base_link lidar_left
ros2 run tf2_ros tf2_echo base_link lidar_right
生成完整 TF 树:
ros2 run tf2_tools view_frames排查时遵循"先源头、后处理、再地图"的顺序:
/clock 是否存在
  ↓
左右原始点云是否存在
  ↓
静态 TF 是否存在
  ↓
融合点云是否存在
  ↓
map -> base_link 是否连续
  ↓
地图与轨迹是否发布
  ↓
RViz Fixed Frame 和 QoS 是否匹配
不要一开始就反复修改 RViz。若 /lidar/fused 本身没有数据,问题位于传感器、解析或融合;若话题有数据但 RViz 不显示,才重点检查 TF、时间和 QoS。
三组对照实验:看懂漂移和回环。 为了真正理解 SLAM,不应只运行一次默认示例。建议使用不同输出前缀完成三组实验。
实验 A:带漂移里程计,启用回环。这是默认教学模式:
code/code_chapter8/run_demo.sh \
    code/code_chapter8/demo_3d_mapping.py \
    --headless \
    --output outputs/chapter8/3d_with_loop
实验 B:带漂移里程计,关闭回环:
code/code_chapter8/run_demo.sh \
    code/code_chapter8/demo_3d_mapping.py \
    --headless --disable-loop \
    --output outputs/chapter8/3d_without_loop
实验 C:理想里程计,关闭人为漂移:
code/code_chapter8/run_demo.sh \
    code/code_chapter8/demo_3d_mapping.py \
    --headless --perfect-odometry \
    --output outputs/chapter8/3d_perfect_odom
8.3 运行结果
示例一的输出。 控制台会周期性输出左右雷达点数、融合点数和最大强度,形式类似:
双雷达已添加:/genie/base_link/chapter8_lidar_left 和 chapter8_lidar_right
[点云] frame=0000, chapter8_lidar_left=..., chapter8_lidar_right=..., fused=..., intensity_max=...
此时重点不是追求点数越多越好,而是确认:
- 两台雷达都有非零有效点;
- 融合点数约等于两台处理后点数之和;
intensity_max不是异常的NaN或无穷值;- 左右雷达在场景中的安装位置和方向正确;
- RViz 中原始点云与静态 TF 对齐。
如何读懂:[点云] 行由 demo_add_dual_lidar.py 在 frame % 60 == 0 且本帧有有效扫描时打印,各雷达数字是预处理后的点数(individual 字典),fused 是它们的和,intensity_max 保留一位小数。代码中还会打印 [LiDAR mount OK] ...(外参校验通过)、[LiDAR] ...: first valid scan, ...(首包有效扫描)以及结束时的 [LiDAR complete] valid_frames=..., scans=...。
示例二的输出。
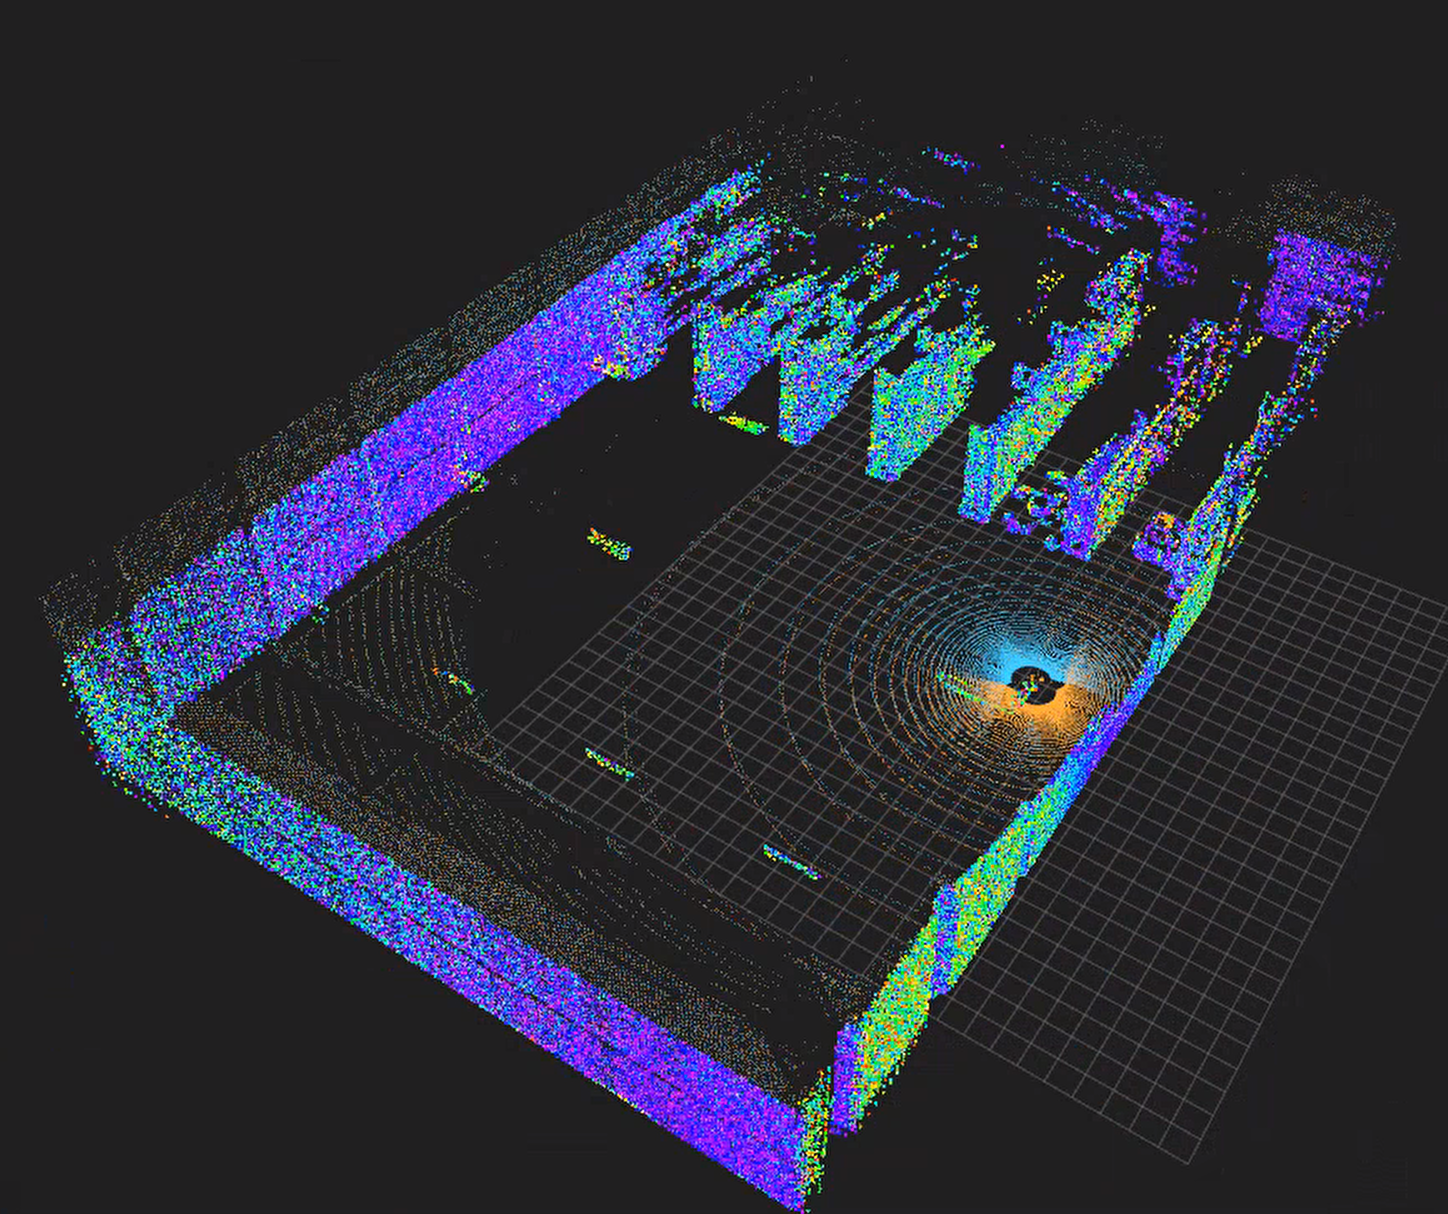
图 8-19 3D XYZI 体素建图运行结果
默认输出前缀为:
outputs/chapter8/g2_dual_lidar_3d_map运行结束后主要文件为:
outputs/chapter8/g2_dual_lidar_3d_map.ply
outputs/chapter8/g2_dual_lidar_3d_map_trajectory.csv
PLY 中包含优化位姿下重建的 XYZI 体素地图;CSV 同时保存每个关键帧的漂移位姿和优化位姿:
index,
odom_x, odom_y, odom_yaw,
optimized_x, optimized_y, optimized_yaw
控制台会定期输出:
[建图] frame=..., keyframes=..., loops=..., map_size=..., scan_points=...其中:
keyframes应随机器人运动逐渐增加;loops在机器人再次接近旧区域并通过 ICP 验证后增加;map_size对 3D 示例表示当前体素地图输出点数;scan_points表示当前融合扫描点数。
如何读懂:检测到回环时还会出现一行 [回环] keyframe A -> B, rmse=... m, inlier=..., descriptor=...:A 是旧关键帧、B 是当前关键帧,B − A 至少为 24;rmse 应不超过 0.22,inlier 不低于 0.30,descriptor 不超过 0.34——超出任何一项都不会被接受。回环后 map_size 可能突然变小,因为地图被按优化位姿重建、原来的重影体素合并了。CSV 中的 odom_* 与 optimized_* 在第一次回环前完全相同,之后才开始分离。
示例三的输出。
图 8-20 2D 占据栅格建图运行结果
默认输出前缀为:
outputs/chapter8/g2_dual_lidar_2d_map运行结束后可能生成:
outputs/chapter8/g2_dual_lidar_2d_map.pgm
outputs/chapter8/g2_dual_lidar_2d_map.yaml
outputs/chapter8/g2_dual_lidar_2d_map.png
outputs/chapter8/g2_dual_lidar_2d_map_trajectory.csv
其中 PNG 只有在环境中可以导入 Pillow 或 OpenCV 时才会生成;PGM 和 YAML 是主要地图结果。后续第十章可将它们作为 Nav2 静态地图输入,但在真正导航前还应检查地图比例、原点、障碍完整性和机器人膨胀半径。
如何读懂:打开 YAML 应能看到 image: g2_dual_lidar_2d_map.pgm、mode: trinary、resolution: 0.050000、negate: 0、occupied_thresh: 0.650000、free_thresh: 0.250000,origin 是地图左下角(含 4 格 padding)的世界坐标。PGM 中黑色是墙和货架、白色是机器人雷达扫过的可通行区域、灰色是未观测或证据不足的区域。2D 模式下 [建图] 行的 map_size 是已更新过的栅格数。
三组对照实验的预期现象。
- 实验 A:预期看到原始轨迹逐渐偏移,检测到回环后优化轨迹更接近闭合,地图被重新构建;
- 实验 B:预期起点附近出现错位,漂移轨迹无法闭合。它说明局部增量即使每次误差很小,也不能保证长期全局一致;
- 实验 C:该实验用于观察"若位姿足够准确,地图数据结构本身能达到什么效果"。如果理想里程计下仍然出现稳定双层墙,应优先检查外参和点云处理,而不是回环参数。
可对三个 CSV 计算终点与起点误差:
还可以比较 PLY 中墙面厚度、重影数量、体素点数和运行时间。这样比只凭"看起来不错"更有说服力。
💡 要点:计算
时, 取 CSV 第一行, 取最后一行。由于默认 1560 帧比一圈多 60 帧,最后一个关键帧并不精确落在起点:按参考轨迹,第 1560 帧已沿第一条边前进了 m。比较三组实验时应使用同样的帧数,并关注"三者之间的差异"而不是绝对值;也可以把 odom_*与optimized_*分别计算,对比回环前后的变化。
本章小结
知识回顾
本章从一束激光的飞行时间出发,建立了从传感器量测到 2D/3D 地图的完整认识:
RTX LiDAR 产生 XYZ + intensity
  ↓
删除无效点并进行量程过滤
  ↓
抽样和单帧体素降采样
  ↓
利用外参统一到 base_link
  ↓
融合左右雷达并保留各自射线原点
  ↓
里程计提供初始轨迹,关键帧保存扫描
  ↓
扫描描述子寻找候选,2D ICP 验证回环
  ↓
SE(2) 位姿图优化历史轨迹
  ↓
使用优化位姿重建地图
  ├── 2D:高度筛选 + 射线 + log-odds 占据栅格
└── 3D:高度过滤 + 体素哈希 + XYZI 均值点| 主题 | 核心公式 / 规则 | 关键参数(默认值) | 代码位置 |
|---|---|---|---|
| ToF 测距 | — | 由 RTX annotator 完成 | |
| 外参变换 | 左 | config.py、pointcloud.py | |
| 位姿变换 | Pose2D(x, y, yaw) | geometry.py | |
| 预处理 | 有限值、 | 0.25 / 50 m,stride 2,0.10 m | pointcloud.py |
| 漂移里程计 | 增量乘比例 + 每米航向偏置 + 噪声 | 1.012 / 0.994 / 1.008 / 0.002 / 0.0005 | slam.py |
| 关键帧 | — | slam.py | |
| 回环候选 | 60 区间描述子, | 间隔 24,半径 2.0 m,阈值 0.34 | slam.py |
| ICP | 最近邻 + SVD,迭代至收敛 | 对应距离 0.45 m,rmse ≤ 0.22,内点率 ≥ 0.30 | slam.py |
| 位姿图 | 里程计 (80,80,140),回环 (180,180,260),8 轮 | slam.py | |
| 2D 栅格 | Bresenham + log-odds,最近角度射线 | 0.05 m,0.10–3.0 m,1°,0.35/0.70,阈值 0.65/0.25,±5 | mapping_2d.py |
| 3D 体素 | 0.08 m,0.08–6.0 m,地面 ±0.06 m,800000 体素 | mapping_3d.py |
需要牢牢记住四点:
- 点云坐标必须与
frame_id、外参和时间一起解释; - 建图质量首先取决于位姿质量,单纯累加点云不能解决漂移;
- 2D 地图表达平面自由与占据,3D 点云地图表达空间表面,两者用途不同;
- 回环优化修改历史位姿后,地图必须使用优化位姿重新构建。
完成本章后,读者应能够看懂激光雷达点云的数据契约,解释 2D 占据栅格和 3D 体素地图的生成过程,运行 G2 双雷达建图示例,并区分教学级建图流程与真实 LiDAR-IMU SLAM 系统之间的边界。
课后练习
- (手算)坐标链。 右雷达测得
m、 、 ,机器人位姿为 。依次求 、 (注意右雷达的 外参)、 、射线原点 ,以及 所在的 2D 栅格索引( m)和 3D 体素索引( m)。再用 Pose2D.transform_points和quaternion_wxyz_to_matrix验证。 - (思考)log-odds 参数。 若把
free_probability从 0.35 改为 0.45,一个自由格需要被穿过几次才能输出为"自由"?这会让地图在动态障碍(如走过的行人)面前表现得更"顽固"还是更"灵活"?与原值相比各有什么代价? - (动手)ICP 初值实验。 运行 4.6 节的 ICP 小实验,把真实变换的平移从 0.05 m 逐步增大到 0.30 m、转角从
增大到 ,记录每组的 rmse 和是否收敛到真值,找到"会被 loop_icp_max_rmse=0.22错误接受"的区间。思考:为什么 rmse 小不等于对齐正确? - (动手)漂移与回环对照。 完成 8.2 节的实验 A、B、C,用三个 CSV 分别计算
、 ( odom_*与optimized_*各算一次),整理成表格,并在 CloudCompare 中对比三份 PLY 起点附近的墙面厚度。 - (动手)外参误差实验。 在
config.py中把右雷达translation的分量故意从 改为 ,以 --perfect-odometry运行 2D 建图,观察墙面是否出现双层或变厚;再用 4.2 节的估算解释为什么 2 cm 外参误差在 5 cm 栅格上可能不明显,但在更细分辨率下会显现。 - (拓展)更多实验方向。 单雷达与双雷达对比(暂时只保留左雷达,比较遮挡区域、回环描述子和地图完整度);体素尺寸 0.05/0.10/0.20 m 对比;二维分辨率 0.02/0.05/0.10 m 对比;改变
ground_margin观察低矮障碍取舍;在仓库中加入移动物体观察未做动态过滤时的拖影;用第四章底盘正运动学输出替换教学漂移里程计;将 PGM/YAML 加载到 Nav2 地图服务器检查原点、比例和障碍膨胀;为点云增加逐点时间和 IMU,接入 FAST-LIO2 或其他正式系统,对比轨迹与地图质量。
参考资料
原文未单独列出参考资料章节。本章正文中提及的系统与工具如下,供延伸阅读:
- FAST-LIO2、Cartographer、SLAM Toolbox(完整 LiDAR SLAM 工程系统,正文中作为与教学代码的对比对象);
- Nav2(第十章,将使用本章生成的 PGM/YAML 地图);
- CloudCompare、MeshLab、Open3D、PCL(查看 PLY 点云地图的工具);
- NVIDIA Isaac Sim RTX LiDAR 与
IsaacCreateRTXLidarScanBufferannotator(本章仿真传感器); - 本章代码:
code/code_chapter8/。