章节目录
本页目录
4. 具身智能的载体
具身智能的载体,是智能体用来感知环境、执行动作并与环境交互的“身体”。对物理机器人而言,这个身体包含机械结构、传感器和执行器。不同的身体,决定了机器人能看到什么、能做出什么动作,以及在哪些环境中工作。
4.1 身体决定了什么
| 组成部分 | 决定什么 | 例子 |
|---|---|---|
| 机械结构 | 自由度、工作空间,以及能否移动 | 机械臂只能在可达空间内操作;腿足能跨越台阶,轮子不能 |
| 传感器 | 能观测到什么 | 腕部相机能看清夹爪附近的细节;IMU 测量姿态与角速度;触觉传感器感知接触 |
| 执行器 | 能输出什么动作,能施加多大的力 | 电机的扭矩上限决定机器人能搬多重、跳多高;灵巧手比平行夹爪能做更多手内操作 |
这里的自由度(Degree of Freedom,DoF)指机器人可以独立控制的运动方向数量。例如,常见的工业机械臂有 6 个关节,对应 6 个自由度;典型的四足机器人每条腿 3 个关节,腿部共 12 个自由度。
同一个方法换一种身体,观测、动作和能完成的任务都会变化。所以阅读论文或复现实验时,要先确认它使用的机器人平台。
4.2 常见载体
围绕第 3 章介绍的四类技能,可以先认识以下五类常见物理载体,再了解用于研究的仿真载体。下面的演示可以在官方片段和 3D 示意之间切换,看看各类载体怎样运动:
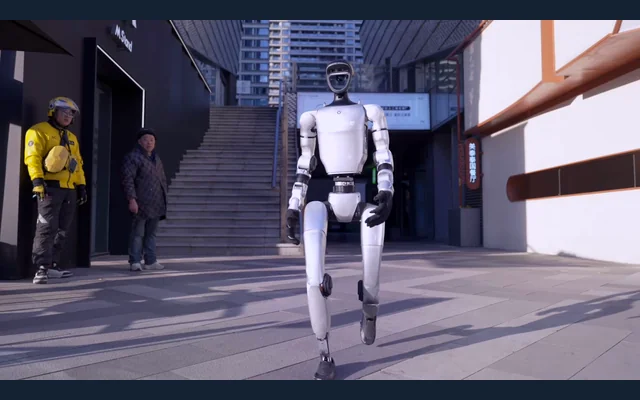
Unitree G1双足交替迈步,躯干与手臂协调完成行走。
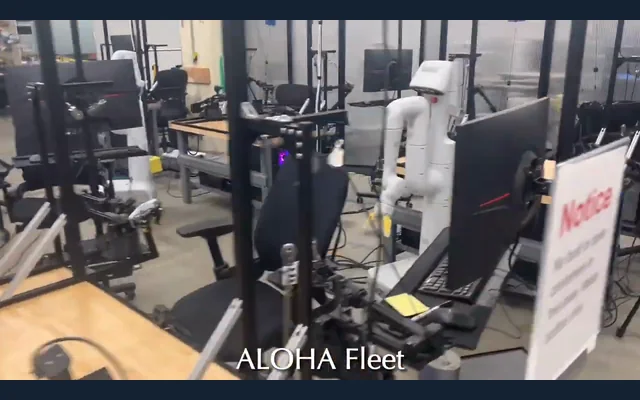
ALOHA 2双臂在桌面上抓取并转移物体。遥操作演示,原片为 4× 速度。
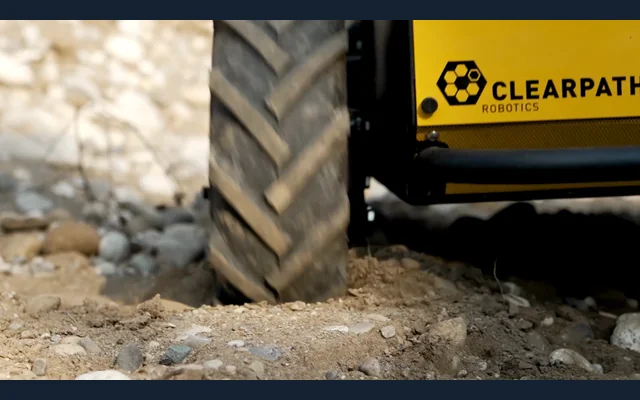
Husky A300车轮驱动底盘,在户外地面行进并通过起伏地形。
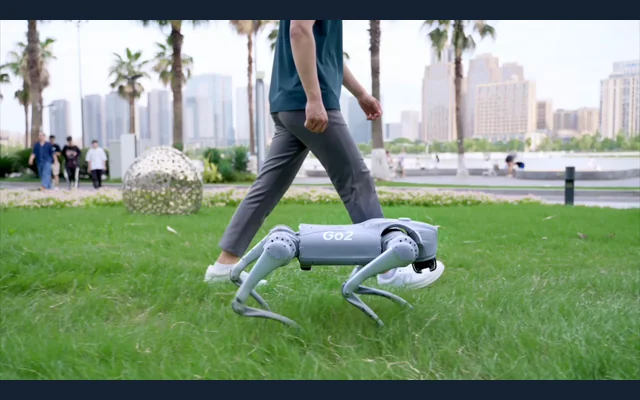
Unitree Go2跟随行走时,四条腿交替支撑并配合身体转向。
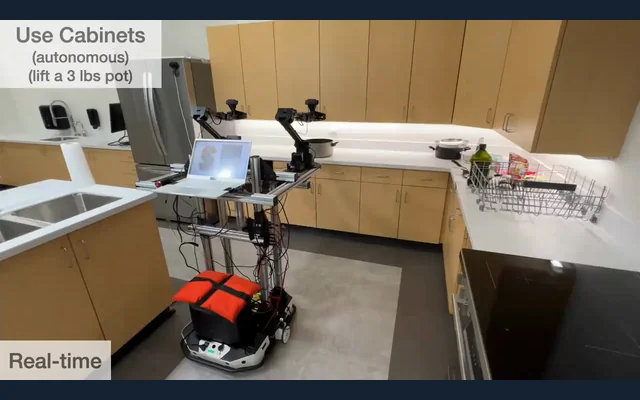
Mobile ALOHA移动底座靠近橱柜,机械臂伸出并打开柜门。
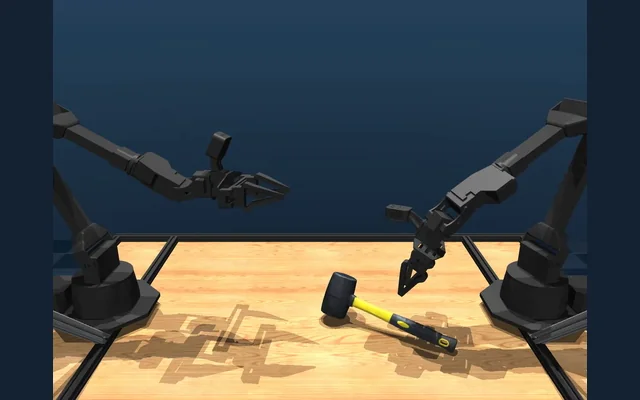
MuJoCo · ALOHA 2虚拟双臂抓取并传递工具。来自 ALOHA 2 的 MuJoCo 遥操作仿真。
官方演示为原片节选,保留原有速度与画面标注;完整演示见来源链接。
人形机器人
- 身体:双足、躯干与双臂。
- 代表平台:Unitree G1、Figure 03。
- 关联技能:抓取、操作、运动、导航,可组合研究,依具体配置而定。
- 常见研究问题:双足行走、平衡、手臂与身体的全身协调,以及移动中操作物体。手部结构、传感器与控制接口会影响可以开展的实验。
固定基座机械臂
- 身体:单臂或双臂,基座固定。
- 代表平台:Franka Research 3、ALOHA 2、SO-101。
- 关联技能:抓取、操作。
- 常见研究问题:桌面抓取、装配、双臂协作与模仿学习。适合聚焦末端与物体的交互,工作范围受到机械臂可达空间的限制。
轮式移动机器人
- 身体:依靠轮式底盘移动。
- 代表平台:TurtleBot 4、Jackal、Husky A300。
- 关联技能:运动、导航。
- 常见研究问题:定位、建图、路径规划、避障与多机器人协作。运动控制仍需考虑转向约束、轮地接触和打滑等问题。
四足机器人
- 身体:用四条腿支撑与移动。
- 代表平台:Unitree Go2、Spot。
- 关联技能:运动、导航;加装机械臂后可扩展操作技能。
- 常见研究问题:步态、平衡、复杂地形通过、感知与运动协同,以及仿真到真实的策略迁移。导航与运动能力需要在目标环境中共同验证。
移动操作平台
- 身体:移动底座与操作机构组合。
- 代表平台:Stretch 3、Mobile ALOHA、ALMA。
- 关联技能:抓取、操作、运动、导航,强调移动与操作的配合。
- 常见研究问题:先到达工作位置,再完成取放、开门或搬运等任务。底座可以是轮式或足式,需要协调底座位置、机械臂可达性与身体稳定性。
仿真载体
- 身体:由模型定义身体与传感器。
- 代表平台 / 工具:Habitat、Isaac Lab、MuJoCo。
- 关联技能:取决于模拟的身体与任务。
- 常见研究问题:在可配置的场景中研究导航、操作或运动,采集交互数据并进行可重复评测。观测、动作和物理过程的设定决定实验能说明什么。
4.3 放在一起看
| 载体 | 典型观测 | 典型动作 | 关联技能 |
|---|---|---|---|
| 人形机器人 | 关节状态、IMU、头部相机 | 全身关节目标 | 抓取、操作、运动、导航 |
| 固定基座机械臂 | 关节状态、外部或腕部相机,可加入力觉 | 末端位姿或关节目标、夹爪开合 | 抓取、操作 |
| 轮式移动机器人 | 激光雷达、相机、里程计 | 底盘的线速度与角速度 | 运动、导航 |
| 四足机器人 | 关节状态、IMU,可加入深度相机或高程图 | 12 个关节的目标角度 | 运动、导航 |
| 移动操作平台 | 底盘与机械臂的传感器组合 | 底盘速度与机械臂动作 | 抓取、操作、运动、导航 |
| 仿真载体 | 由仿真模型定义 | 由仿真模型定义 | 取决于模拟的身体与任务 |
表中是常见配置,具体平台会有差异。
4.4 分类有交叉
这些分类有交叉:人形机器人、带臂四足机器人也可以是移动操作平台。身体形态提供了实现技能的条件,实际能力仍需要在具体任务中验证。
仿真载体指仿真中的机器人或智能体;上面列出的 Habitat、Isaac Lab、MuJoCo 是构建或运行这些载体的平台与工具。虚拟身体同样需要明确传感器、动作空间及其与环境的交互方式。
仿真让训练更安全、更便宜,也能并行运行、重复评测;代价是仿真与真实之间存在差距,第 5 章 会讨论这个问题。
4.5 学习时怎样选择载体
- 先从仿真开始:MuJoCo 等仿真器可以免费使用,出错也不会损坏硬件。从零到一搭建四足机器人 全部在仿真中完成。
- 想做模仿学习与真机操作:低成本的开源机械臂配合 LeRobot,可以完成数据采集、训练与部署,见 SO-101 + LeRobot 真机教程。
- 想做运动控制:足式机器人的仿真训练是很好的起点,见 MicroDuck RL。
更多方向与入口见 项目实战。
小结
- 载体是智能体的身体:机械结构、传感器和执行器决定了观测、动作和工作环境。
- 常见载体包括人形机器人、固定基座机械臂、轮式移动机器人、四足机器人、移动操作平台和仿真载体,它们之间有交叉。
- 学习时可以先从仿真开始,再根据方向选择真机平台。
继续阅读
参考
- Modern Robotics:轮式机器人与移动操作
- 各平台信息以文中链接的官方页面为准。