Capitoli
In questa pagina
4. Piattaforme di IA incarnata
Una piattaforma è il corpo che l'agente usa per percepire, agire e interagire. In un robot fisico comprende struttura meccanica, sensori e attuatori. Determina cosa può osservare, quali azioni può eseguire e dove può operare.
4.1 Cosa determina il corpo
| Componente | Cosa determina | Esempi |
|---|---|---|
| Struttura meccanica | Gradi di libertà, spazio di lavoro e mobilità | Un braccio manipola entro il proprio raggio; le zampe salgono gradini e le ruote no |
| Sensori | Osservazioni disponibili | Telecamera sul polso per i dettagli, IMU per orientamento e velocità angolare, tatto per i contatti |
| Attuatori | Azioni e forze possibili | I limiti di coppia condizionano carico e salto; una mano articolata consente più manipolazione interna di una pinza parallela |
I gradi di libertà (DoF) sono le direzioni di movimento controllabili indipendentemente. Un braccio industriale comune ha 6 articolazioni e 6 DoF; un quadrupede tipico ne ha 3 per zampa, 12 complessivi nelle zampe.
Cambiando corpo cambiano osservazioni, azioni e compiti realizzabili. Quando leggi un articolo o riproduci un esperimento, verifica prima la piattaforma utilizzata.
4.2 Piattaforme comuni
Con le abilità del capitolo 3 in mente, esplora cinque tipi fisici e i corpi simulati. Puoi alternare filmati ufficiali e illustrazioni 3D:
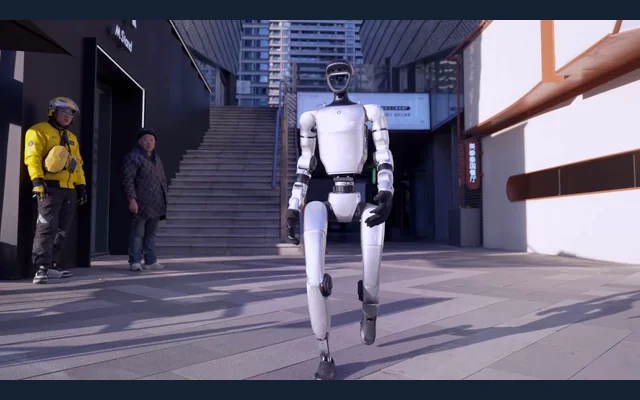
Unitree G1I passi alternati si coordinano con busto e braccia per produrre la camminata bipede.
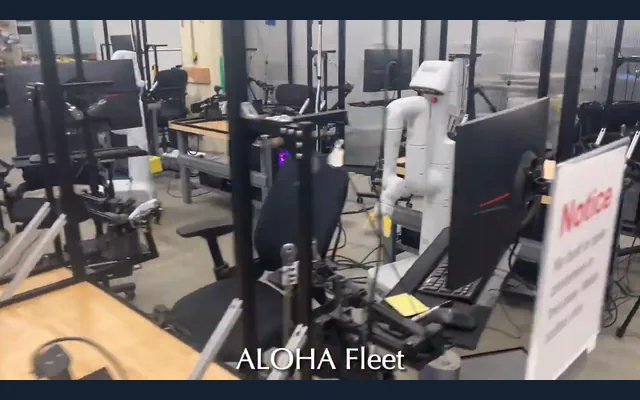
ALOHA 2Due bracci afferrano e trasferiscono oggetti su un tavolo. Dimostrazione teleoperata; il filmato originale è a velocità 4×.
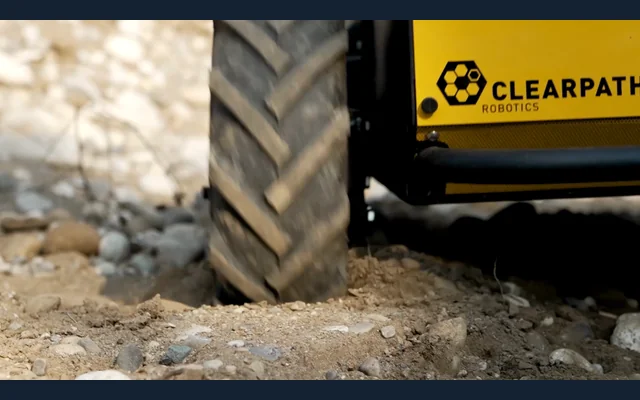
Husky A300Le ruote muovono la base su superfici esterne e terreni irregolari.
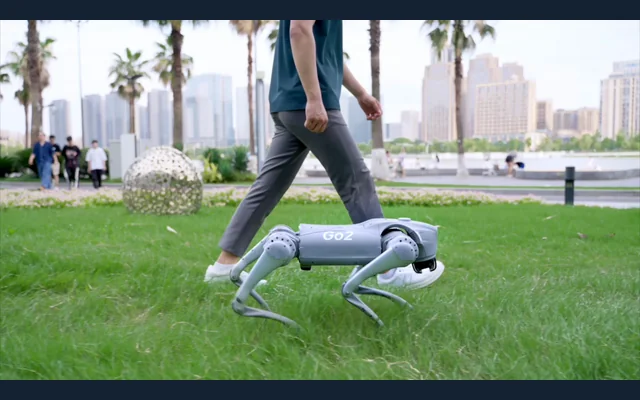
Unitree Go2Le quattro zampe alternano il sostegno e coordinano le svolte seguendo una persona.
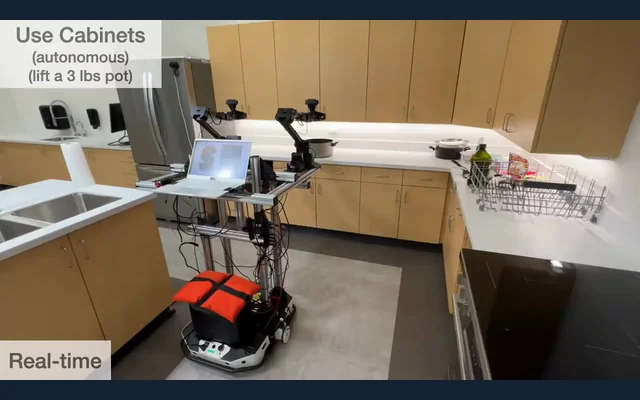
Mobile ALOHALa base mobile si avvicina a un armadio, poi un braccio si allunga e apre l'anta.
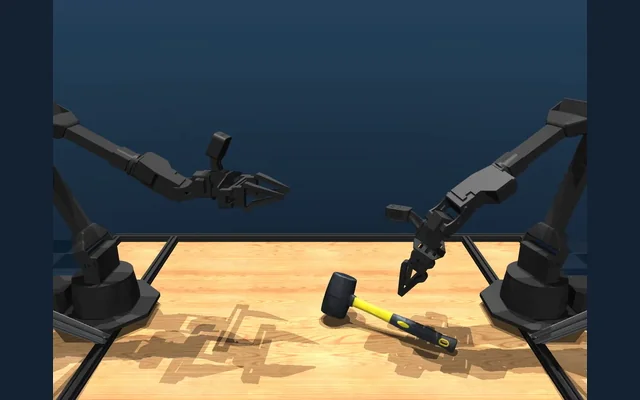
MuJoCo · ALOHA 2Due bracci virtuali afferrano e trasferiscono un utensile nella simulazione ufficiale di teleoperazione ALOHA 2 con MuJoCo.
Le clip ufficiali conservano velocità e annotazioni originali. Segui i link alle fonti per le dimostrazioni complete.
Robot umanoidi
- Corpo: due gambe, busto e due braccia.
- Esempi: Unitree G1, Figure 03.
- Abilità: presa, manipolazione, locomozione e navigazione, secondo la configurazione.
- Ricerca: camminata bipede, equilibrio, coordinazione corporea e manipolazione in movimento. Mani, sensori e interfacce di controllo delimitano gli esperimenti possibili.
Bracci a base fissa
- Corpo: uno o due bracci su una base fissa.
- Esempi: Franka Research 3, ALOHA 2, SO-101.
- Abilità: presa e manipolazione.
- Ricerca: presa sul tavolo, assemblaggio, coordinazione bimanuale e imitazione. Consentono di concentrarsi sull'interazione effettore–oggetto entro il raggio dei bracci.
Robot mobili su ruote
- Corpo: una base che si sposta su ruote.
- Esempi: TurtleBot 4, Jackal, Husky A300.
- Abilità: locomozione e navigazione.
- Ricerca: localizzazione, mappatura, percorsi, evitamento degli ostacoli e coordinazione multirobot. Il controllo considera sterzata, contatto ruota–terreno e slittamento.
Robot quadrupedi
- Corpo: quattro zampe per sostegno e movimento.
- Esempi: Unitree Go2, Spot.
- Abilità: locomozione e navigazione; un braccio aggiunge manipolazione.
- Ricerca: andature, equilibrio, terreni difficili, coordinazione percezione–locomozione e trasferimento sim-to-real. Navigazione e locomozione vanno validate insieme nell'ambiente previsto.
Piattaforme di manipolazione mobile
- Corpo: base mobile combinata con manipolatore.
- Esempi: Stretch 3, Mobile ALOHA, ALMA.
- Abilità: tutte e quattro, con enfasi sulla coordinazione tra mobilità e manipolazione.
- Ricerca: raggiungere il luogo di lavoro, prelevare e posare, aprire porte o trasportare. La base può usare ruote o zampe; la posizione va coordinata con raggio del braccio e stabilità.
Corpi simulati
- Corpo: modelli che definiscono struttura e sensori.
- Piattaforme e strumenti: Habitat, Isaac Lab, MuJoCo.
- Abilità: dipendono dal corpo e dal compito simulati.
- Ricerca: navigazione, manipolazione o locomozione in scene configurabili, raccolta di interazioni e valutazioni ripetibili. Osservazioni, azioni e parametri fisici delimitano cosa dimostra l'esperimento.
4.3 Confronto delle piattaforme
| Piattaforma | Osservazioni tipiche | Azioni tipiche | Abilità |
|---|---|---|---|
| Umanoidi | Articolazioni, IMU, telecamera sulla testa | Riferimenti articolari dell'intero corpo | Tutte e quattro |
| Bracci fissi | Articolazioni, telecamere esterne o sul polso, forza opzionale | Posa dell'effettore o riferimenti articolari, apertura/chiusura | Presa e manipolazione |
| Robot su ruote | LiDAR, telecamere, odometria | Velocità lineare e angolare della base | Locomozione e navigazione |
| Quadrupedi | Articolazioni, IMU, profondità o elevazione opzionali | Angoli obiettivo di 12 articolazioni | Locomozione e navigazione |
| Manipolatori mobili | Sensori combinati di base e braccio | Velocità della base e azioni del braccio | Tutte e quattro |
| Corpi simulati | Definite dal modello | Definite dal modello | Dipendono da corpo e compito |
La tabella mostra configurazioni comuni; ogni piattaforma può variare.
4.4 Le categorie si sovrappongono
Un umanoide o un quadrupede con braccio può essere anche una piattaforma di manipolazione mobile. Il corpo rende possibili le abilità; le capacità reali vanno validate su compiti specifici.
Un corpo simulato è un robot o agente nella simulazione. Habitat, Isaac Lab e MuJoCo sono strumenti per costruirlo o eseguirlo. Anche qui servono sensori, spazi delle azioni e interazioni esplicitamente definiti.
La simulazione riduce costi e rischi, permette parallelismo e valutazioni ripetibili. Il prezzo è il divario con la realtà, spiegato nel capitolo 5.
4.5 Scegliere una piattaforma per imparare
- Inizia in simulazione: MuJoCo è gratuito e gli errori non danneggiano hardware. Costruisci un quadrupede da zero si svolge interamente in simulazione.
- Per imitazione e manipolazione reale: un braccio open source economico con LeRobot permette raccolta dati, addestramento e impiego. Vedi SO-101 + LeRobot.
- Per il controllo del movimento: inizia addestrando robot con zampe in simulazione, come MicroDuck RL.
Trovi altri percorsi nei progetti.
Riepilogo
- Struttura, sensori e attuatori determinano osservazioni, azioni e ambienti di lavoro.
- Umanoidi, bracci fissi, robot su ruote, quadrupedi, manipolatori mobili e corpi simulati si sovrappongono.
- Inizia in simulazione e scegli l'hardware secondo il tuo percorso.
Per continuare
- 5. Sfide principali: problemi delle applicazioni reali.
- Strumenti di simulazione: MuJoCo, Isaac Sim, Gymnasium e PyBullet.
Riferimenti
- Modern Robotics: robot su ruote e manipolazione mobile
- Per i dettagli delle piattaforme, consulta le pagine ufficiali collegate sopra.