Capítulos
En esta página
4. Plataformas de IA corporizada
Una plataforma es el cuerpo que usa el agente para percibir, actuar e interactuar. En un robot físico incluye estructura mecánica, sensores y actuadores. Determina qué puede observar, qué acciones puede ejecutar y dónde puede trabajar.
4.1 Qué determina el cuerpo
| Componente | Qué determina | Ejemplos |
|---|---|---|
| Estructura mecánica | Grados de libertad, espacio de trabajo y movilidad | Un brazo manipula dentro de su alcance; las patas suben escalones y las ruedas no |
| Sensores | Observaciones disponibles | Cámara de muñeca para detalles, IMU para orientación y velocidad angular, tacto para contactos |
| Actuadores | Acciones y fuerzas posibles | Los límites de par condicionan carga y salto; una mano diestra permite más manipulación interna que una pinza paralela |
Los grados de libertad (DoF) son las direcciones de movimiento controlables independientemente. Un brazo industrial habitual tiene 6 articulaciones y 6 DoF; un cuadrúpedo típico tiene 3 por pata, 12 en total en sus patas.
Al cambiar de cuerpo cambian observaciones, acciones y tareas alcanzables. Al leer un artículo o reproducir un experimento, comprueba primero qué plataforma utiliza.
4.2 Plataformas habituales
Con las habilidades del capítulo 3 en mente, explora cinco tipos físicos y los cuerpos simulados. Puedes alternar vídeos oficiales e ilustraciones 3D:
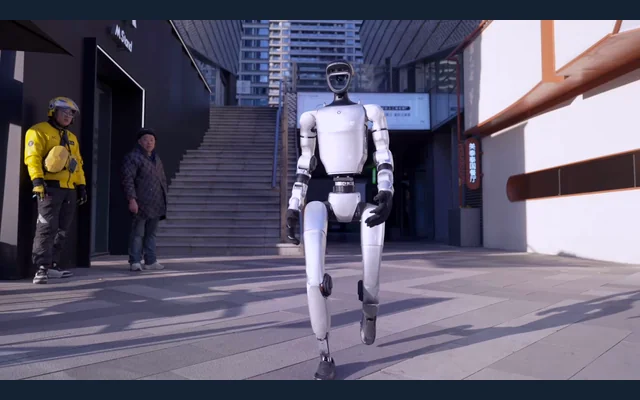
Unitree G1Los pasos alternos se coordinan con el torso y los brazos para producir una marcha bípeda.
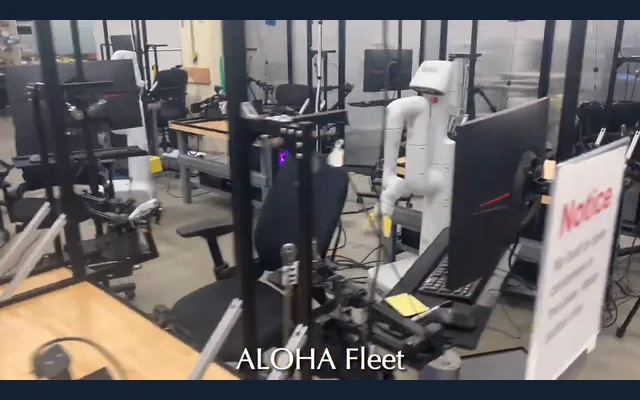
ALOHA 2Dos brazos recogen y trasladan objetos sobre una mesa. Demostración teleoperada; el vídeo original está a velocidad 4×.
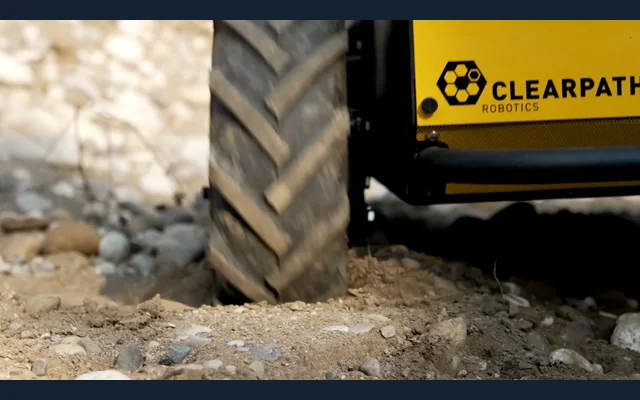
Husky A300Las ruedas impulsan la base sobre superficies exteriores y terreno irregular.
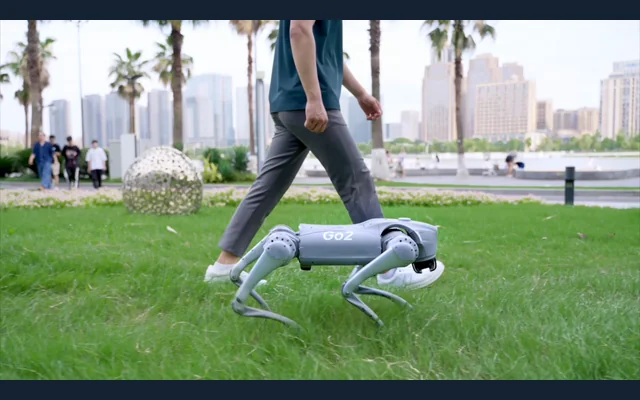
Unitree Go2Las cuatro patas alternan el apoyo y coordinan los giros al seguir a una persona.
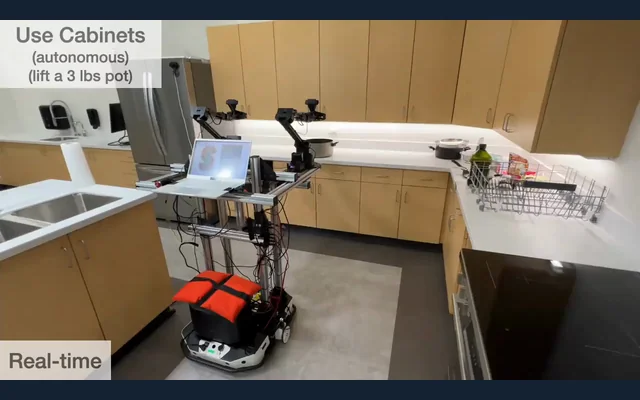
Mobile ALOHALa base móvil se acerca a un armario y un brazo se extiende para abrir su puerta.
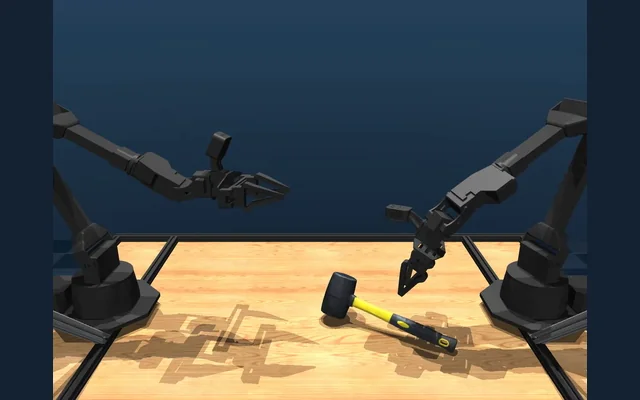
MuJoCo · ALOHA 2Dos brazos virtuales agarran y transfieren una herramienta en la simulación oficial de teleoperación ALOHA 2 con MuJoCo.
Los clips oficiales conservan la velocidad y las anotaciones originales. Sigue los enlaces de las fuentes para ver las demostraciones completas.
Robots humanoides
- Cuerpo: dos piernas, torso y dos brazos.
- Ejemplos: Unitree G1, Figure 03.
- Habilidades: agarre, manipulación, locomoción y navegación, según la configuración.
- Investigación: marcha bípeda, equilibrio, coordinación corporal y manipulación en movimiento. Manos, sensores e interfaces de control delimitan los experimentos posibles.
Brazos de base fija
- Cuerpo: uno o dos brazos sobre una base fija.
- Ejemplos: Franka Research 3, ALOHA 2, SO-101.
- Habilidades: agarre y manipulación.
- Investigación: agarre sobre mesa, montaje, coordinación bimanual e imitación. Permiten centrarse en la interacción efector–objeto, dentro del alcance de los brazos.
Robots móviles con ruedas
- Cuerpo: una base que se desplaza con ruedas.
- Ejemplos: TurtleBot 4, Jackal, Husky A300.
- Habilidades: locomoción y navegación.
- Investigación: localización, cartografía, rutas, evitación de obstáculos y coordinación multirrobot. El control debe considerar dirección, contacto rueda–suelo y deslizamiento.
Robots cuadrúpedos
- Cuerpo: cuatro patas para apoyo y movimiento.
- Ejemplos: Unitree Go2, Spot.
- Habilidades: locomoción y navegación; añadir un brazo permite manipulación.
- Investigación: marchas, equilibrio, terreno difícil, coordinación percepción–locomoción y transferencia sim-to-real. Navegación y locomoción deben validarse juntas en el entorno objetivo.
Plataformas de manipulación móvil
- Cuerpo: base móvil combinada con manipulador.
- Ejemplos: Stretch 3, Mobile ALOHA, ALMA.
- Habilidades: las cuatro, con énfasis en coordinar movilidad y manipulación.
- Investigación: llegar al lugar de trabajo, recoger y colocar, abrir puertas o transportar. La base puede usar ruedas o patas; su posición se coordina con el alcance del brazo y la estabilidad.
Cuerpos simulados
- Cuerpo: modelos que definen estructura y sensores.
- Plataformas y herramientas: Habitat, Isaac Lab, MuJoCo.
- Habilidades: dependen del cuerpo y la tarea simulados.
- Investigación: navegación, manipulación o locomoción en escenas configurables, recogida de interacciones y evaluación repetible. Observaciones, acciones y parámetros físicos delimitan qué demuestra el experimento.
4.3 Comparación de plataformas
| Plataforma | Observaciones habituales | Acciones habituales | Habilidades |
|---|---|---|---|
| Humanoides | Articulaciones, IMU, cámara de cabeza | Consignas articulares de todo el cuerpo | Las cuatro |
| Brazos fijos | Articulaciones, cámaras externas o de muñeca, fuerza opcional | Pose del efector o consignas articulares, apertura/cierre | Agarre y manipulación |
| Robots con ruedas | LiDAR, cámaras, odometría | Velocidad lineal y angular de la base | Locomoción y navegación |
| Cuadrúpedos | Articulaciones, IMU, profundidad o elevación opcionales | Ángulos objetivo de 12 articulaciones | Locomoción y navegación |
| Manipuladores móviles | Sensores combinados de base y brazo | Velocidad de base y acciones del brazo | Las cuatro |
| Cuerpos simulados | Definidas por el modelo | Definidas por el modelo | Dependen del cuerpo y la tarea |
La tabla muestra configuraciones habituales; cada plataforma puede variar.
4.4 Las categorías se solapan
Un humanoide o un cuadrúpedo con brazo también puede ser una plataforma de manipulación móvil. El cuerpo hace posibles las habilidades; las capacidades reales deben validarse en tareas concretas.
Un cuerpo simulado es un robot o agente dentro de una simulación. Habitat, Isaac Lab y MuJoCo son herramientas para construirlo o ejecutarlo. También requiere sensores, espacios de acciones e interacciones explícitos.
La simulación reduce costes y riesgos, permite paralelismo y evaluación repetible. Su coste es la brecha con la realidad, explicada en el capítulo 5.
4.5 Elegir una plataforma para aprender
- Empieza en simulación: MuJoCo es gratuito y los errores no dañan hardware. Construye un cuadrúpedo desde cero se desarrolla enteramente en simulación.
- Para imitación y manipulación real: un brazo abierto de bajo coste con LeRobot permite recoger datos, entrenar y desplegar. Consulta SO-101 + LeRobot.
- Para control del movimiento: empieza entrenando robots con patas en simulación, como MicroDuck RL.
Encontrarás más rutas en proyectos.
Resumen
- Estructura, sensores y actuadores determinan observaciones, acciones y entornos de trabajo.
- Humanoides, brazos fijos, robots con ruedas, cuadrúpedos, manipuladores móviles y cuerpos simulados se solapan.
- Empieza en simulación y elige hardware según tu dirección de aprendizaje.
Para continuar
- 5. Retos principales: problemas de las aplicaciones reales.
- Herramientas de simulación: MuJoCo, Isaac Sim, Gymnasium y PyBullet.
Referencias
- Modern Robotics: robots con ruedas y manipulación móvil
- Para detalles de cada plataforma, consulta las páginas oficiales enlazadas arriba.